자율주행 거울 표면 및 유리 창문 반사 오류: 센서 노이즈 제거용 Deep Unfolding 신경망
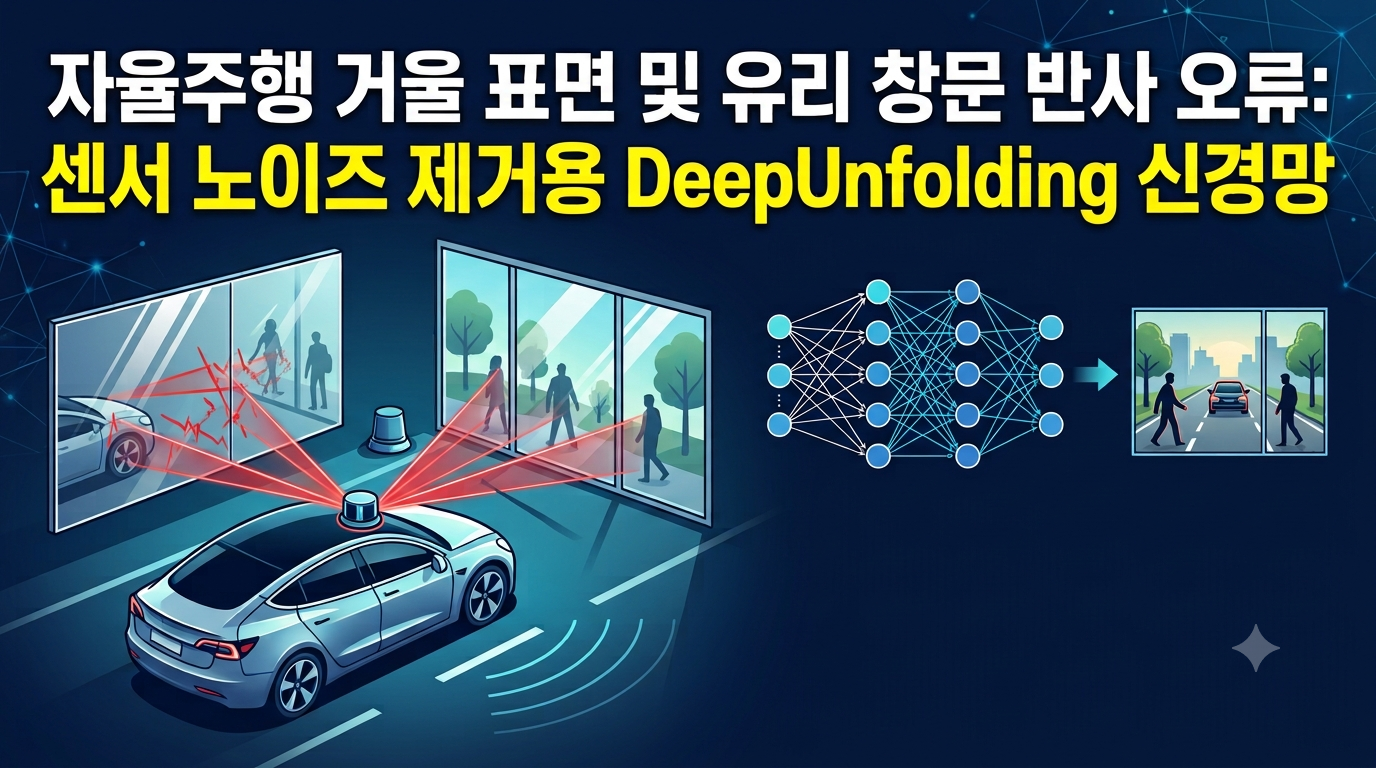
자율주행 차량의 거울 및 유리창 반사 오류가 카메라와 라이다 센서에 미치는 영향을 알아봅니다. Deep Unfolding 신경망의 원리와 노이즈 제거 방법, 기존 기술과의 차이, 실제 적용 시 한계 및 검증 방법을 자세히 설명합니다.
 myun1114
자율주행 차량의 거울 및 유리창 반사 오류가 카메라와 라이다 센서에 미치는 영향을 알아봅니다. Deep Unfolding 신경망의 원리와 노이즈 제거 방법, 기존 기술과의 차이, 실제 적용 시 한계 및 검증 방법을 자세히 설명합니다.
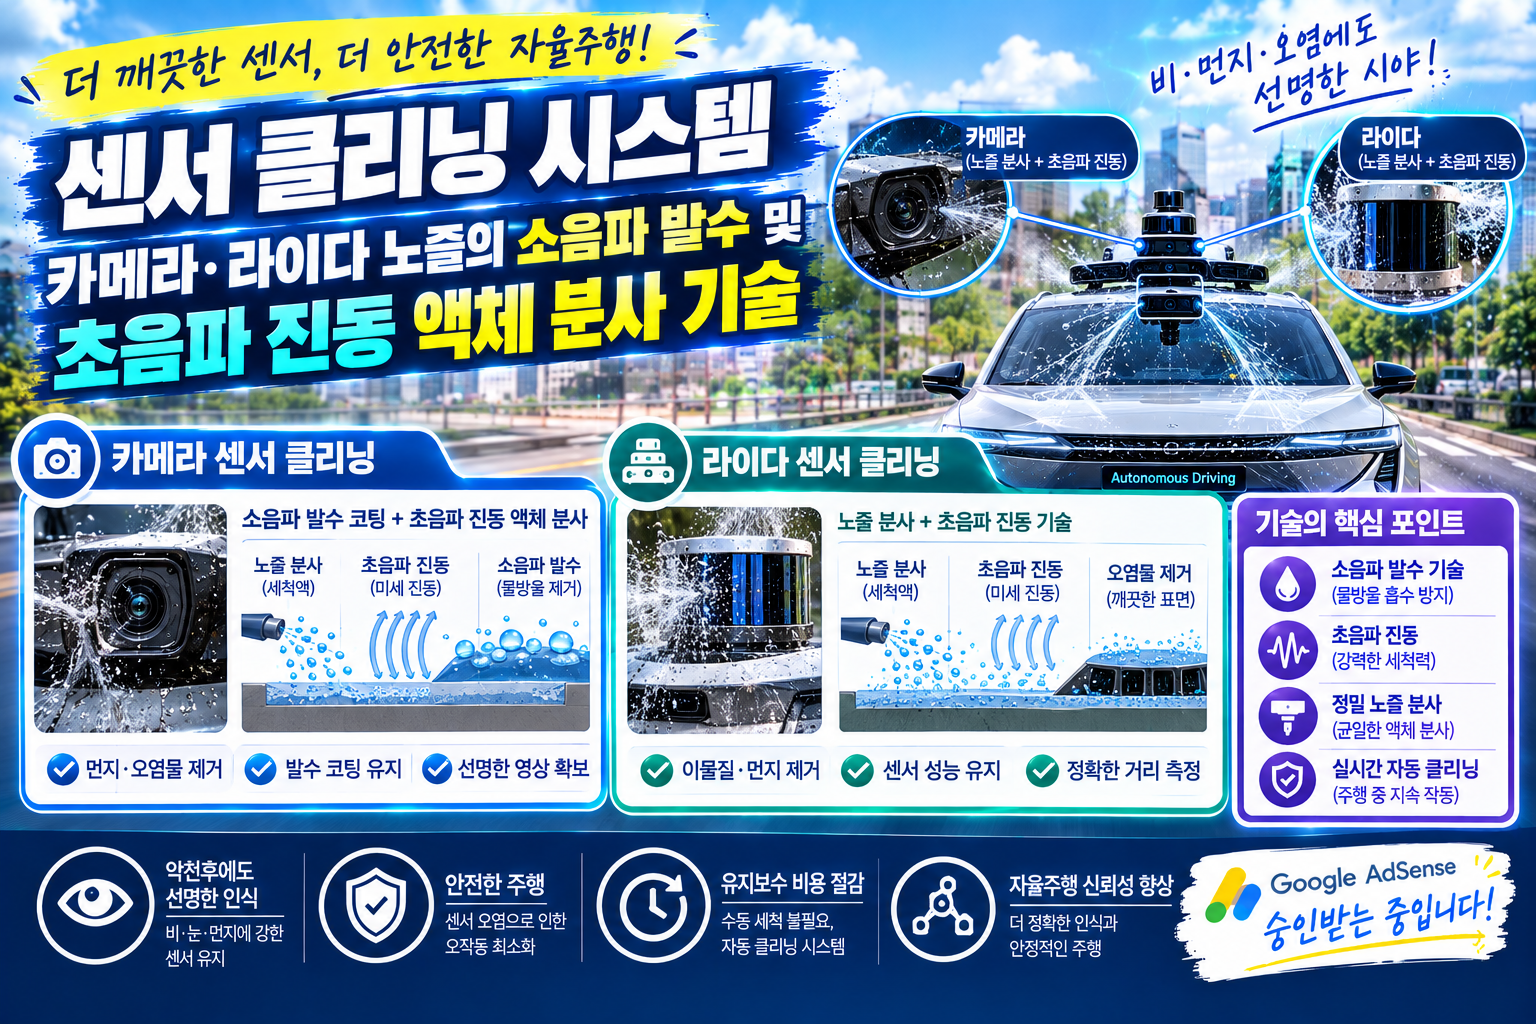
자율주행 센서(카메라, 라이다)의 오염 물질을 제거하는 음향파(Acoustic Wave) 표면 발수 및 초음파(Ultrasonic) 진동 노즐의 공학적 원리를 정밀 분석합니다. 압전 소자(PZT) 작동 구조, 유체역학적 세정 메커니즘, 표면 소구성 코팅 및 센서 인지 보정 파이프라인을 해설합니다.
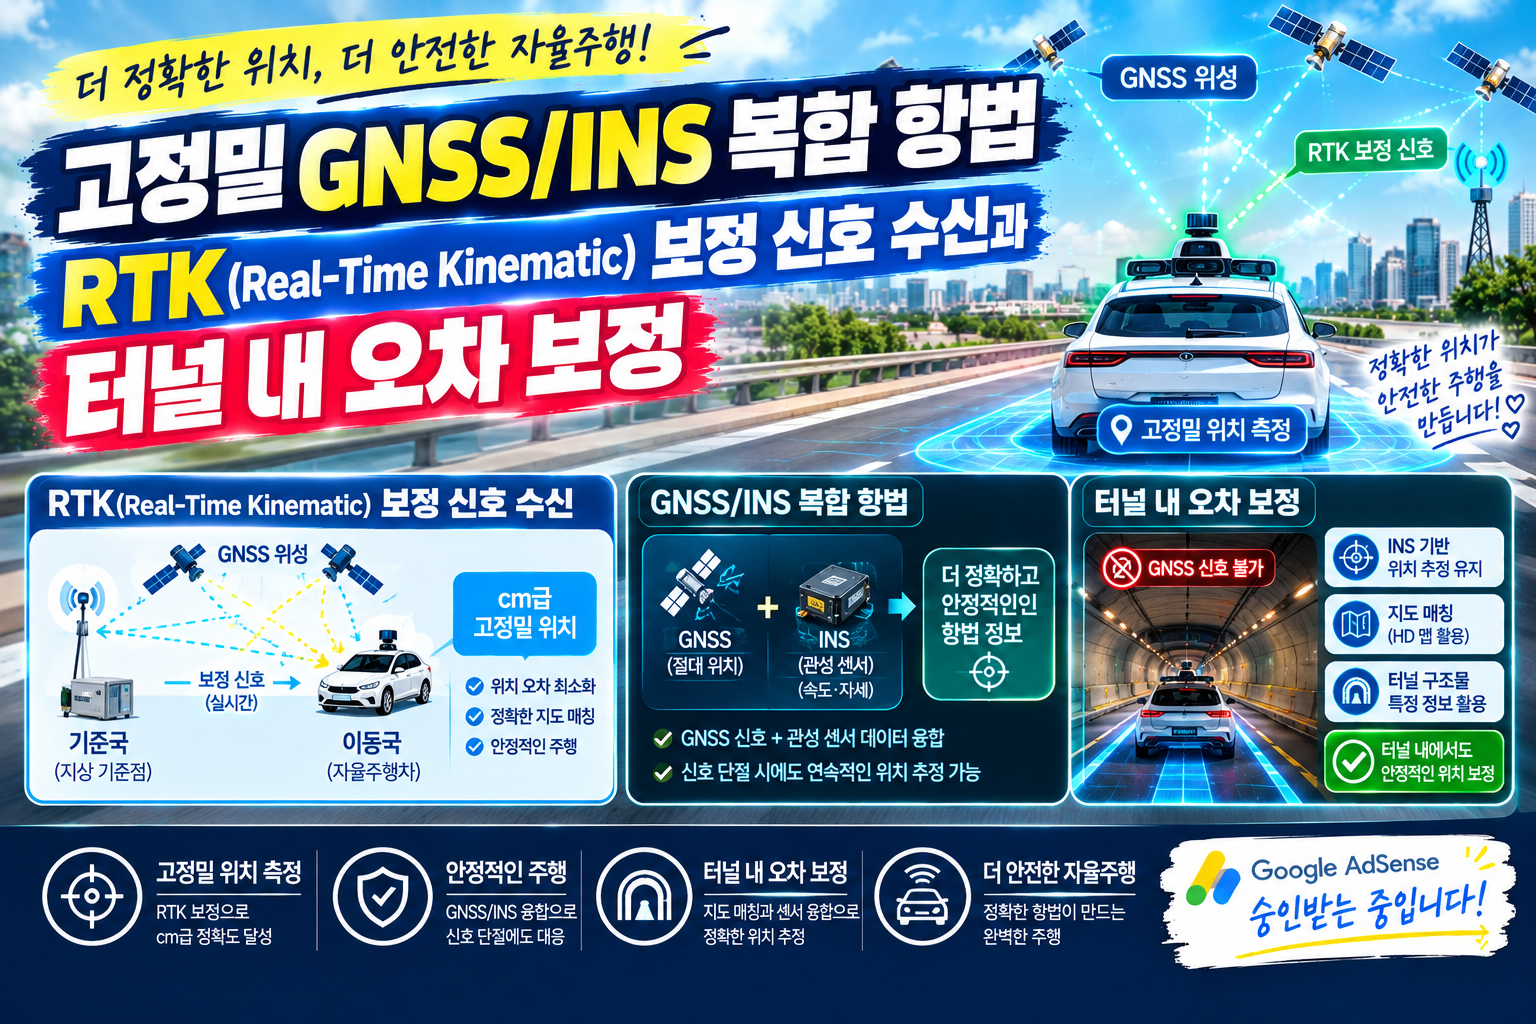
자율주행차의 고정밀 위치 추정을 위한 GNSS/INS 센서 퓨전 및 RTK(Real-Time Kinematic) 반사파 반송파 미지정수 해석 원리를 분석합니다. 터널 및 GNSS 음영 지역에서 EKF/UKF 및 휠 오도메트리(NHC)를 활용한 데드 레코닝(Dead Reckoning) 오차 보정 알고리즘을 해설합니다.
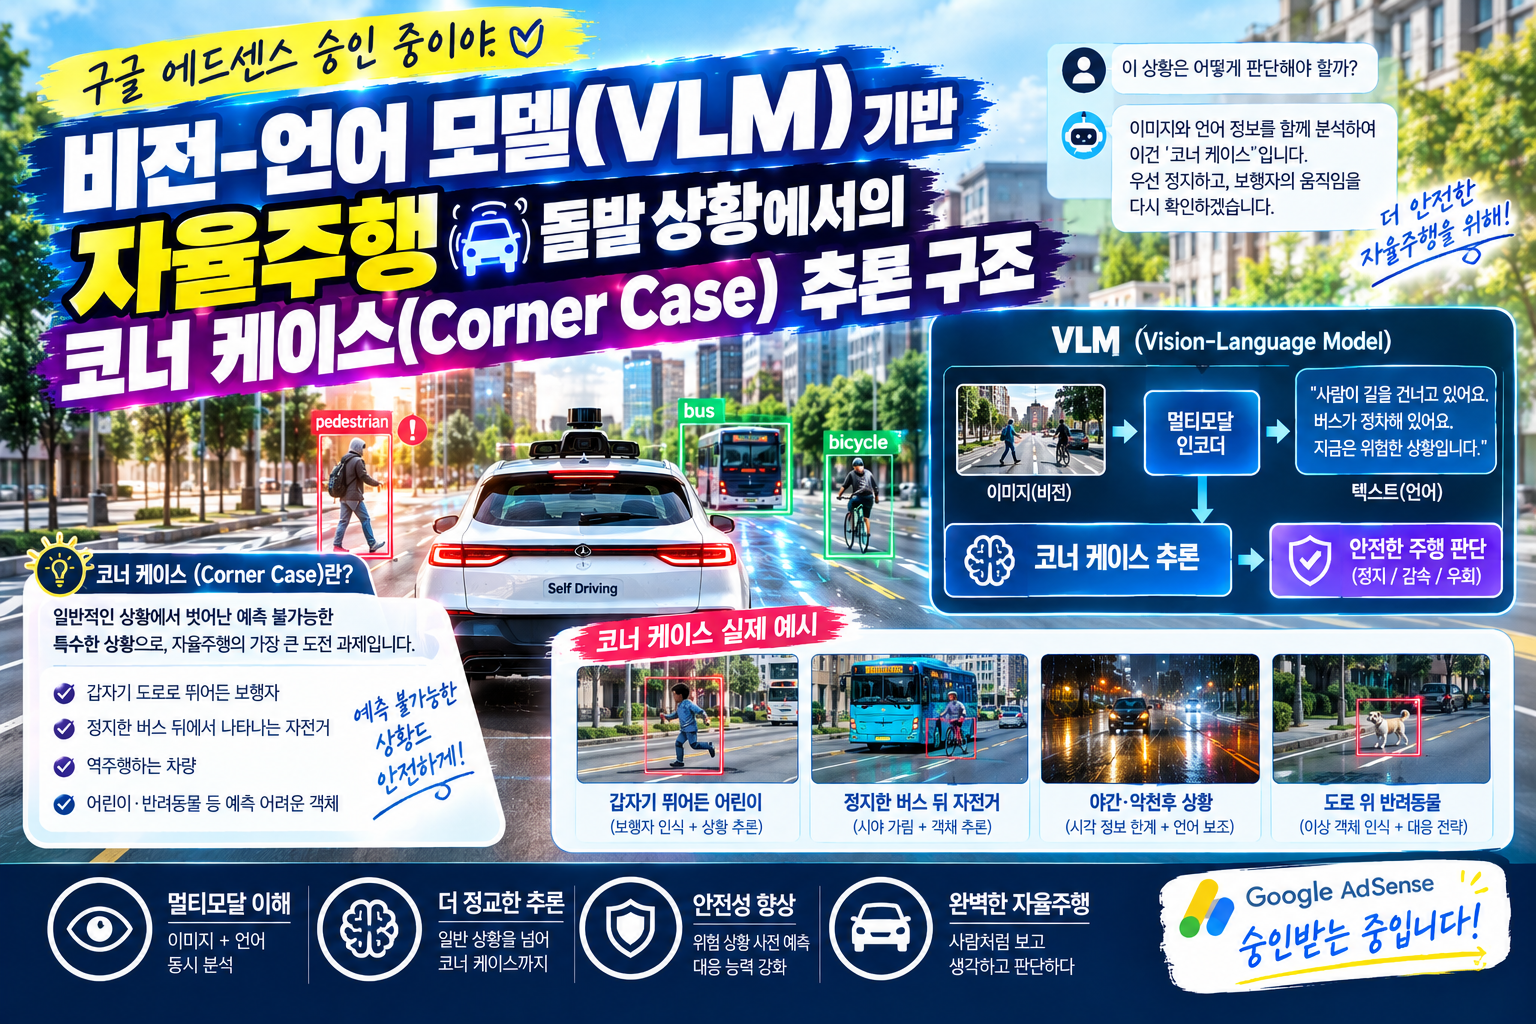
자율주행 비전-언어 모델(VLM)이 도로 위 돌발 상황과 롱테일 코너 케이스(Corner Case)를 추론하고 판단하는 내부 구조를 정밀 분석합니다. 이미지 패치 임베딩, LLM 추론 엔진, 제어 신호 변환 파이프라인 및 실시간 연산 최적화 기법을 해설합니다.
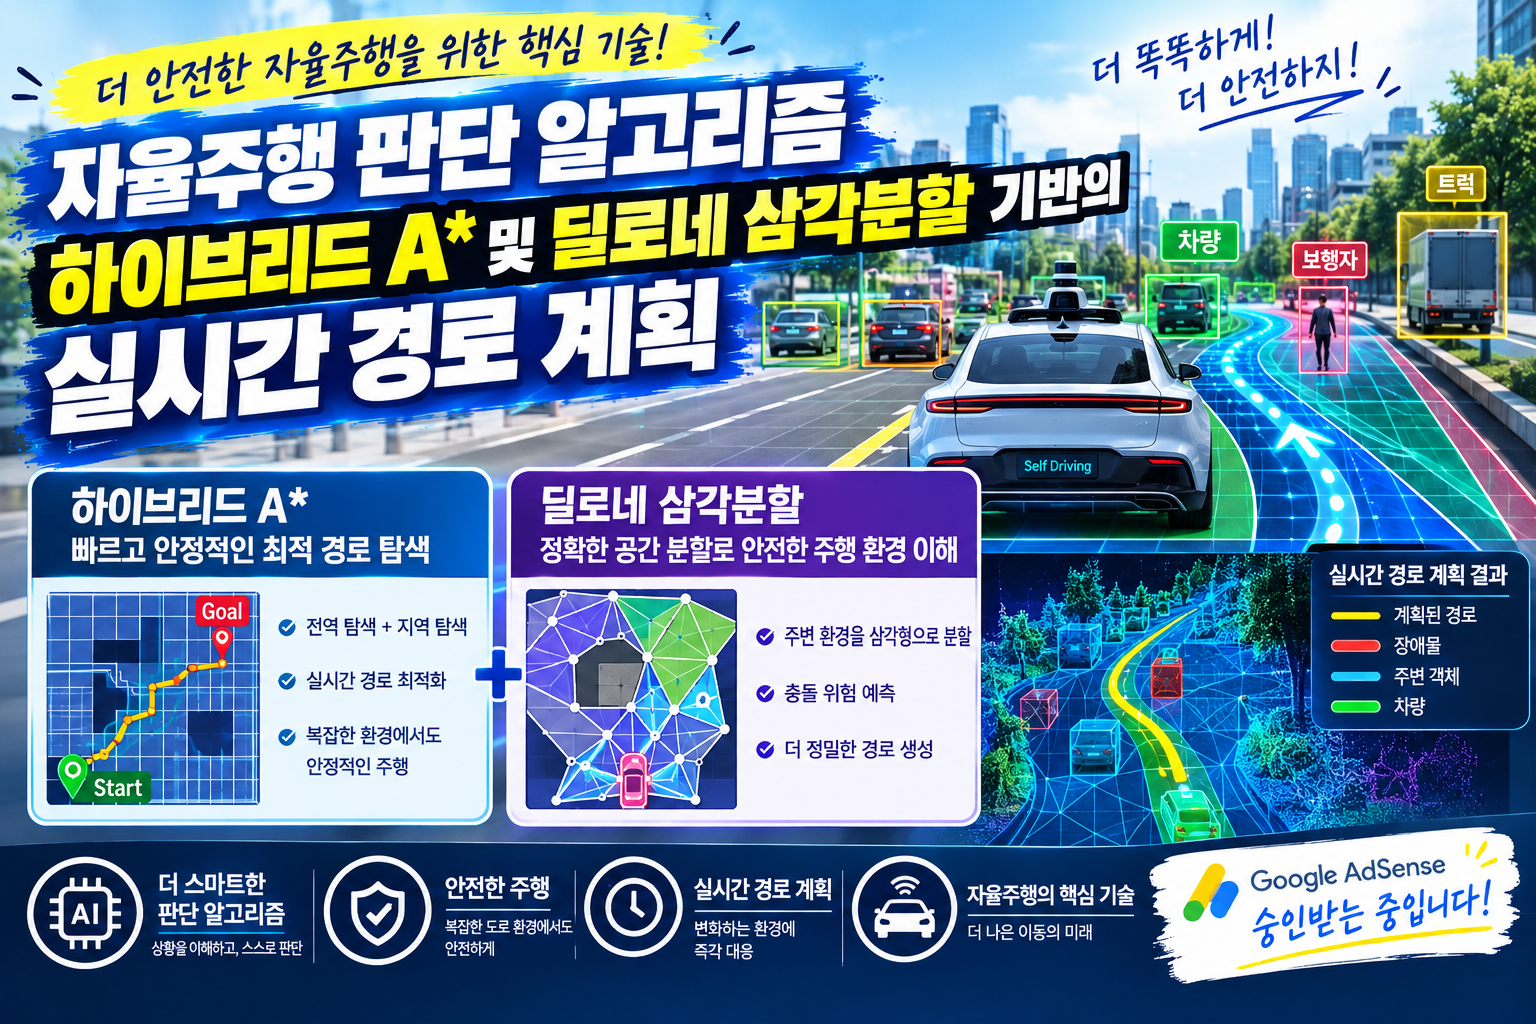
자율주행차의 실시간 경로 계획을 위한 하이브리드 A*(Hybrid A*) 알고리즘과 딜로네 삼각분할(Delaunay Triangulation)의 기하학적 통합 원리를 분석합니다. 차량 운동학적 제약 조건, Voronoi Diagram 기반 비용 함수 및 복잡한 도심 환경 최적화 기법을 정밀 해설합니다.
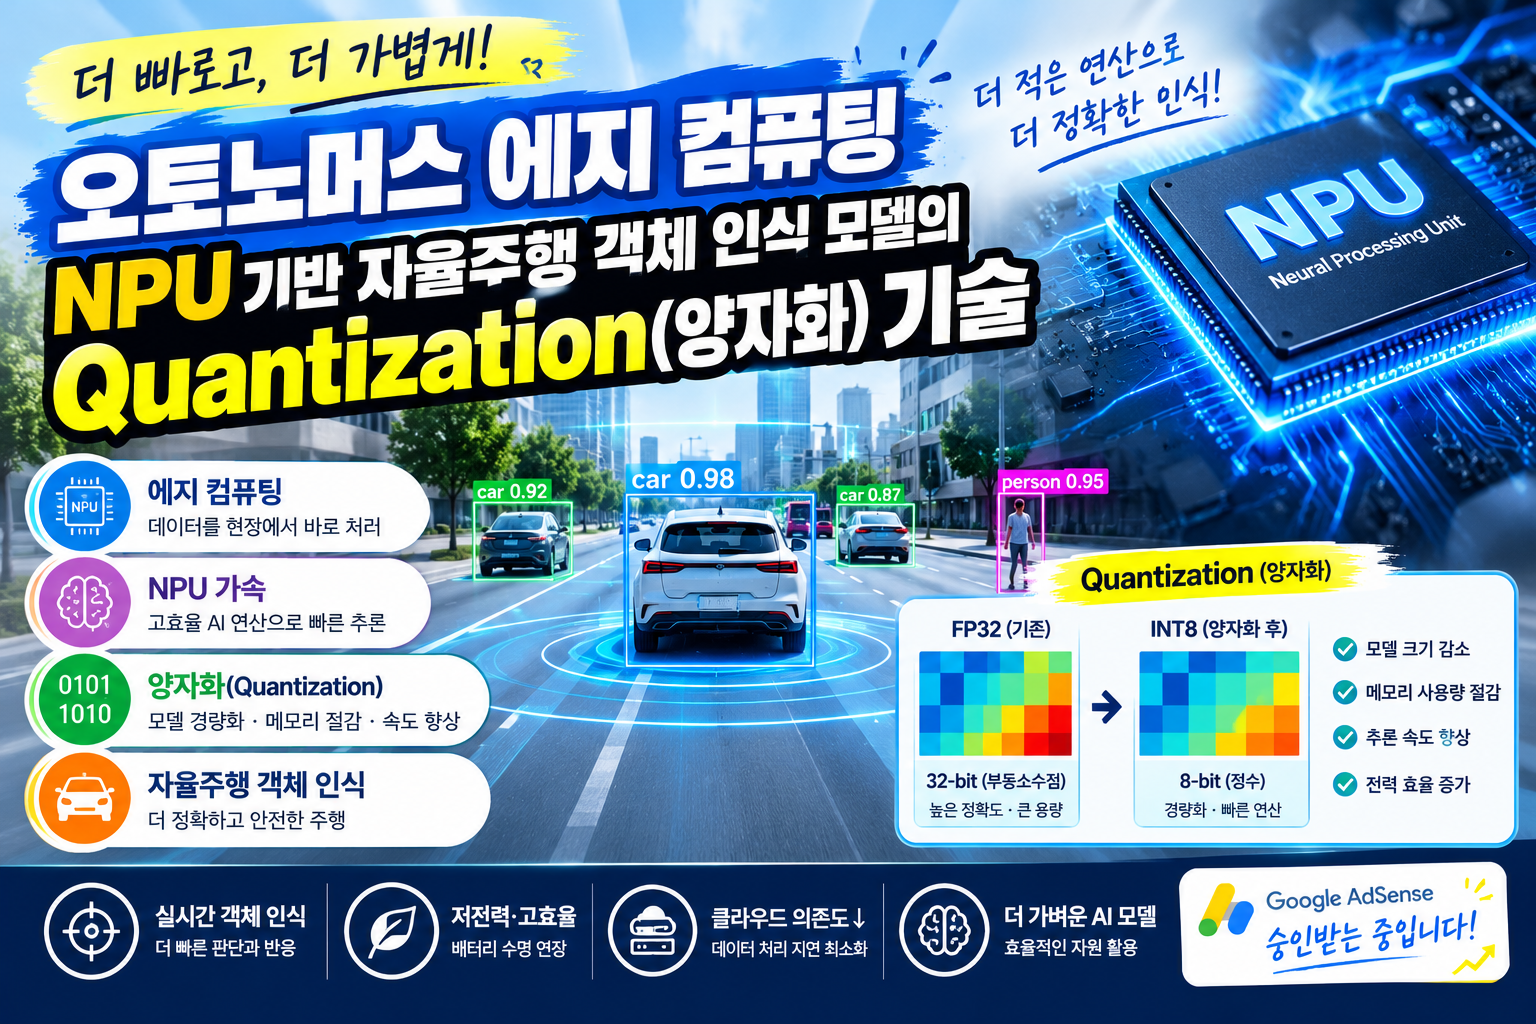
자율주행 에지 컴퓨팅 환경에서 NPU 기반 객체 인식 모델의 연산 속도와 전력 효율성을 극대화하는 Quantization(양자화) 기술을 정밀 분석합니다. INT8/FP16 비트 정밀도 변환, PTQ 및 QAT 알고리즘의 수학적 원리와 수렴 전략을 다룹니다.
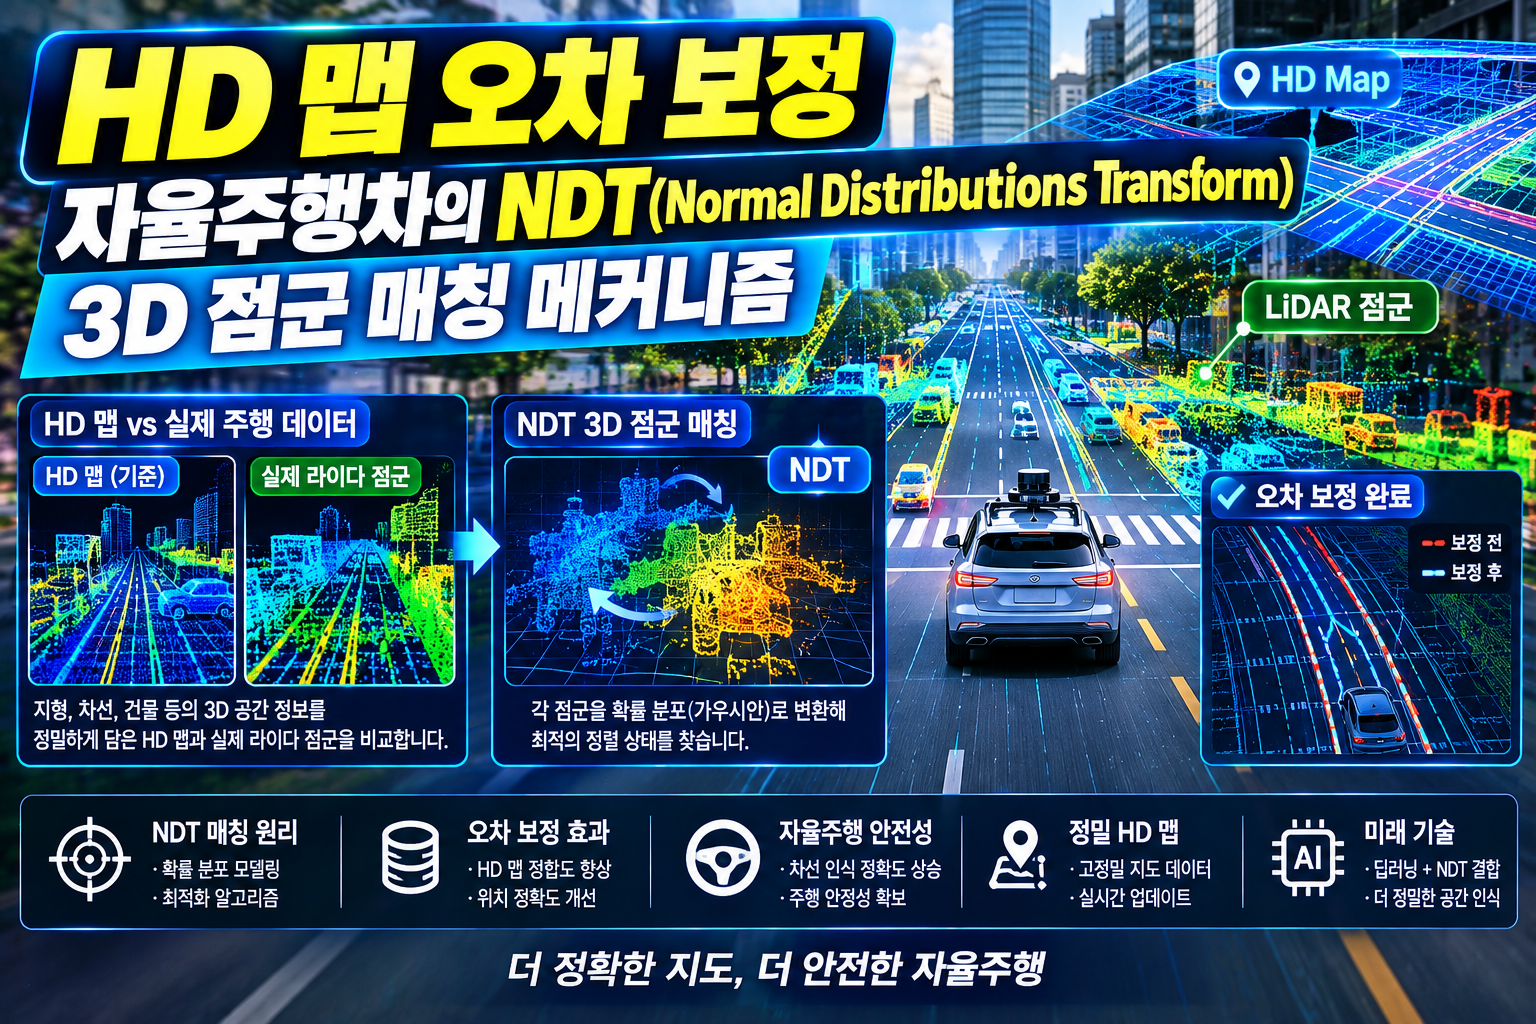
자율주행 정밀지도(HD Map) 오차를 보정하기 위한 NDT(Normal Distributions Transform) 3D 점군 매칭 알고리즘의 수학적 원리, 격자(Voxel) 변환 과정, ICP 알고리즘과의 비교 및 위치 추정 정확도 극대화 방안을 정밀 분석합니다
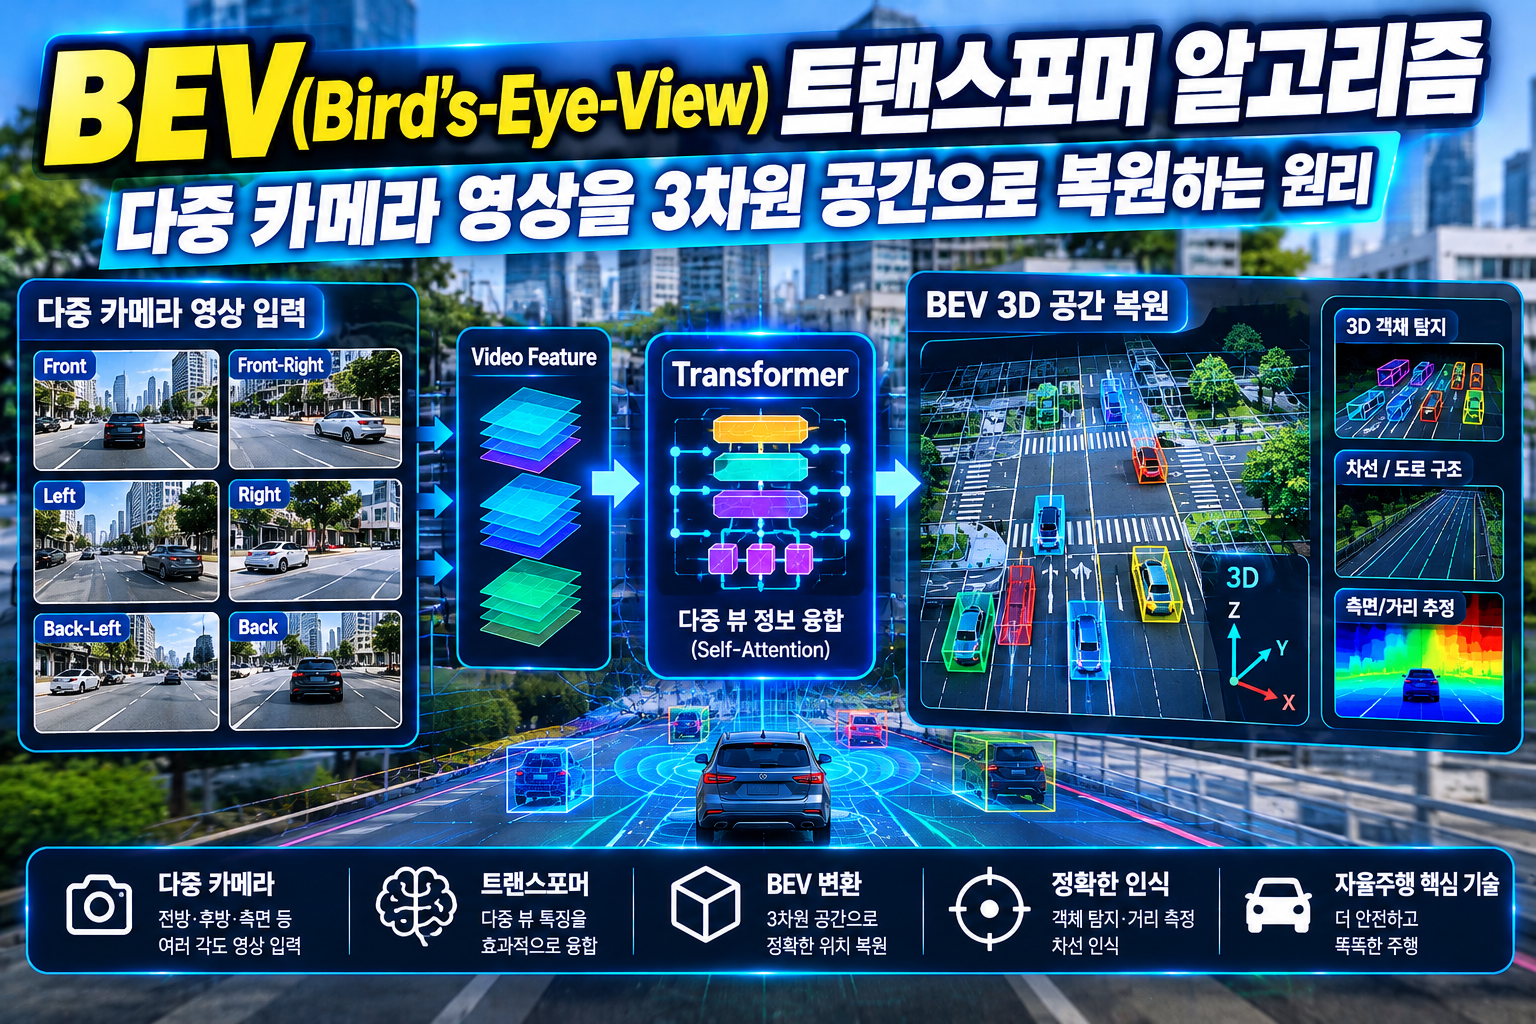
다중 서라운드 카메라의 2D 이미지를 3차원 탑뷰(BEV) 공간으로 복원하는 BEV 트랜스포머의 핵심 원리를 설명합니다. LSS 기하학 변환, Spatial-Temporal Cross-Attention, BEVFormer 및 자율주행 센서 퓨전 기술의 최신 동향을 정밀 분석합니다.
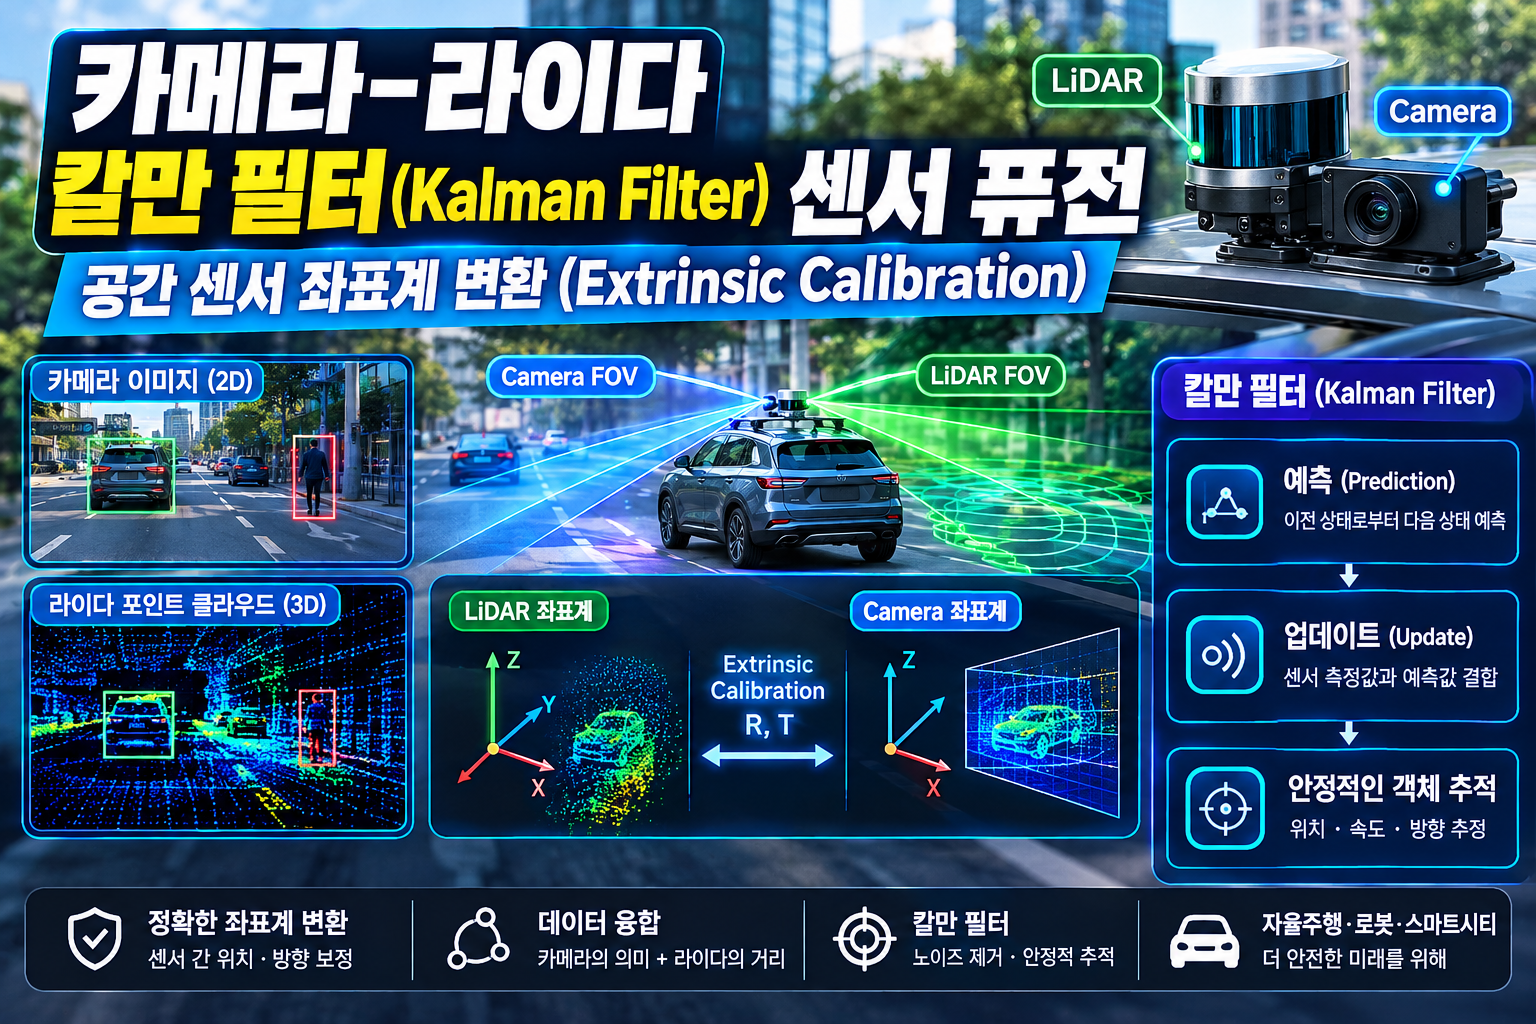
카메라-라이다 칼만 필터 센서 퓨전의 원리를 알아봅니다. Extrinsic Calibration, 좌표계 변환, 회전 행렬과 이동 벡터, 칼만 필터의 예측·업데이트 과정과 자율주행 활용 사례까지 쉽게 설명합니다.
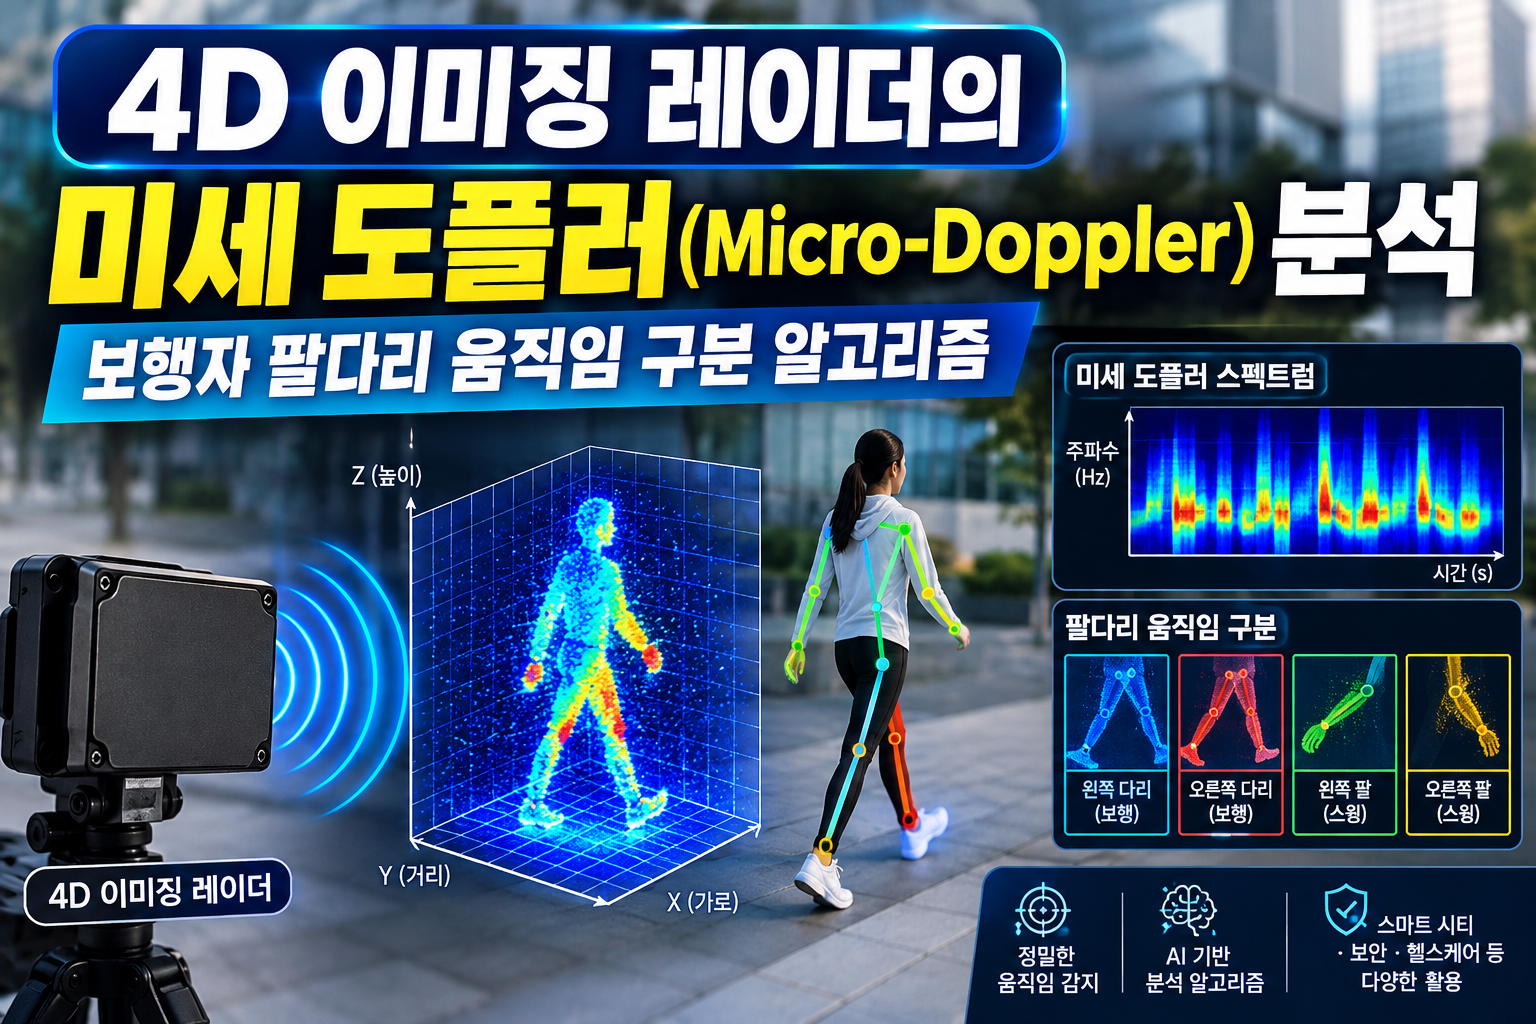
4D 이미징 레이더의 미세 도플러(Micro-Doppler) 시그니처 분석을 통해 자율주행 환경에서 보행자의 팔다리 움직임을 정밀하게 구분하는 알고리즘 원리와 STFT, 머신러닝/딥러닝 기반 파이프라인을 상세히 설명합니다.