적외선(IR) 열화상 카메라 센서란? 야간 자율주행에서 야생동물과 보행자를 식별하는 원리
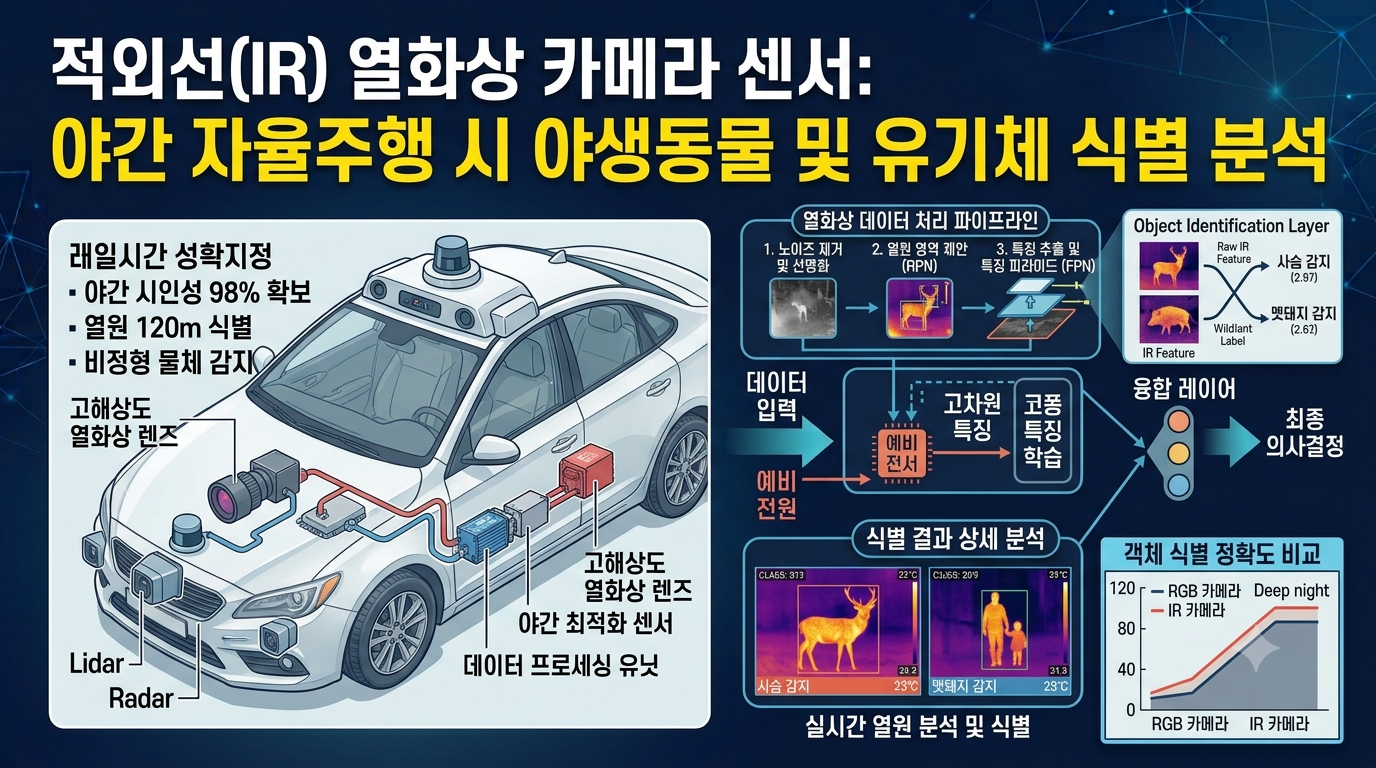
적외선(IR) 열화상 카메라의 작동 원리부터 야간 자율주행에서 사람과 야생동물을 탐지하는 방법까지 알아봅니다. 일반 카메라·라이다·레이더와의 차이, 인공지능 객체 인식, 센서의 한계와 안전성 검증 방법을 설명합니다.
복사
적외선(IR) 열화상 카메라의 작동 원리부터 야간 자율주행에서 사람과 야생동물을 탐지하는 방법까지 알아봅니다. 일반 카메라·라이다·레이더와의 차이, 인공지능 객체 인식, 센서의 한계와 안전성 검증 방법을 설명합니다.
복사
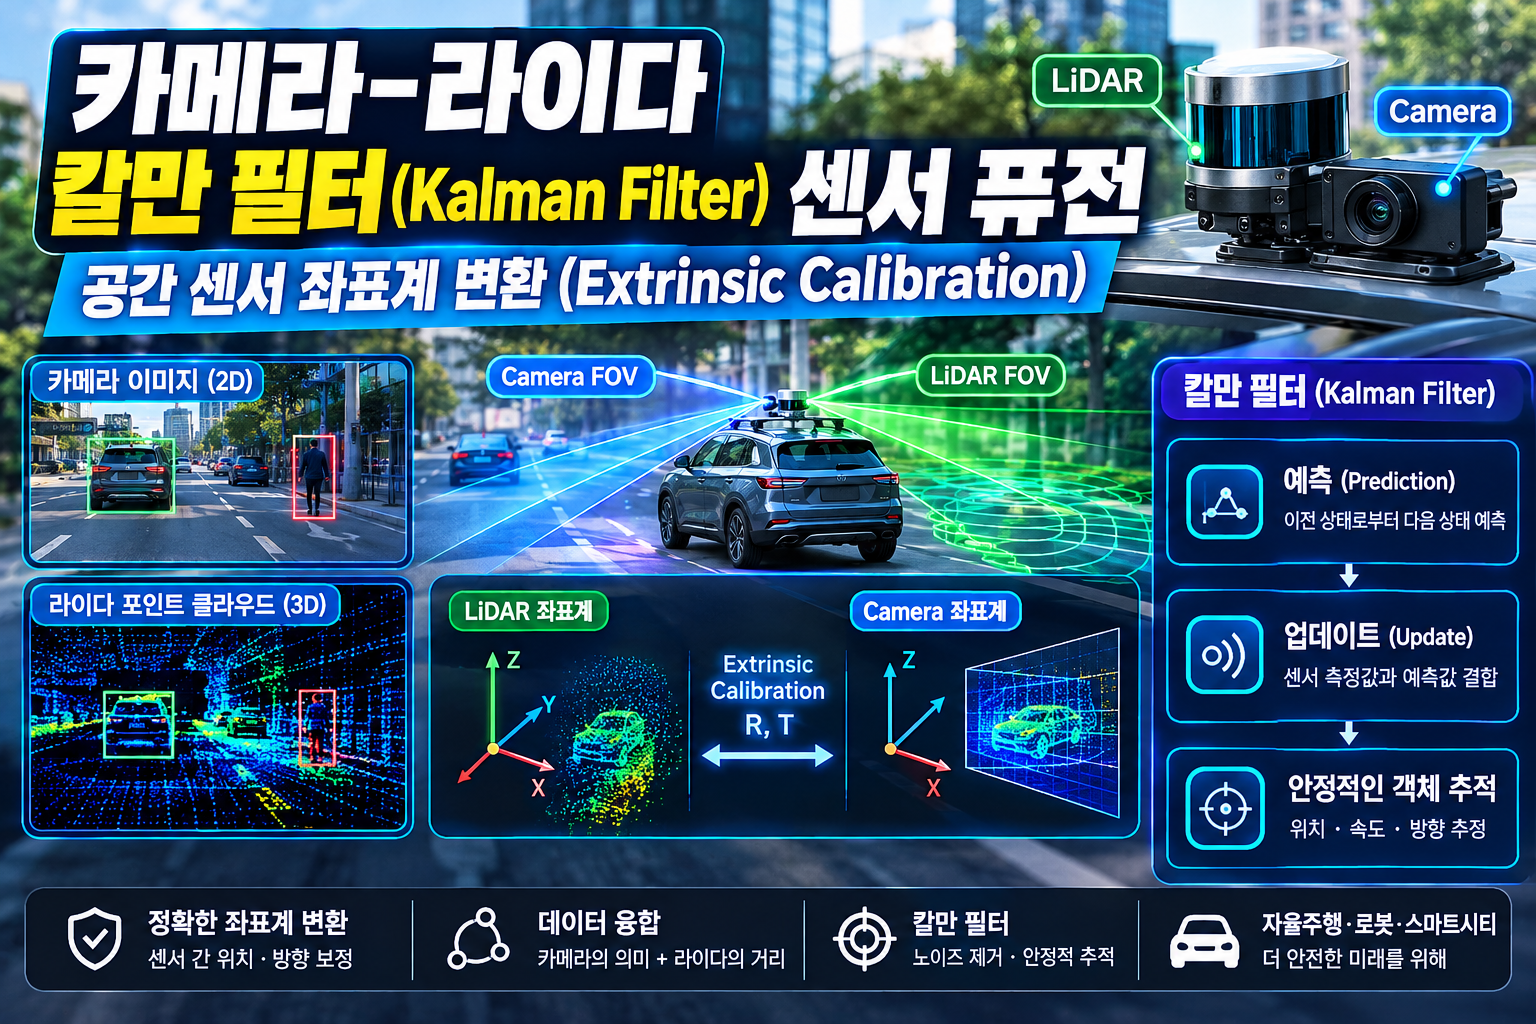
카메라-라이다 칼만 필터 센서 퓨전의 원리를 알아봅니다. Extrinsic Calibration, 좌표계 변환, 회전 행렬과 이동 벡터, 칼만 필터의 예측·업데이트 과정과 자율주행 활용 사례까지 쉽게 설명합니다.
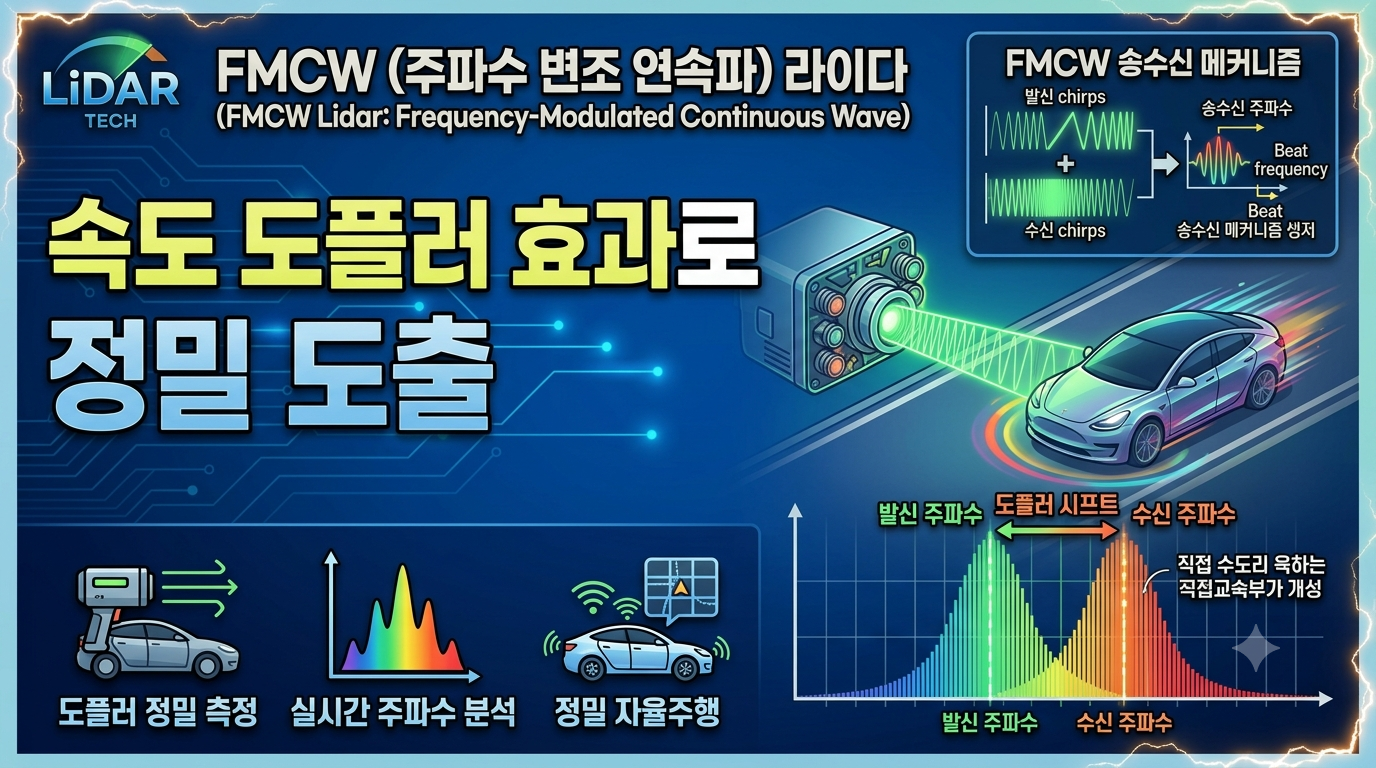
FMCW 라이다의 작동 원리와 기존 ToF 라이다와의 차이를 알아봅니다. 주파수 변조 연속파와 도플러 효과를 이용해 물체의 거리와 상대속도를 측정하는 방법, 장점과 한계, 자율주행에서의 활용 가능성을 쉽게 설명합니다.
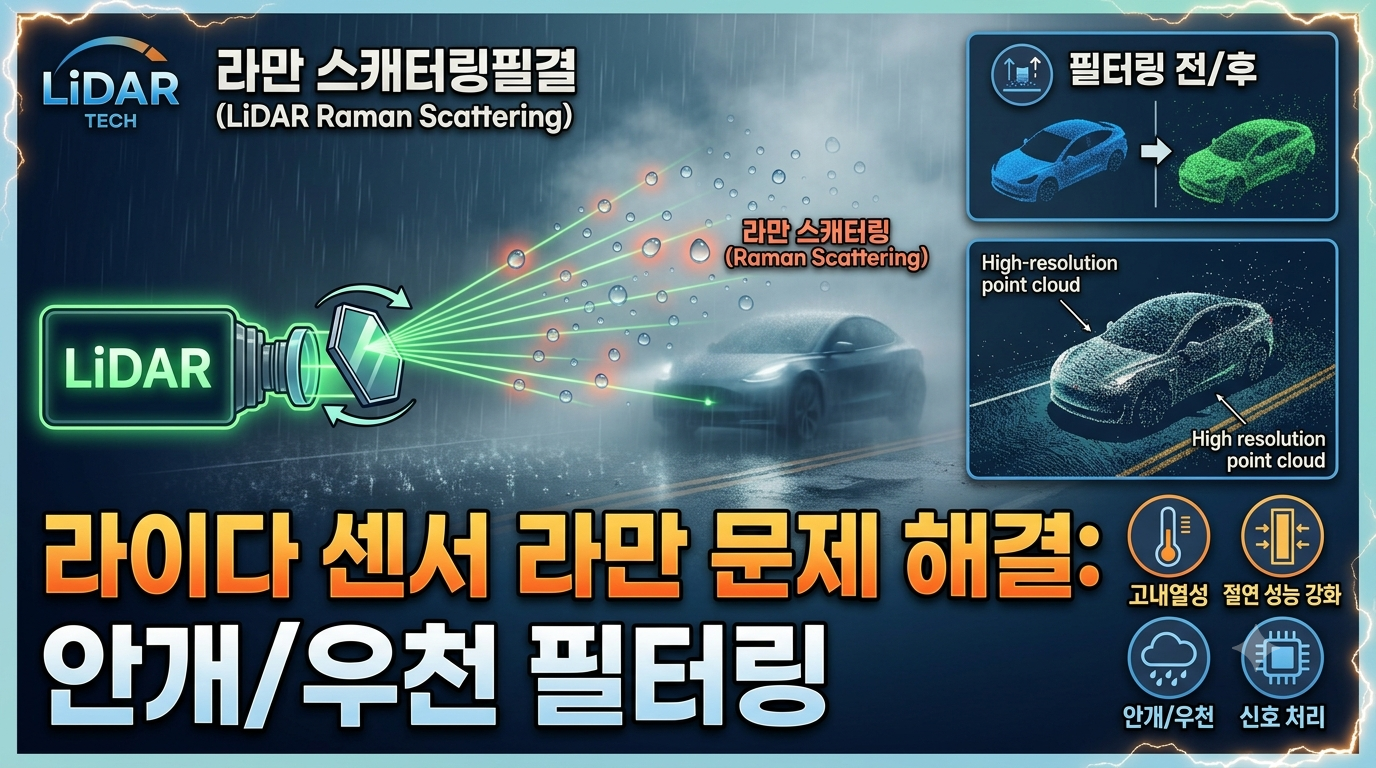
라이다 센서가 안개와 비에서 정확도가 떨어지는 이유를 라만 산란과 점군 오염 관점에서 설명합니다. 우천·안개 환경에서 발생하는 노이즈의 특징과 점군 필터링, 객체 인식 정확도를 높이는 방법까지 정리했습니다.