자율주행 배송 로봇 문턱 극복 기술|가변 로커-보기 서스펜션 원리
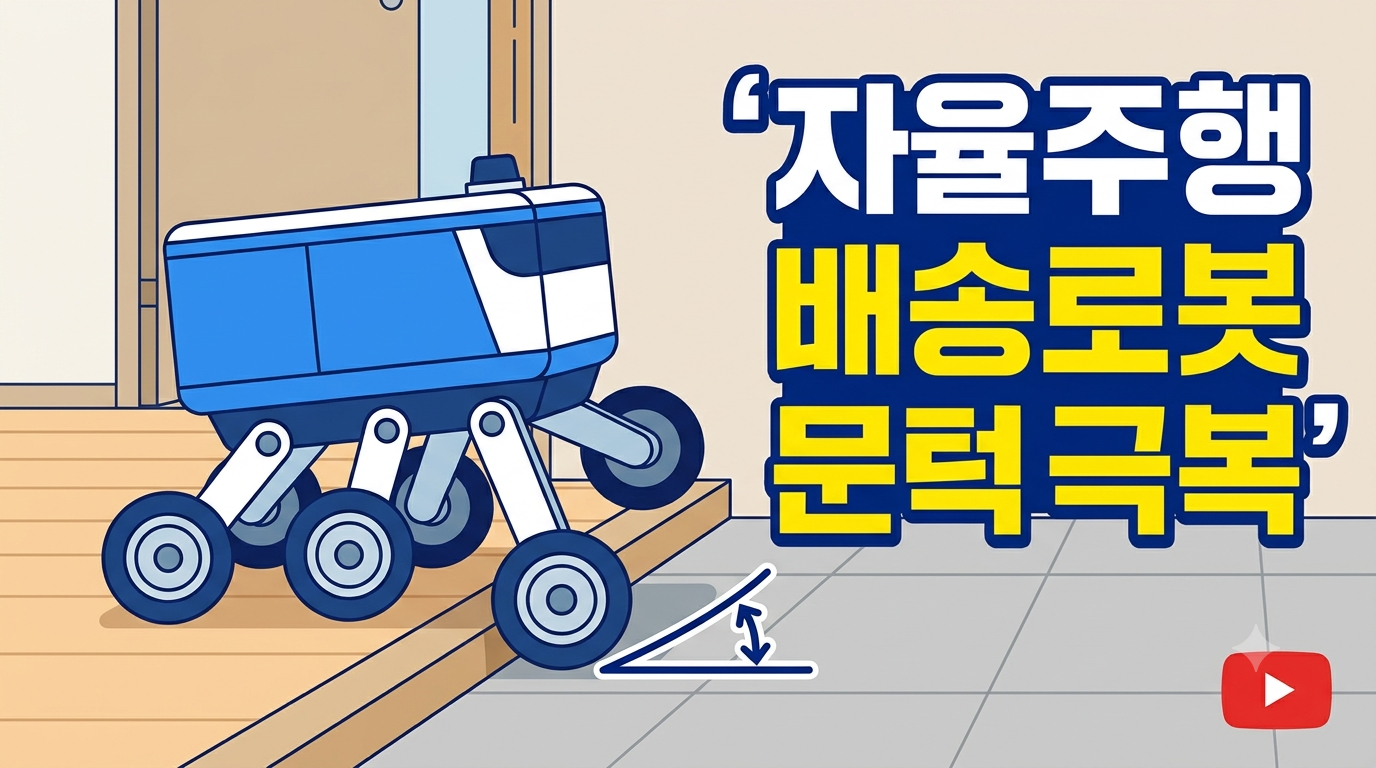
자율주행 배송 로봇이 보도 턱과 단차를 안정적으로 통과하기 위한 가변 로커-보기(Rocker-Bogie) 서스펜션의 구조와 작동 원리를 알아봅니다. 휠 접지력, 차체 자세 제어, 센서 기반 장애물 극복 기술까지 자세히 정리했습니다.
자율주행 배송 로봇이 보도 턱과 단차를 안정적으로 통과하기 위한 가변 로커-보기(Rocker-Bogie) 서스펜션의 구조와 작동 원리를 알아봅니다. 휠 접지력, 차체 자세 제어, 센서 기반 장애물 극복 기술까지 자세히 정리했습니다.
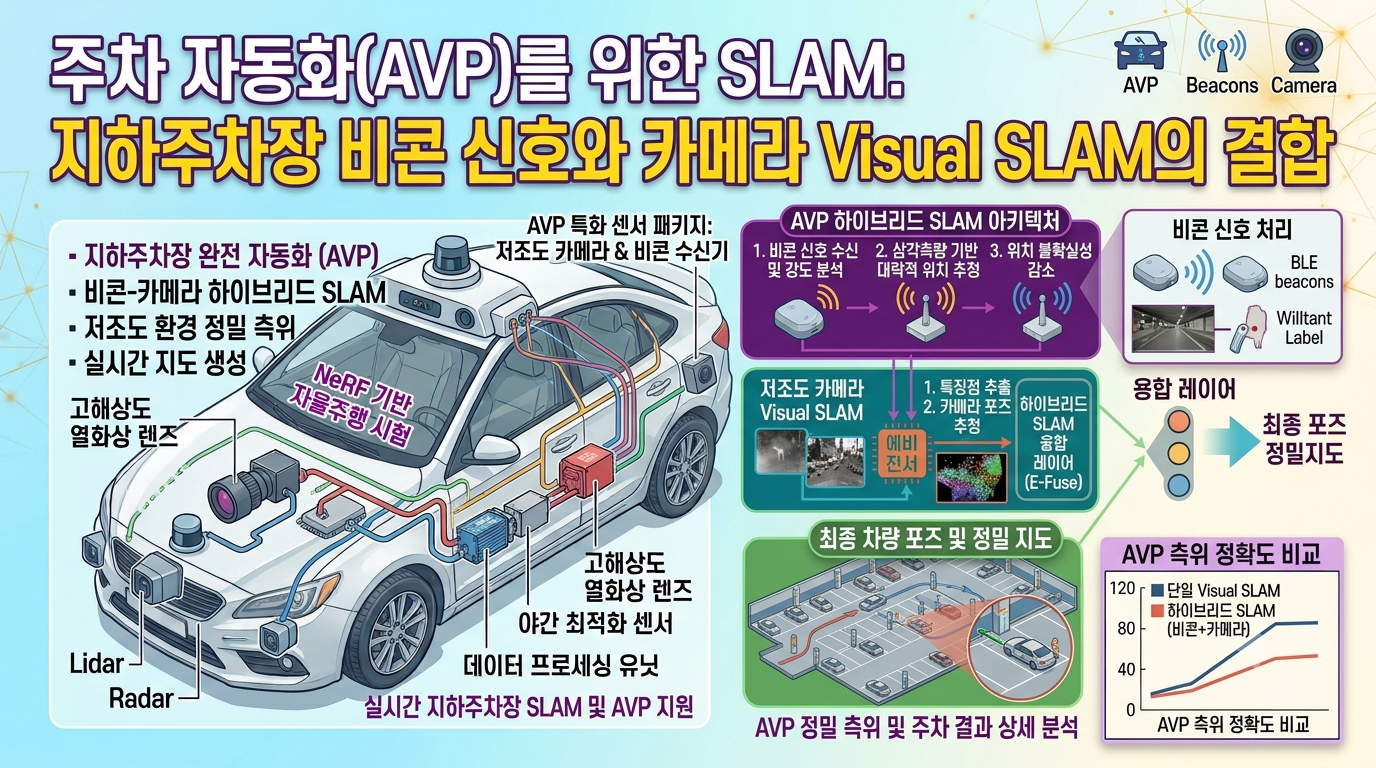
자동 발렛 주차(AVP)에 활용되는 SLAM 기술을 알아봅니다. 지하주차장에서 Visual SLAM이 카메라 영상으로 위치를 추정하는 원리와 BLE·UWB 비콘의 역할, 센서 융합 방식, 위치 오차 및 안전성 검증 방법을 설명합니다.
복사
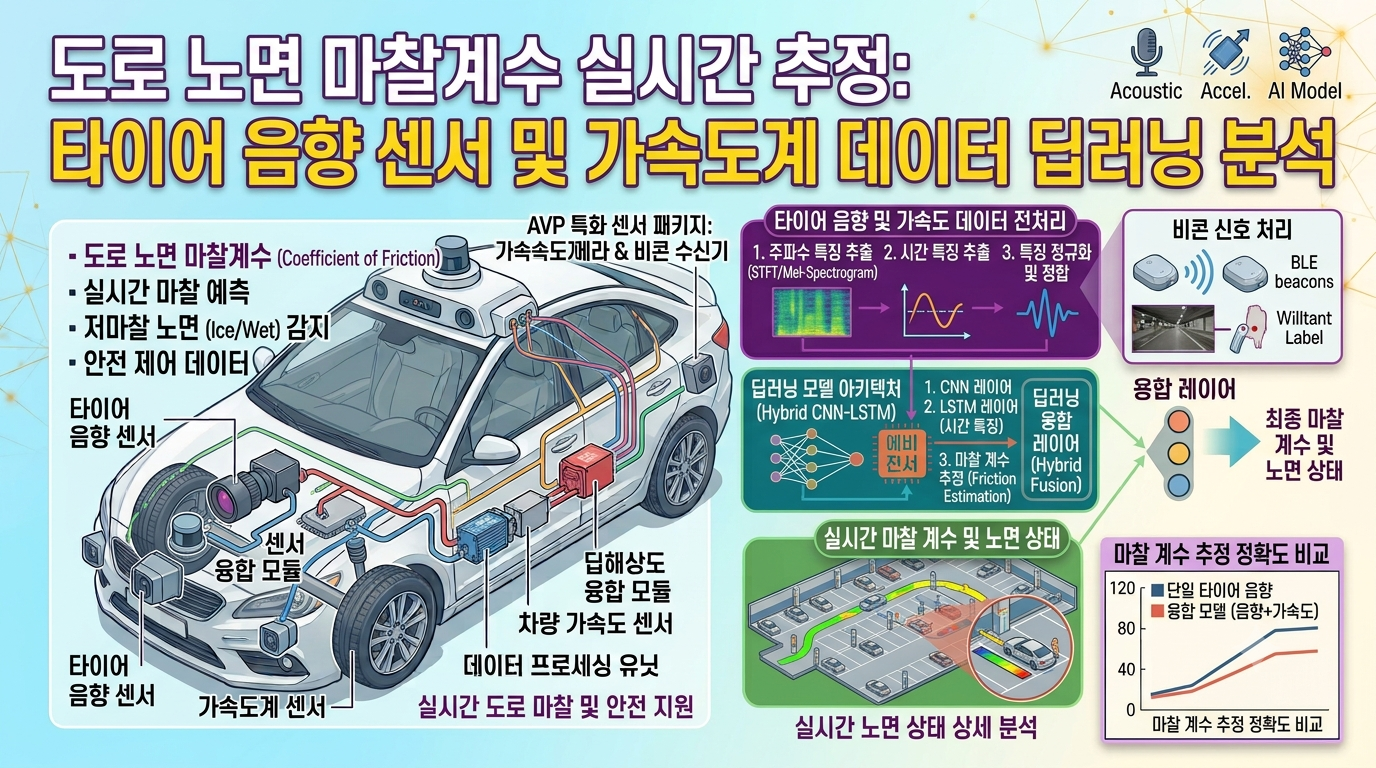
도로 노면 마찰계수 실시간 추정 기술을 알아봅니다. 타이어 음향 센서와 가속도계 데이터의 역할, 딥러닝 기반 노면 상태 분석 과정, 센서 융합의 장점과 실제 도로 적용 시 한계 및 검증 방법을 설명합니다.
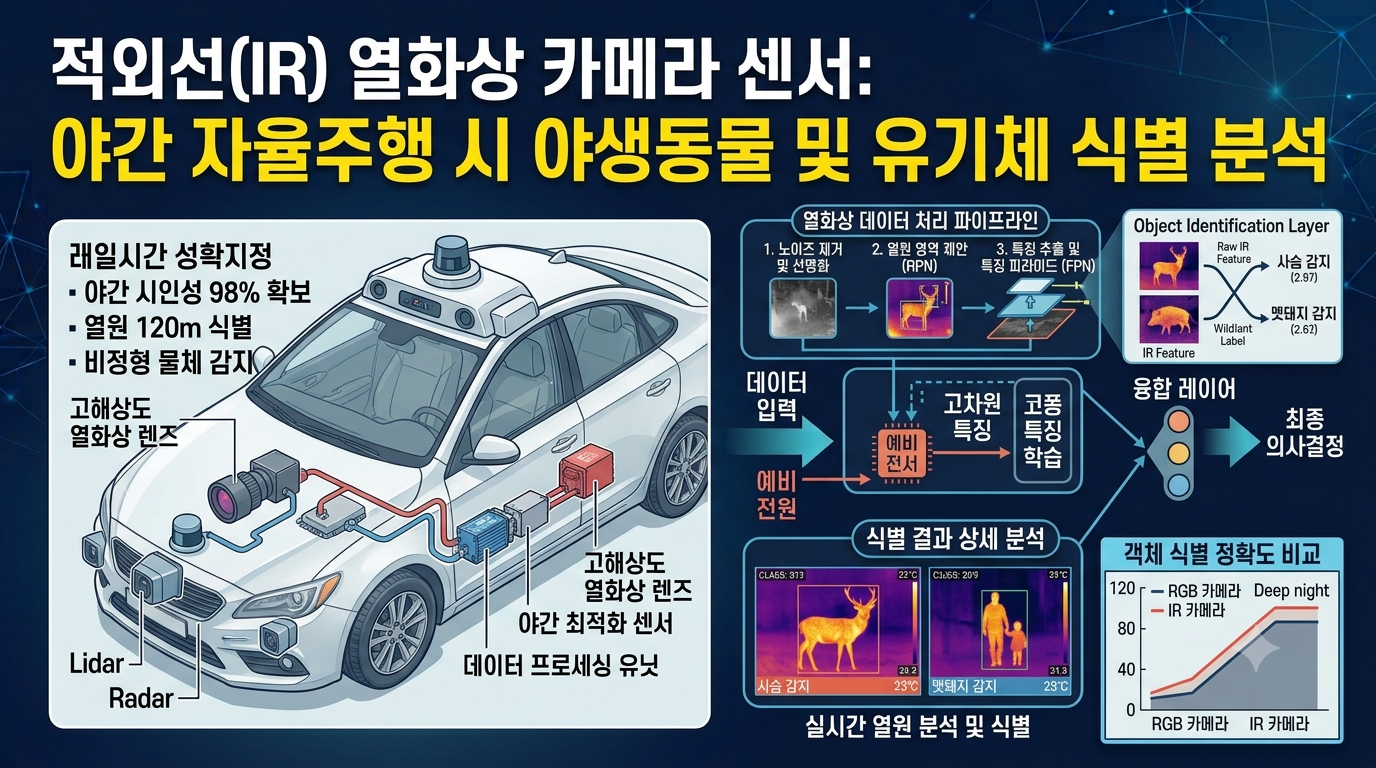
적외선(IR) 열화상 카메라의 작동 원리부터 야간 자율주행에서 사람과 야생동물을 탐지하는 방법까지 알아봅니다. 일반 카메라·라이다·레이더와의 차이, 인공지능 객체 인식, 센서의 한계와 안전성 검증 방법을 설명합니다.
복사