자율주행 제어 판단 알고리즘: MPC(Model Predictive Control) 기반 곡선로 횡방향 제어 원리
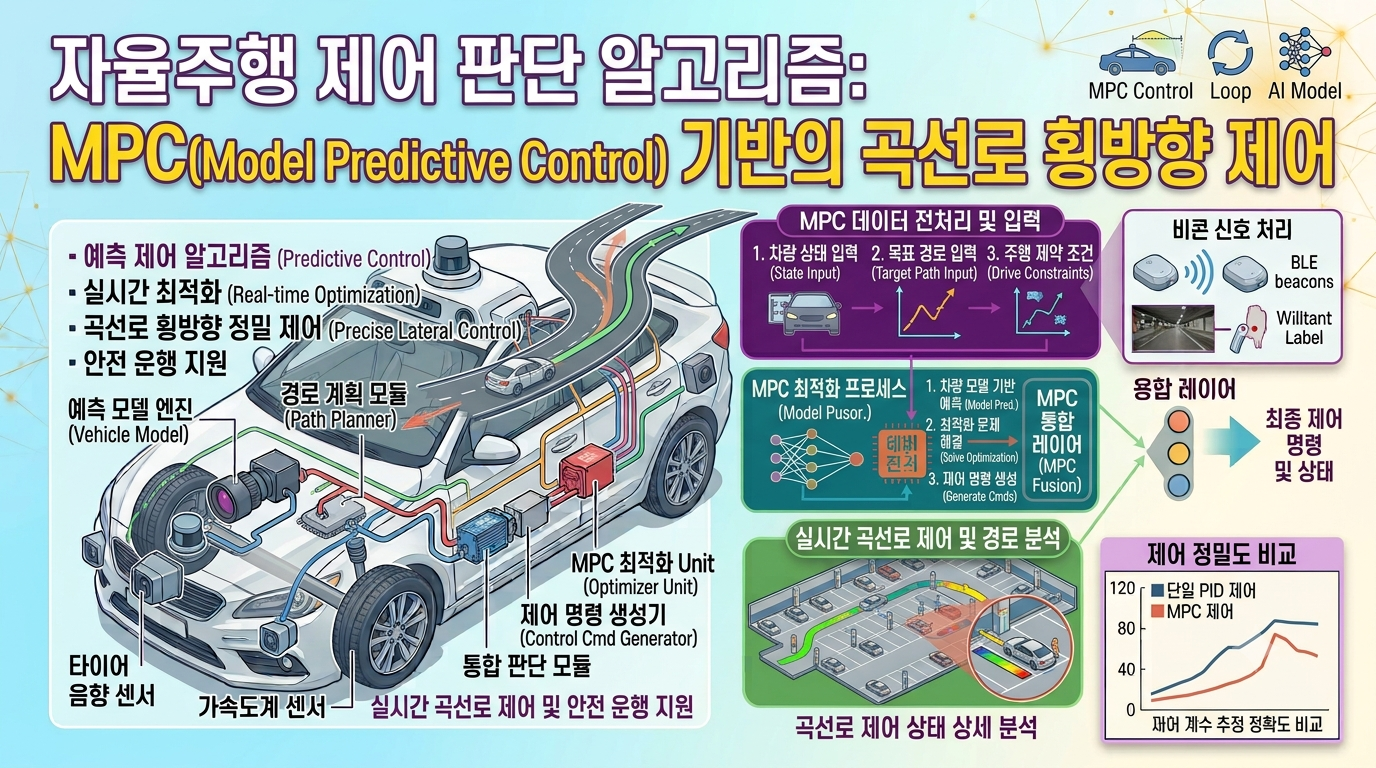
자율주행차의 MPC(Model Predictive Control) 기반 곡선로 횡방향 제어 원리를 설명합니다. 차량 모델과 비용 함수, 경로 오차 및 조향 제약 조건, PID 제어와의 차이, 실제 도로 적용 시 발생하는 한계와 안전 검증 방법까지 살펴봅니다.
요약 복사
자율주행차의 MPC(Model Predictive Control) 기반 곡선로 횡방향 제어 원리를 설명합니다. 차량 모델과 비용 함수, 경로 오차 및 조향 제약 조건, PID 제어와의 차이, 실제 도로 적용 시 발생하는 한계와 안전 검증 방법까지 살펴봅니다.
요약 복사
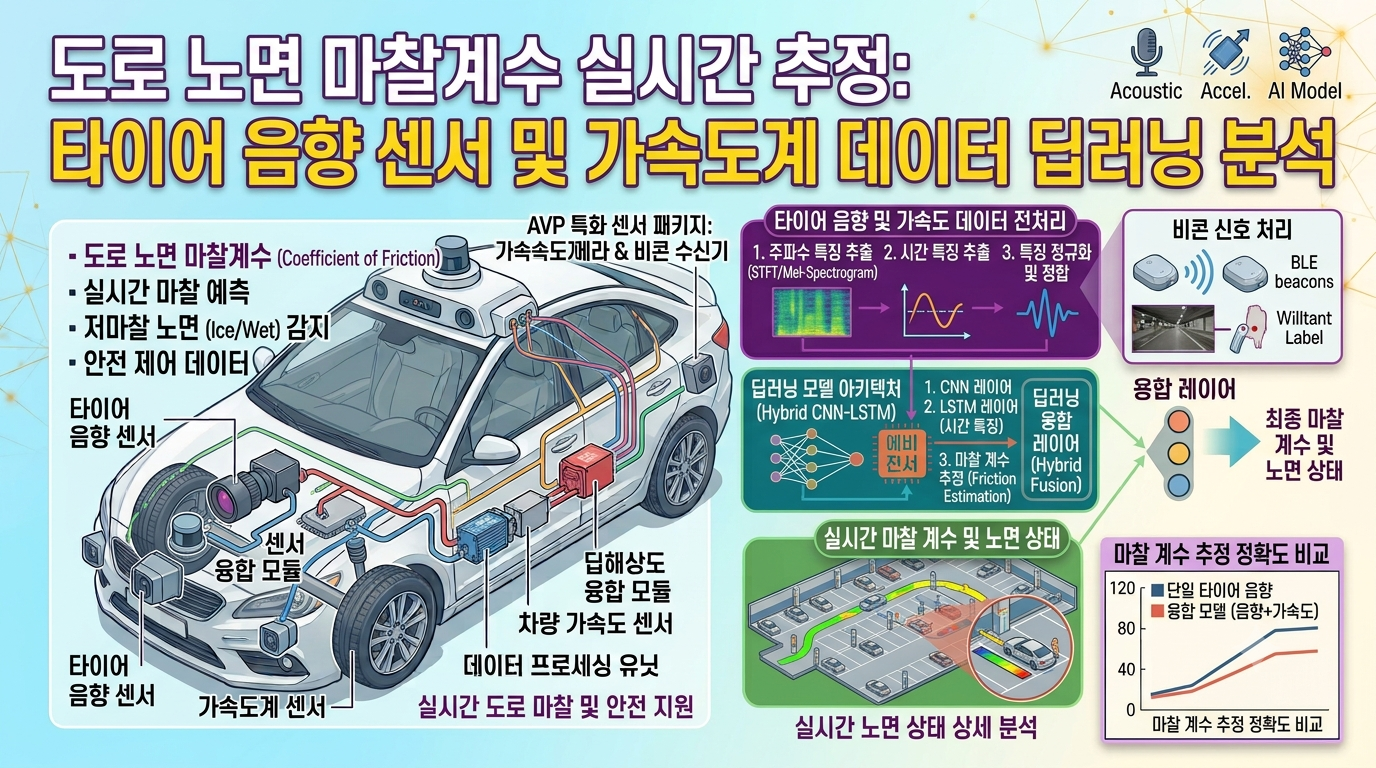
도로 노면 마찰계수 실시간 추정 기술을 알아봅니다. 타이어 음향 센서와 가속도계 데이터의 역할, 딥러닝 기반 노면 상태 분석 과정, 센서 융합의 장점과 실제 도로 적용 시 한계 및 검증 방법을 설명합니다.