자율주행 제어 판단 알고리즘: MPC(Model Predictive Control) 기반 곡선로 횡방향 제어 원리
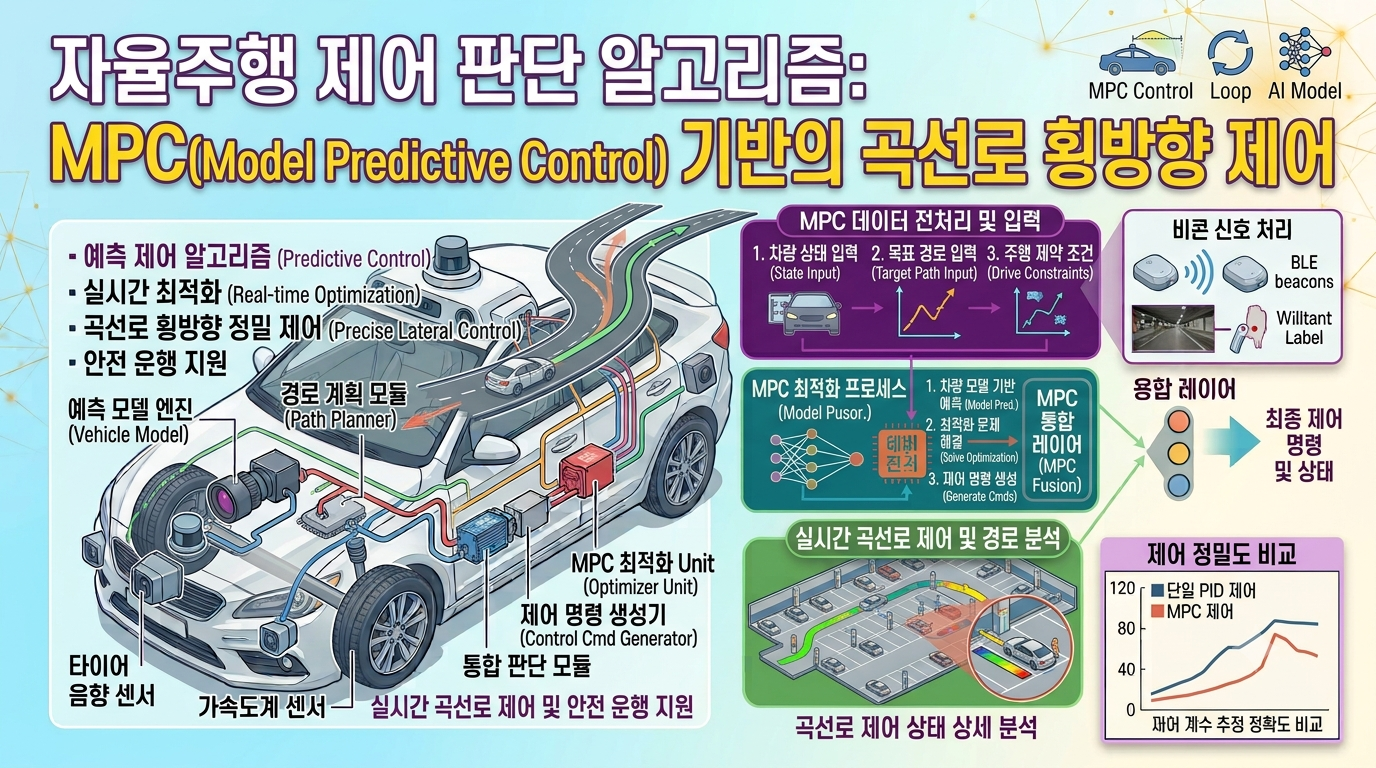
자율주행차의 MPC(Model Predictive Control) 기반 곡선로 횡방향 제어 원리를 설명합니다. 차량 모델과 비용 함수, 경로 오차 및 조향 제약 조건, PID 제어와의 차이, 실제 도로 적용 시 발생하는 한계와 안전 검증 방법까지 살펴봅니다.
요약 복사
자율주행차의 MPC(Model Predictive Control) 기반 곡선로 횡방향 제어 원리를 설명합니다. 차량 모델과 비용 함수, 경로 오차 및 조향 제약 조건, PID 제어와의 차이, 실제 도로 적용 시 발생하는 한계와 안전 검증 방법까지 살펴봅니다.
요약 복사