자율주행 배송 로봇 문턱 극복 기술|가변 로커-보기 서스펜션 원리
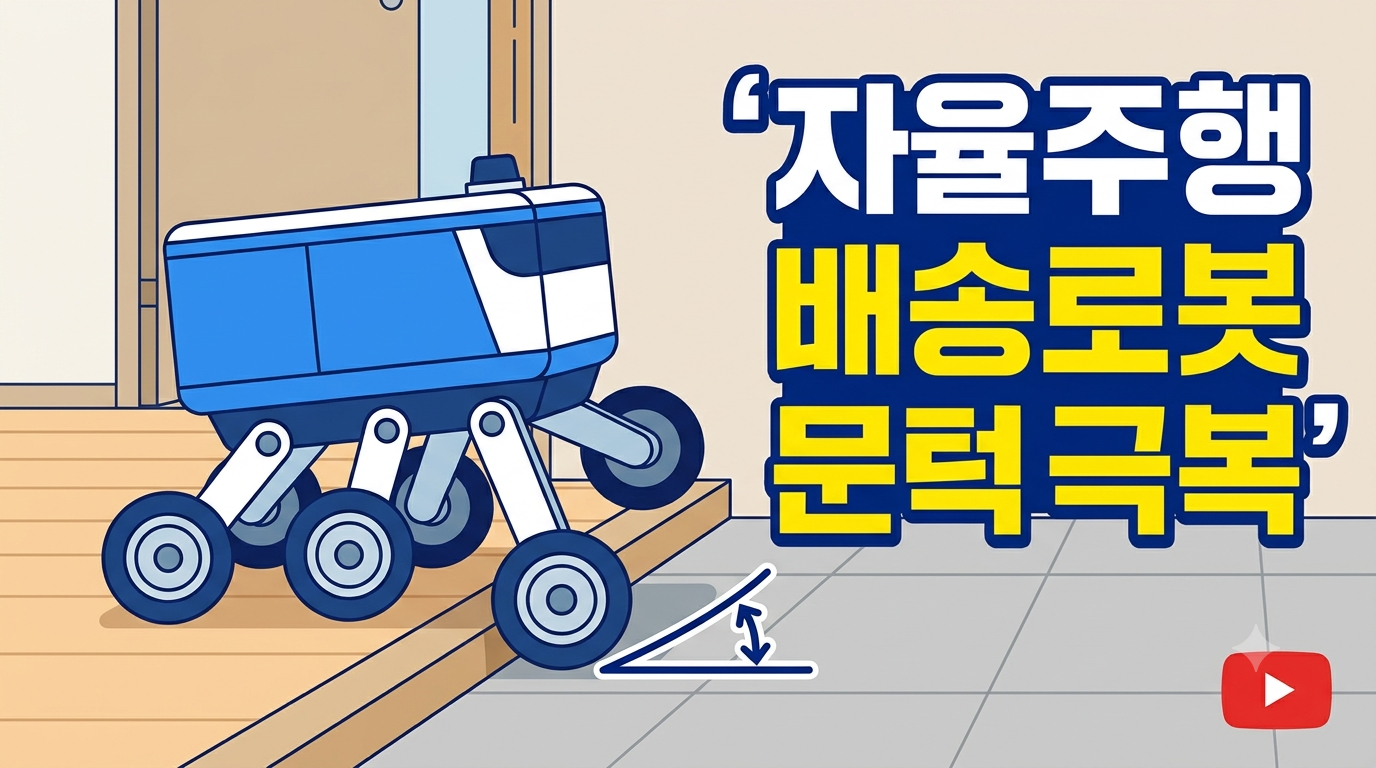
자율주행 배송 로봇이 보도 턱과 단차를 안정적으로 통과하기 위한 가변 로커-보기(Rocker-Bogie) 서스펜션의 구조와 작동 원리를 알아봅니다. 휠 접지력, 차체 자세 제어, 센서 기반 장애물 극복 기술까지 자세히 정리했습니다.
자율주행 배송 로봇이 보도 턱과 단차를 안정적으로 통과하기 위한 가변 로커-보기(Rocker-Bogie) 서스펜션의 구조와 작동 원리를 알아봅니다. 휠 접지력, 차체 자세 제어, 센서 기반 장애물 극복 기술까지 자세히 정리했습니다.
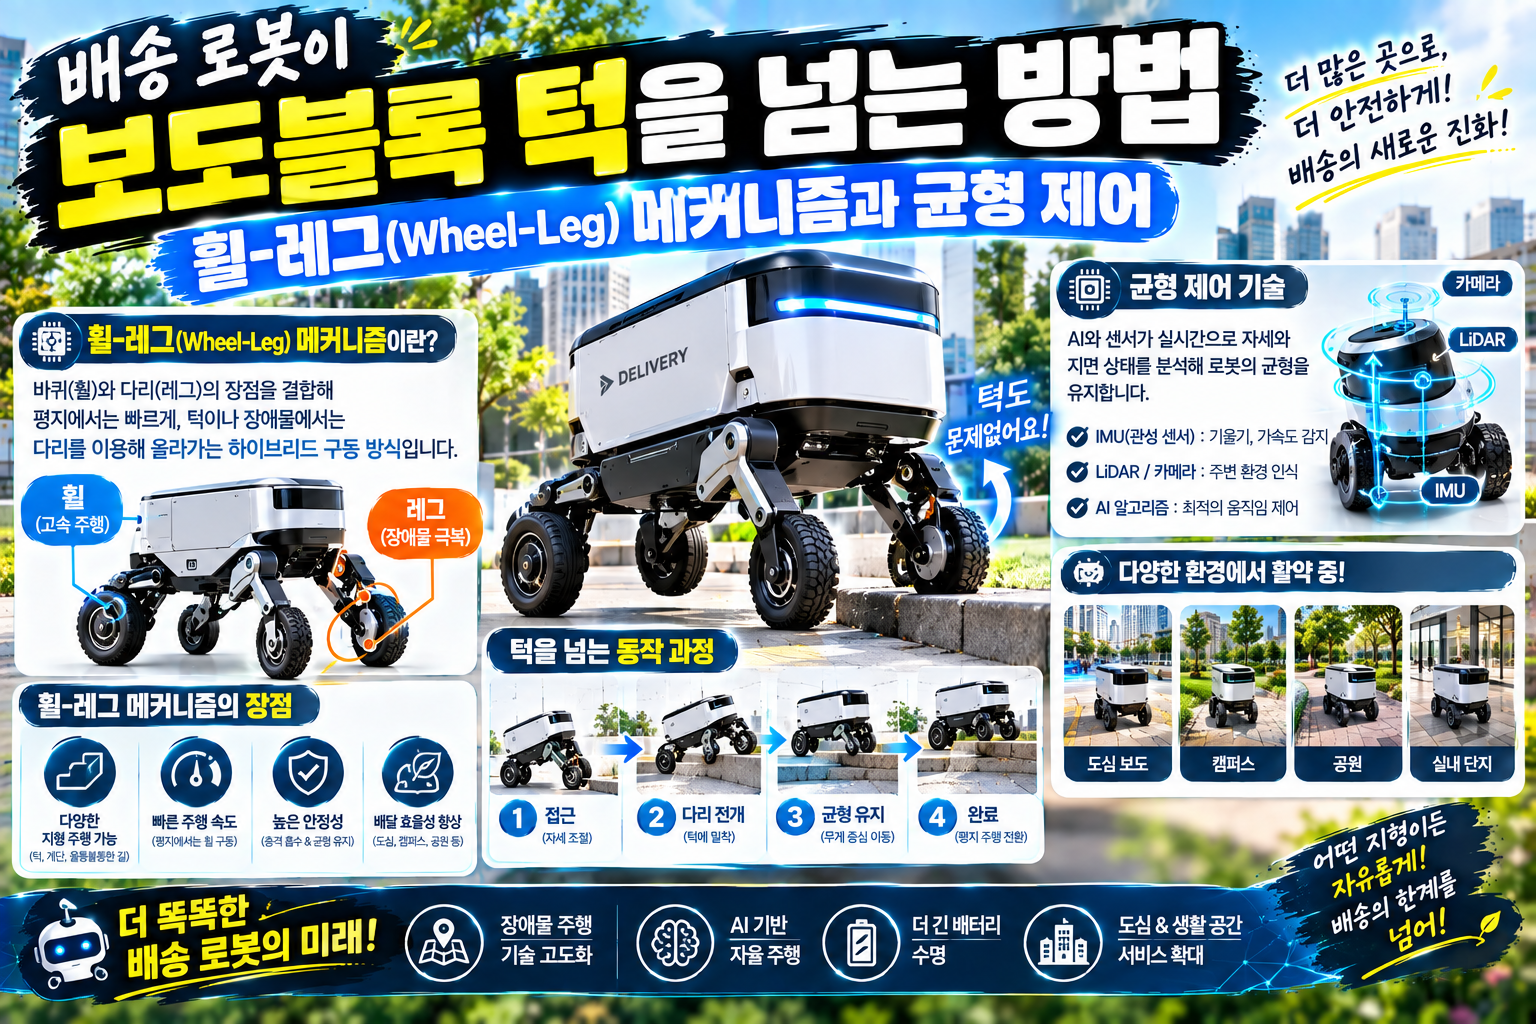
물류 및 라스트마일(Last-Mile) 배송 시장에서 자율주행 배송 로봇의 도입이 본격화되고 있습니다. 하지만 실외 도심 환경은 평평한 실내와 달리 계단, 높은 보도블록 턱, 움푹 패인 도로, 비탈길 등 복잡한 장애물로 가득 차 있습니다. 기존의 바퀴형 로봇은 작은 턱 하나에도 걸려 이동이 불가능해지고, 다리형(보행) 로봇은 에너지를 과도하게 소비한다는 단점이 있었습니다. 이 두 가지 방식의 단점을 완벽히 극복하고, … 더 읽기