고정밀 GNSS/INS 복합 항법: RTK 보정 메커니즘과 터널 내 오차 보정 알고리즘 분석
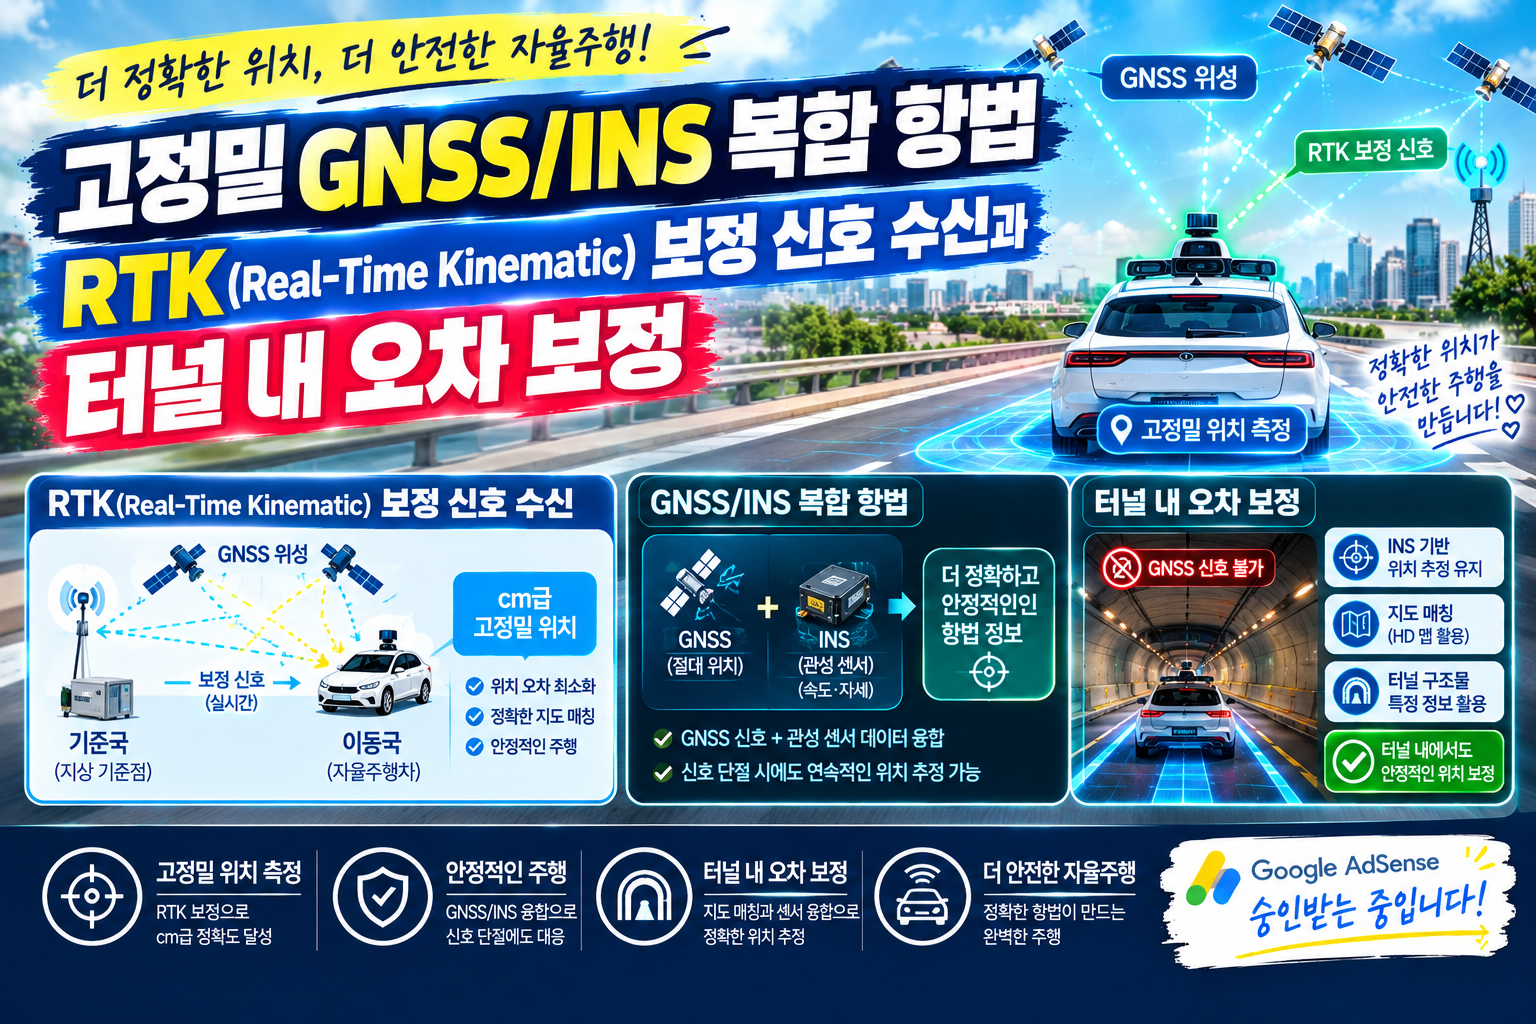
자율주행차의 고정밀 위치 추정을 위한 GNSS/INS 센서 퓨전 및 RTK(Real-Time Kinematic) 반사파 반송파 미지정수 해석 원리를 분석합니다. 터널 및 GNSS 음영 지역에서 EKF/UKF 및 휠 오도메트리(NHC)를 활용한 데드 레코닝(Dead Reckoning) 오차 보정 알고리즘을 해설합니다.
자율주행차의 고정밀 위치 추정을 위한 GNSS/INS 센서 퓨전 및 RTK(Real-Time Kinematic) 반사파 반송파 미지정수 해석 원리를 분석합니다. 터널 및 GNSS 음영 지역에서 EKF/UKF 및 휠 오도메트리(NHC)를 활용한 데드 레코닝(Dead Reckoning) 오차 보정 알고리즘을 해설합니다.
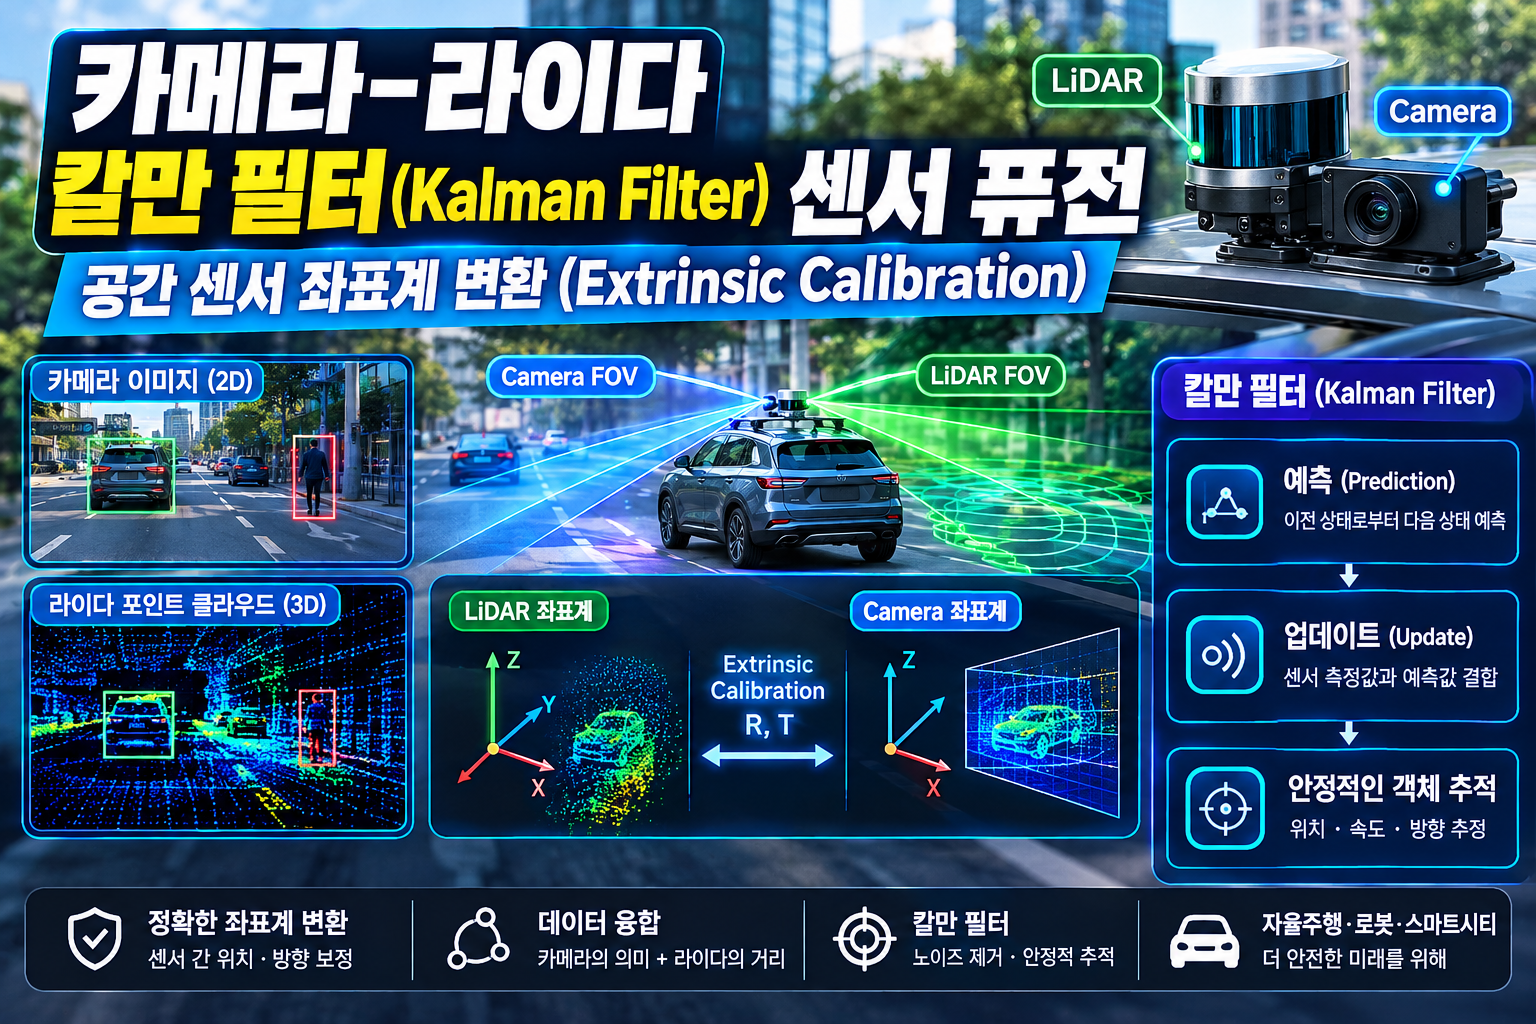
카메라-라이다 칼만 필터 센서 퓨전의 원리를 알아봅니다. Extrinsic Calibration, 좌표계 변환, 회전 행렬과 이동 벡터, 칼만 필터의 예측·업데이트 과정과 자율주행 활용 사례까지 쉽게 설명합니다.