수중 자율 무인정(AUV): DVL과 INS 결합 비주얼 수중 탐사
수중 자율 무인정 AUV의 항법 기술을 알아봅니다. DVL과 INS의 역할부터 비주얼 오도메트리, 센서 융합, 수중 탐사의 한계와 미래 발전 방향까지 쉽게 정리했습니다.
수중 자율 무인정 AUV의 항법 기술을 알아봅니다. DVL과 INS의 역할부터 비주얼 오도메트리, 센서 융합, 수중 탐사의 한계와 미래 발전 방향까지 쉽게 정리했습니다.
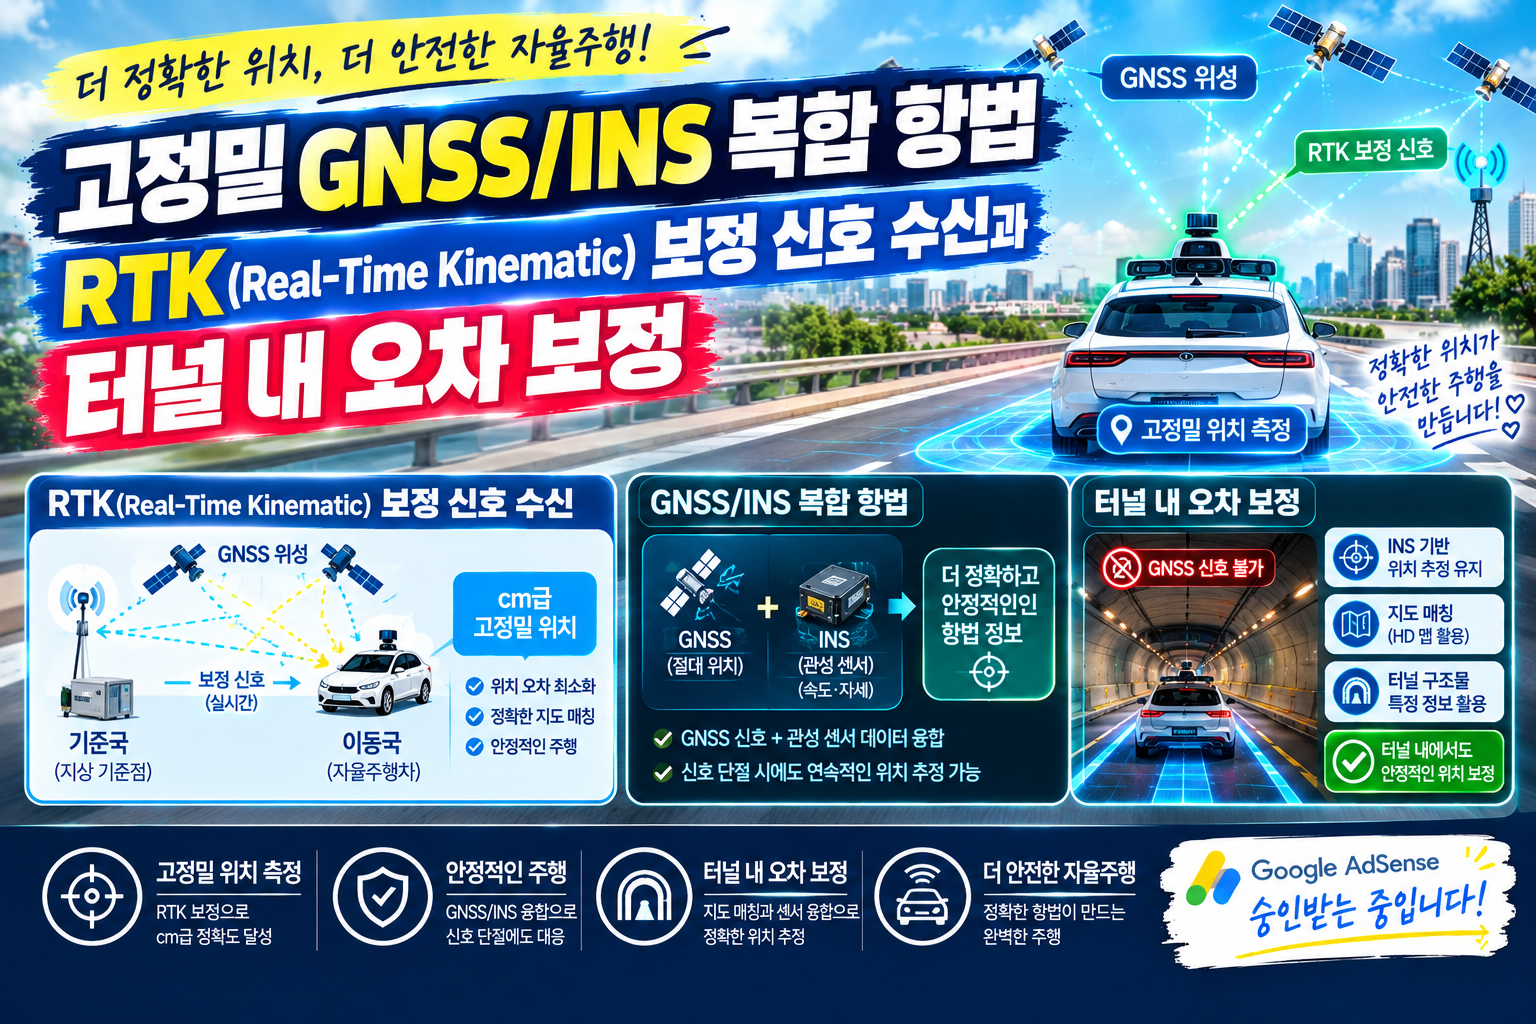
자율주행차의 고정밀 위치 추정을 위한 GNSS/INS 센서 퓨전 및 RTK(Real-Time Kinematic) 반사파 반송파 미지정수 해석 원리를 분석합니다. 터널 및 GNSS 음영 지역에서 EKF/UKF 및 휠 오도메트리(NHC)를 활용한 데드 레코닝(Dead Reckoning) 오차 보정 알고리즘을 해설합니다.