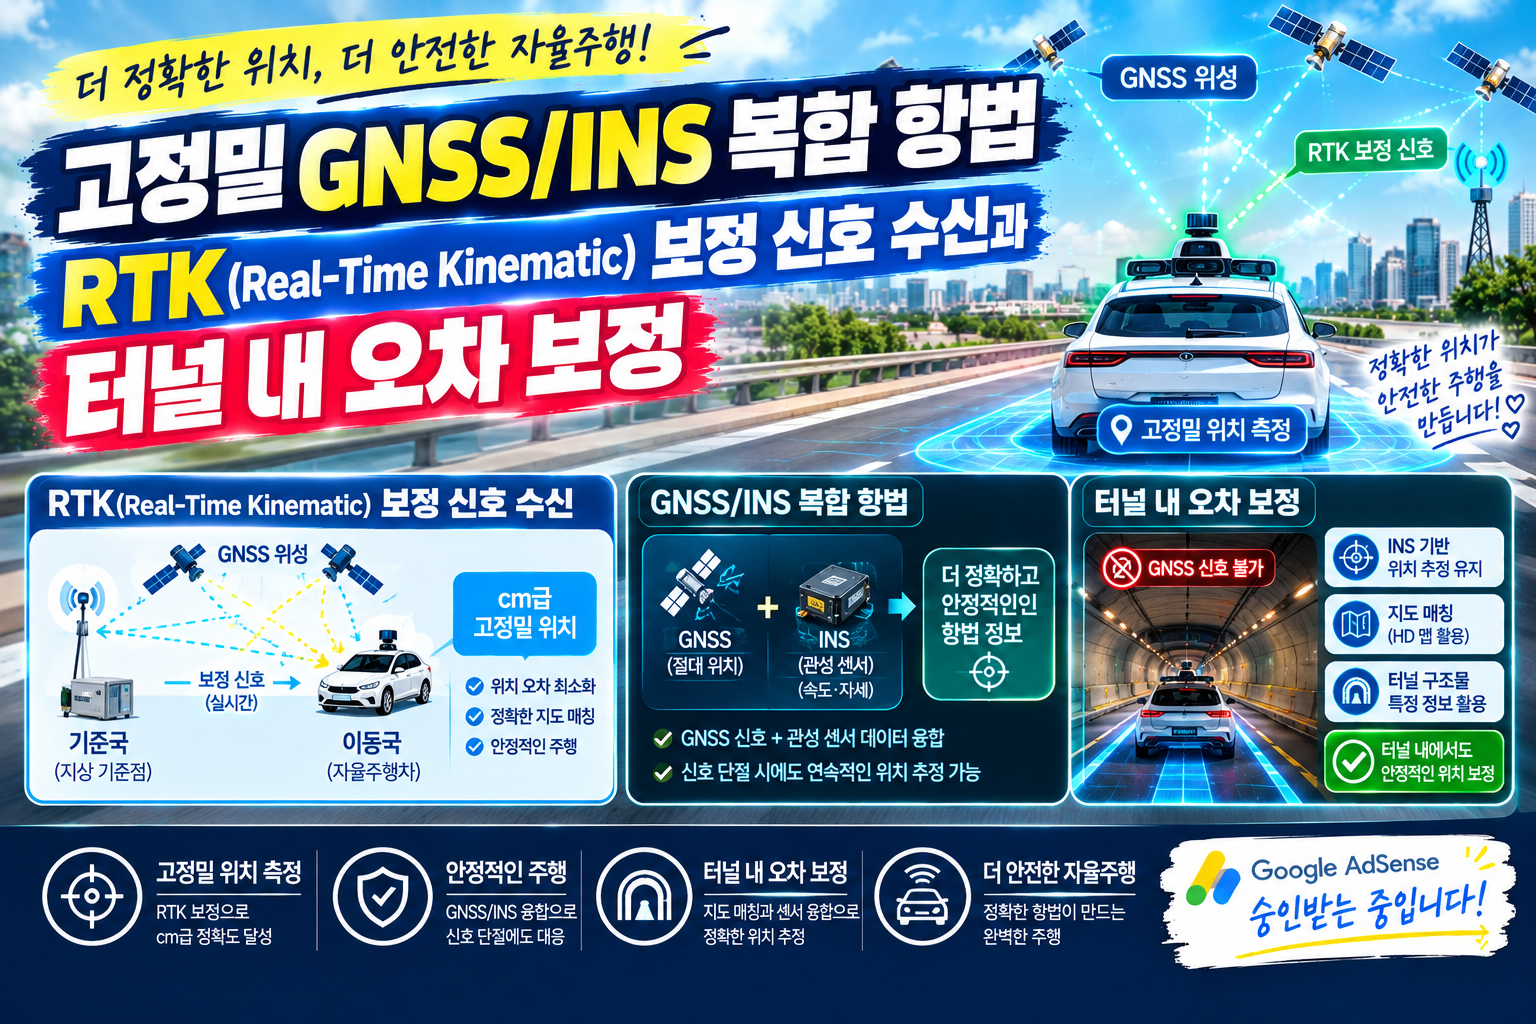
1. 서론: 레벨 3+ 자율주행을 위한 센티미터(cm) 급 정밀 위치 측정의 필요성
자율주행 차량이 차선을 정확히 유지하고 고속도로 분기점이나 도심 교차로에서 안전한 제어를 수행하기 위해서는 센티미터(cm) 단위의 정밀도를 가진 실시간 위치 추정 기술이 필수적입니다.
일반적인 스마트폰이나 차량용 GPS(GNSS) 단독 측위는 대기권(전離層 및 대류권) 굴절, 위성 궤도 오차, 멀티패스(Multipath, 신호 반사) 현상 등으로 인해 수 미터에서 수십 미터에 달하는 오차가 발생합니다. 이러한 오차를 극복하기 위해 기준국(Base Station)의 보정 신호를 활용하는 RTK(Real-Time Kinematic) 기술과 관성 측정 장치(INS/IMU)를 결합한 GNSS/INS 복합 항법 시스템이 표준 아키텍처로 사용됩니다.
그러나 빌딩 숲(Urban Canyon)이나 긴 터널 내부에 진입할 경우 GNSS 위성 신호가 완전히 차단(Outage)됩니다. 이때 발생하는 위치 오차 발산(Drift) 현상을 어떻게 억제하고 보정하는가가 자율주행 안전성을 좌우하는 핵심 기술적 과제입니다.
2. RTK(Real-Time Kinematic) 보정 신호의 동작 원리 및 미지정수 해석
RTK는 위치가 정확히 알려진 기준국(Base Station)에서 수신한 위성 신호의 오차 요인을 실시간으로 분석하여 이동국(Rover, 자율주행차)에 전달함으로써 센티미터급 정밀도를 달성하는 기술입니다.
[GNSS 위성 신호] ➔ [기준국(Base Station) 오차 산출] ➔ [NTRIP 캐리어 반송파 보정] ➔ [이동국(Rover) 미지정수(Ambiguity) 결정] ➔ [cm급 위치 확정]
2.1 코드(Code) 측위 대 반송파(Carrier Phase) 측위
- 코드 측위 (C/A Code): 위성에서 발사하는 이진 코드 신호의 시간 지연을 측정하는 방식으로, 신호의 파장이 길어(약 300m) 측정 정밀도가 수 미터 수준에 머무릅니다.
- 반송파 측위 (Carrier Phase): L1/L2/L5 반송파 신호의 위상(Phase)을 직접 측정합니다. 파장이 약 19cm(L1 대역 기준)로 매우 짧아 밀리미터 단위의 정밀한 거리 측정이 가능합니다.
2.2 반송파 미지정수(Integer Ambiguity)의 해결
반송파 측위의 핵심 수학적 과제는 위성과 수신기 사이의 전체 파장 개수인 미지정수 $N$을 정확히 도출하는 것입니다.
수신기에서 측정된 위상 $\Phi$는 다음과 같이 표현됩니다.
$$\Phi = \frac{1}{\lambda} \rho + N + \epsilon$$
- $\lambda$: 반송파 파장
- $\rho$: 위성과 수신기 사이의 실제 거리를 포함한 신호 전파 경로
- $N$: 정수 형태의 미지정수 (Integer Ambiguity)
- $\epsilon$: 측정 잡음 및 잔여 오차
RTK 알고리즘은 이중 차분(Double Differencing) 기법을 사용하여 위성 시계 오차, 수신기 시계 오차, 대기권 지연 오차를 상쇄한 후, LAMBDA(Least-squares AMBiguity Decorrelation Adjustment) 알고리즘을 통해 미지정수 $N$을 정수형 고정해(Fix Solution)로 신속히 결정(Search & Resolution)합니다. 미지정수가 Fix 상태에 도달하면 위치 오차는 $1 \sim 2\text{cm}$ 이내로 고정됩니다.
3. GNSS/INS 센서 퓨전: 확장 칼만 필터(EKF) 기반 융합 아키텍처
GNSS는 장기적인 위치 드리프트가 없으나 업데이트 주기(10~20Hz)가 느리고 신호 음영 지역에 취약합니다. 반면 IMU(관성측정장치) 기반의 INS는 초고속 업데이트 주기(100~500Hz)를 가지며 신호 차단에 영향을 받지 않지만, 가속도와 각속도를 적분하는 과정에서 시간이 지남에 따라 오차가 무한히 누적됩니다.
두 센서의 상보적 특성을 결합하기 위해 확장 칼만 필터(Extended Kalman Filter, EKF)가 사용됩니다.
3.1 상태 변수 Vector 구성
EKF의 상태 벡터 $\mathbf{x}$는 다음과 같이 15차원 이상으로 구성됩니다.
$$\mathbf{x} = \left[ \mathbf{p}^n, \, \mathbf{v}^n, \, \mathbf{q}_b^n, \, \mathbf{b}_a, \, \mathbf{b}_g \right]^T$$
- $\mathbf{p}^n$: 항법 좌표계에서의 3차원 위치 $(N, E, D)$
- $\mathbf{v}^n$: 3차원 속도 벡터
- $\mathbf{q}_b^n$: 차체 좌표계에서 항법 좌표계로의 자세 쿼터니언(Quaternion)
- $\mathbf{b}_a, \mathbf{b}_g$: 가속도계 및 자이로스코프의 동적 바이어스(Bias) 오차
3.2 Loose Coupling 대 Tight Coupling 방식 비교
- 약결합 (Loosely Coupled): GNSS 수신기가 자체 계산한 위치/속도 결과값을 EKF의 측정값(Measurement)으로 사용합니다. 구현이 단순하지만, 위성이 3개 이하로 측정되어 GNSS 측위가 불가능해지면 보정 성능이 급격히 저하됩니다.
- 강결합 (Tightly Coupled): GNSS 수신기의 의사거리(Pseudorange) 및 도플러 측정값을 직접 EKF에 입력합니다. 가용 위성이 1~2개뿐인 악조건 환경에서도 INS의 바이어스를 지속적으로 보정할 수 있어 도심 빌딩 숲에서 훨씬 뛰어난 추정 유지력을 보여줍니다.
4. 터널 및 GNSS 음영 지역에서의 오차 보정 알고리즘
자율주행차가 긴 터널에 진입하면 GNSS 신호가 끊기며 RTK 상태가 ‘Fix’에서 ‘Lost’로 전이됩니다. 이때 오차 발산을 막기 위해 다음과 같은 보정 알고리즘 파이프라인이 즉시 작동합니다.
[GNSS 신호 차단 감지] ➔ [INS 데드 레코닝(DR) 전환] ➔ [NHC (비홀로노믹 제약) 적용] ➔ [휠 오도메트리 속도 융합] ➔ [위치 드리프트 최소화]
4.1 비홀로노믹 제약 조건 (Non-Holonomic Constraint, NHC)
일반적인 승용차는 바퀴가 도로면을 딛고 주행하므로, 차량 이동 방향(X축)을 제외한 측면(Y축) 및 수직 방향(Z축)으로의 미끄러짐 속도는 $0$에 가깝습니다. 차체 좌표계($b$-frame)에서의 속도 제약 조건을 EKF 측정 업데이트 방정식에 가상 측정값으로 지속 반영합니다.
$$v_y^b \approx 0, \quad v_z^b \approx 0$$
이 제약 조건(NHC)을 적용하는 것만으로도 INS 단독 적분 시 발생하는 측면 위치 드리프트 오차의 80% 이상을 억제할 수 있습니다.
4.2 휠 오도메트리(Wheel Odometry) 및 CAN 속도 신호 융합
차량 바퀴의 엔코더(Encoder) 신호로부터 산출된 차량 이동 속도를 EKF의 측정값으로 통합합니다. 가속도계를 이중 적분하여 속도를 얻는 대신 실제 바퀴의 회전 속도를 직접 획득함으로써, 속도 적분 오차의 무한 발산을 정속/변속 구간에서 효과적으로 억제합니다.
4.3 정지 상태 보정 (Zero Velocity Update, ZUPT)
터널 내부 정체로 인해 차량이 완전히 정지했을 때, 가속도계와 자이로스코프의 노이즈로 인해 위치가 계속 움직이는 현상이 발생합니다. 차량의 정지 상태가 감지되면 속도 벡터를 완전히 $0$으로 고정하는 ZUPT 알고리즘을 수행하여 IMU의 센서 바이어스를 역으로 정밀하게 추정 및 제거합니다.
5. 결론 및 향후 전망
고정밀 GNSS/INS 복합 항법 기술은 RTK 반사파 보정 신호를 통한 완벽한 평시 측위 능력과, 신호 차단 시 EKF/NHC/오도메트리 결합을 통한 견고한 데드 레코닝 능력이 융합된 자율주행의 핵심 기반입니다.
최근에는 고성능 LiDAR NDT 포인트클라우드 매칭, HD Map 지도 가이던스, HD 카메라 기반의 비전 오도메트리(VIO)까지 EKF/Factor Graph Optimization 프레임워크 내에 멀티 센서 통합 퓨전 형태로 연결되어, 길고 복잡한 터널 및 지하 주차장 공간에서도 오차 10cm 이내의 초정밀 연속 위치 추정을 달성해 나가고 있습니다.
Groves, P. D. “Principles of GNSS, Inertial, and Multisensor Integrated Navigation Systems.” Artech House (2013).
Shin, E. H. “Estimation of Errors in INS/GPS Integration.” University of Calgary Research Report (2005).