자율주행 협력 인지란? RSU 공간 정보를 차량에 전달하는 데이터 포맷
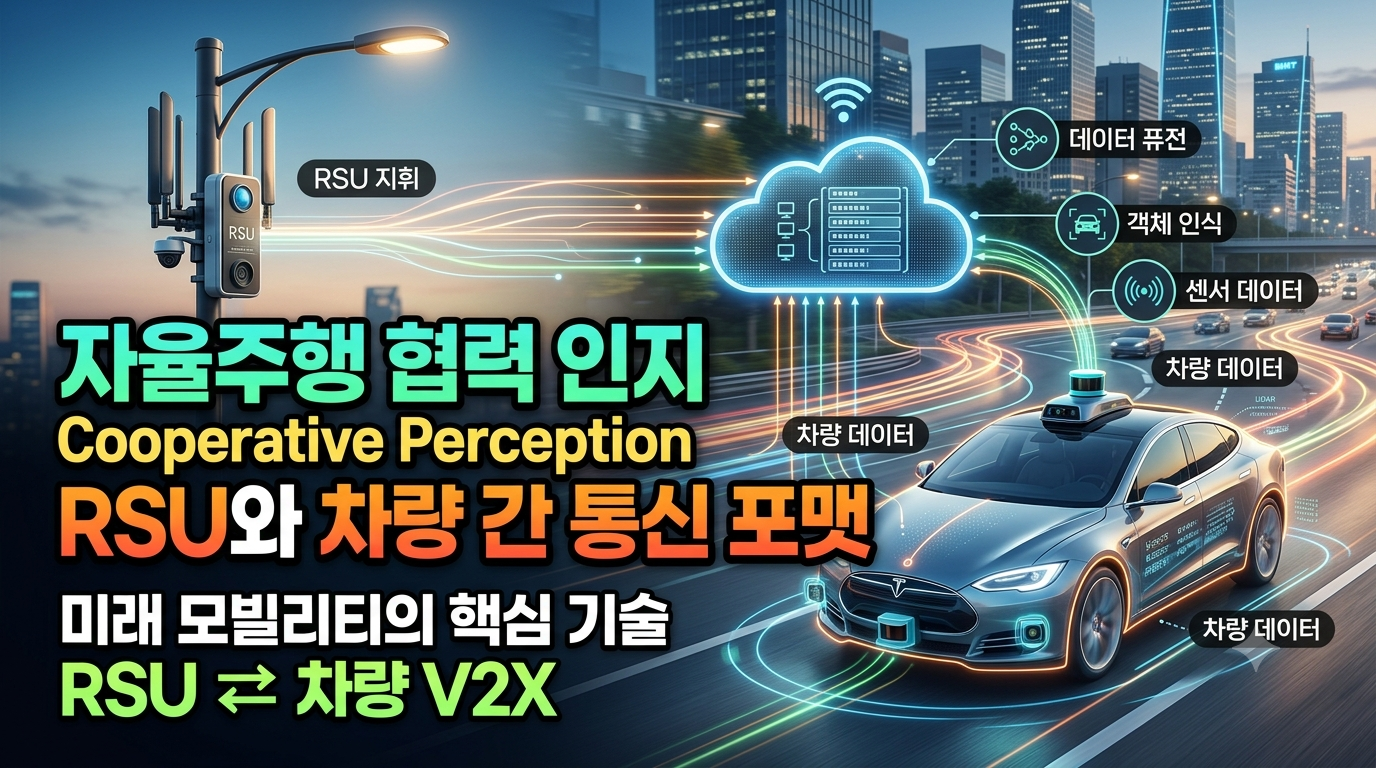
자율주행 협력 인지(Cooperative Perception)의 개념과 필요성을 알아본다. 도로변 인프라 RSU가 주변 차량과 객체를 측정하고 위치·속도·객체 정보를 차량에 전달하는 과정과 데이터 포맷의 중요성, 장점과 한계를 쉽게 설명한다.
자율주행 협력 인지(Cooperative Perception)의 개념과 필요성을 알아본다. 도로변 인프라 RSU가 주변 차량과 객체를 측정하고 위치·속도·객체 정보를 차량에 전달하는 과정과 데이터 포맷의 중요성, 장점과 한계를 쉽게 설명한다.
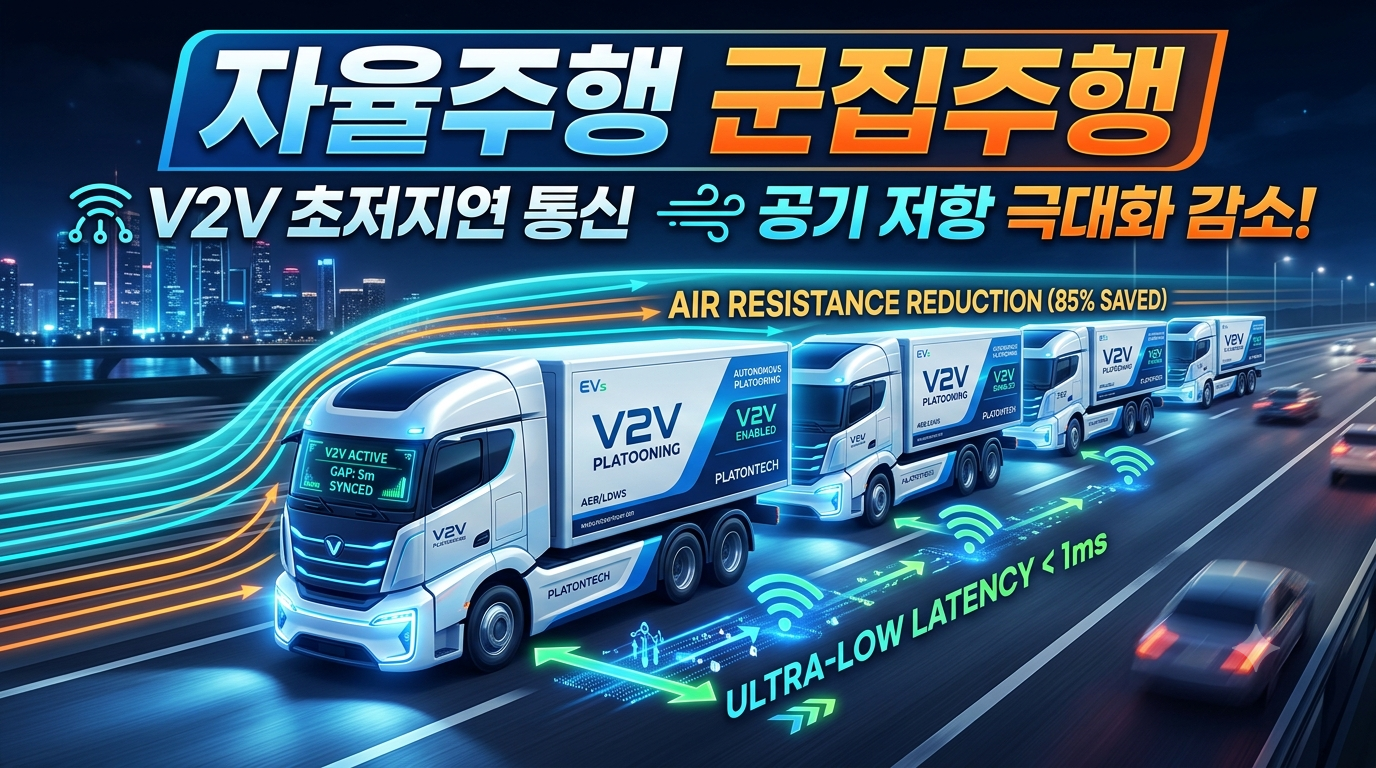
자율주행 군집주행(Platooning)은 여러 차량이 일정한 간격을 유지하며 하나의 그룹처럼 이동하는 기술이다. 특히 V2V 차량 간 통신을 활용하면 앞차의 가속·감속 정보를 빠르게 공유할 수 있어 차량 간격 제어와 공기 저항 감소에 도움을 줄 수 있다. 군집주행의 작동 원리부터 V2V 통신, 연비 개선 가능성, 안전 문제와 기술적 한계까지 알아본다.
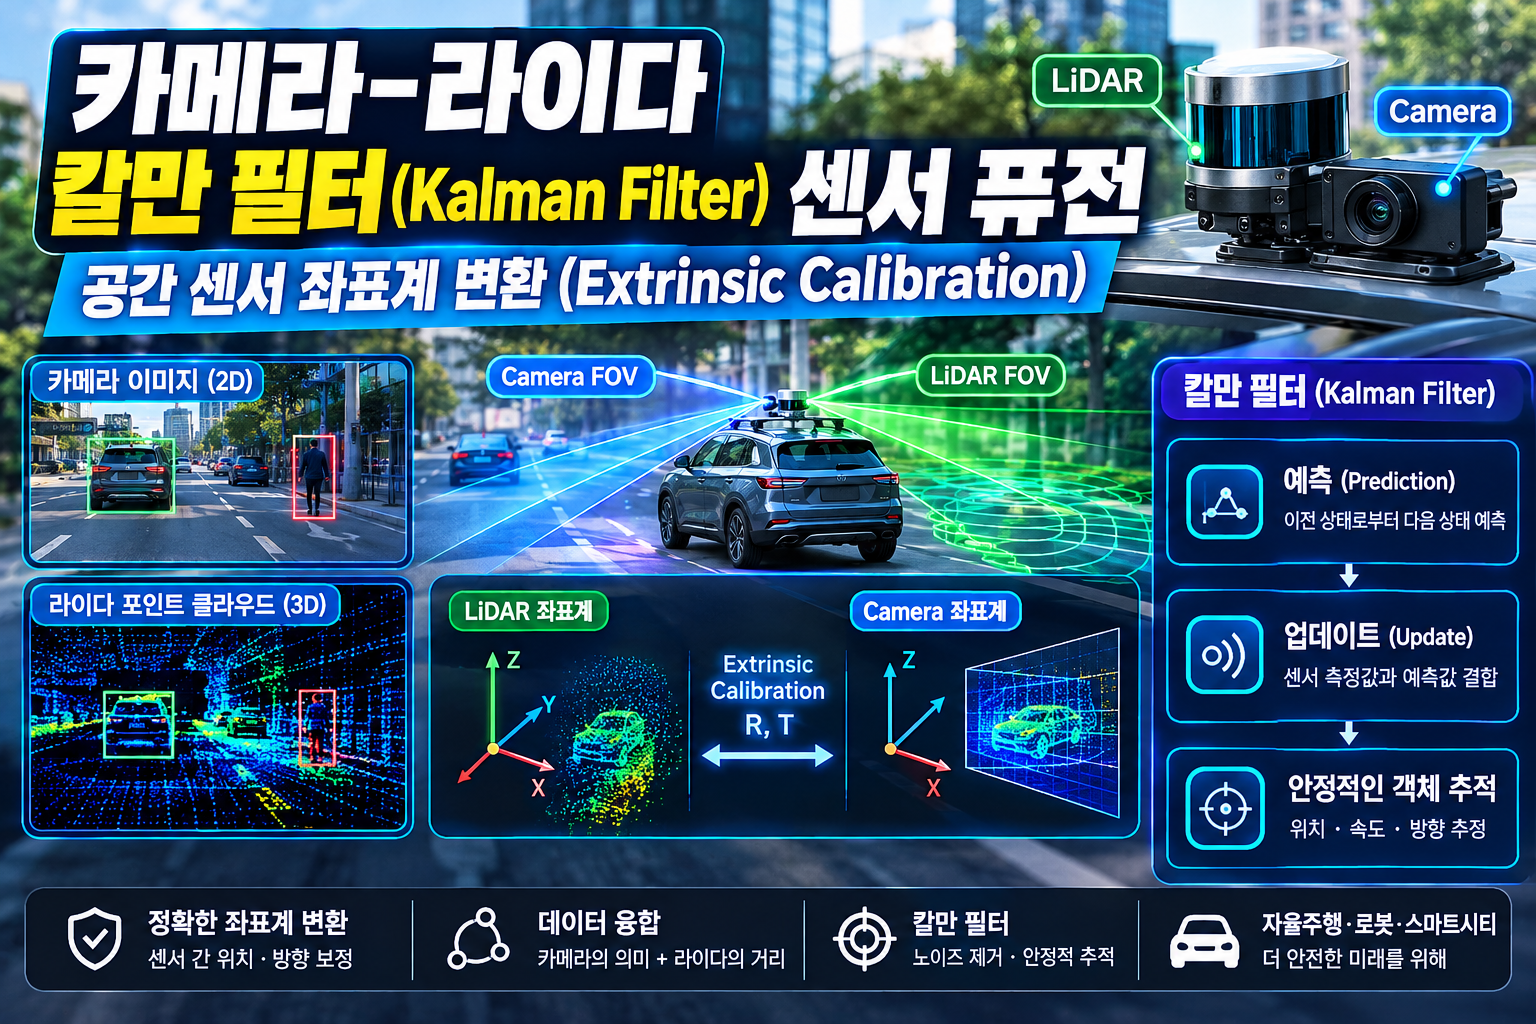
카메라-라이다 칼만 필터 센서 퓨전의 원리를 알아봅니다. Extrinsic Calibration, 좌표계 변환, 회전 행렬과 이동 벡터, 칼만 필터의 예측·업데이트 과정과 자율주행 활용 사례까지 쉽게 설명합니다.
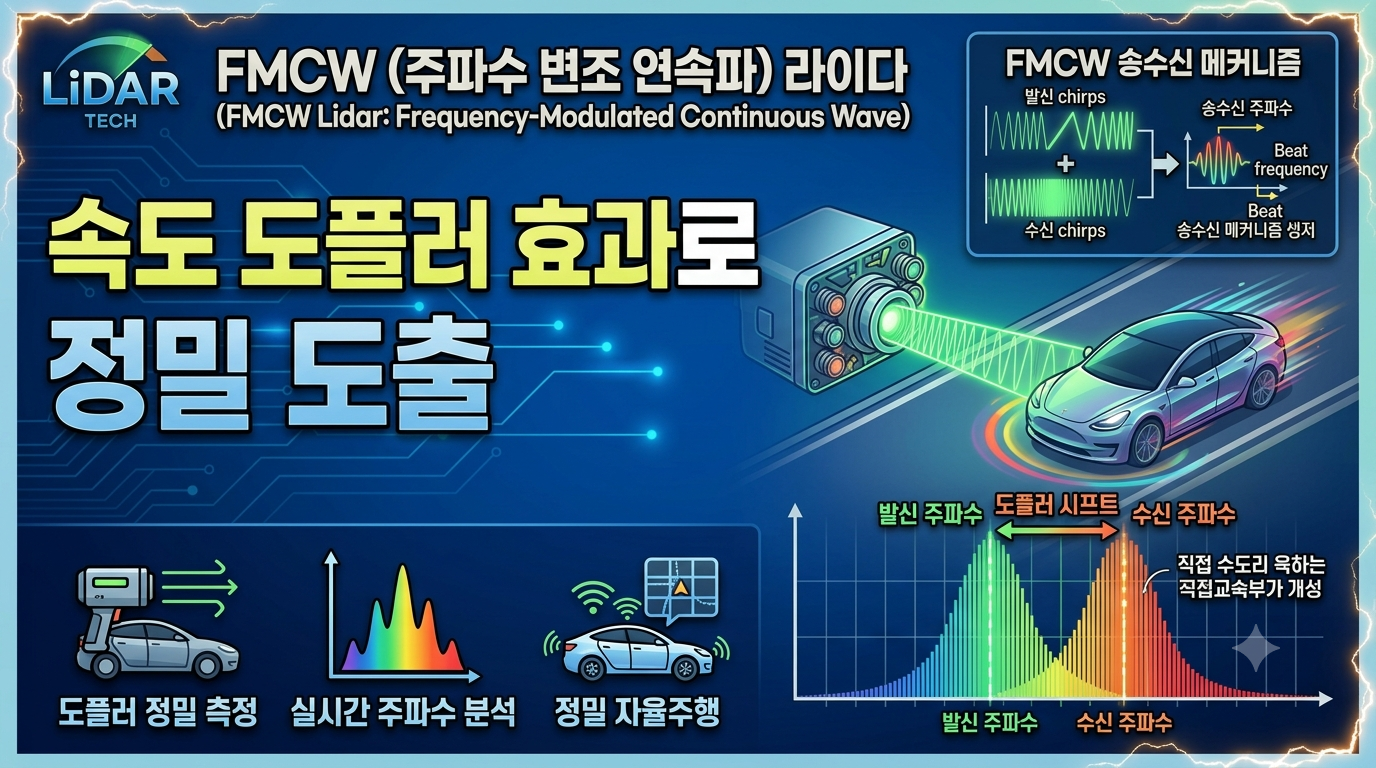
FMCW 라이다의 작동 원리와 기존 ToF 라이다와의 차이를 알아봅니다. 주파수 변조 연속파와 도플러 효과를 이용해 물체의 거리와 상대속도를 측정하는 방법, 장점과 한계, 자율주행에서의 활용 가능성을 쉽게 설명합니다.
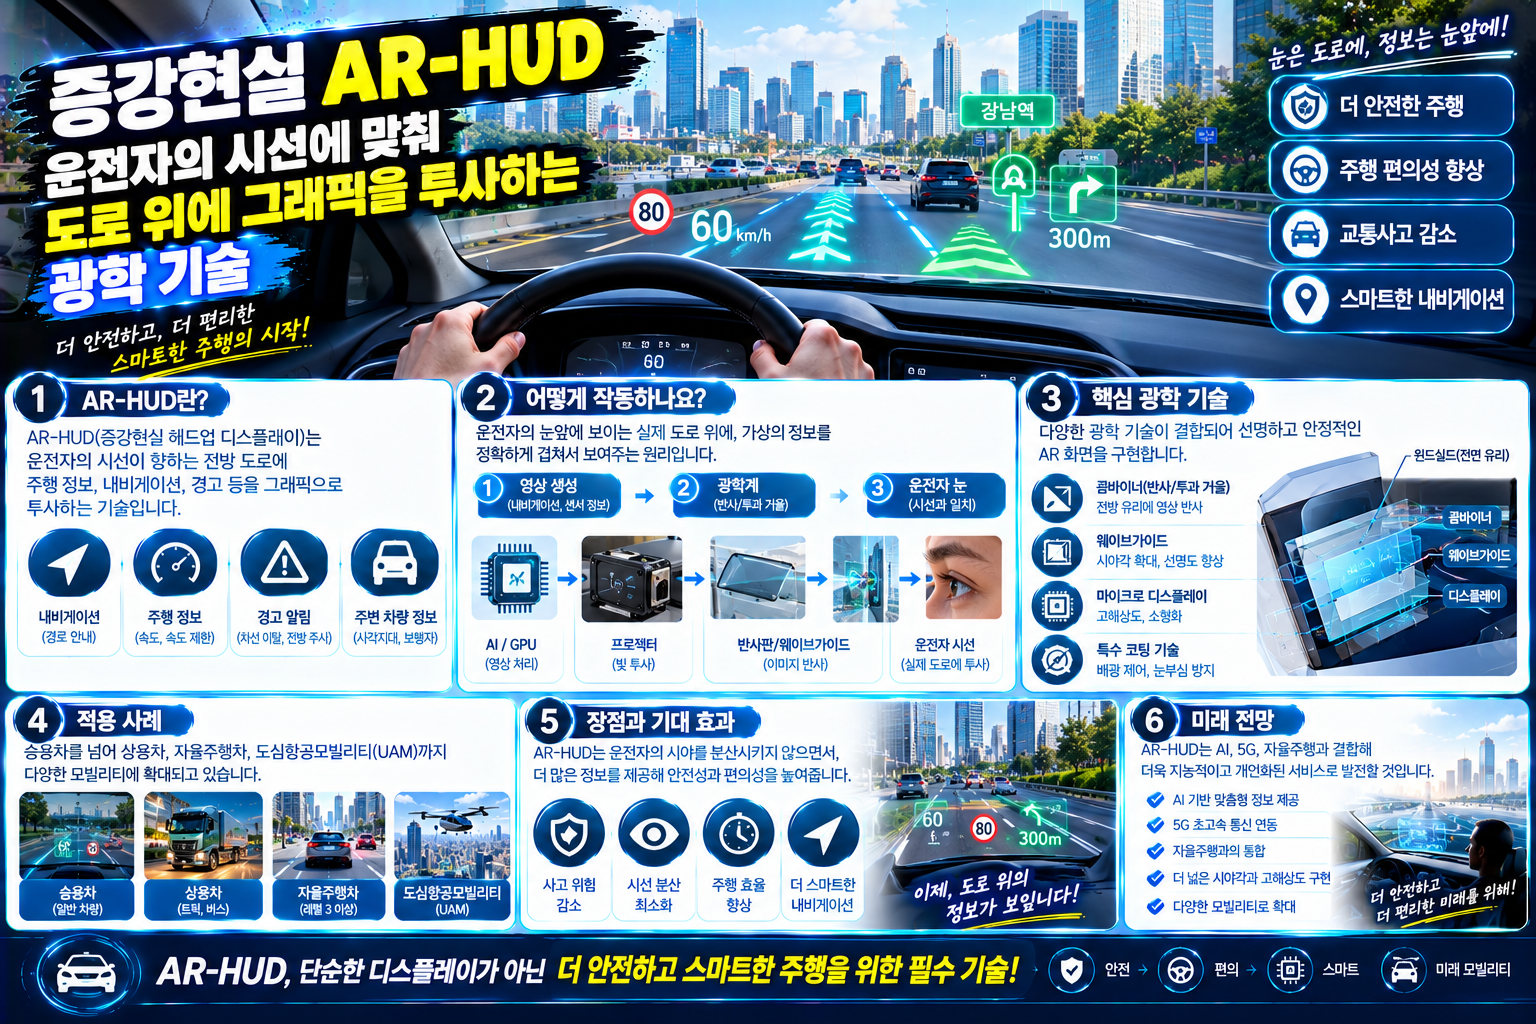
증강현실 AR-HUD의 핵심 원리와 광학 기술 분석! 휠드 오브 뷰(FOV), 가상 이미지 거리(VID) 기술부터 기존 HUD와의 결정적 차이, 미래 자율주행과의 연계성까지 전문적이고 깊이 있게 다룹니다.