자율주행 판단 알고리즘: 하이브리드 A* 및 딜로네 삼각분할 기반의 실시간 경로 계획 메커니즘
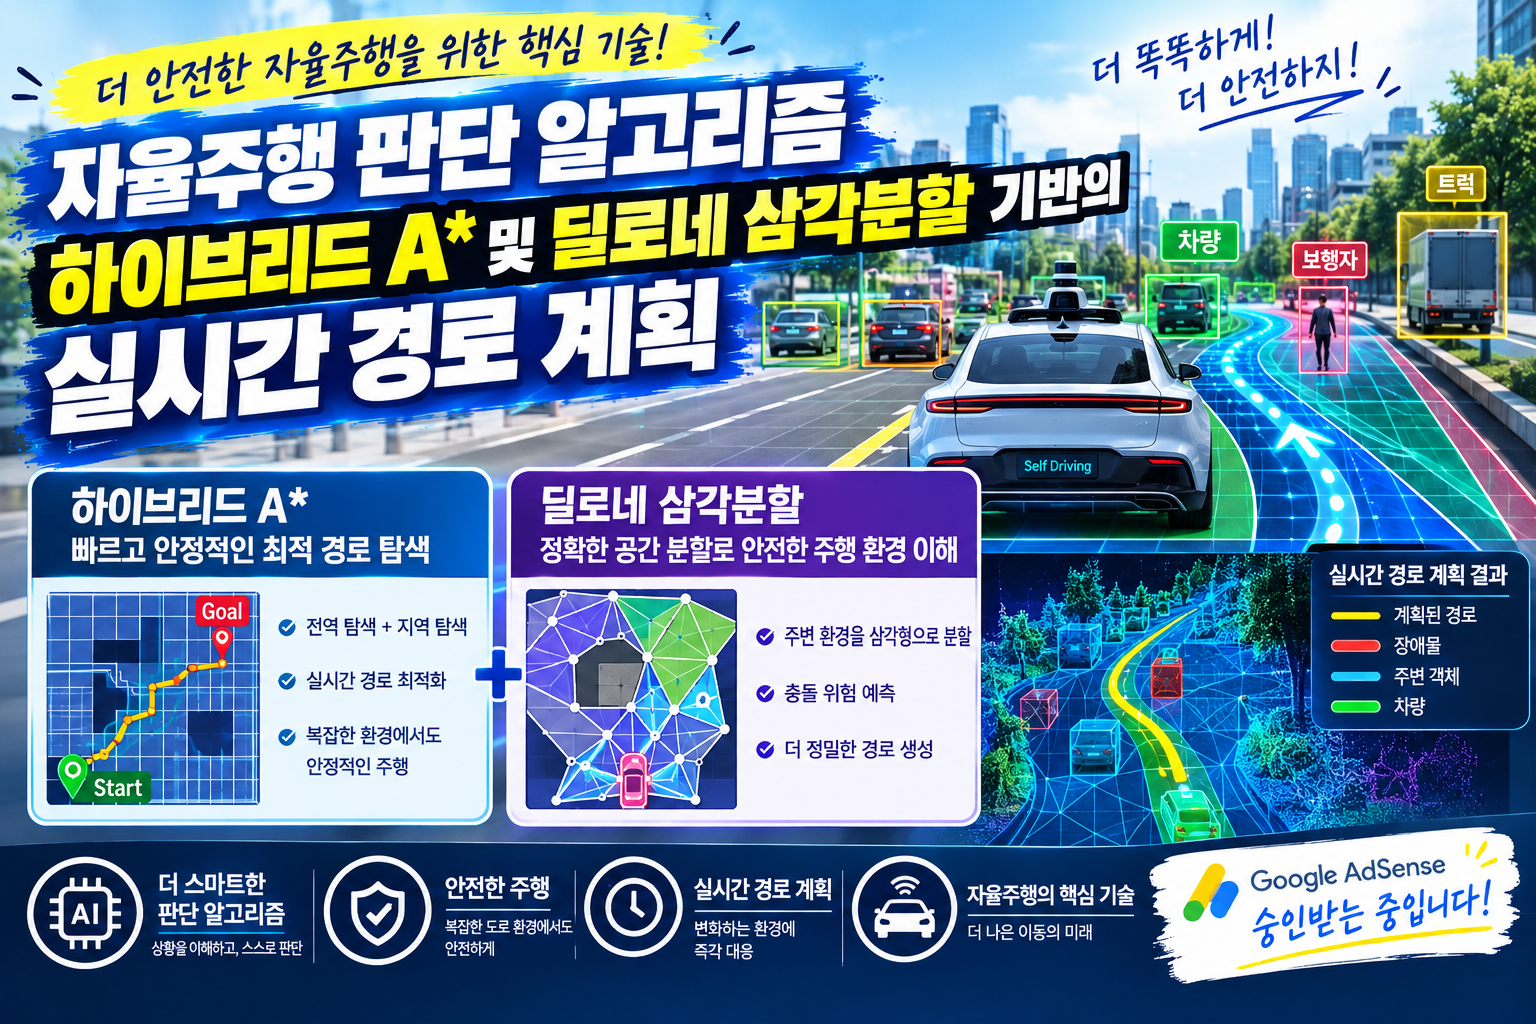
자율주행차의 실시간 경로 계획을 위한 하이브리드 A*(Hybrid A*) 알고리즘과 딜로네 삼각분할(Delaunay Triangulation)의 기하학적 통합 원리를 분석합니다. 차량 운동학적 제약 조건, Voronoi Diagram 기반 비용 함수 및 복잡한 도심 환경 최적화 기법을 정밀 해설합니다.
자율주행차의 실시간 경로 계획을 위한 하이브리드 A*(Hybrid A*) 알고리즘과 딜로네 삼각분할(Delaunay Triangulation)의 기하학적 통합 원리를 분석합니다. 차량 운동학적 제약 조건, Voronoi Diagram 기반 비용 함수 및 복잡한 도심 환경 최적화 기법을 정밀 해설합니다.