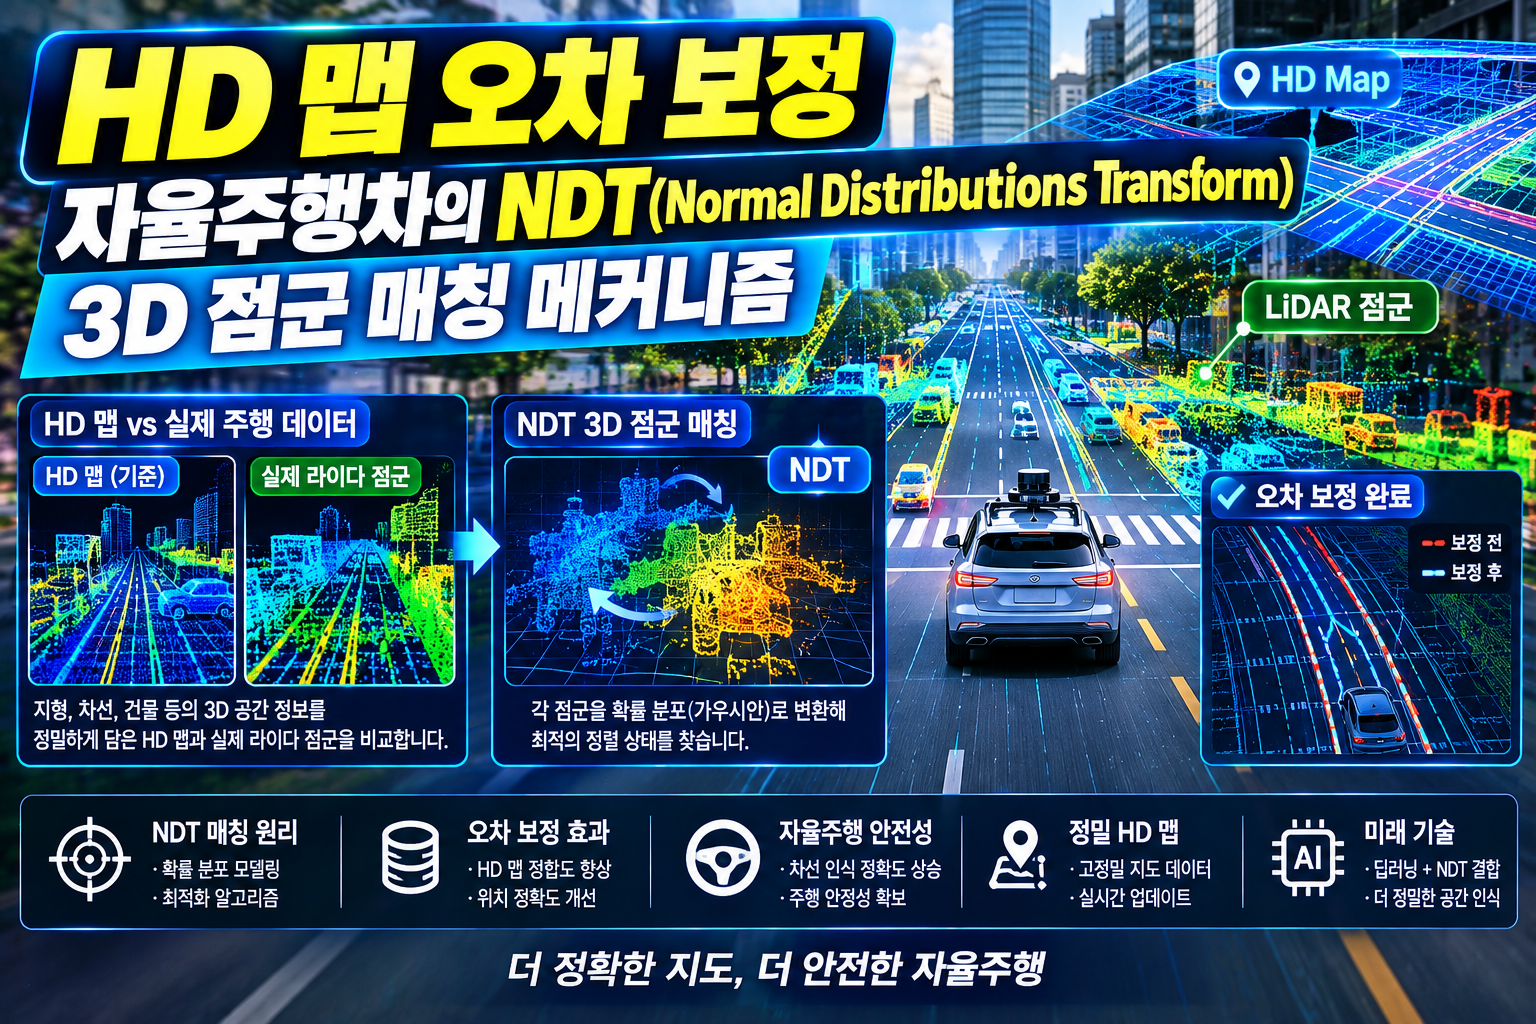
1. 서론: 자율주행의 핵심 자산, HD 맵과 측위(Localization) 오차의 문제
자율주행 차량이 레벨 3 이상의 상용화를 달성하기 위해서는 센티미터(cm) 단위의 정밀한 자차 위치 추정이 필수적입니다. 일반적인 GPS(GNSS) 신호는 도심 빌딩 숲(Urban Canyon), 터널, 지하 차도 등에서 멀티패스(Multipath) 신호 간섭이나 수신 음영으로 인해 수 미터에서 수십 미터에 달하는 위치 오차를 발생시킵니다.
이러한 한계를 극복하기 위해 사용되는 기술이 바로 정밀지도(HD Map, High-Definition Map) 기반의 상대 측위 기술입니다. HD 맵은 차선, 표지판, 신호등, 지형 구조물 등의 정보가 3차원 공간 좌표로 정밀하게 기록된 디지털 지도입니다.
그러나 차량에 탑재된 라이다(LiDAR) 센서가 실시간으로 수집하는 3D 포인트 클라우드(Point Cloud) 데이터와 사전에 구축된 HD 맵 사이에는 다음과 같은 요인으로 인해 항상 오차가 존재합니다.
- 시간 경과에 따른 지형 변형: 도로 공사, 건물 신축, 계절 변화에 따른 수목 형태 변경.
- 센서 자체의 잡음(Measurement Noise): 차량 진동, 노면 불평형, 기상 조건으로 인한 측정 오차.
- 초기 위치 입력 오차: GPS 신호 불완전성으로 인한 초기 위치 추정값의 편차.
따라서 실시간 수집된 3D 점군과 HD 맵의 3D 공간 데이터를 정밀하게 매칭하여 이 오차를 센티미터 수준으로 보정하는 3D 점군 매칭(Point Cloud Matching) 기술이 자율주행 안전성의 핵심 요소로 작용합니다.
2. 기존 ICP(Iterative Closest Point) 알고리즘의 한계
3D 점군 매칭 분야에서 전통적으로 사용되어 온 대표적인 기법은 ICP(Iterative Closest Point) 알고리즘입니다. ICP는 타겟 점군(HD 맵)과 소스 점군(실시간 라이다 데이터) 사이의 최단 거리를 갖는 점 쌍(Point Pair)을 찾고, 이 쌍들 간의 유클리드 거리의 합을 최소화하는 회전(Rotation) 및 이동(Translation) 행렬을 반복 계산합니다.
그러나 ICP 알고리즘은 다음과 같은 한계점을 갖습니다.
- 극심한 연산 복잡도: 수십만 개의 포인트 간 최단 거리를 일일이 검색하므로 $O(N \cdot M)$ 수준의 연산량이 발생하여 실시간 처리에 불리합니다.
- 국소 최적해(Local Minima) 빠짐 현상: 초기 위치 추정값(Initial Guess)이 실제 위치와 조금만 멀어져도 잘못된 매칭 결과로 수렴합니다.
- 데이터 노이즈 및 동적 물체에 대한 취약성: 도로 위의 다른 차량이나 보행자로 인해 생성된 포인트가 오차 보정 계산을 왜곡시킵니다.
이러한 ICP의 계산 병목과 불안정성을 극복하기 위해 제안된 핵심 대안이 바로 NDT(Normal Distributions Transform) 알고리즘입니다.
3. NDT(Normal Distributions Transform) 알고리즘의 수학적 원리
NDT 알고리즘의 핵심 아이디어는 “개별 포인트들을 일일이 비교하는 대신, 공간을 격자(Voxel)로 나누고 각 격자 내부 포인트들의 분포를 정규분포(확률밀도함수)로 변환하여 표현하자”는 것입니다.
3.1 3D 복셀화(Voxelization) 및 평균/공분산 산출
- HD 맵 전체 3D 공간을 일정 크기(예: $1m \times 1m \times 1m$)의 3D 격자(Voxel) 셀로 분할합니다.
- 각 복셀 $k$ 내부에 포함된 포인트들의 집합 $X = {x_1, x_2, \dots, x_n}$에 대해 평균 벡터 $\vec{\mu}$와 공분산 행렬 $\Sigma$를 계산합니다.
$$\vec{\mu} = \frac{1}{n} \sum_{i=1}^{n} \vec{x}_i$$
$$\Sigma = \frac{1}{n-1} \sum_{i=1}^{n} (\vec{x}_i – \vec{\mu})(\vec{x}_i – \vec{\mu})^T$$
3.2 확률밀도함수(PDF) 정규화 표현
격자 내부의 지형 구조(평면, 선, 점 형태 등)는 공분산 행렬 $\Sigma$의 고유값(Eigenvalue)과 고유벡터(Eigenvector)로 모형화됩니다. 복셀 내 임의의 3D 공간 좌표 $\vec{x}$가 해당 지형에 속할 확률 밀도 $p(\vec{x})$는 다음과 같은 다변량 정규분포(Multivariate Normal Distribution)로 정의됩니다.
$$p(\vec{x}) \sim \exp\left( -\frac{1}{2} (\vec{x} – \vec{\mu})^T \Sigma^{-1} (\vec{x} – \vec{\mu}) \right)$$
이처럼 NDT는 사전에 수백만 개의 HD 맵 포인트를 연속적인 확률 밀도 지도(Probability Density Map)로 변환해 놓기 때문에, 실시간 매칭 시 HD 맵 데이터를 일일이 탐색할 필요가 없어집니다.
4. NDT 기반 3D 점군 매칭 및 오차 보정 파이프라인
실시간 라이다 데이터와 정규화된 HD 맵 간의 위치 오차를 보정하는 전체 파이프라인은 4단계로 구성됩니다.
[실시간 LiDAR Point Cloud] ➔ [공간 변환 (T=p)] ➔ [NDT Score 평가] ➔ [최적화 (Newton's Method)] ➔ [최종 자차 위치 (Pose)]
단계 1: 센서 데이터 전처리 및 Downsampling
실시간 입력되는 라이다 포인트 클라우드의 연산 속도를 높이기 위해 보셀 Grid Filter를 적용하여 적절한 밀도로 다운샘플링하고, 지면 제거(Ground Removal) 알고리즘을 통해 수평면 노이즈를 1차 차단합니다.
단계 2: 강체 변환 파라미터 적용
차량의 변환 벡터 파라미터 $\vec{p} = [t_x, t_y, t_z, \phi, \theta, \psi]^T$ (3차원 이동 및 3축 회전각 Roll, Pitch, Yaw)를 정의하고, 현재 자차 위치의 Initial Guess를 기반으로 실시간 점군 $\vec{y}_i$를 HD 맵 좌표계로 변환합니다.
$$\vec{x}’_i = R(\phi, \theta, \psi) \vec{y}_i + \vec{t}$$
단계 3: NDT 점수 함수(Score Function) 계산
변환된 각 포인트 $\vec{x}’_i$가 속한 HD 맵 복셀의 확률밀도값을 모두 합산하여 매칭 적합도 점수 $S(\vec{p})$를 정의합니다.
$$S(\vec{p}) = – \sum_{i=1}^{m} \exp\left( -\frac{1}{2} (\vec{x}’_i – \vec{\mu}_k)^T \Sigma_k^{-1} (\vec{x}’_i – \vec{\mu}_k) \right)$$
단계 4: 비선형 최적화 (Non-linear Optimization)
점수 $S(\vec{p})$를 최소화(또는 우도 Likelihood를 최대화)하기 위해 뉴턴 방법(Newton’s Method) 또는 헤시안(Hessian) 행렬 기반의 그래디언트 디센트(Gradient Descent) 기법을 수행합니다.
1차 미분(Gradient Vector)과 2차 미분(Hessian Matrix)을 반복 계산하여 점수 함수가 수렴할 때까지 변환 벡터 $\vec{p}$를 업데이트합니다. 수렴이 완료되면 추출된 최적의 $\vec{p}$가 바로 HD 맵 오차가 보정된 차량의 실제 3D 위치 및 자세(Pose)가 됩니다.
5. NDT 알고리즘 성능 최적화를 위한 고급 기술
- 다중 해상도 복셀(Multi-Resolution / Octree Voxel):단일 복셀 크기를 사용하면 평지나 단순 도로에서는 복셀이 너무 작아 연산량이 증가하고, 복잡한 교차로에서는 복셀이 너무 커 오차가 커집니다. 옥트리(Octree) 구조 기반의 가변 해상도 NDT를 적용하여 지형 복잡도에 따라 복셀 크기를 적응적으로 조절합니다.
- 센서 퓨전과의 결합 (EKF/UKF Integration):NDT 매칭 결과를 IMU(관성측정장치) 및 차륜 속도 센서(Wheel Odometry) 신호와 확장 칼만 필터(EKF)로 결합합니다. 이를 통해 라이다 데이터의 업데이트 주기(예: 10Hz) 사이의 시차를 보완하여 100Hz 이상의 연속적인 위치 추정을 달성합니다.
- GPU 병렬 연산(CUDA) 모듈화:3D 복셀 매핑 및 2차 미분 행렬 연산을 CUDA 기반 GPU 병렬 처리로 구현하여 실시간 처리 시간(Latency)을 10ms 이하로 단축시킵니다.
6. 결론: 자율주행 상용화를 위한 NDT 매칭의 지위
NDT 3D 점군 매칭 메커니즘은 정밀지도(HD Map)와 라이다 센서 사이의 기하학적·확률적 간극을 매워주는 핵심 정밀 측위 기술입니다. 메모리 효율성과 빠른 수렴 속도를 동시에 확보한 NDT는 복잡한 도심 도로 환경에서도 센티미터 수준의 위치 정확도를 보장합니다.
향후 딥러닝 기반 센서 퓨전 모델 및 오토노머스 매핑 기술과 결합하여, 기상 악화나 도로 구조 변경 상황에서도 끊김 없는 자율주행 제어를 가능케 하는 근간 알고리즘으로 지속 발전할 것입니다.