HD 맵 오차 보정: 자율주행차의 NDT(Normal Distributions Transform) 3D 점군 매칭 메커니즘과 센서 포지셔닝 원리
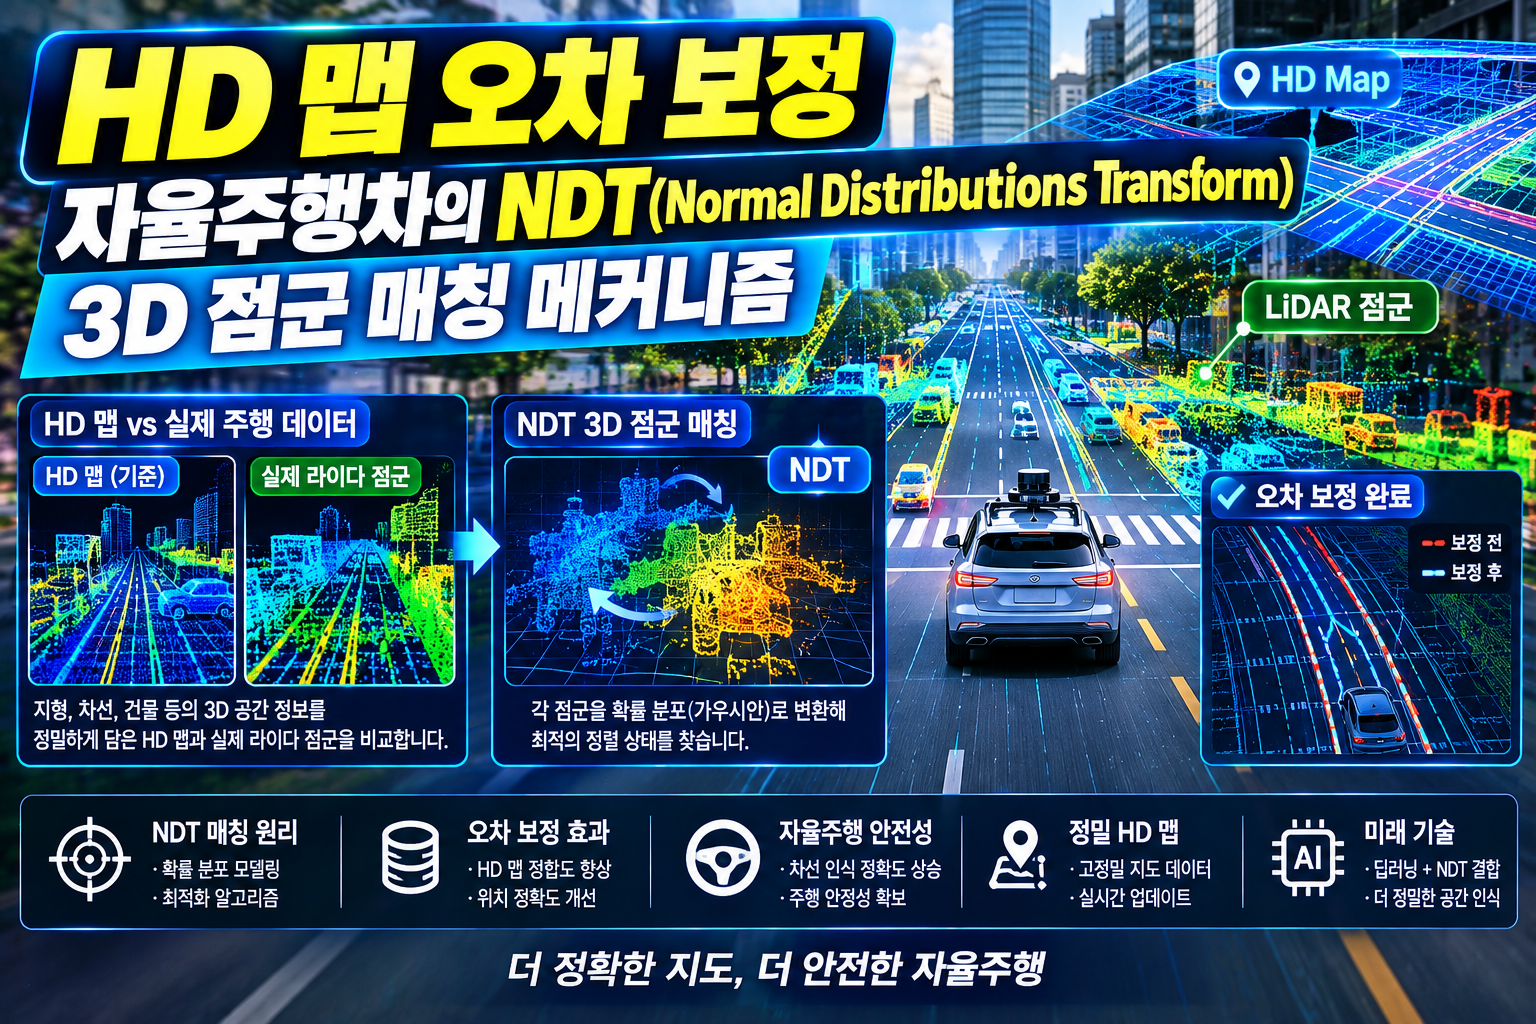
자율주행 정밀지도(HD Map) 오차를 보정하기 위한 NDT(Normal Distributions Transform) 3D 점군 매칭 알고리즘의 수학적 원리, 격자(Voxel) 변환 과정, ICP 알고리즘과의 비교 및 위치 추정 정확도 극대화 방안을 정밀 분석합니다
자율주행 정밀지도(HD Map) 오차를 보정하기 위한 NDT(Normal Distributions Transform) 3D 점군 매칭 알고리즘의 수학적 원리, 격자(Voxel) 변환 과정, ICP 알고리즘과의 비교 및 위치 추정 정확도 극대화 방안을 정밀 분석합니다