1. 서론: 왜 자율주행에서 4D 이미징 레이더와 미세 도플러인가?
자율주행 및 첨단 운전자 보조 시스템(ADAS) 분야에서 카메라와 라이다(LiDAR)는 고해상도 인지 성능을 바탕으로 오랜 기간 핵심 센서로 자리 잡아 왔습니다. 그러나 악천후(비, 눈, 안개)나 야간, 직사광선과 같은 불리한 광학 조건에서 이들 센서의 신뢰성은 급격히 저하됩니다. 이에 비해 전자기파 파장을 이용하는 레벨 4 이상 자율주행의 핵심 센서로 4D 이미징 레이더(4D Imaging Radar)가 크게 주목받고 있습니다.
기존 2D/3D 레이더가 단순히 물체의 거리(Range), 방위각(Azimuth), 속도(Doppler)만을 추정했던 것과 달리, 4D 이미징 레이더는 고도각(Elevation) 정보와 함께 수천 개 이상의 조밀한 포인트 클라우드(Point Cloud)를 생성합니다.
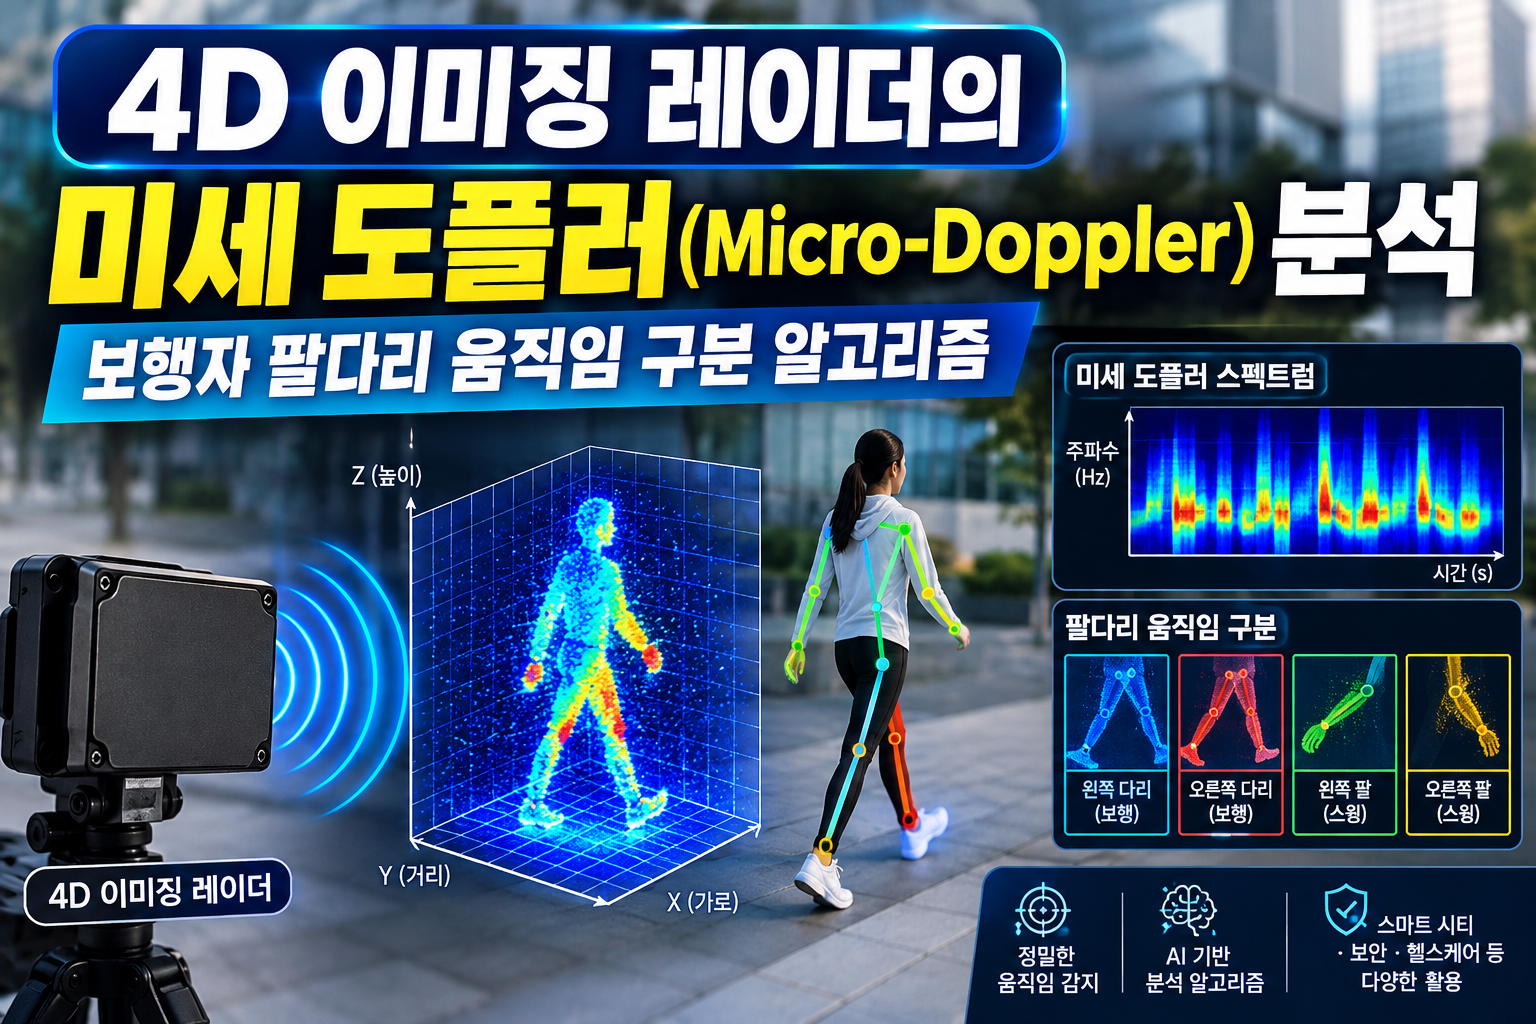
하지만 자율주행 차량이 보행자를 안전하게 보호하기 위해서는 단순한 ‘물체 존재 여부’나 ‘중심 이동 속도’를 파악하는 것만으로는 부족합니다. 보행자가 횡단보도로 갑자기 튀어나올지, 제자리에 서서 팔만 흔들고 있는지 판단하려면 몸통의 이동 속도와 더불어 팔다리의 미세한 궤적 차이를 구분해야 합니다. 이를 가능하게 하는 핵심 기술이 바로 미세 도플러(Micro-Doppler) 분석입니다.
2. 미세 도플러(Micro-Doppler) 효과의 물리적 원리
2.1 도플러 효과와 미세 도플러의 차이
레이더에서 기본 도플러 효과(Doppler Effect)는 이동하는 물체 전체의 주 도플러 주파수 변이($f_d$)를 측정합니다.
$$f_d = \frac{2 v_r}{\lambda}$$
여기서 $v_r$은 물체의 상대 래디얼 속도(Radial Velocity), $\lambda$는 송신파의 파장입니다.
반면, 보행자와 같이 질량 중심(Center of Mass) 이동 외에 내부 구조물의 주기적·비주기적 진동이나 회전 운동이 수반되는 복합적인 물체의 경우, 메인 도플러 주파수 주변에 부수적인 주파수 변조 현상이 발생합니다. 이를 미세 도플러(Micro-Doppler) 효과라고 부릅니다.
2.2 보행자 운동학(Kinematics)과 레이더 반사 신호
보행자가 걸어갈 때, 인체 각 부위의 속도는 서로 다릅니다.
- 몸통(Torso): 비교적 일정한 속도로 이동하며 강한 반사파(Main Doppler)를 형성합니다.
- 허벅지 및 종아리(Legs): 보행 주기에 따라 보행 속도의 0배에서 최대 2배 이상까지 속도가 가속/감속을 반복합니다.
- 팔(Arms): 몸통 이동 반대 방향으로 상반되게 swing하며 별도의 미세 도플러 궤적을 만듭니다.
이러한 팔다리의 고유한 궤적은 4D 이미징 레이더의 초고해상도 수신 신호에 시간-주파수 영역의 독특한 패턴(Micro-Doppler Signature)으로 각인됩니다.
3. 미세 도플러 신호 처리 및 분석 파이프라인
4D 이미징 레이더의 IQ 데이터(In-phase / Quadrature Data)로부터 보행자 팔다리 움직임을 분류하기까지의 신호 처리 파이프라인은 크게 4단계로 구성됩니다.
[원시 IQ 신호] ➔ [Range-Doppler Processing] ➔ [STFT 기반 시간-주파수 변환] ➔ [특징 추출 및 분류 알고리즘]
단계 1: Range-FFT 및 Doppler-FFT (2D FFT)
수신된 FMCW(Frequency Modulated Continuous Wave) 신호에 대해 Chrip 축(Fast-time)으로 1차 FFT를 수행하여 거리(Range)를 측정하고, Frame 축(Slow-time)으로 2차 FFT를 수행하여 거리에 따른 속도(Doppler) 맵을 생성합니다.
단계 2: 단시간 푸리에 변환 (STFT, Short-Time Fourier Transform)
보행자의 팔다리 움직임은 비정상(Non-stationary) 신호이므로, 단순 FFT로는 시간에 따른 속도 변화를 추적할 수 없습니다. 따라서 적절한 윈도우 함수 $w(t)$를 적용한 STFT를 수행하여 스펙트로그램(Spectrogram)을 얻습니다.
$$STFT\{x(t)\}(\tau, \omega) = \int_{-\infty}^{\infty} x(t) w(t – \tau) e^{-j\omega t} dt$$
- Time Resolution vs. Frequency Resolution: 윈도우 길이가 길어지면 주파수 분해능(속도 정확도)은 향상되지만 시간 분해능(관절 동작 순간 변화)이 저하되므로, 가우시안(Gaussian) 또는 해밍(Hamming) 윈도우 기반의 최적화된 Trade-off 설정이 필수적입니다.
단계 3: 4D 공간 좌표 결합 (Elevation & Azimuth Clustering)
4D 이미징 레이더만의 장점을 활용하여, 스펙트로그램의 각 도플러 성분을 Spatial Point Cloud(x, y, z)와 매핑합니다. DBSCAN이나 HDBSCAN 알고리즘을 통해 보행자 바운딩 박스를 1차적으로 노이즈와 분리하고 클러스터링합니다.
4. 보행자 팔다리 움직임 구분 알고리즘 구성
보행자의 단순 이동과 팔다리의 미세 동작을 정밀 분리하기 위한 최신 알고리즘 기법은 크게 수학적 특징 추출 기반 방식과 딥러닝(Deep Learning) 기반 방식으로 나뉩니다.
4.1 피처 엔지니어링 기반 분류 (Feature Engineering Approach)
스펙트로그램 $S(t, f)$ 이미지로부터 물리적 의미를 갖는 스펙트럼 디스크립터(Descriptor)를 추출하여 SVM, Random Forest 등의 분류기에 입력합니다.
- 상한/하한 엔벨로프(Upper/Lower Envelope): 팔과 다리가 가질 수 있는 최대/최소 상대 속도 경계선을 추적합니다.
- 도플러 대역폭(Doppler Bandwidth): $\Delta f = f_{max}(t) – f_{min}(t)$를 계산하여 몸통 대비 팔다리의 확장 범위를 정량화합니다.
- 주기성(Periodicity Detection): Autocorrelation(자공분산) 함수를 스펙트로그램 시간 축에 적용하여 보행 주기(Cadence) 및 걸음 수(Gait Rate)를 측정합니다.
4.2 딥러닝 기반 2D-CNN & Time-Series 모델
최근에는 2D 스펙트로그램을 하나의 이미지로 처리하거나, 4D 포인트 클라우드에 직접 신경망을 적용하는 방식이 주류를 이루고 있습니다.
- 2D CNN (ResNet / MobileNet): 시간-주파수 스펙트로그램 이미지 전체를 입력받아 몸통의 메인 줄기(Main streak)와 팔다리의 포물선 형태 잔영(Parabolic Micro-Doppler Curves)을 컨볼루션 필터로 자동 특징화합니다.
- CNN + LSTM / GRU 시퀀스 모델: 시간에 따른 팔다리 동작 시퀀스를 복원하여, 보행자가 “손을 흔드는 동작”, “휴대폰을 보며 걷는 동작”, “뛰어가는 동작” 등을 정밀 구분합니다.
- PointNet++ / Transformer 기반 4D 레이더 파이프라인: 2D 스펙트로그램 변환 시 발생하는 위상 정보 손실을 막기 위해, $(x, y, z, v_r, RCS, t)$ 구조의 raw point cloud를 3D/4D 트랜스포머에 직접 투입하여 국소적인 팔다리 포인트들의 미세 속도 벡터를 직접 추정합니다.
5. 기존 기술의 한계점 및 해결 과제
- Multipath Reflection(다중 경로 반사): 지면이나 주변 벽면에 레이더 파가 반사되어 고스트 포인트(Ghost Point)가 생성되고, 이것이 팔다리의 미세 도플러 특성과 혼동될 수 있습니다. ➔ 자유공간 레이더 추정 모델 및 CFAR(Constant False Alarm Rate) 적응형 임계값 설정으로 극복 중입니다.
- Multiperson Occlusion(다수 보행자 중첩): 여러 보행자가 가까이 걸어갈 때 미세 도플러 신호가 공간/주파수 영역에서 중첩됩니다. ➔ 4D 레이더의 높은 방위각/고도각 분해능(Angular Resolution)과 MUSIC, ESPRIT 등 초고해상도 도달각(AoA) 추정 알고리즘 결합이 필요합니다.
- 낮은 RCS(Radar Cross Section): 팔과 손가락처럼 면적이 작은 신체 부위는 전자기파 반사량이 매우 적어 신호 대 잡음비(SNR)가 낮습니다. ➔ MIMO(Multiple-Input Multiple-Output) 가상 채널 확장을 통한 고이득 빔포밍 기법이 활용됩니다.
6. 결론 및 미래 전망
4D 이미징 레이더의 미세 도플러 분석 기술은 단순한 ‘물체 감지’를 넘어 ‘의도 파악(Intent Prediction)’ 단계로 자율주행 기술을 한 단계 진화시키고 있습니다. 보행자의 팔다리 움직임 패턴 분석을 통해 보행자가 도로로 진입하려는 순간의 미세한 보행 가속 상태나 몸 기울임을 사전에 인지할 수 있게 됩니다.
향후 4D 이미징 레이더 미세 도플러 알고리즘은 온디바이스 AI(On-Device AI) 칩셋에 경량화되어 탑재됨으로써, 전력 소비를 줄이면서도 실시간 100Hz 이상의 고속 추론 성능을 확보하는 방향으로 발전할 것입니다.