Occupancy Grid Mapping(점유 격자 지도): 3D 공간을 격자화하여 장애물 점유 확률을 계산하는 방식
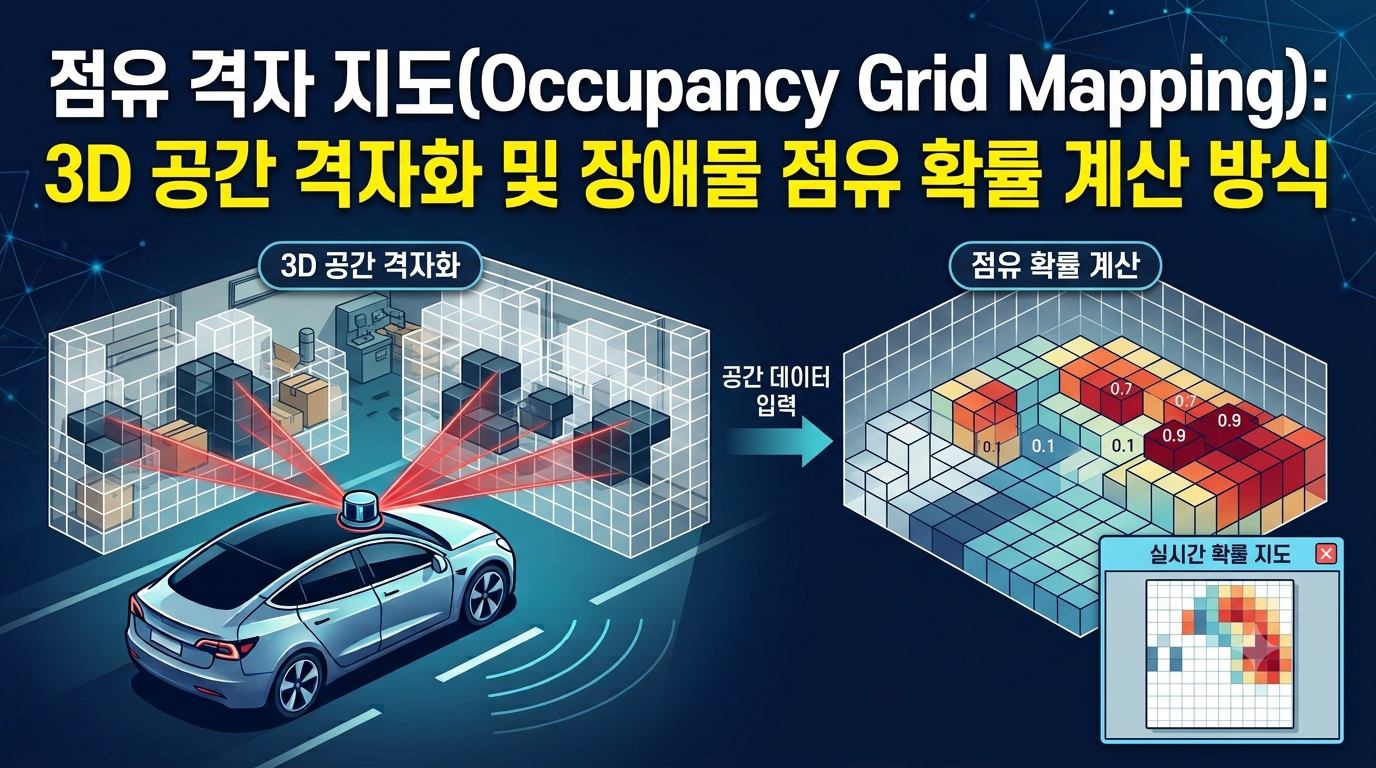
Occupancy Grid Mapping(점유 격자 지도)의 개념과 작동 원리를 알아봅니다. 베이즈 기반 점유 확률 계산, 로그 오즈 갱신, 2D·3D 복셀 지도 차이, 라이다 센서 활용 및 자율주행 장애물 회피 사례와 기술적 한계를 설명합니다.
Occupancy Grid Mapping(점유 격자 지도)의 개념과 작동 원리를 알아봅니다. 베이즈 기반 점유 확률 계산, 로그 오즈 갱신, 2D·3D 복셀 지도 차이, 라이다 센서 활용 및 자율주행 장애물 회피 사례와 기술적 한계를 설명합니다.
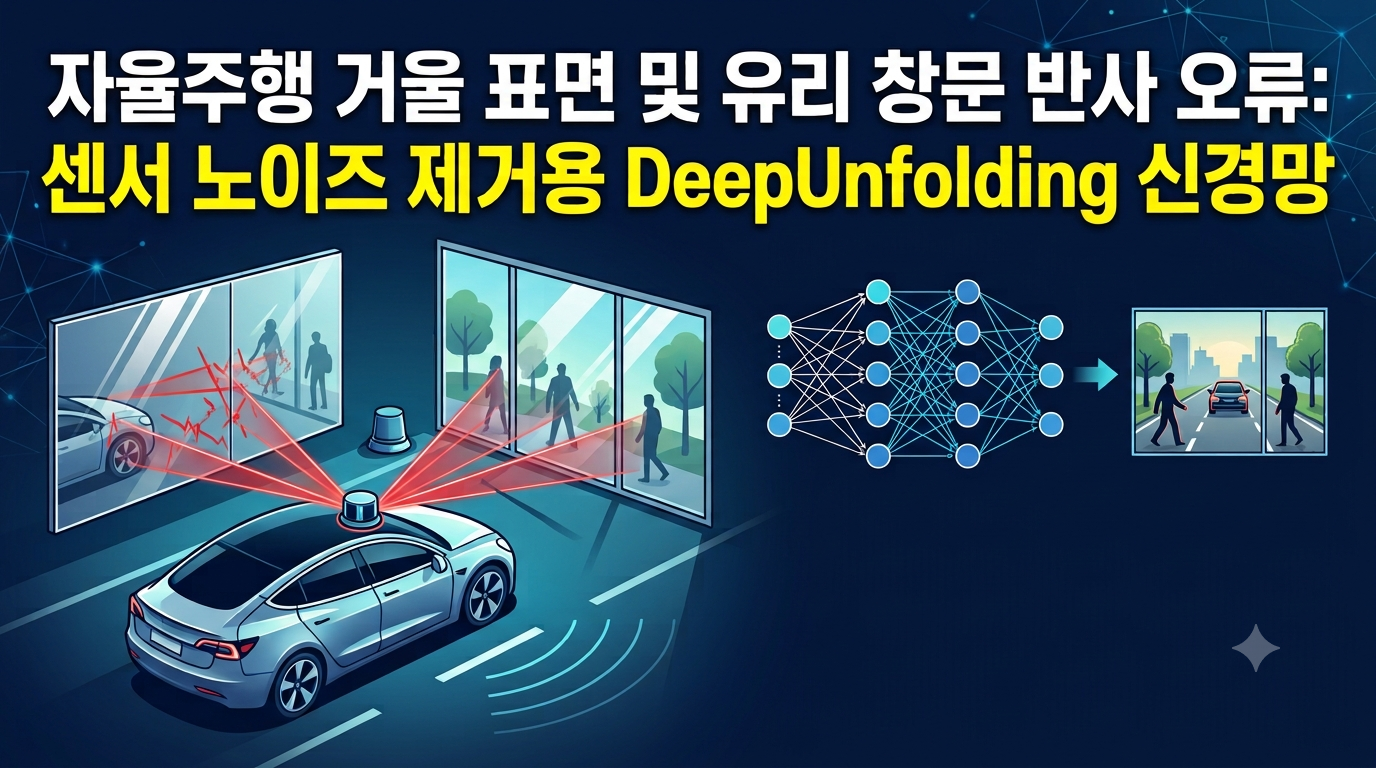
자율주행 차량의 거울 및 유리창 반사 오류가 카메라와 라이다 센서에 미치는 영향을 알아봅니다. Deep Unfolding 신경망의 원리와 노이즈 제거 방법, 기존 기술과의 차이, 실제 적용 시 한계 및 검증 방법을 자세히 설명합니다.