배송용 군집 드론 3D 옥토트리 알고리즘|공간 점유와 실시간 충돌 회피 원리
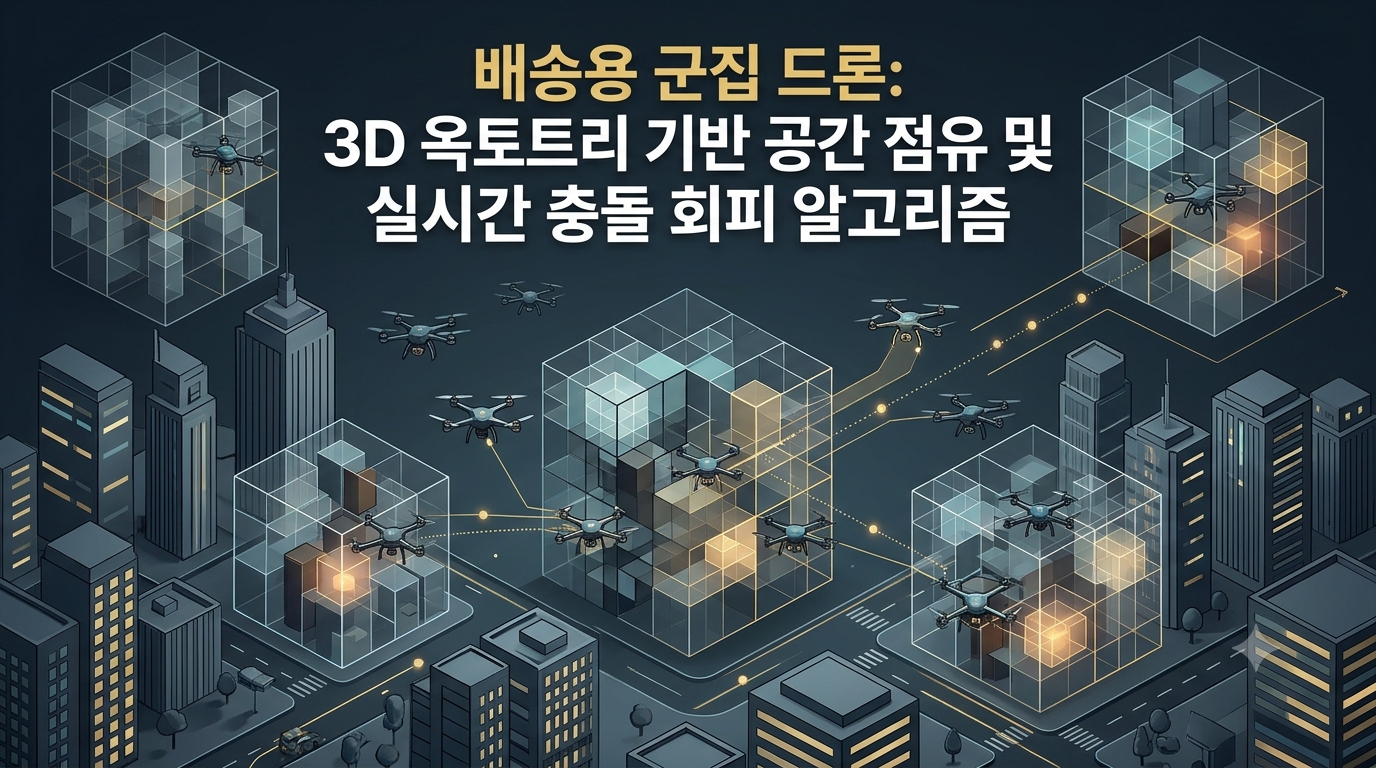
배송용 군집 드론이 3D 옥토트리 기반 공간 점유 지도를 활용해 주변 장애물을 인식하고 실시간으로 충돌을 회피하는 원리를 알아봅니다. 센서 융합부터 경로 재계획까지 핵심 기술을 쉽게 정리했습니다.
배송용 군집 드론이 3D 옥토트리 기반 공간 점유 지도를 활용해 주변 장애물을 인식하고 실시간으로 충돌을 회피하는 원리를 알아봅니다. 센서 융합부터 경로 재계획까지 핵심 기술을 쉽게 정리했습니다.
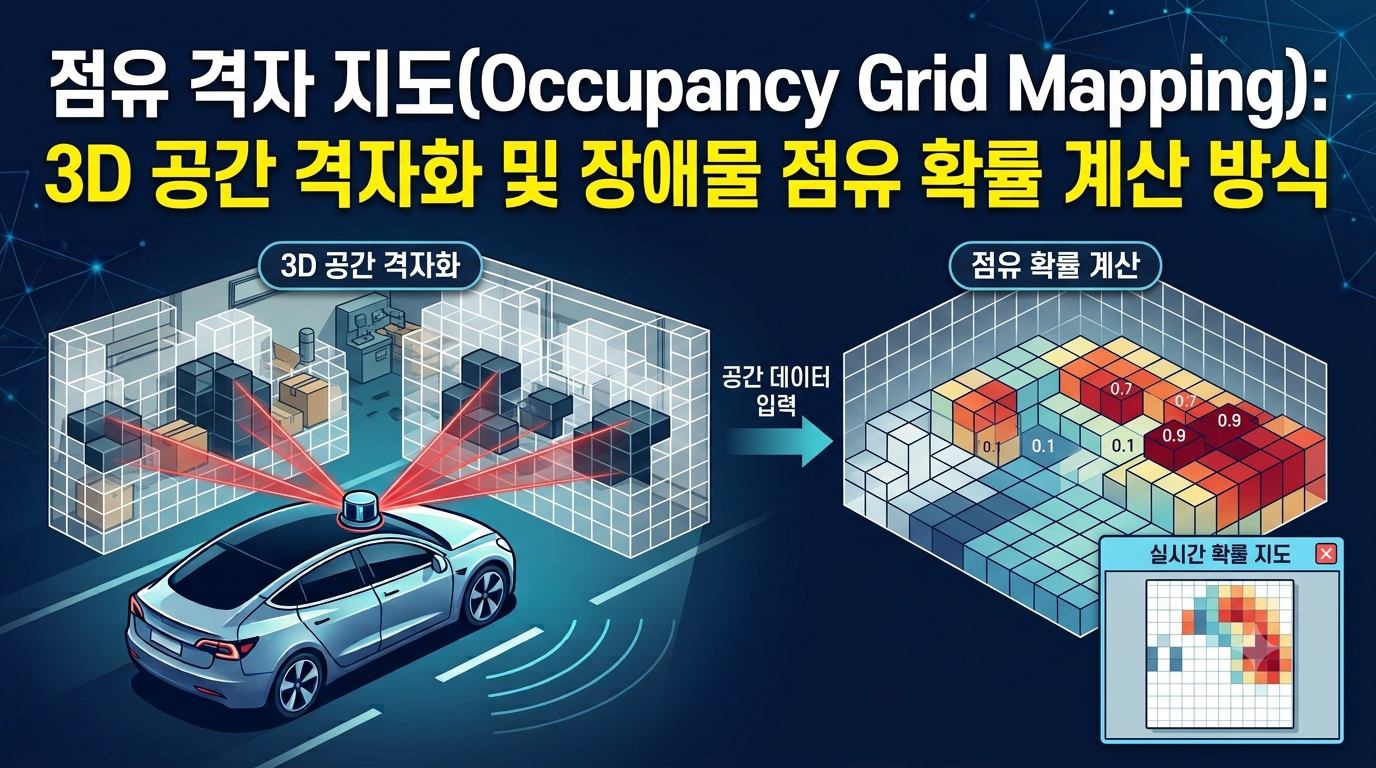
Occupancy Grid Mapping(점유 격자 지도)의 개념과 작동 원리를 알아봅니다. 베이즈 기반 점유 확률 계산, 로그 오즈 갱신, 2D·3D 복셀 지도 차이, 라이다 센서 활용 및 자율주행 장애물 회피 사례와 기술적 한계를 설명합니다.