Occupancy Grid Mapping(점유 격자 지도): 3D 공간을 격자화하여 장애물 점유 확률을 계산하는 방식
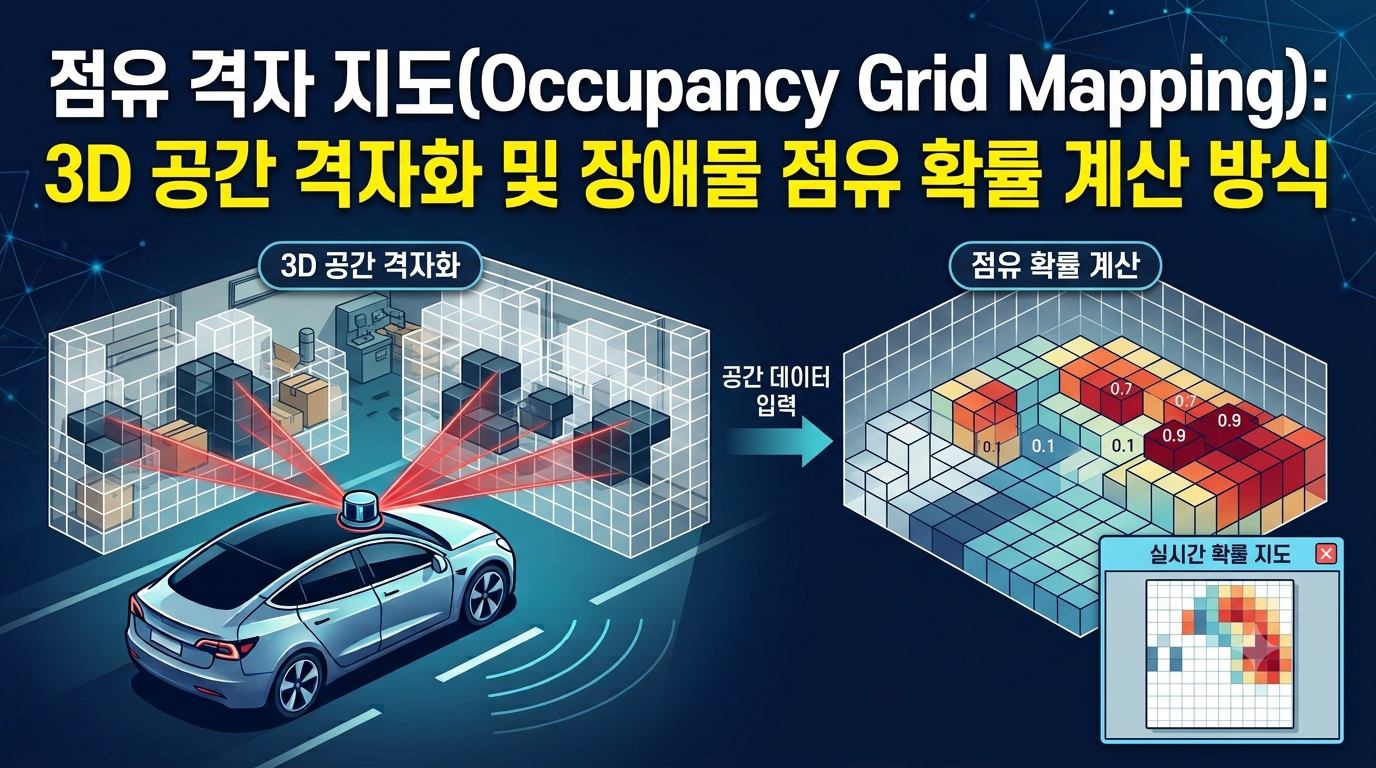
Occupancy Grid Mapping(점유 격자 지도)의 개념과 작동 원리를 알아봅니다. 베이즈 기반 점유 확률 계산, 로그 오즈 갱신, 2D·3D 복셀 지도 차이, 라이다 센서 활용 및 자율주행 장애물 회피 사례와 기술적 한계를 설명합니다.
Occupancy Grid Mapping(점유 격자 지도)의 개념과 작동 원리를 알아봅니다. 베이즈 기반 점유 확률 계산, 로그 오즈 갱신, 2D·3D 복셀 지도 차이, 라이다 센서 활용 및 자율주행 장애물 회피 사례와 기술적 한계를 설명합니다.