자율주행 시뮬레이터 CARLA·AirSim의 NeRF 기반 가상 도로 생성 기술
NeRF(신경 방사 영역)를 활용한 자율주행 가상 도로 생성 기술을 알아봅니다. CARLA와 AirSim 시뮬레이터의 특징, NeRF의 작동 원리, 기존 3D 모델링과의 차이, 객체 인식 검증 활용 사례와 기술적 한계를 설명합니다.
복사
 myun1114
NeRF(신경 방사 영역)를 활용한 자율주행 가상 도로 생성 기술을 알아봅니다. CARLA와 AirSim 시뮬레이터의 특징, NeRF의 작동 원리, 기존 3D 모델링과의 차이, 객체 인식 검증 활용 사례와 기술적 한계를 설명합니다.
복사
UN R155 차량 사이버 보안 규정의 핵심과 CSMS의 역할을 알아봅니다. CAN 버스의 보안 취약점, 차량용 IDS의 규칙 기반·이상 행위·머신러닝 탐지 원리, 보안 로그 및 구축 시 주의사항을 정리했습니다.
차량용 TSN(Time-Sensitive Networking)의 핵심 원리를 알아봅니다. IEEE 802.1AS 시간 동기화, 802.1Qbv 시간 기반 스케줄링, 프레임 선점과 중복 전송 기능이 차량 이더넷의 실시간 통신과 신뢰성에 어떻게 활용되는지 설명합니다.
요약 복사
C-V2X PC5 직접 통신과 DSRC/WAVE의 물리계층을 비교합니다. LTE 기반 사이드링크와 IEEE 802.11p OFDM의 차이, 무선 자원 할당, 다중 경로, 지연 시간 및 통신 신뢰성을 살펴보고 자율주행 통신 기술의 평가 기준을 설명합니다.
요약 복사
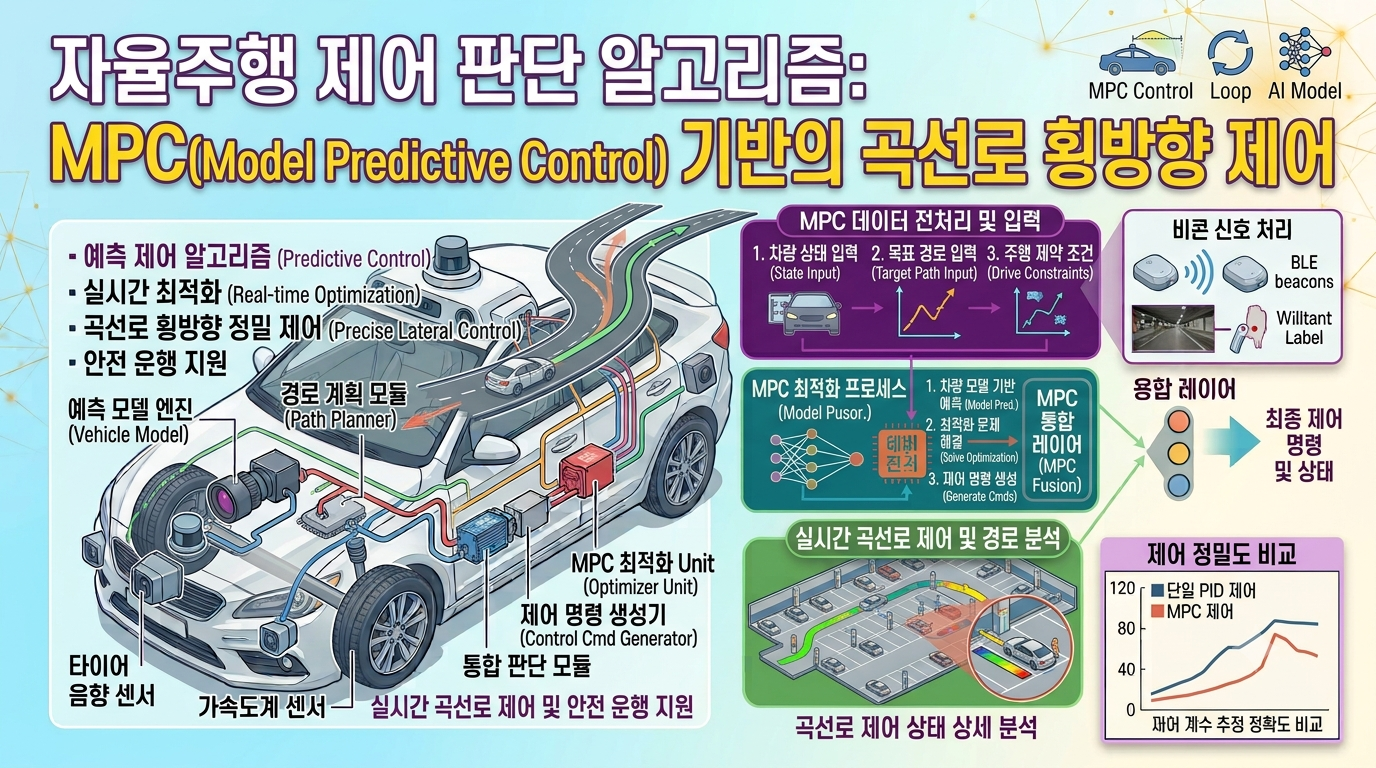
자율주행차의 MPC(Model Predictive Control) 기반 곡선로 횡방향 제어 원리를 설명합니다. 차량 모델과 비용 함수, 경로 오차 및 조향 제약 조건, PID 제어와의 차이, 실제 도로 적용 시 발생하는 한계와 안전 검증 방법까지 살펴봅니다.
요약 복사
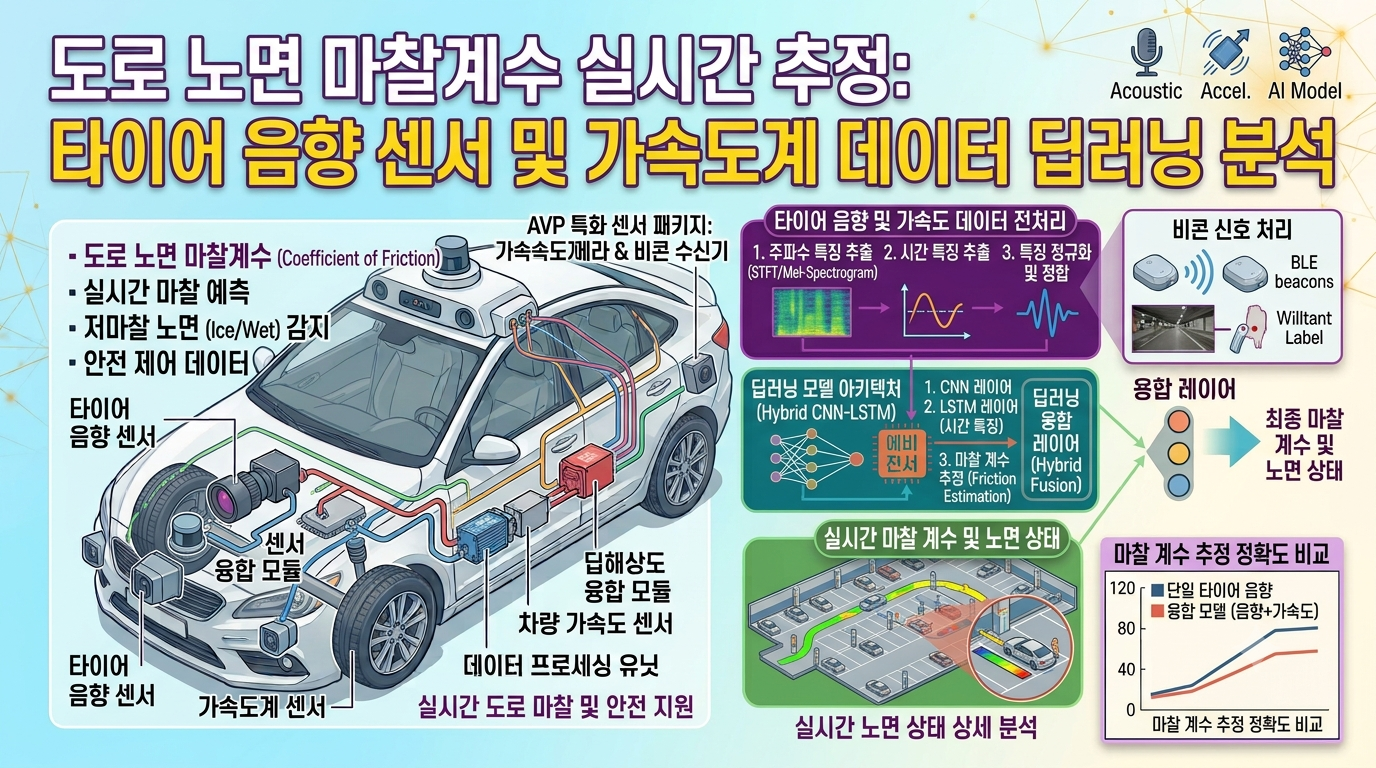
도로 노면 마찰계수 실시간 추정 기술을 알아봅니다. 타이어 음향 센서와 가속도계 데이터의 역할, 딥러닝 기반 노면 상태 분석 과정, 센서 융합의 장점과 실제 도로 적용 시 한계 및 검증 방법을 설명합니다.
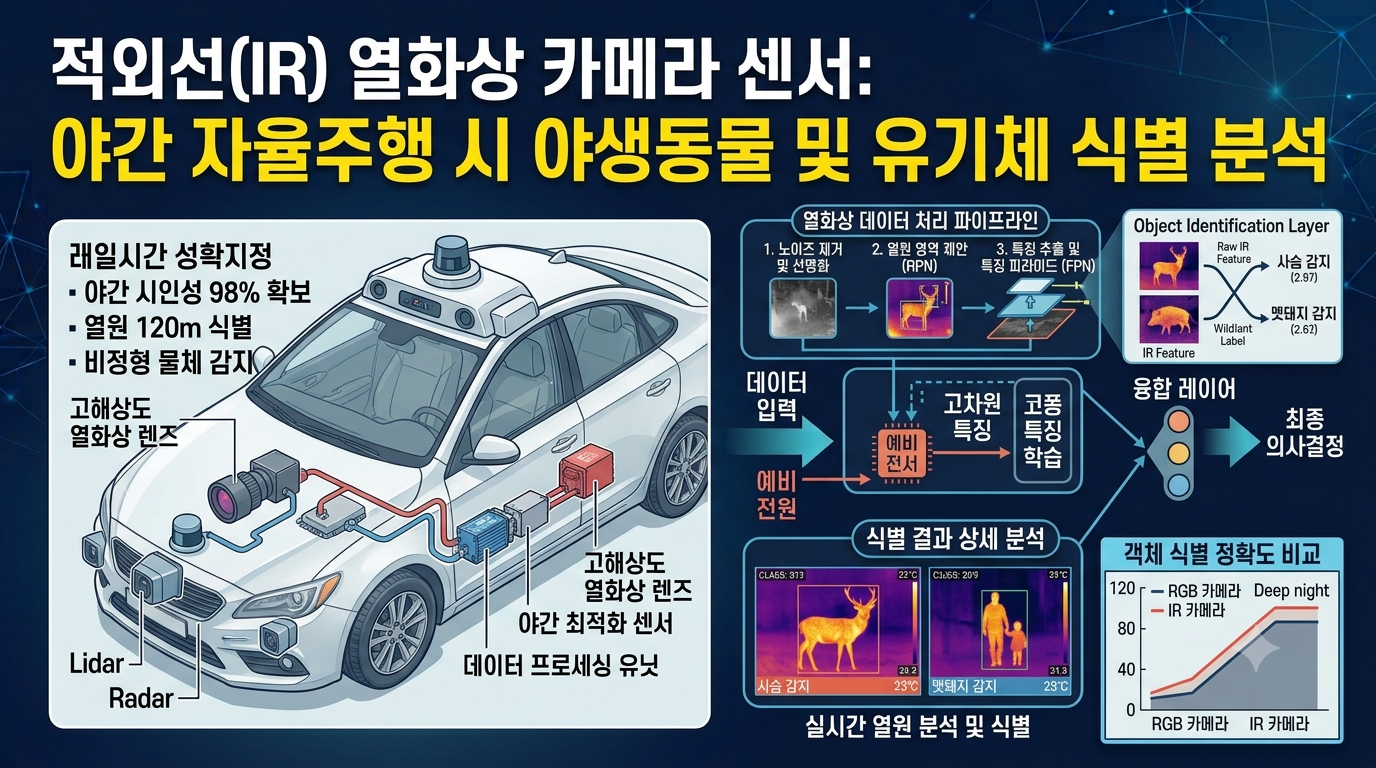
적외선(IR) 열화상 카메라의 작동 원리부터 야간 자율주행에서 사람과 야생동물을 탐지하는 방법까지 알아봅니다. 일반 카메라·라이다·레이더와의 차이, 인공지능 객체 인식, 센서의 한계와 안전성 검증 방법을 설명합니다.
복사
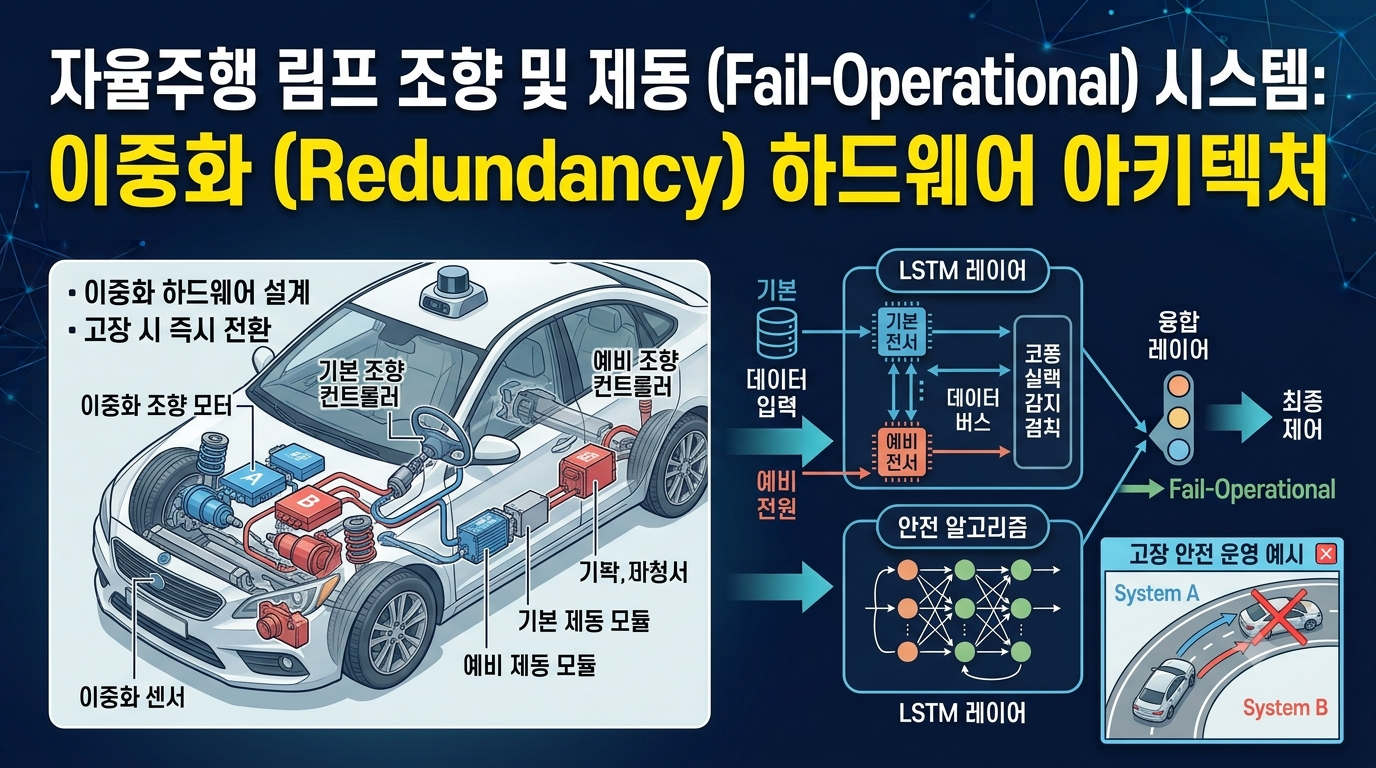
자율주행 차량의 Fail-Operational 시스템과 조향·제동 이중화 하드웨어 아키텍처를 알아봅니다. 주 제어 채널과 대체 제어 경로, 전원 및 센서 이중화, 고장 감지와 전환 과정, 안전성 검증 방법과 기술적 한계를 설명합니다.
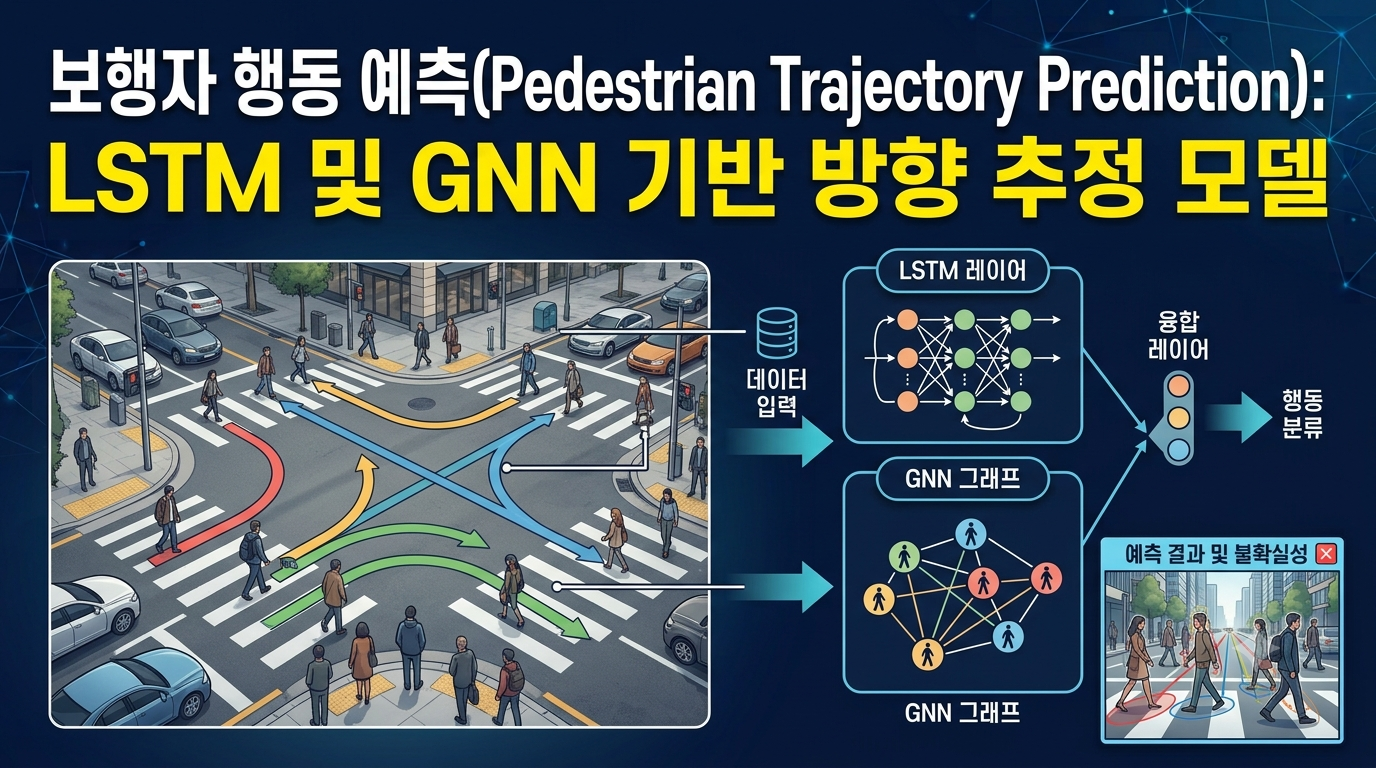
보행자 행동 예측(Pedestrian Trajectory Prediction)의 원리를 알아봅니다. LSTM과 GNN의 차이, 시간적 움직임과 객체 간 상호작용 분석, 미래 경로 예측 과정, ADE·FDE 평가 지표와 자율주행 적용 사례 및 한계를 설명합니다.
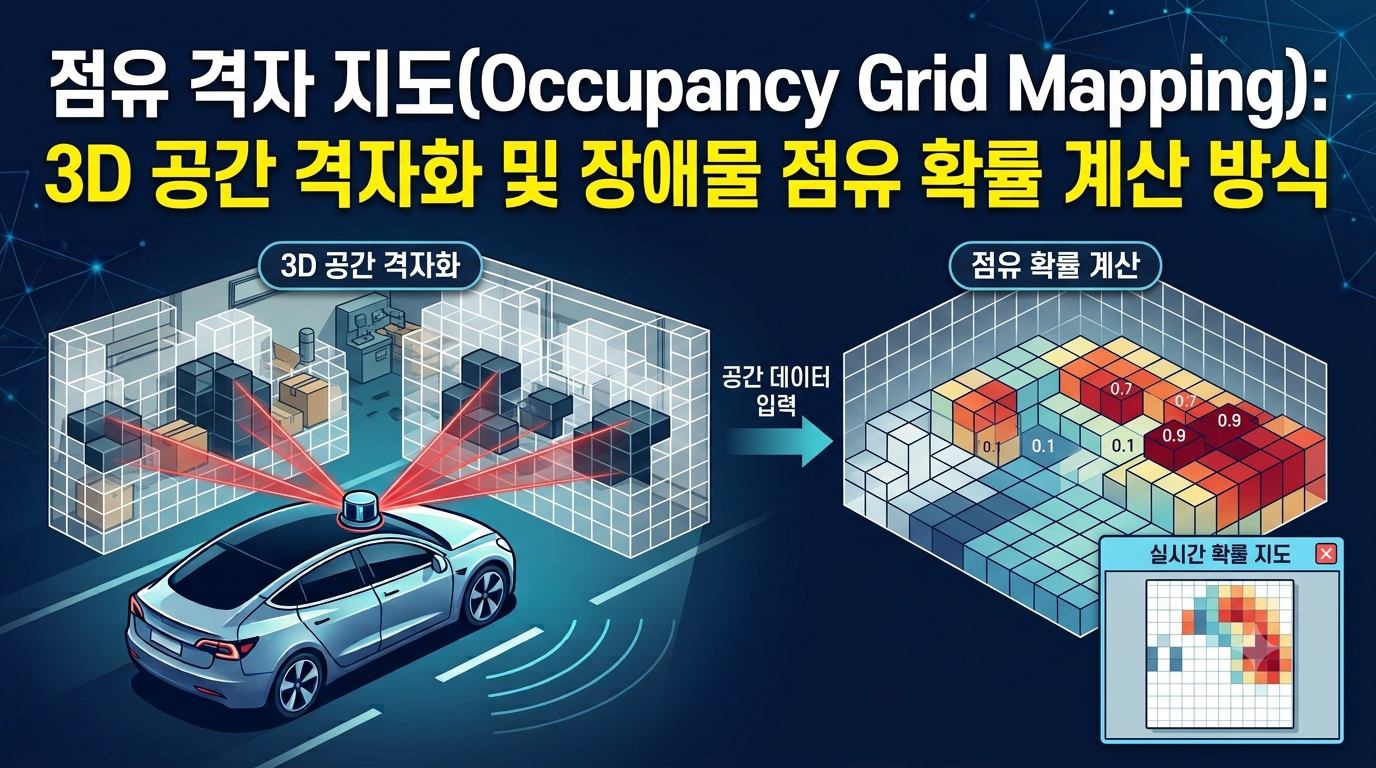
Occupancy Grid Mapping(점유 격자 지도)의 개념과 작동 원리를 알아봅니다. 베이즈 기반 점유 확률 계산, 로그 오즈 갱신, 2D·3D 복셀 지도 차이, 라이다 센서 활용 및 자율주행 장애물 회피 사례와 기술적 한계를 설명합니다.