자율주행 림프 조향 및 제동(Fail-Operational) 시스템: 이중화(Redundancy) 하드웨어 아키텍처
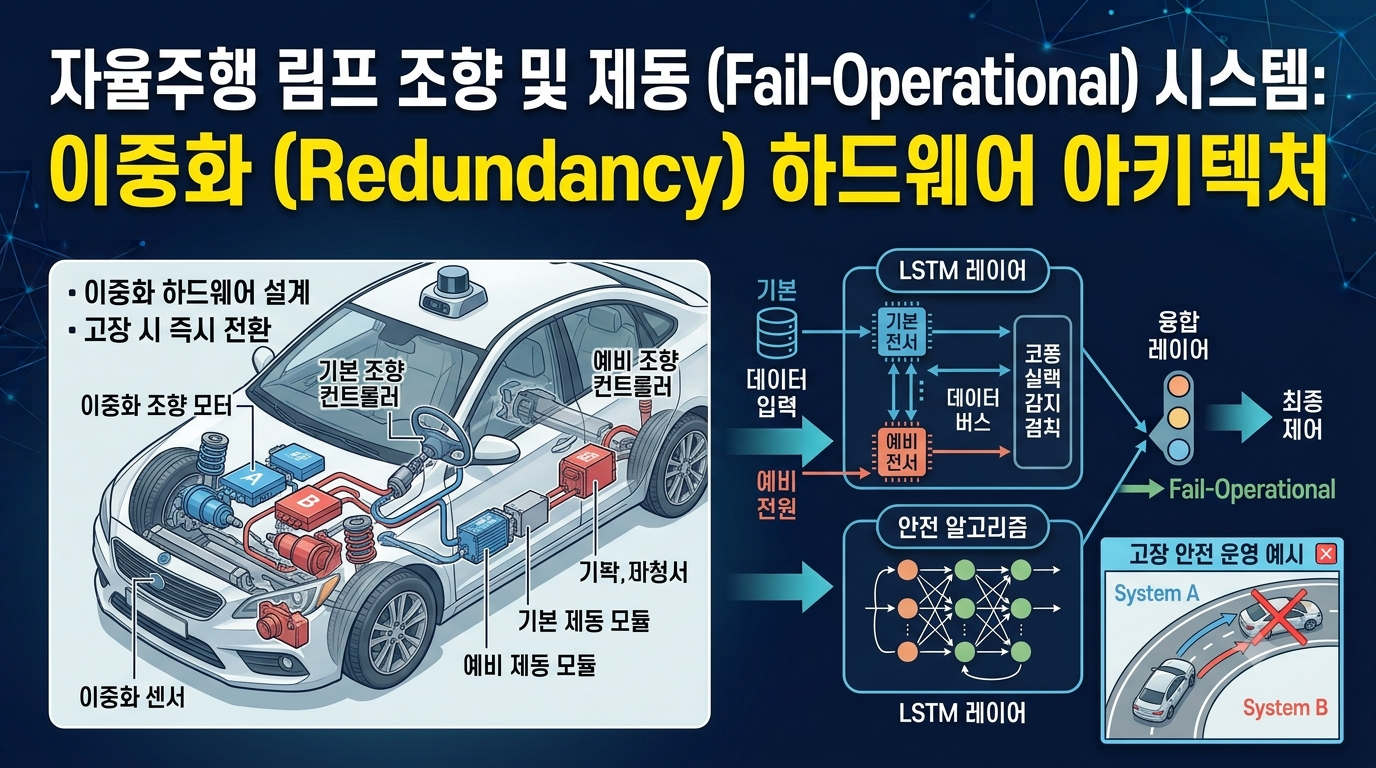
자율주행 차량의 Fail-Operational 시스템과 조향·제동 이중화 하드웨어 아키텍처를 알아봅니다. 주 제어 채널과 대체 제어 경로, 전원 및 센서 이중화, 고장 감지와 전환 과정, 안전성 검증 방법과 기술적 한계를 설명합니다.
자율주행 차량의 Fail-Operational 시스템과 조향·제동 이중화 하드웨어 아키텍처를 알아봅니다. 주 제어 채널과 대체 제어 경로, 전원 및 센서 이중화, 고장 감지와 전환 과정, 안전성 검증 방법과 기술적 한계를 설명합니다.