자율주행 림프 조향 및 제동(Fail-Operational) 시스템: 이중화(Redundancy) 하드웨어 아키텍처
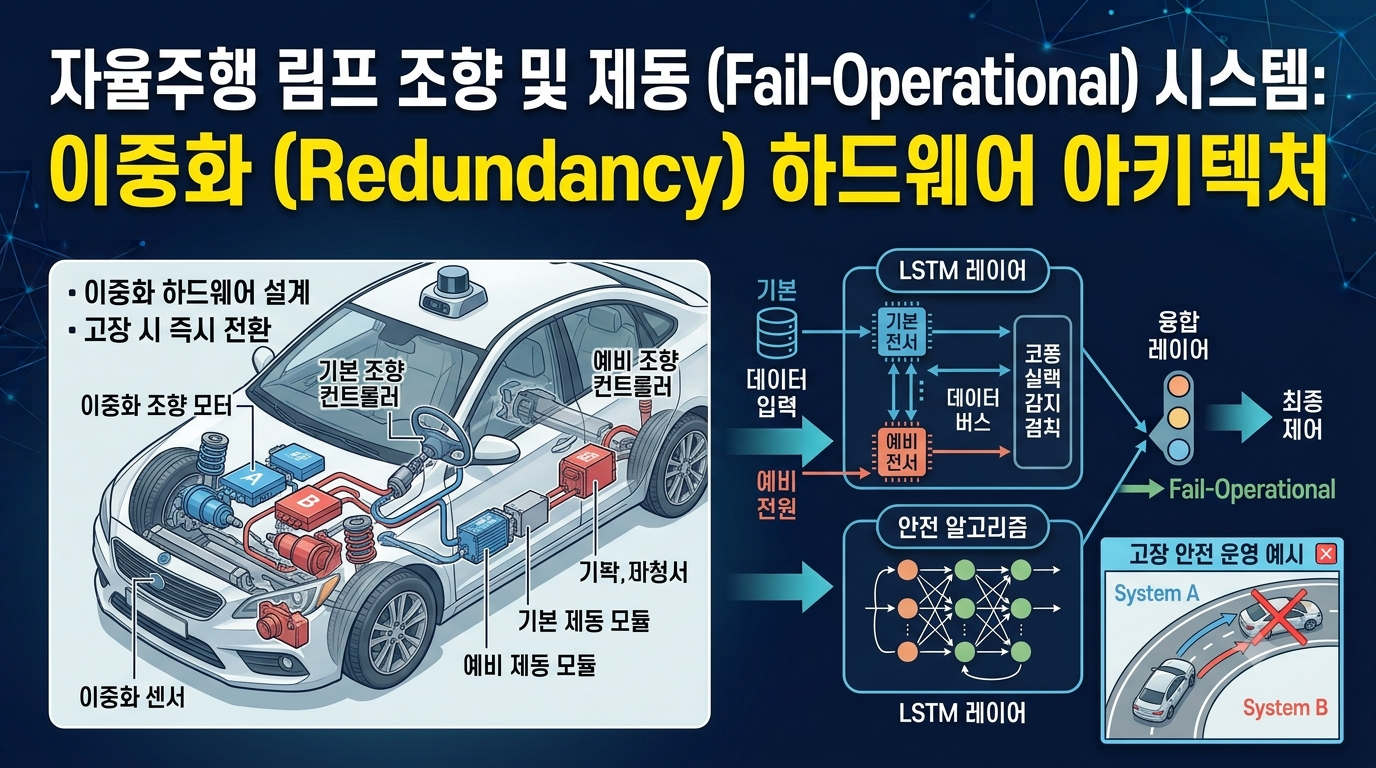
자율주행 차량의 Fail-Operational 시스템과 조향·제동 이중화 하드웨어 아키텍처를 알아봅니다. 주 제어 채널과 대체 제어 경로, 전원 및 센서 이중화, 고장 감지와 전환 과정, 안전성 검증 방법과 기술적 한계를 설명합니다.
자율주행 차량의 Fail-Operational 시스템과 조향·제동 이중화 하드웨어 아키텍처를 알아봅니다. 주 제어 채널과 대체 제어 경로, 전원 및 센서 이중화, 고장 감지와 전환 과정, 안전성 검증 방법과 기술적 한계를 설명합니다.
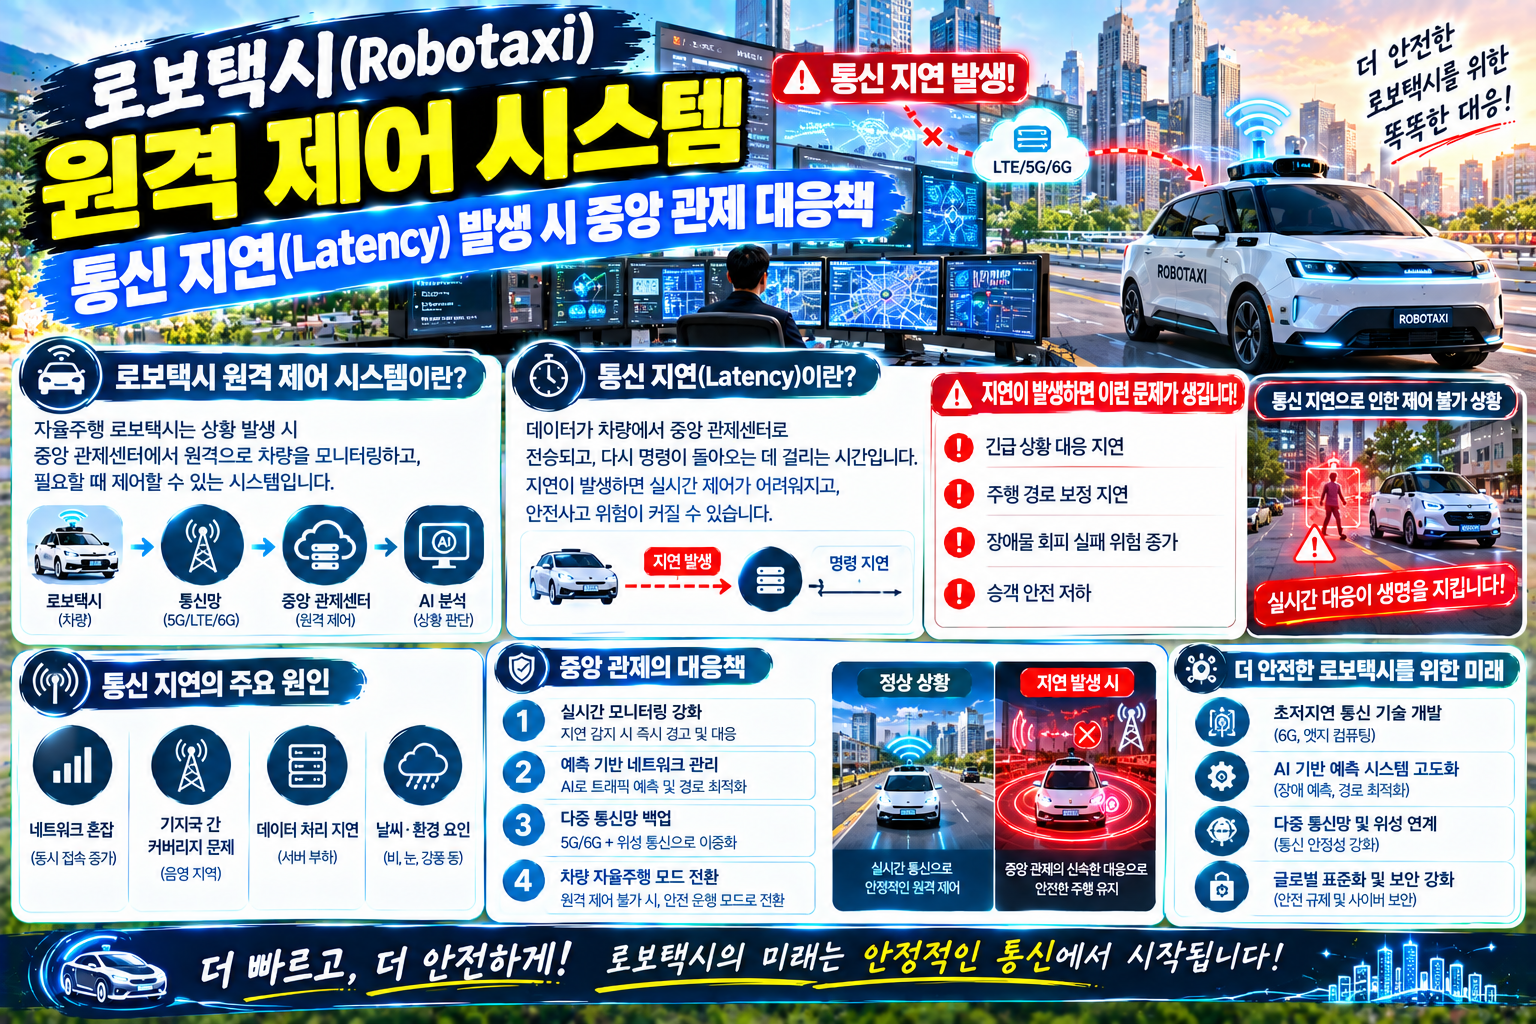
운전자 없는 완전 자율주행 서비스인 로보택시(Robotaxi) 상용화가 가속화되고 있습니다. 로보택시는 차량 내부의 인공지능(AI) 시스템이 대부분의 주행을 담당하지만, 도로 공사, 복잡한 사고 현장, 경찰관의 수신호 등 예기치 않은 돌발 상황(Edge Case)을 만났을 때 이를 해결하기 위해 원격 관제 센터(Teleoperation Center)의 지원을 필수적으로 받게 됩니다. 그러나 원격 제어의 가장 큰 기술적 걸림돌은 바로 ‘통신 지연(Latency)’입니다. 차량이 시속 … 더 읽기