자율주행 시뮬레이터 CARLA·AirSim의 NeRF 기반 가상 도로 생성 기술
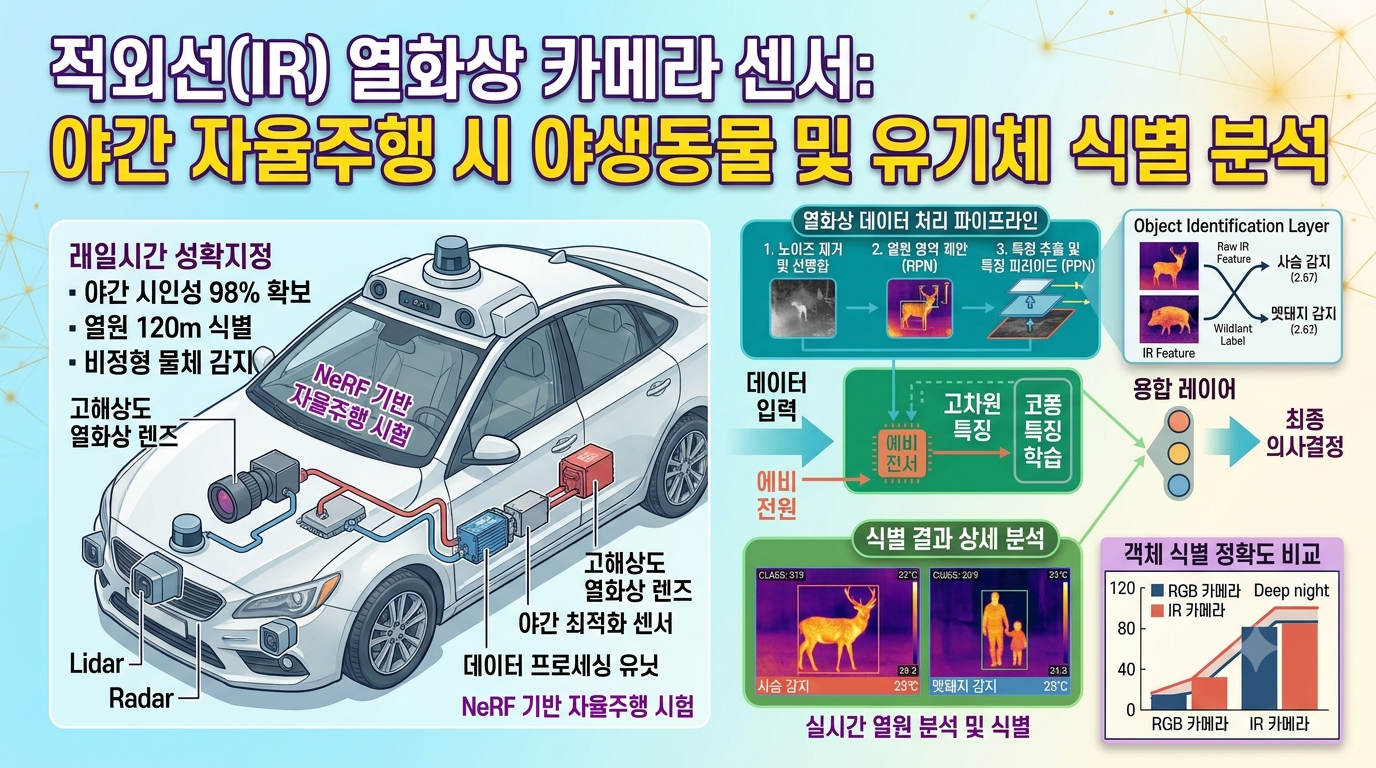
NeRF(신경 방사 영역)를 활용한 자율주행 가상 도로 생성 기술을 알아봅니다. CARLA와 AirSim 시뮬레이터의 특징, NeRF의 작동 원리, 기존 3D 모델링과의 차이, 객체 인식 검증 활용 사례와 기술적 한계를 설명합니다.
복사
NeRF(신경 방사 영역)를 활용한 자율주행 가상 도로 생성 기술을 알아봅니다. CARLA와 AirSim 시뮬레이터의 특징, NeRF의 작동 원리, 기존 3D 모델링과의 차이, 객체 인식 검증 활용 사례와 기술적 한계를 설명합니다.
복사
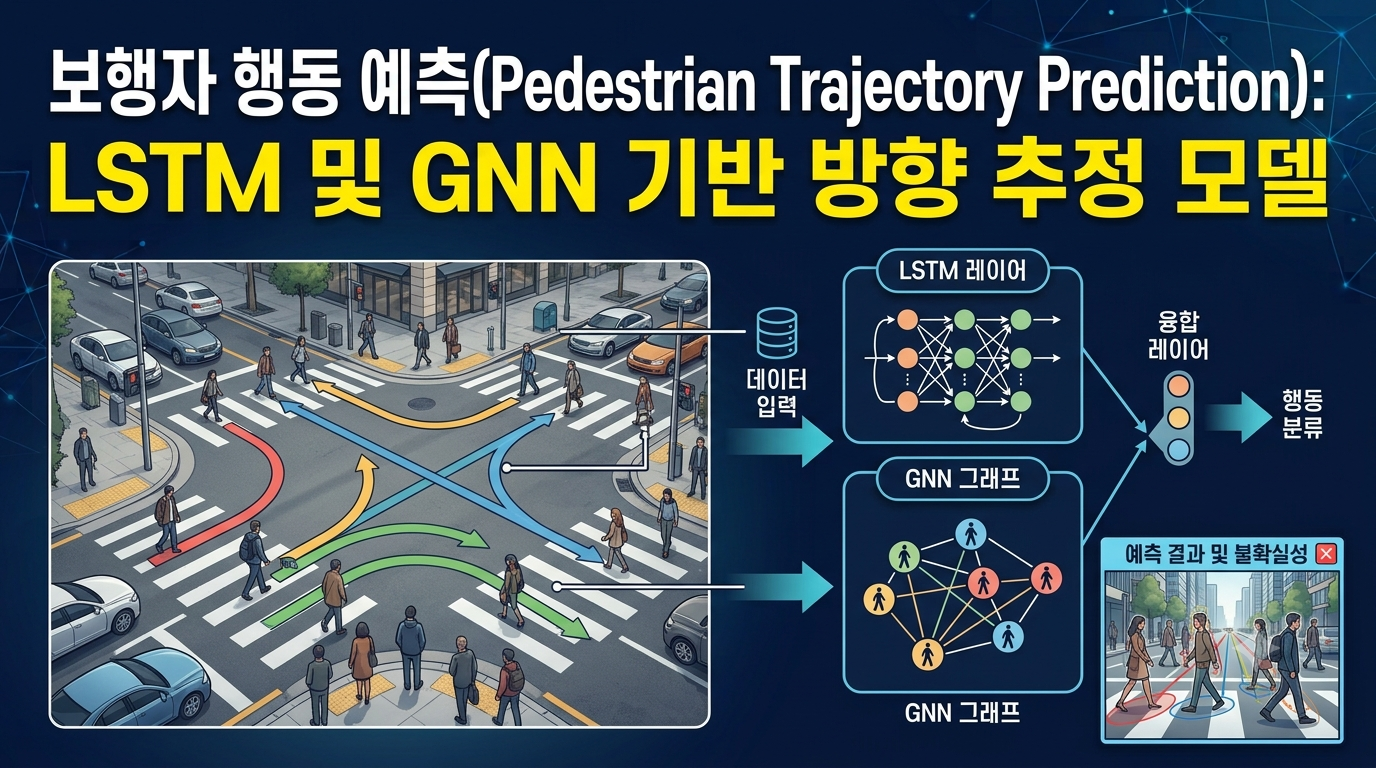
보행자 행동 예측(Pedestrian Trajectory Prediction)의 원리를 알아봅니다. LSTM과 GNN의 차이, 시간적 움직임과 객체 간 상호작용 분석, 미래 경로 예측 과정, ADE·FDE 평가 지표와 자율주행 적용 사례 및 한계를 설명합니다.