보행자 행동 예측(Pedestrian Trajectory Prediction): LSTM 및 GNN 기반 방향 추정 모델
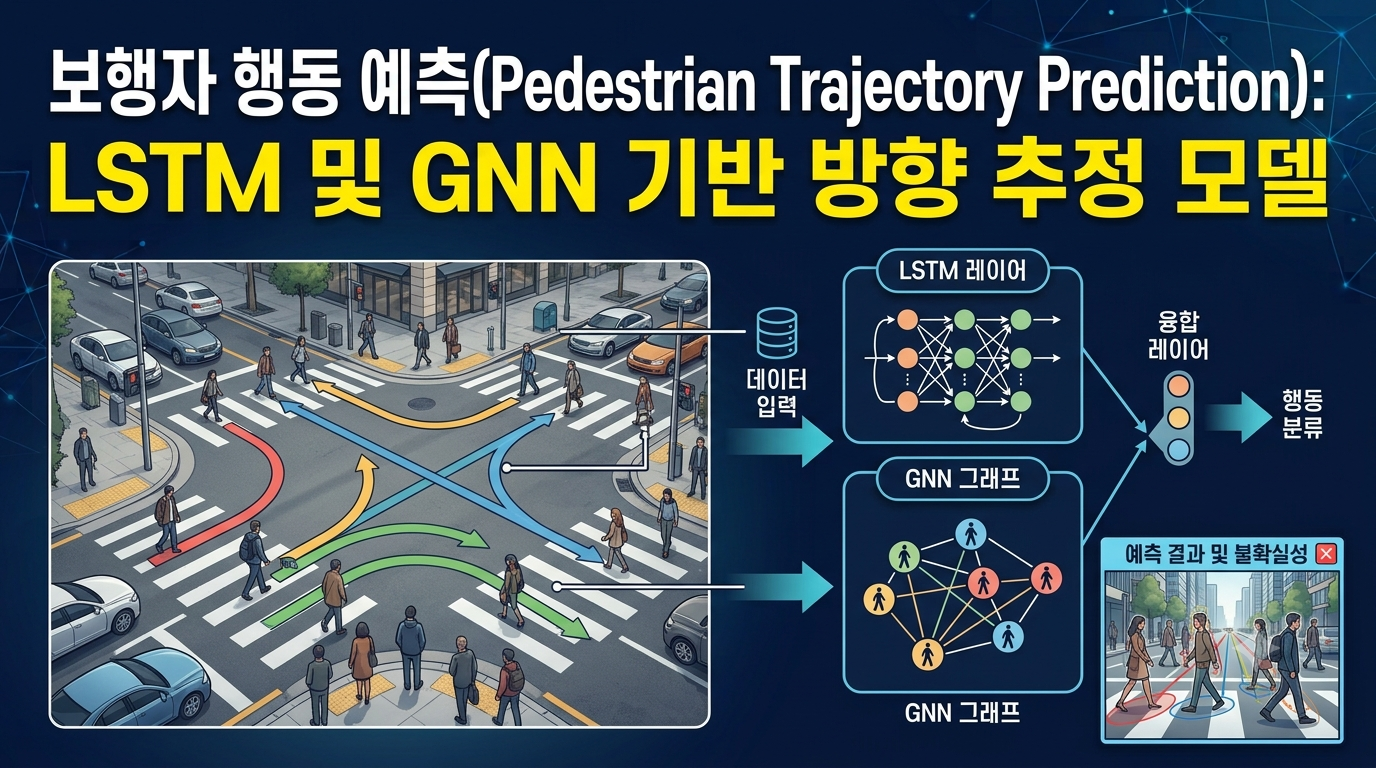
보행자 행동 예측(Pedestrian Trajectory Prediction)의 원리를 알아봅니다. LSTM과 GNN의 차이, 시간적 움직임과 객체 간 상호작용 분석, 미래 경로 예측 과정, ADE·FDE 평가 지표와 자율주행 적용 사례 및 한계를 설명합니다.
보행자 행동 예측(Pedestrian Trajectory Prediction)의 원리를 알아봅니다. LSTM과 GNN의 차이, 시간적 움직임과 객체 간 상호작용 분석, 미래 경로 예측 과정, ADE·FDE 평가 지표와 자율주행 적용 사례 및 한계를 설명합니다.