디지털 키 2.0·3.0 완벽 정리|UWB·BLE 거리 측정과 릴레이 공격 방어 원리
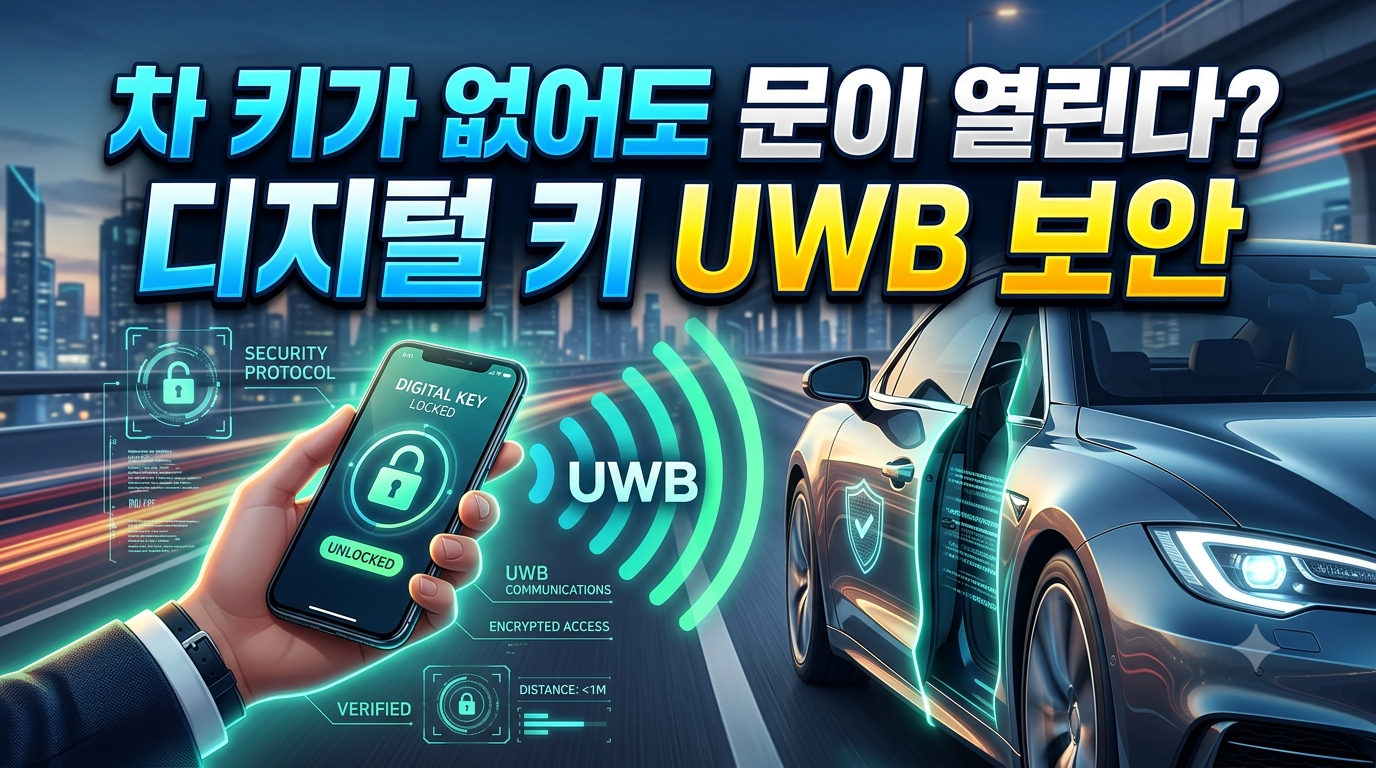
자동차 디지털 키 2.0과 3.0의 차이를 알아보고 BLE와 UWB가 차량 잠금·해제에 어떻게 사용되는지 설명한다. UWB의 정확한 거리 측정 원리와 릴레이 공격을 방어하는 방법, 디지털 키의 장점과 한계까지 정리한다.
 myun1114
자동차 디지털 키 2.0과 3.0의 차이를 알아보고 BLE와 UWB가 차량 잠금·해제에 어떻게 사용되는지 설명한다. UWB의 정확한 거리 측정 원리와 릴레이 공격을 방어하는 방법, 디지털 키의 장점과 한계까지 정리한다.
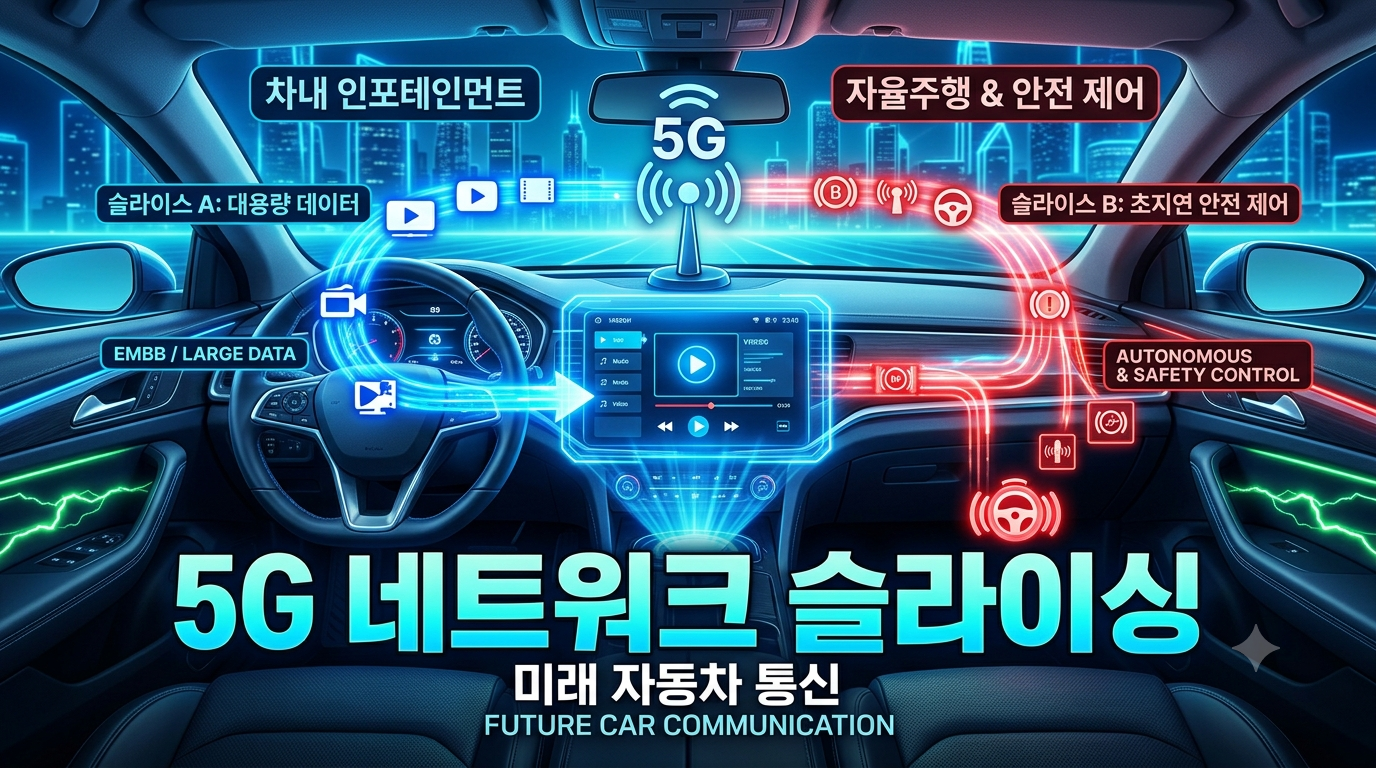
5G eMBB와 URLLC 네트워크 슬라이싱이 차량 통신에 어떻게 활용되는지 알아본다. 차내 인포테인먼트와 안전 제어 통신망을 분리하는 이유, 네트워크 슬라이싱의 작동 원리와 장점, 기술적 한계까지 쉽게 설명한다.
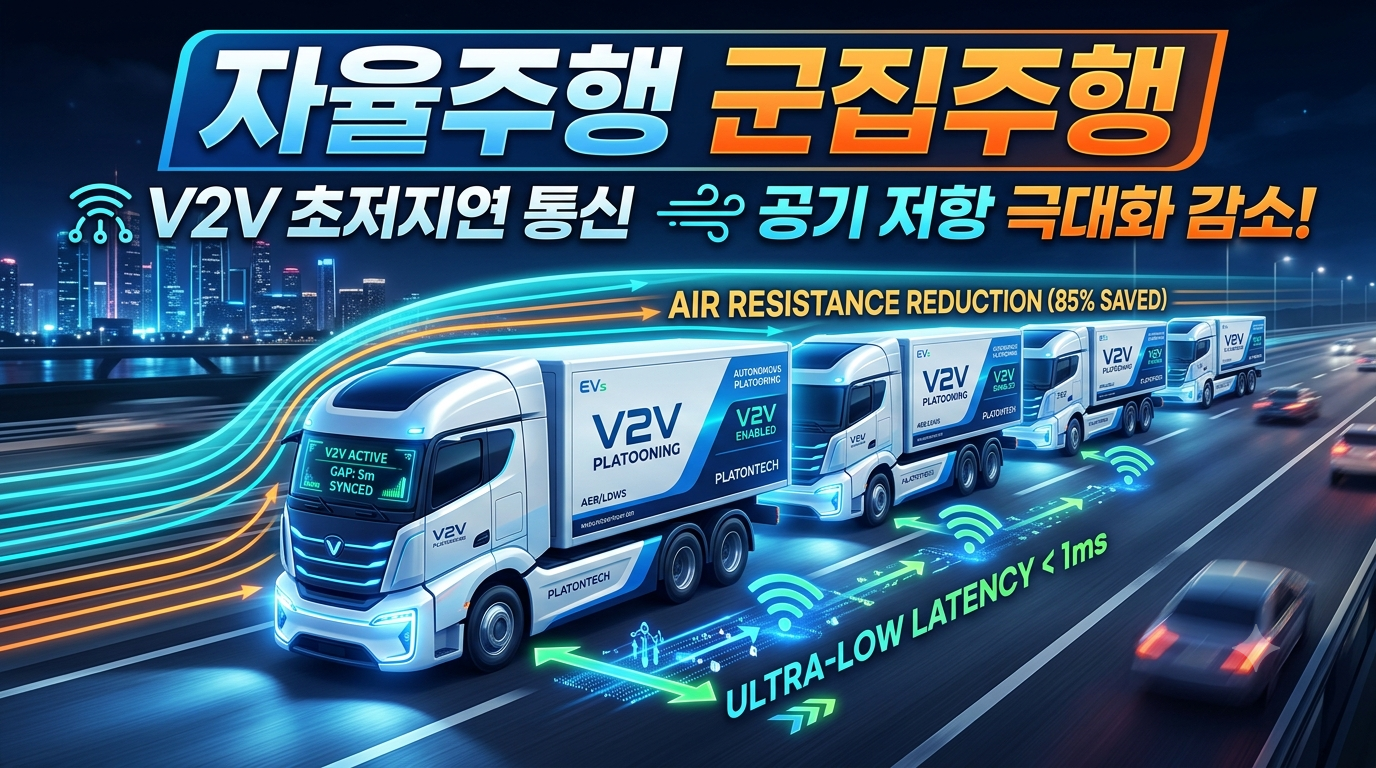
자율주행 군집주행(Platooning)은 여러 차량이 일정한 간격을 유지하며 하나의 그룹처럼 이동하는 기술이다. 특히 V2V 차량 간 통신을 활용하면 앞차의 가속·감속 정보를 빠르게 공유할 수 있어 차량 간격 제어와 공기 저항 감소에 도움을 줄 수 있다. 군집주행의 작동 원리부터 V2V 통신, 연비 개선 가능성, 안전 문제와 기술적 한계까지 알아본다.
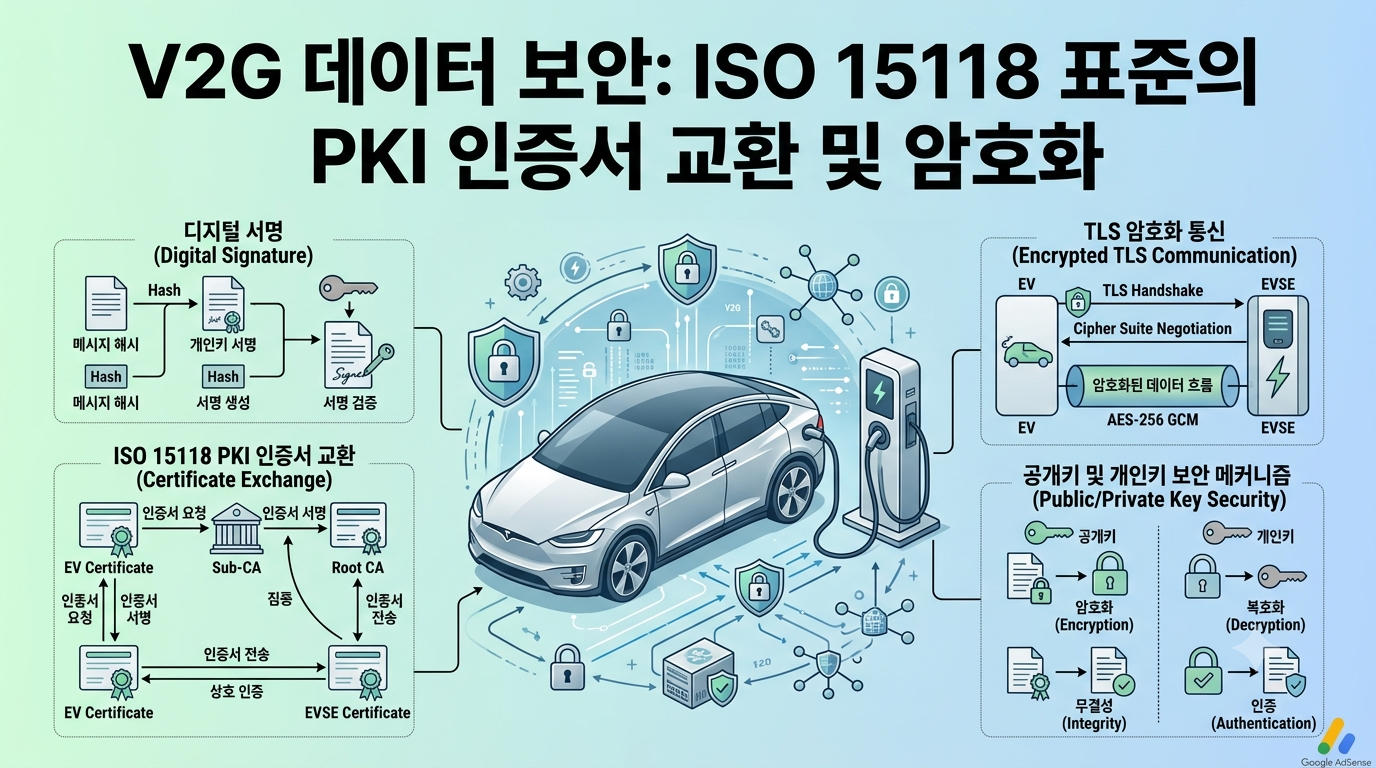
V2G 데이터 보안의 핵심인 ISO 15118 PKI를 알아봅니다. Plug & Charge의 인증서 교환 과정과 공개키 암호화, 인증서 관리, HSM 및 양방향 전력 전송의 관계를 쉽게 설명합니다.
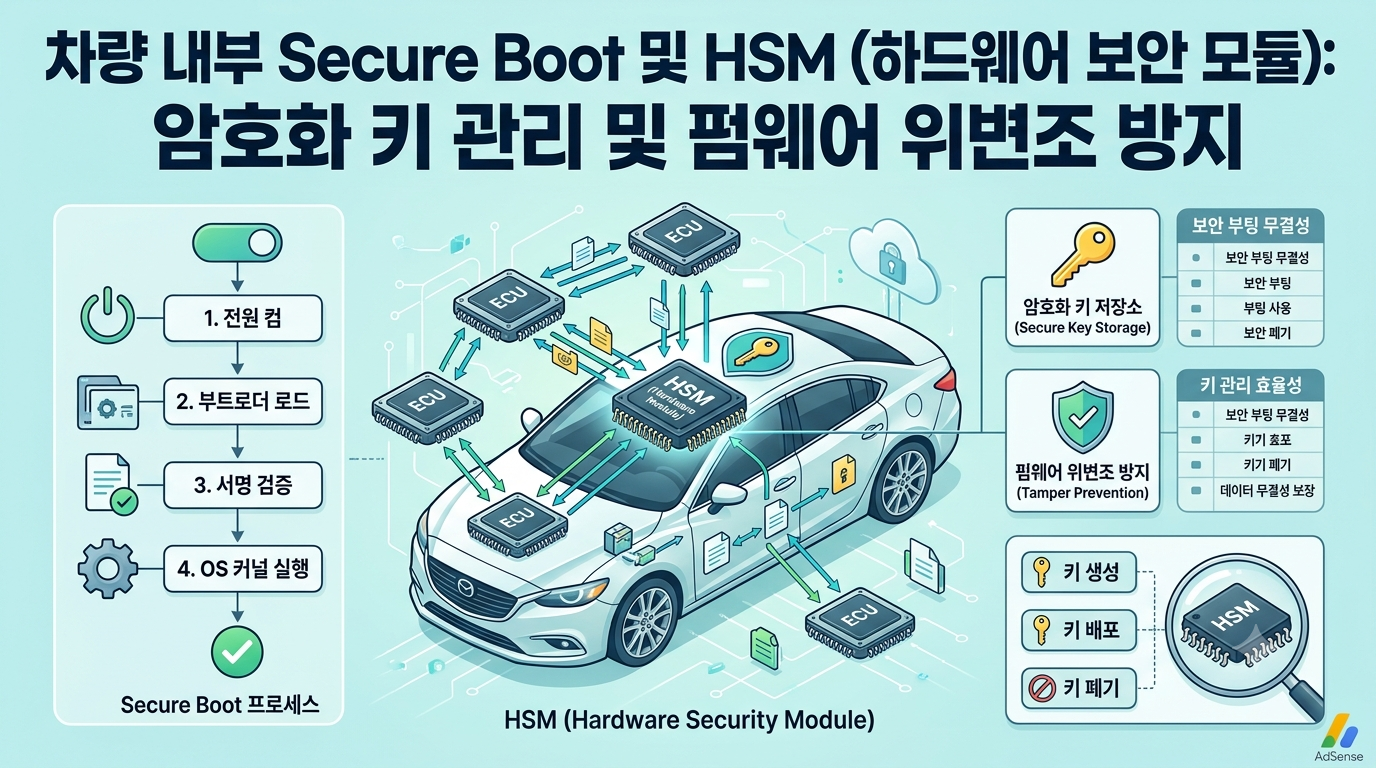
차량용 Secure Boot과 HSM의 작동 원리를 알아봅니다. 암호화 키 관리, 펌웨어 위변조 방지, 디지털 서명, OTA 업데이트, AUTOSAR SecOC와 차량 사이버 보안의 관계를 쉽게 설명합니다.
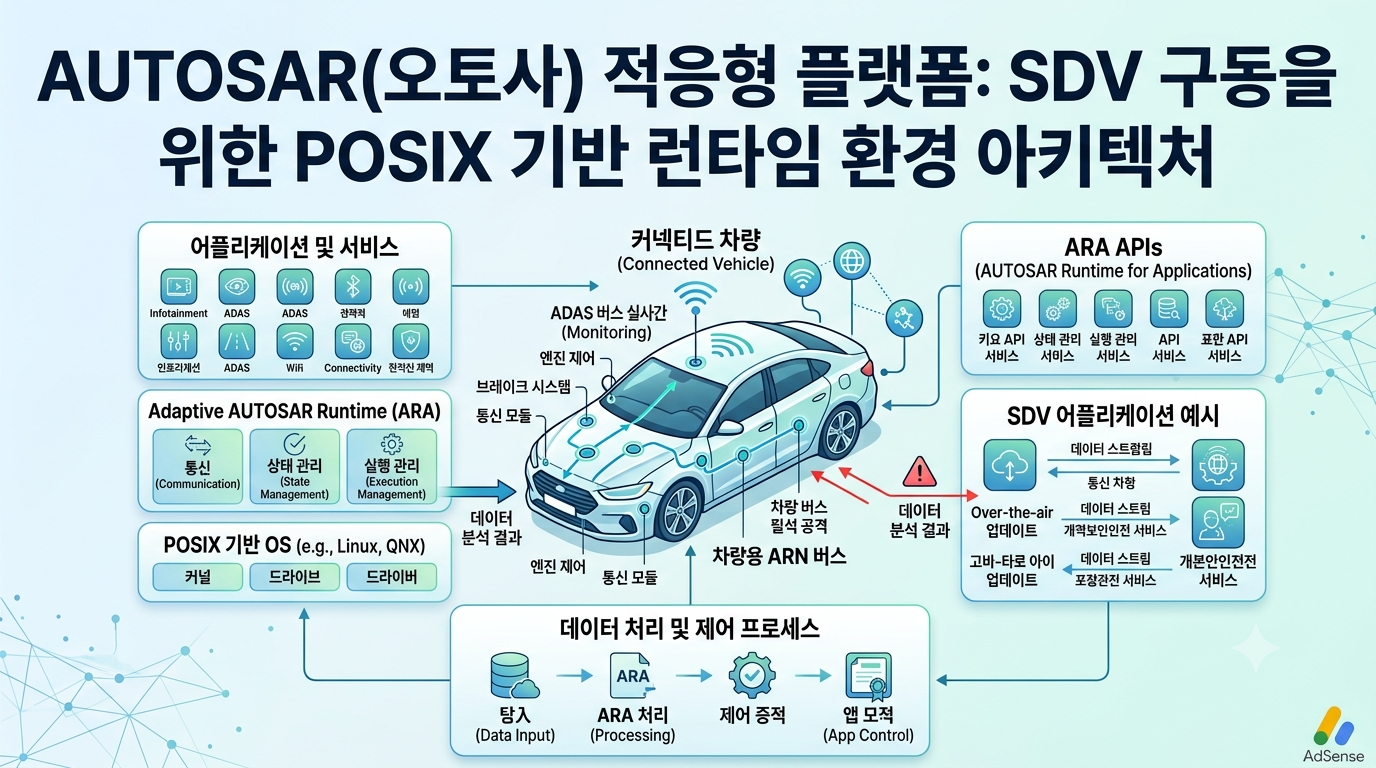
AUTOSAR Adaptive Platform의 구조와 POSIX 기반 런타임 환경을 알아봅니다. ARA, Execution Management, 서비스 지향 통신, OTA 업데이트와 SDV에서의 역할을 쉽게 설명합니다.
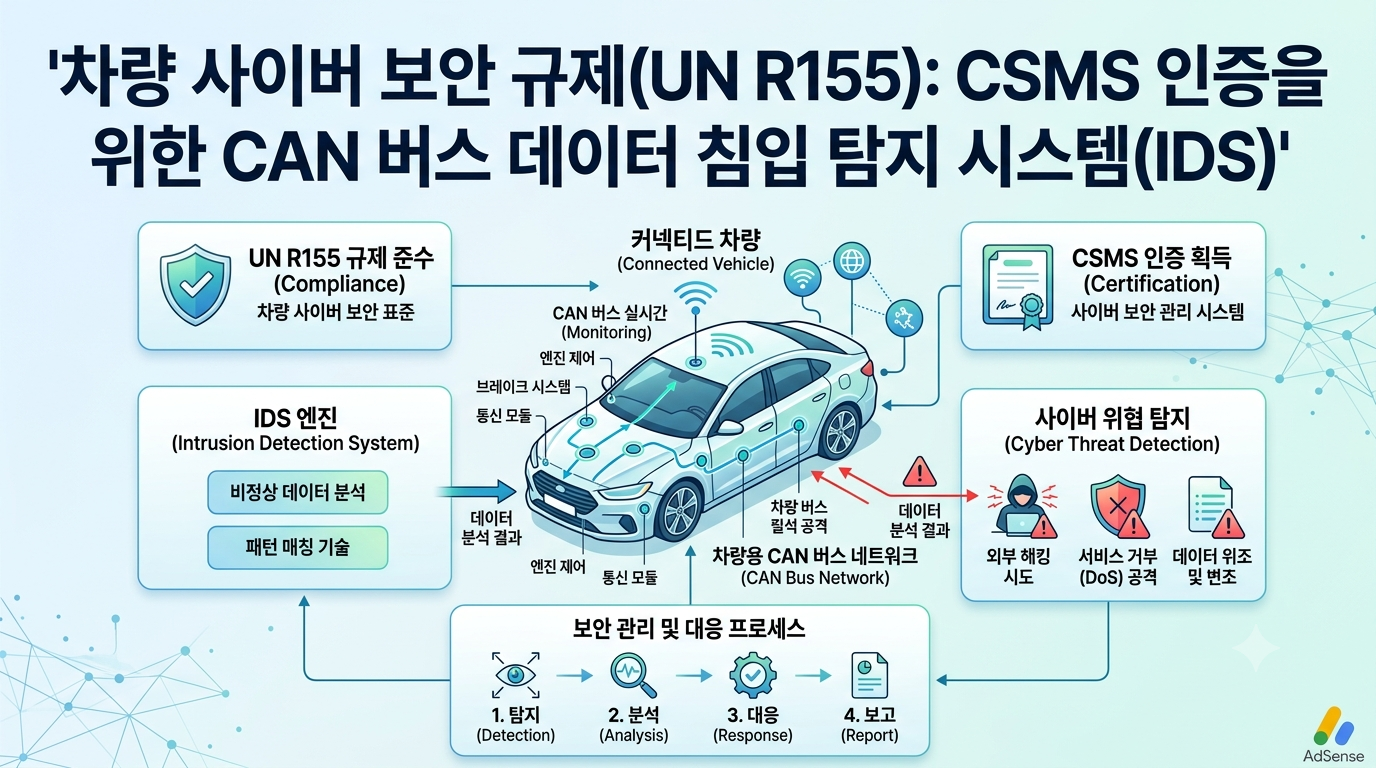
UN R155 차량 사이버 보안 규제와 CSMS의 개념을 알아보고 CAN 버스 침입 탐지 시스템 IDS의 원리와 탐지 방식, 오탐·미탐 문제 및 자동차 사이버 보안에서의 역할을 정리합니다.
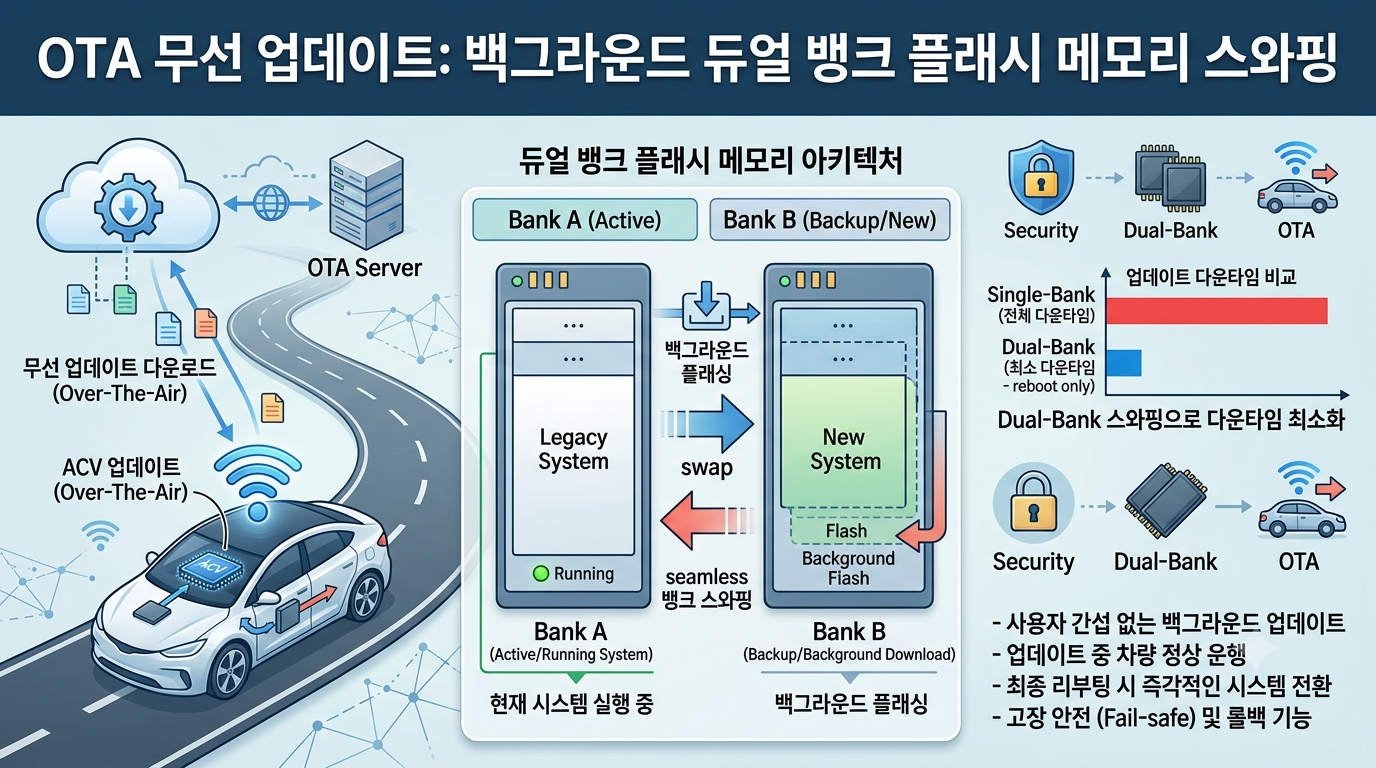
자동차 OTA 무선 업데이트의 원리와 듀얼 뱅크 플래시 메모리 구조를 알아봅니다. 백그라운드 다운로드부터 펌웨어 검증, 메모리 스와핑, 부트로더 전환과 롤백까지 차량용 OTA의 핵심 기술을 쉽게 설명합니다.
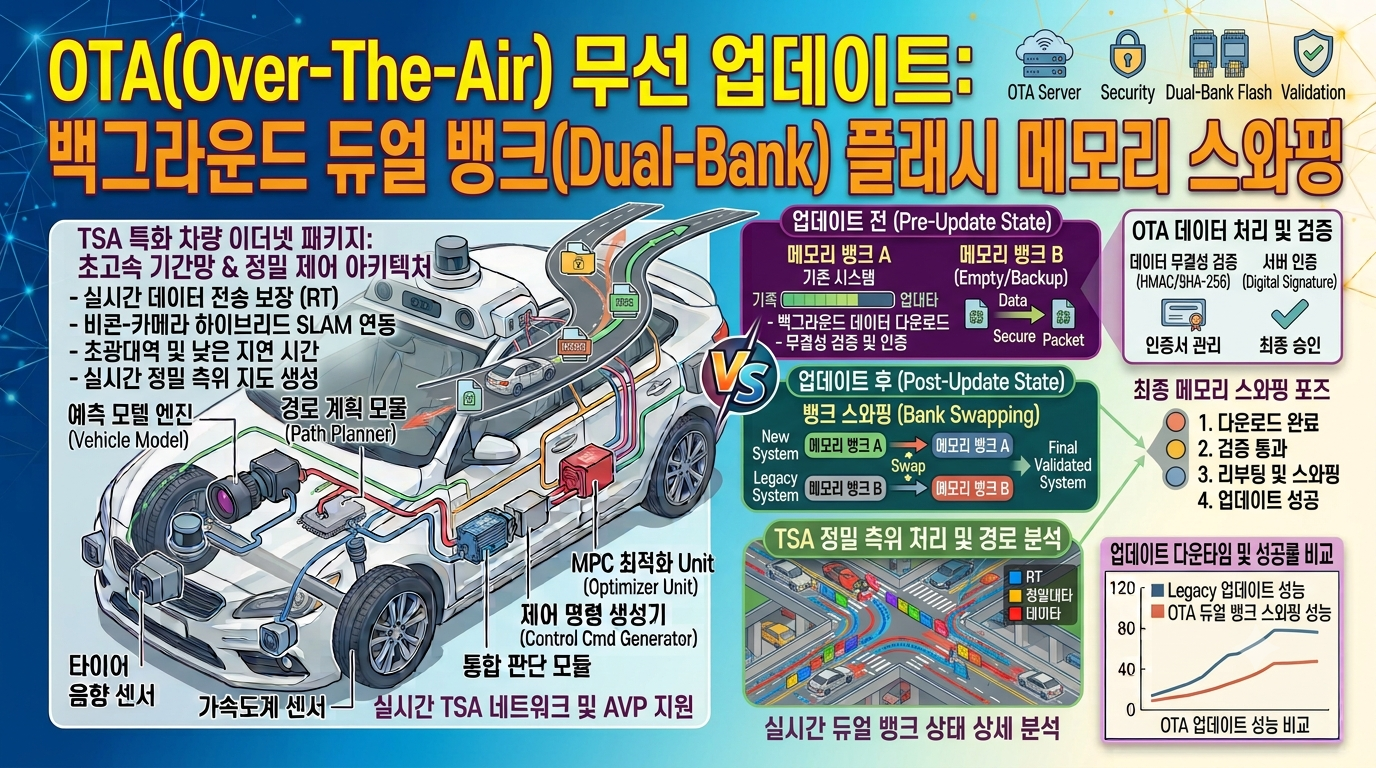
자동차 OTA 무선 업데이트의 작동 원리와 듀얼 뱅크 플래시 메모리 구조를 설명합니다. 기존 펌웨어 보존, 새 버전 검증, 부팅 전환과 롤백 절차, 전원 장애 대응 및 보안 설계의 핵심을 살펴봅니다.
요약 복사
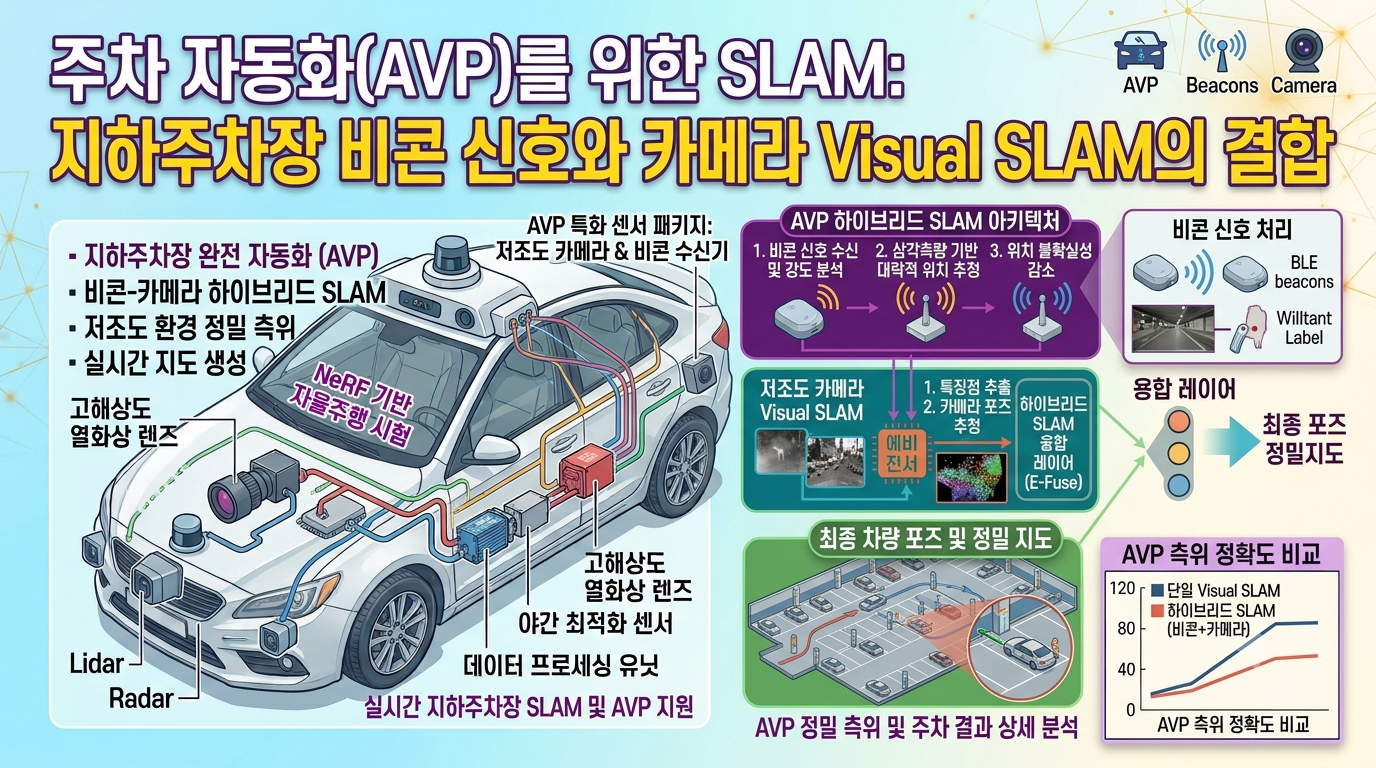
자동 발렛 주차(AVP)에 활용되는 SLAM 기술을 알아봅니다. 지하주차장에서 Visual SLAM이 카메라 영상으로 위치를 추정하는 원리와 BLE·UWB 비콘의 역할, 센서 융합 방식, 위치 오차 및 안전성 검증 방법을 설명합니다.
복사