차량 실시간 OS(RTOS)란? FreeRTOS와 QNX 하드 실시간성 스케줄링 비교
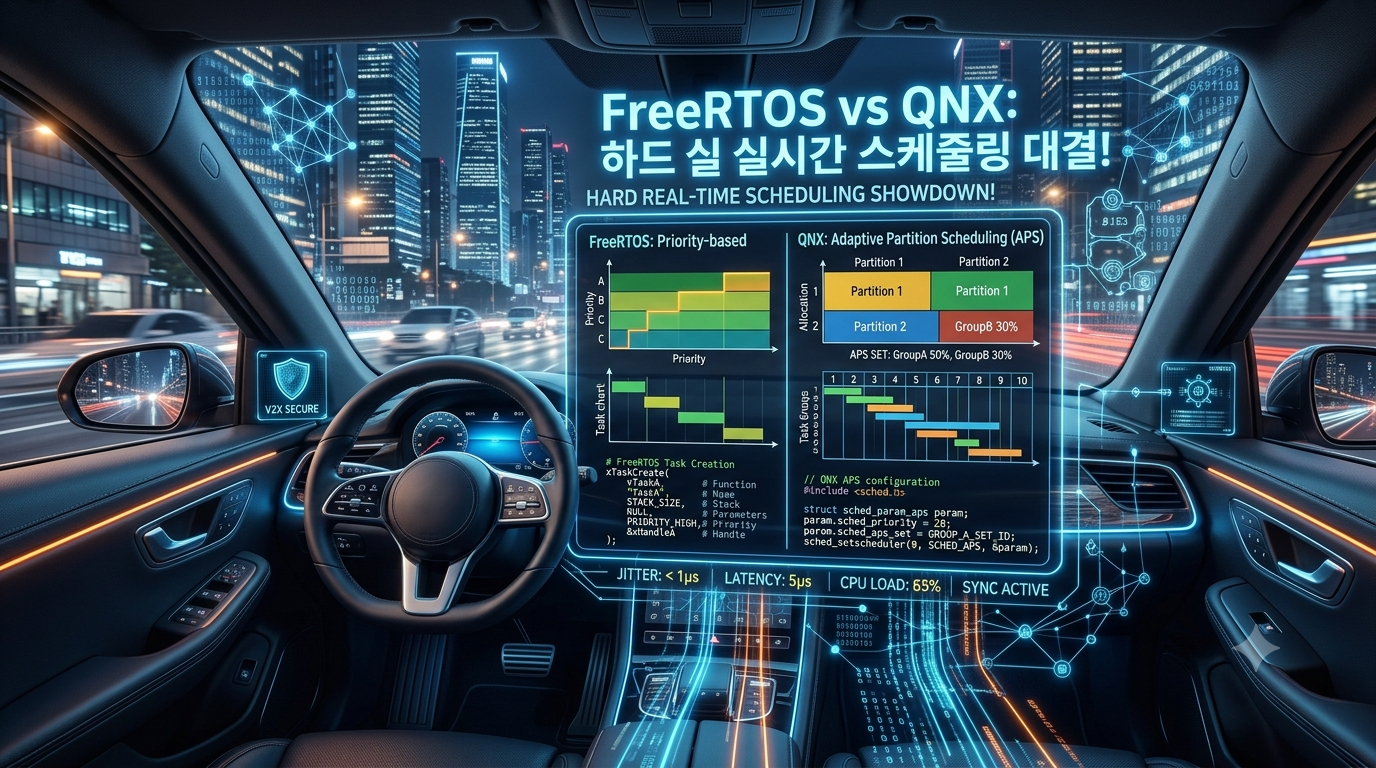
차량용 실시간 운영체제 RTOS의 개념과 하드 실시간성이 중요한 이유를 알아본다. FreeRTOS와 QNX의 스케줄링 방식, 응답 지연, 안정성, 메모리 보호 및 자동차 소프트웨어 적용 관점의 차이를 비교한다.
차량용 실시간 운영체제 RTOS의 개념과 하드 실시간성이 중요한 이유를 알아본다. FreeRTOS와 QNX의 스케줄링 방식, 응답 지연, 안정성, 메모리 보호 및 자동차 소프트웨어 적용 관점의 차이를 비교한다.
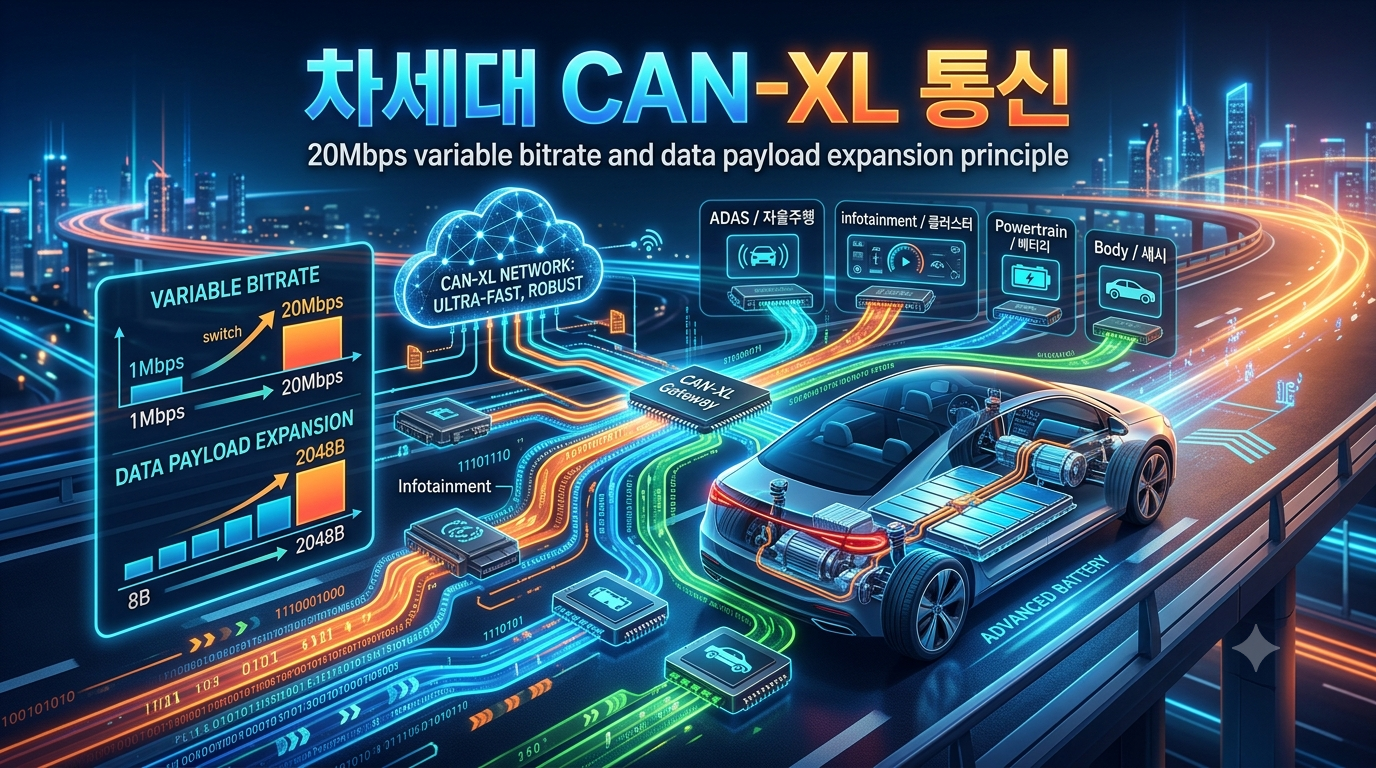
차세대 차량용 CAN-XL 통신 프로토콜의 특징을 알아본다. 최대 20Mbps급 통신과 가변 비트레이트, 대형 데이터 페이로드가 필요한 이유를 CAN 및 CAN FD와 비교하고 자동차 네트워크에서 CAN-XL이 어떤 역할을 할 수 있는지 쉽게 설명한다.
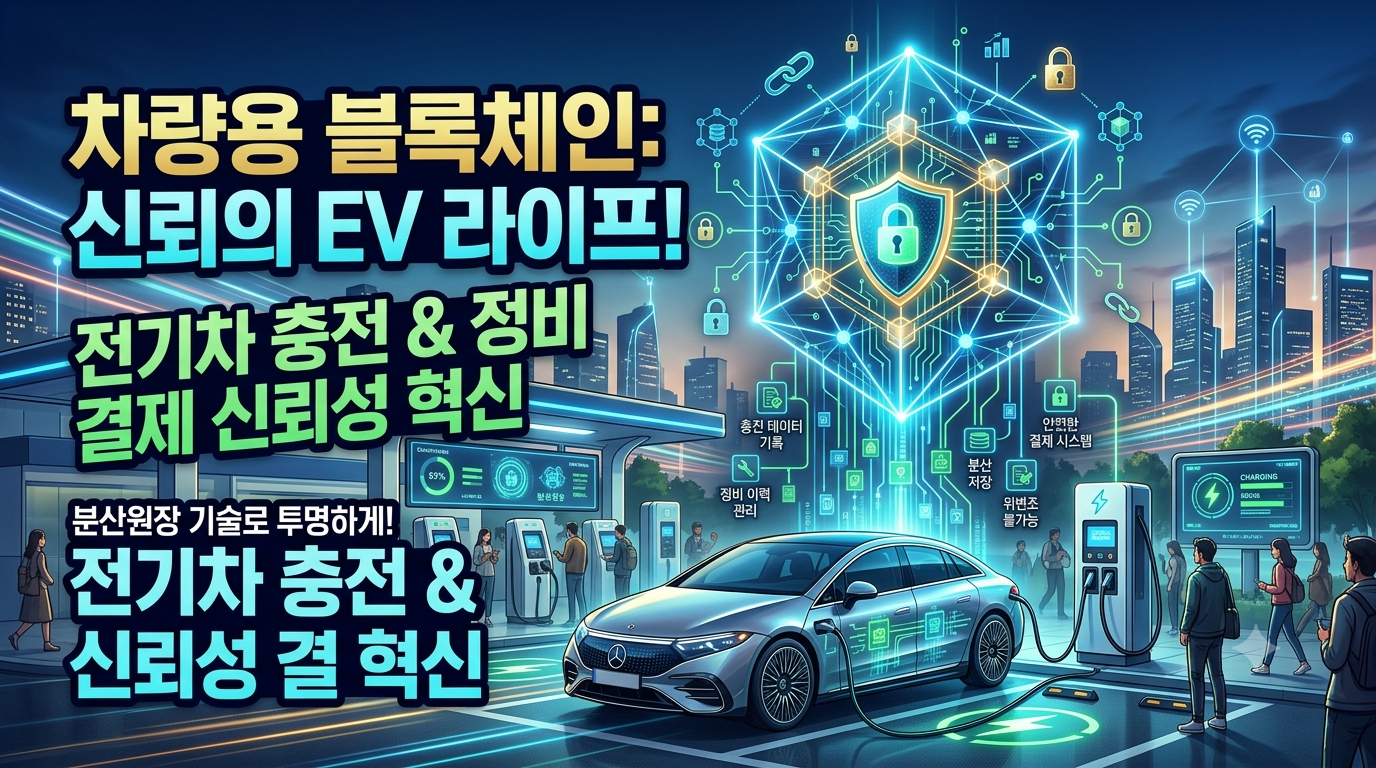
차량용 분산원장과 블록체인이 전기차 충전 데이터와 정비 이력의 신뢰성을 높이는 원리를 알아본다. 충전량·결제정보·정비기록을 여러 참여자가 검증하는 방식과 차량 데이터 위변조 방지의 장점 및 한계를 쉽게 설명한다.
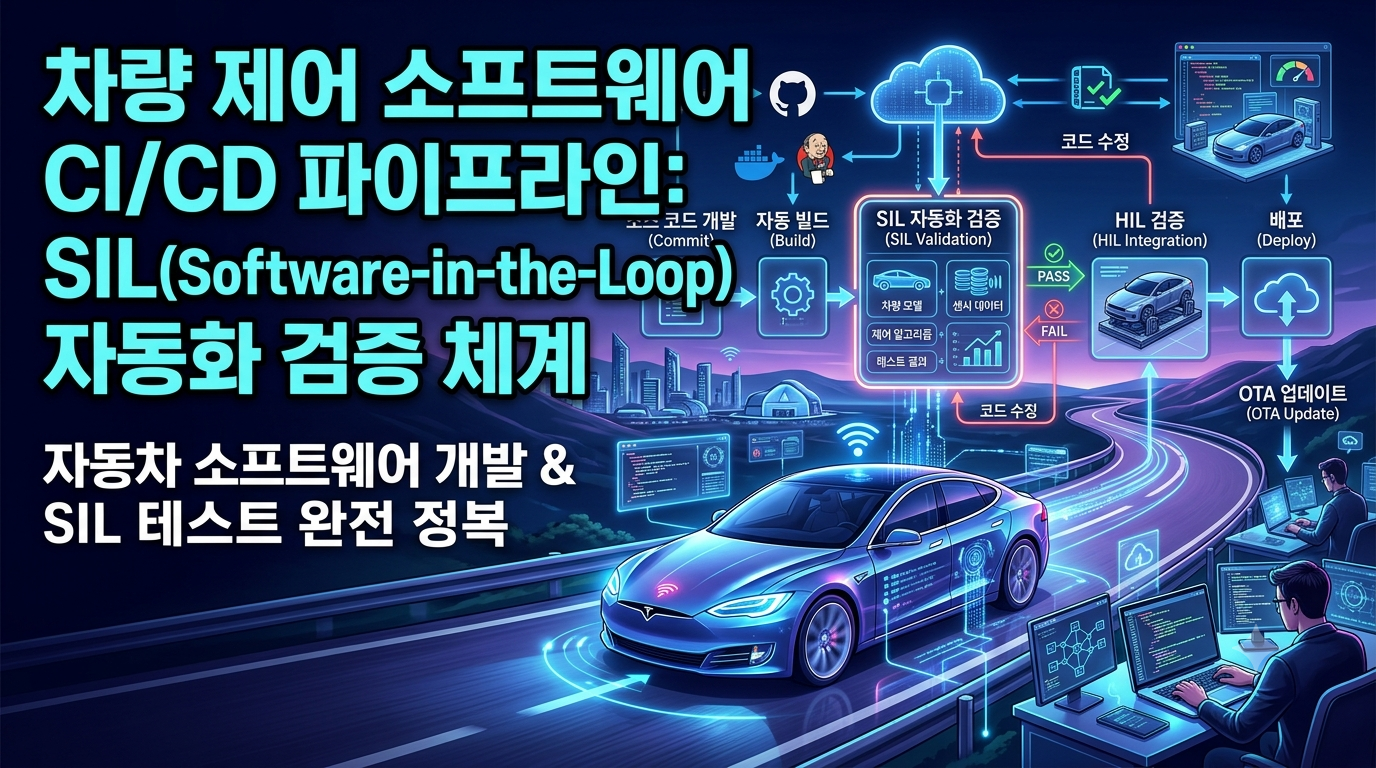
차량 제어 소프트웨어의 CI/CD 파이프라인과 SIL(Software-in-the-Loop) 자동화 검증 체계를 알아본다. 코드 변경부터 빌드, 시뮬레이션 테스트, 결과 분석까지 자동차 소프트웨어 개발 과정에서 SIL이 필요한 이유와 구축 시 고려사항을 설명한다.
차량에서 발생하는 센서 데이터를 클라우드로 전송하는 데이터 파이프라인의 구조를 알아본다. MQTT와 gRPC의 특징을 비교하고 차량 센서 데이터를 경량화해 전송하는 이유와 게이트웨이, 엣지 서버, 클라우드의 역할을 쉽게 설명한다.
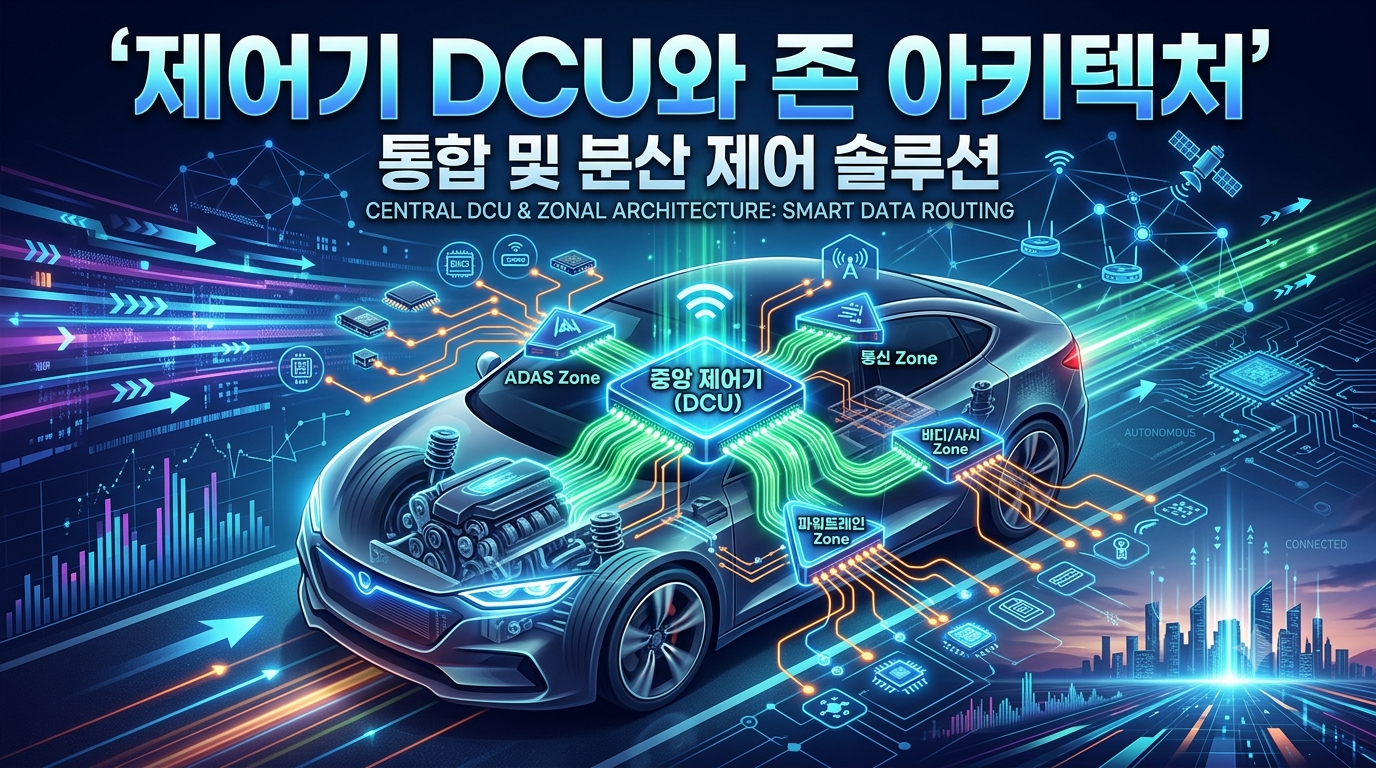
차량 내 도메인 제어기 DCU와 존 아키텍처가 무엇인지 알아본다. 기존 ECU 중심 구조와 Zonal Architecture의 차이, 게이트웨이가 차량 데이터를 어떻게 라우팅하는지, 배선 감소와 중앙집중형 제어의 장점 및 한계를 쉽게 설명한다.
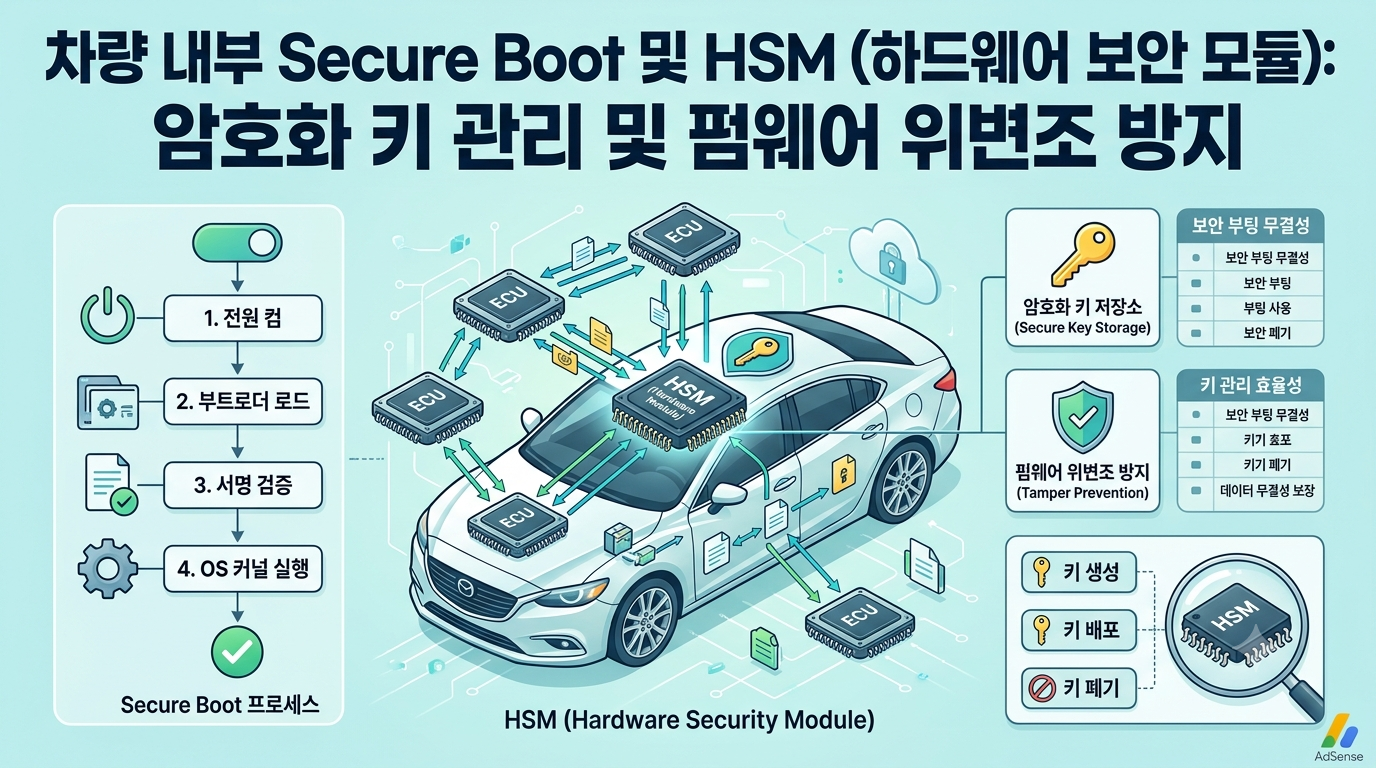
차량용 Secure Boot과 HSM의 작동 원리를 알아봅니다. 암호화 키 관리, 펌웨어 위변조 방지, 디지털 서명, OTA 업데이트, AUTOSAR SecOC와 차량 사이버 보안의 관계를 쉽게 설명합니다.
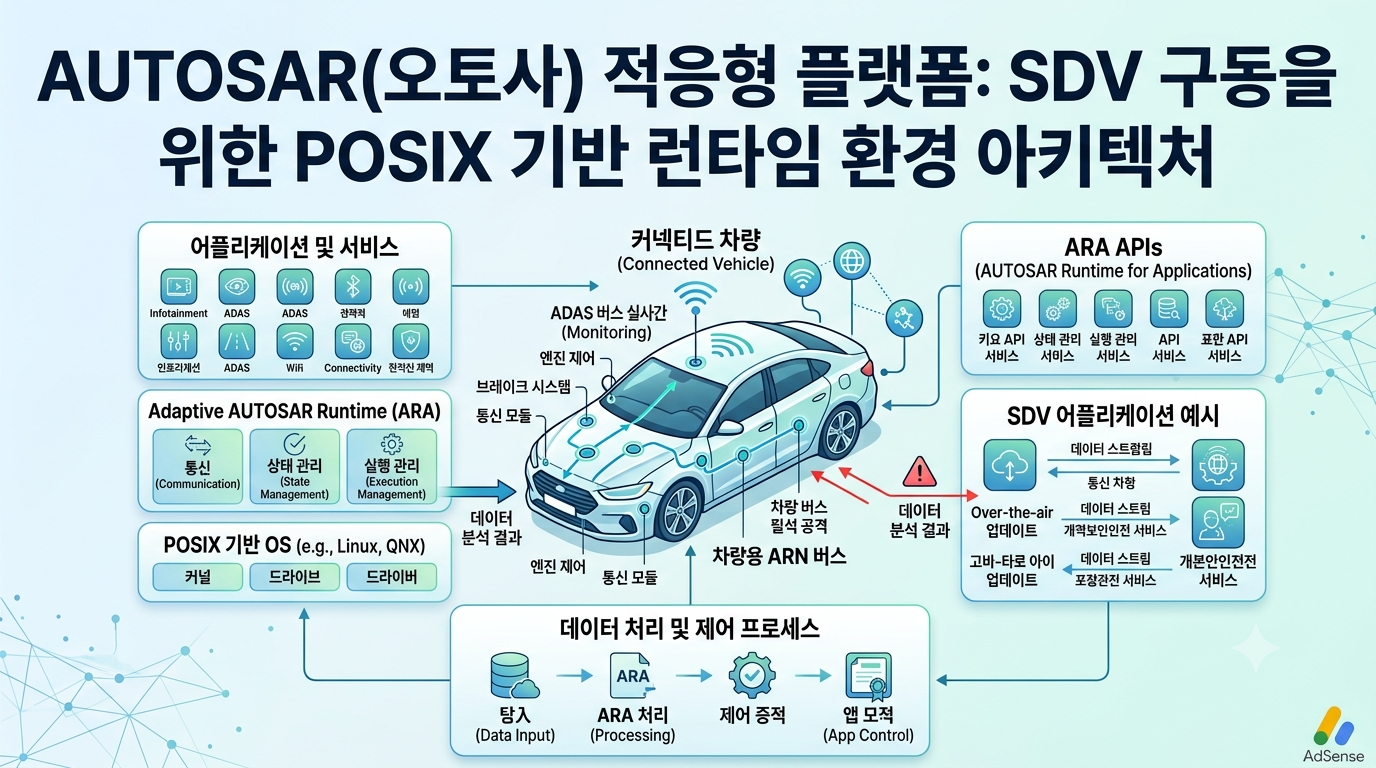
AUTOSAR Adaptive Platform의 구조와 POSIX 기반 런타임 환경을 알아봅니다. ARA, Execution Management, 서비스 지향 통신, OTA 업데이트와 SDV에서의 역할을 쉽게 설명합니다.
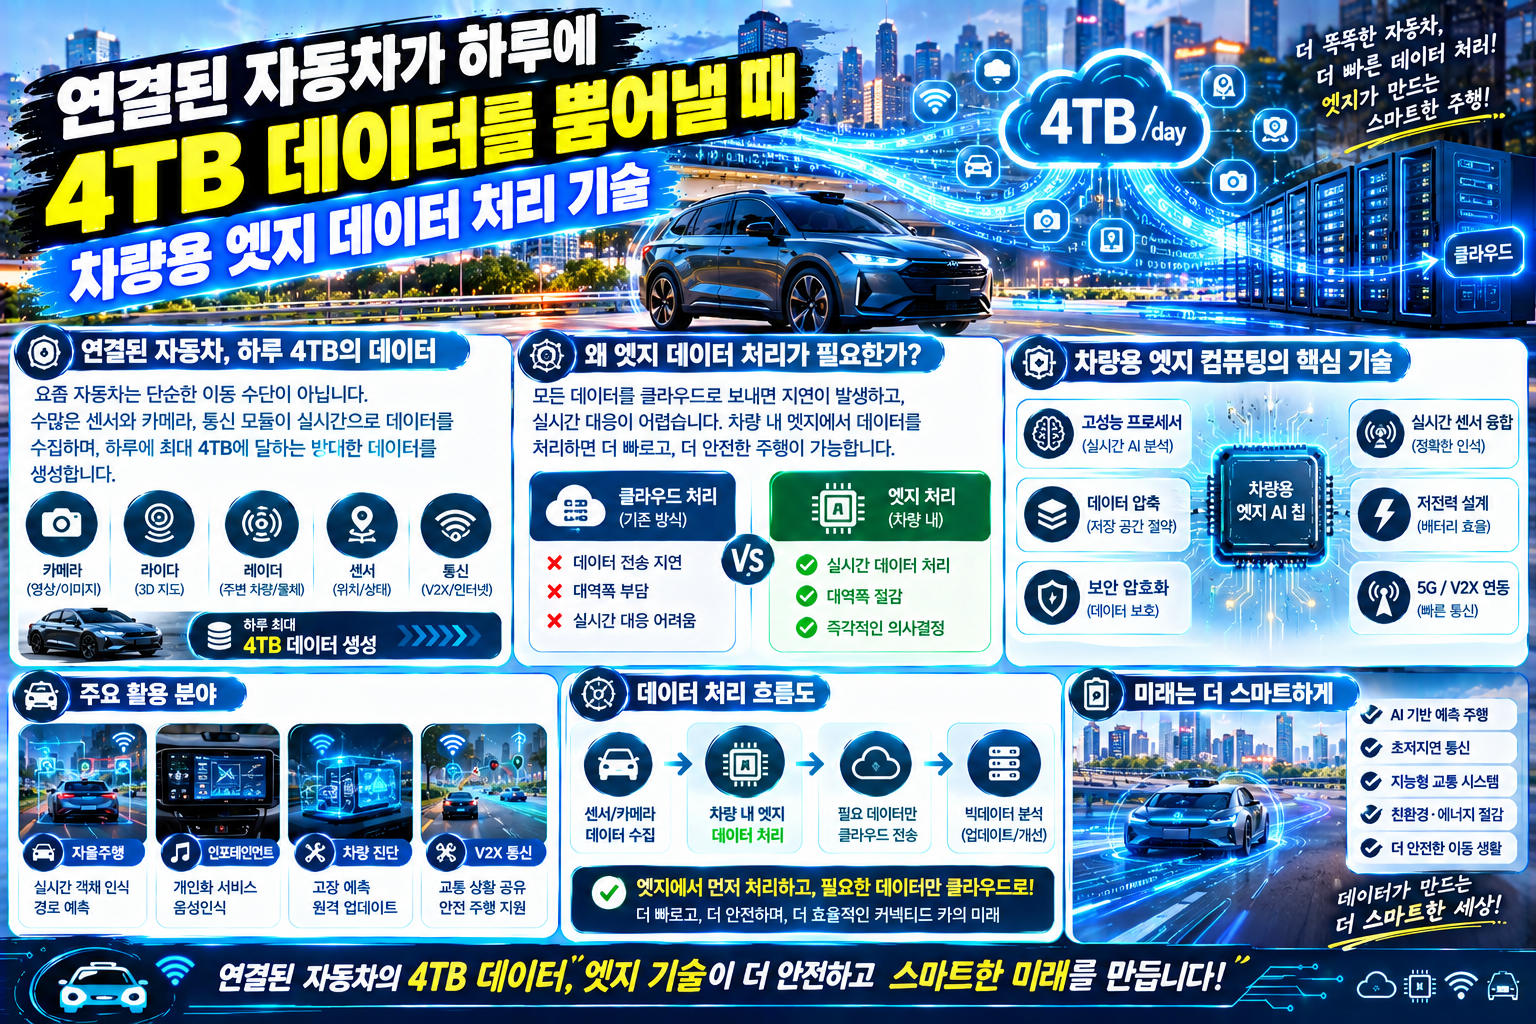
자율주행 및 커넥티드 카가 하루에 생성하는 4TB 분량의 빅데이터를 효율적으로 처리하는 차량용 엣지 컴퓨팅(Vehicle Edge Computing) 기술을 분석합니다. 센서 데이터 부하 문제부터 데이터 필터링, 온디바이스 AI, V2X 연동 알고리즘까지 체계적으로 다룹니다.