차량 실시간 OS(RTOS)란? FreeRTOS와 QNX 하드 실시간성 스케줄링 비교
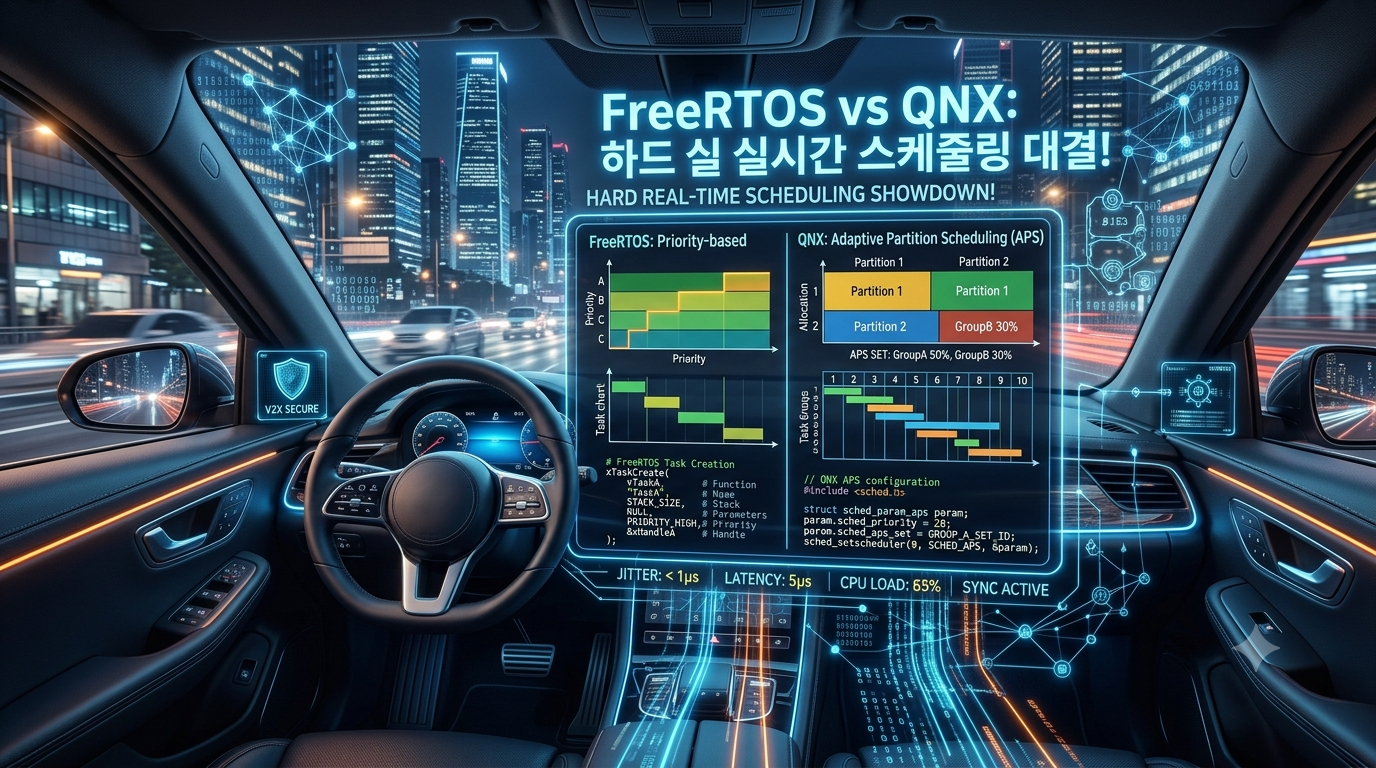
차량용 실시간 운영체제 RTOS의 개념과 하드 실시간성이 중요한 이유를 알아본다. FreeRTOS와 QNX의 스케줄링 방식, 응답 지연, 안정성, 메모리 보호 및 자동차 소프트웨어 적용 관점의 차이를 비교한다.
차량용 실시간 운영체제 RTOS의 개념과 하드 실시간성이 중요한 이유를 알아본다. FreeRTOS와 QNX의 스케줄링 방식, 응답 지연, 안정성, 메모리 보호 및 자동차 소프트웨어 적용 관점의 차이를 비교한다.
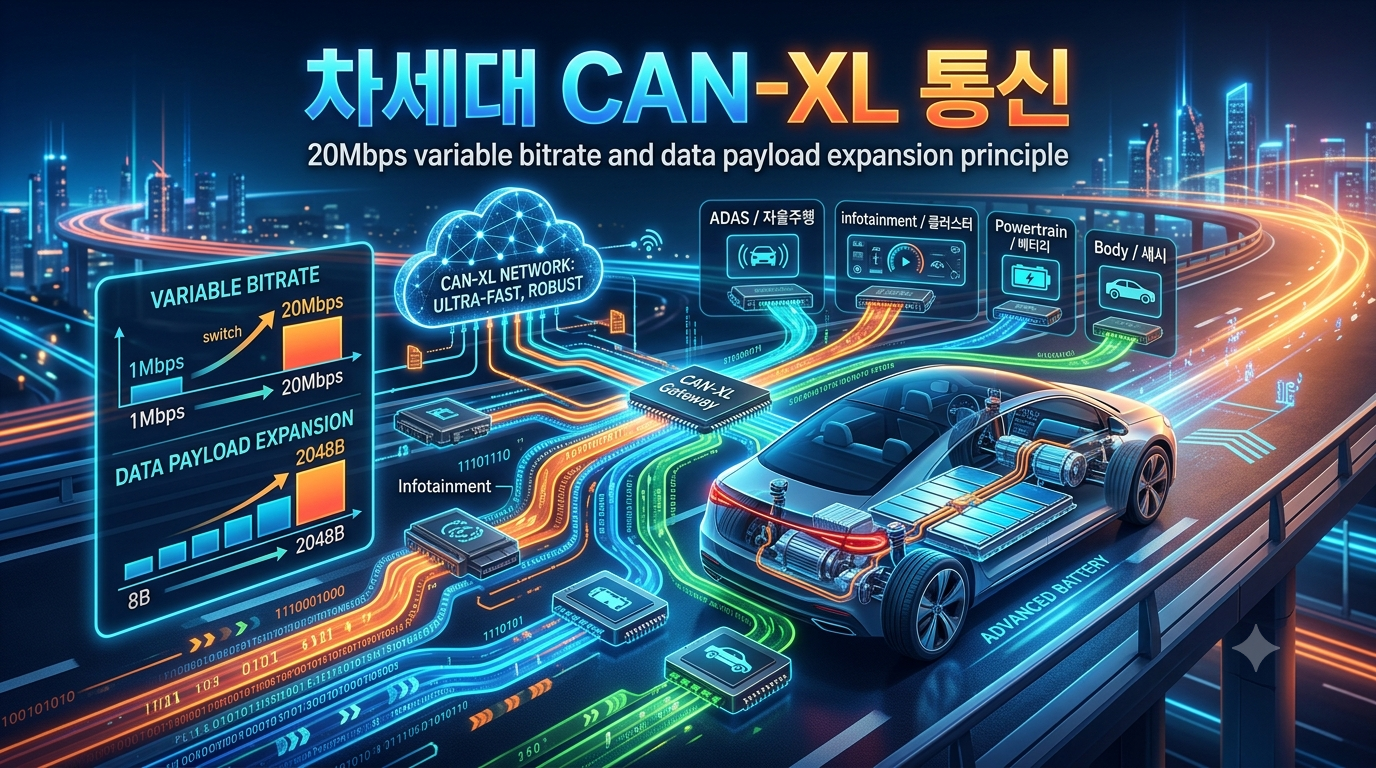
차세대 차량용 CAN-XL 통신 프로토콜의 특징을 알아본다. 최대 20Mbps급 통신과 가변 비트레이트, 대형 데이터 페이로드가 필요한 이유를 CAN 및 CAN FD와 비교하고 자동차 네트워크에서 CAN-XL이 어떤 역할을 할 수 있는지 쉽게 설명한다.
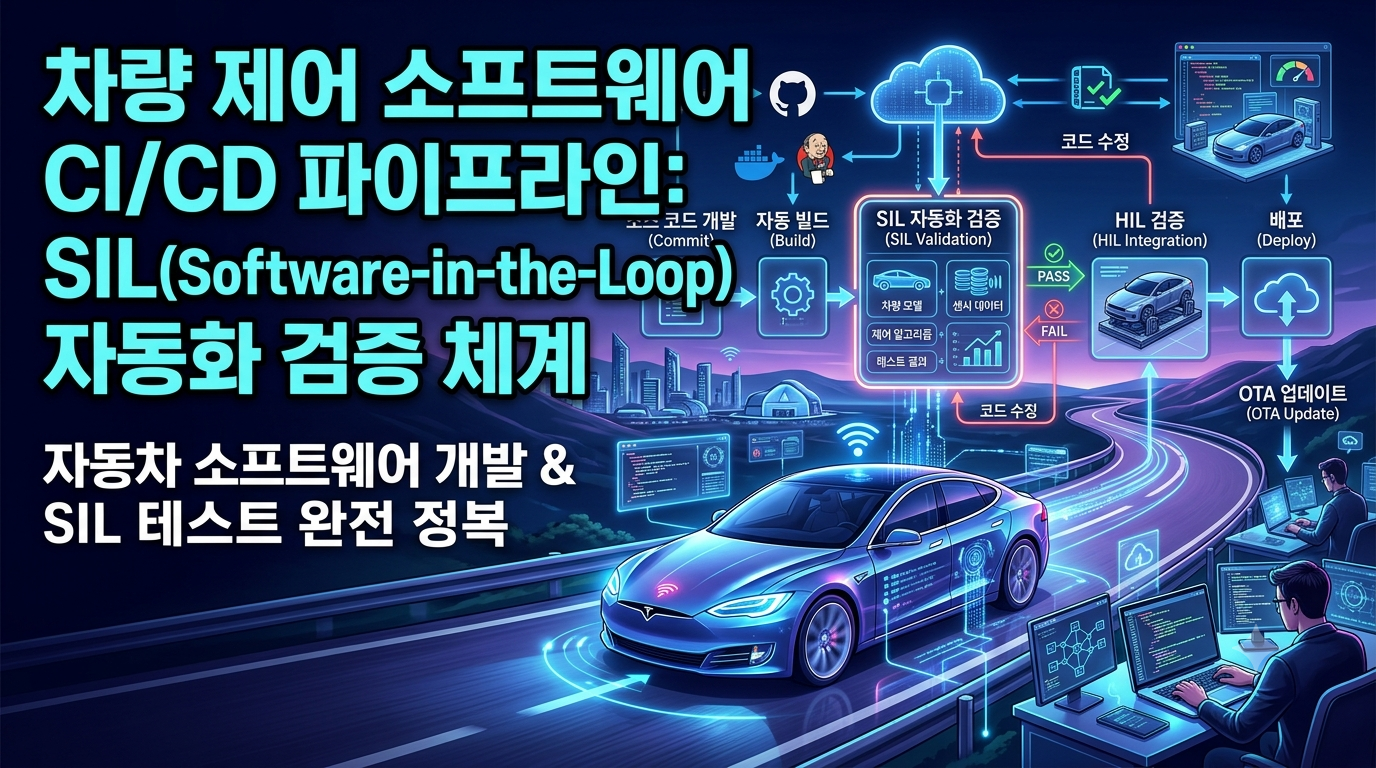
차량 제어 소프트웨어의 CI/CD 파이프라인과 SIL(Software-in-the-Loop) 자동화 검증 체계를 알아본다. 코드 변경부터 빌드, 시뮬레이션 테스트, 결과 분석까지 자동차 소프트웨어 개발 과정에서 SIL이 필요한 이유와 구축 시 고려사항을 설명한다.
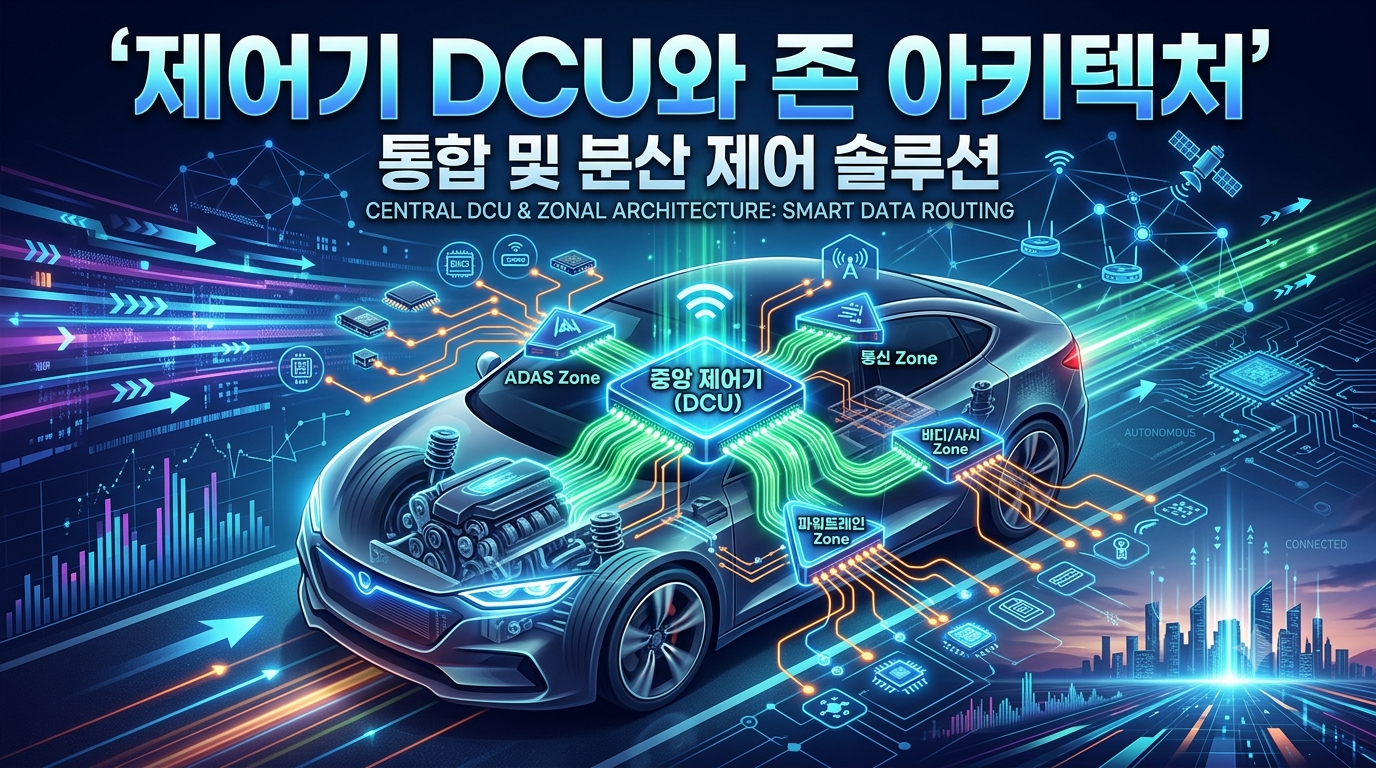
차량 내 도메인 제어기 DCU와 존 아키텍처가 무엇인지 알아본다. 기존 ECU 중심 구조와 Zonal Architecture의 차이, 게이트웨이가 차량 데이터를 어떻게 라우팅하는지, 배선 감소와 중앙집중형 제어의 장점 및 한계를 쉽게 설명한다.
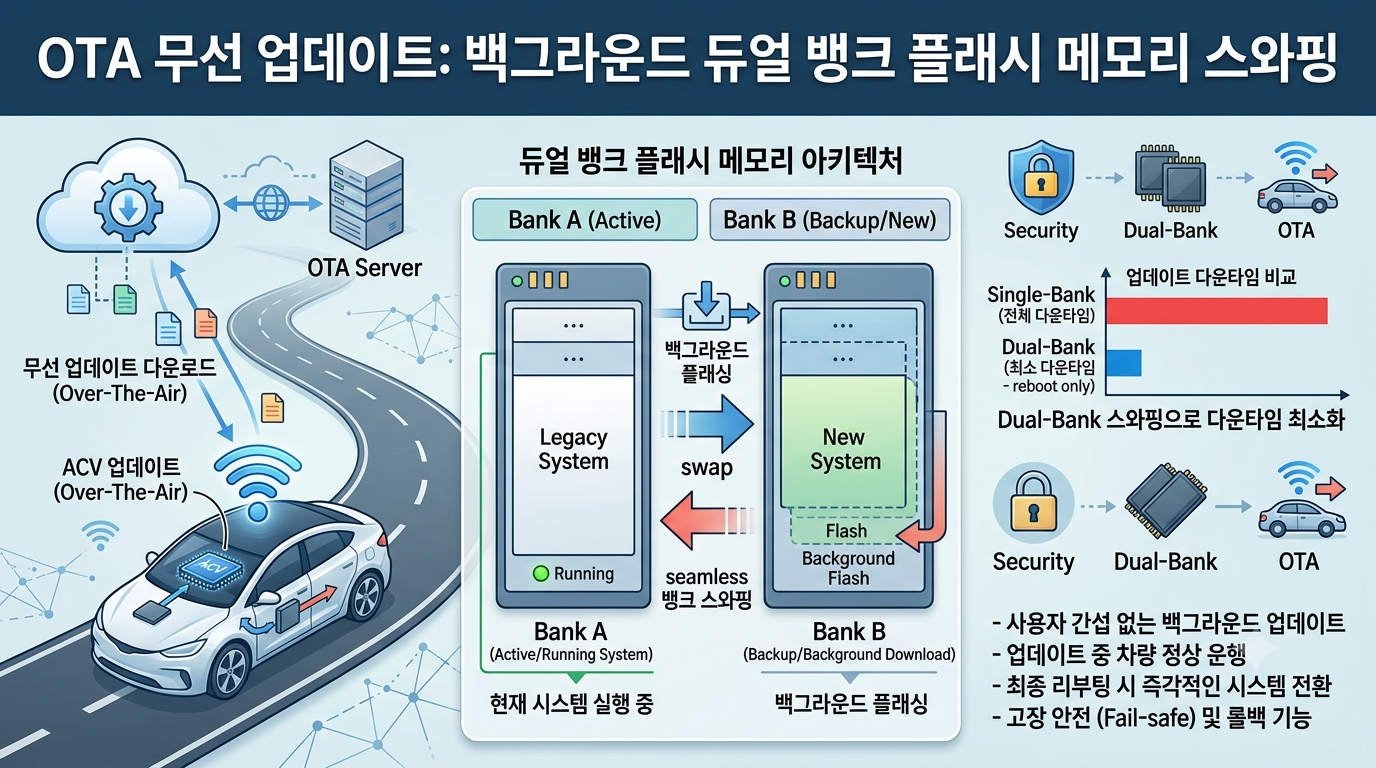
자동차 OTA 무선 업데이트의 원리와 듀얼 뱅크 플래시 메모리 구조를 알아봅니다. 백그라운드 다운로드부터 펌웨어 검증, 메모리 스와핑, 부트로더 전환과 롤백까지 차량용 OTA의 핵심 기술을 쉽게 설명합니다.