CAN-XL이란? 20Mbps 가변 비트레이트와 대용량 데이터 페이로드 원리
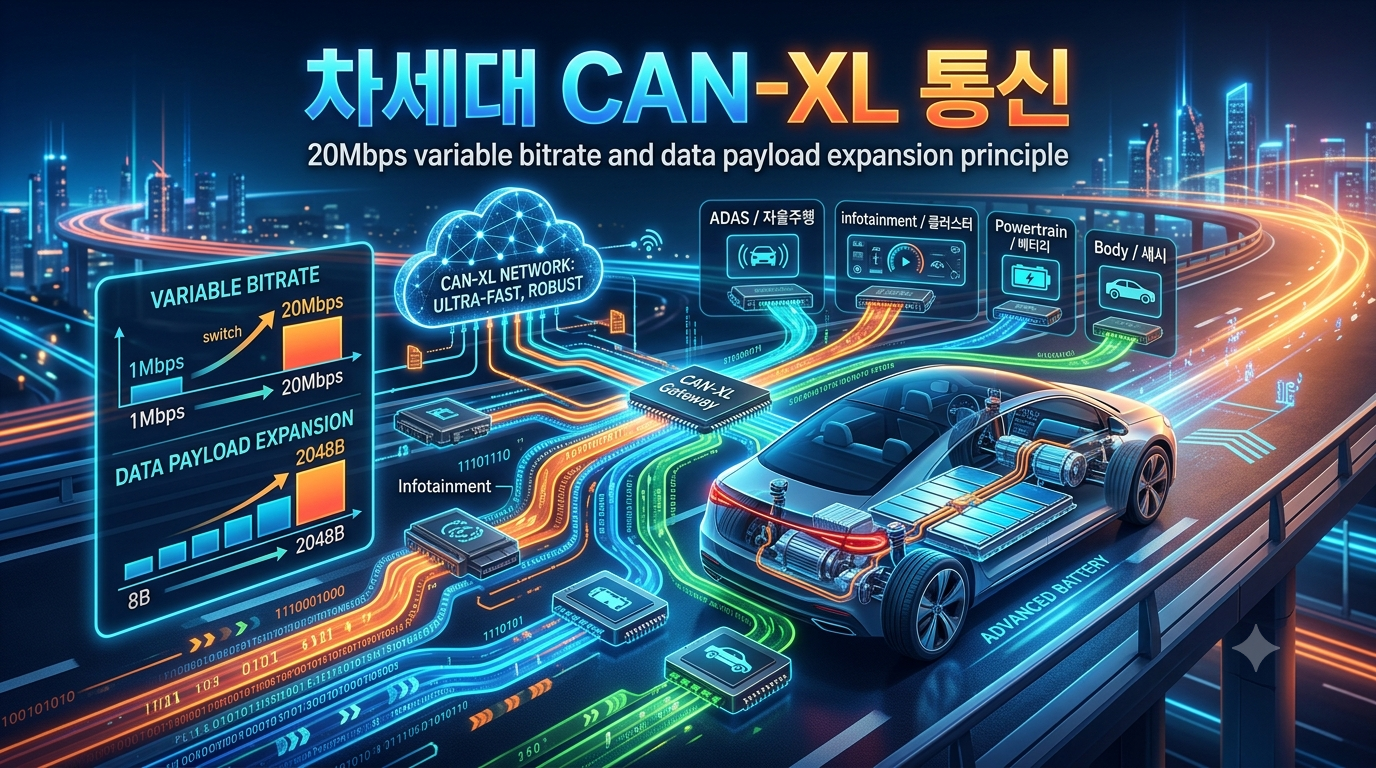
차세대 차량용 CAN-XL 통신 프로토콜의 특징을 알아본다. 최대 20Mbps급 통신과 가변 비트레이트, 대형 데이터 페이로드가 필요한 이유를 CAN 및 CAN FD와 비교하고 자동차 네트워크에서 CAN-XL이 어떤 역할을 할 수 있는지 쉽게 설명한다.
차세대 차량용 CAN-XL 통신 프로토콜의 특징을 알아본다. 최대 20Mbps급 통신과 가변 비트레이트, 대형 데이터 페이로드가 필요한 이유를 CAN 및 CAN FD와 비교하고 자동차 네트워크에서 CAN-XL이 어떤 역할을 할 수 있는지 쉽게 설명한다.
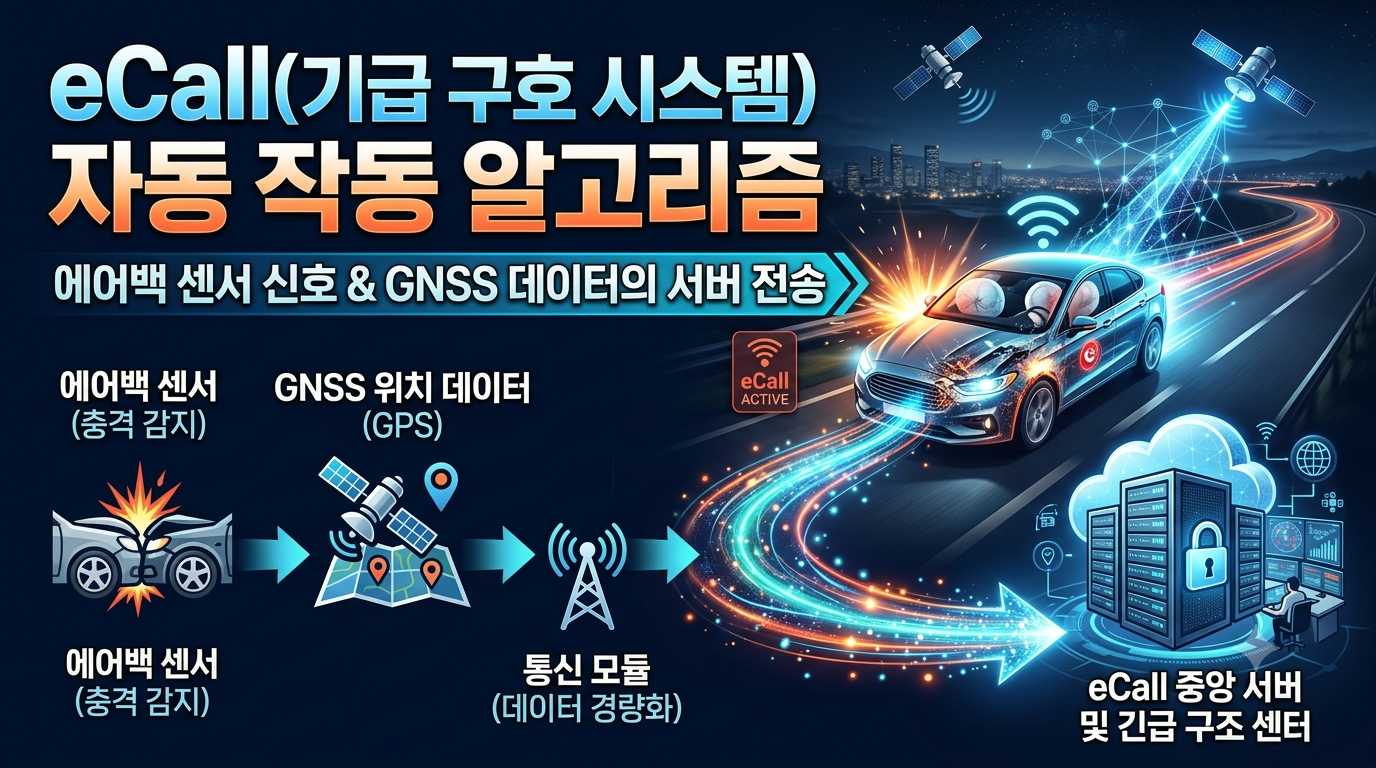
자동차 eCall 긴급 구호 시스템의 작동 원리를 알아본다. 충돌 감지 센서와 에어백 제어장치가 사고 상황을 판단하고 GNSS로 차량 위치를 확인한 뒤 긴급 통신을 통해 구조 요청 정보를 전달하는 과정을 쉽게 설명한다.
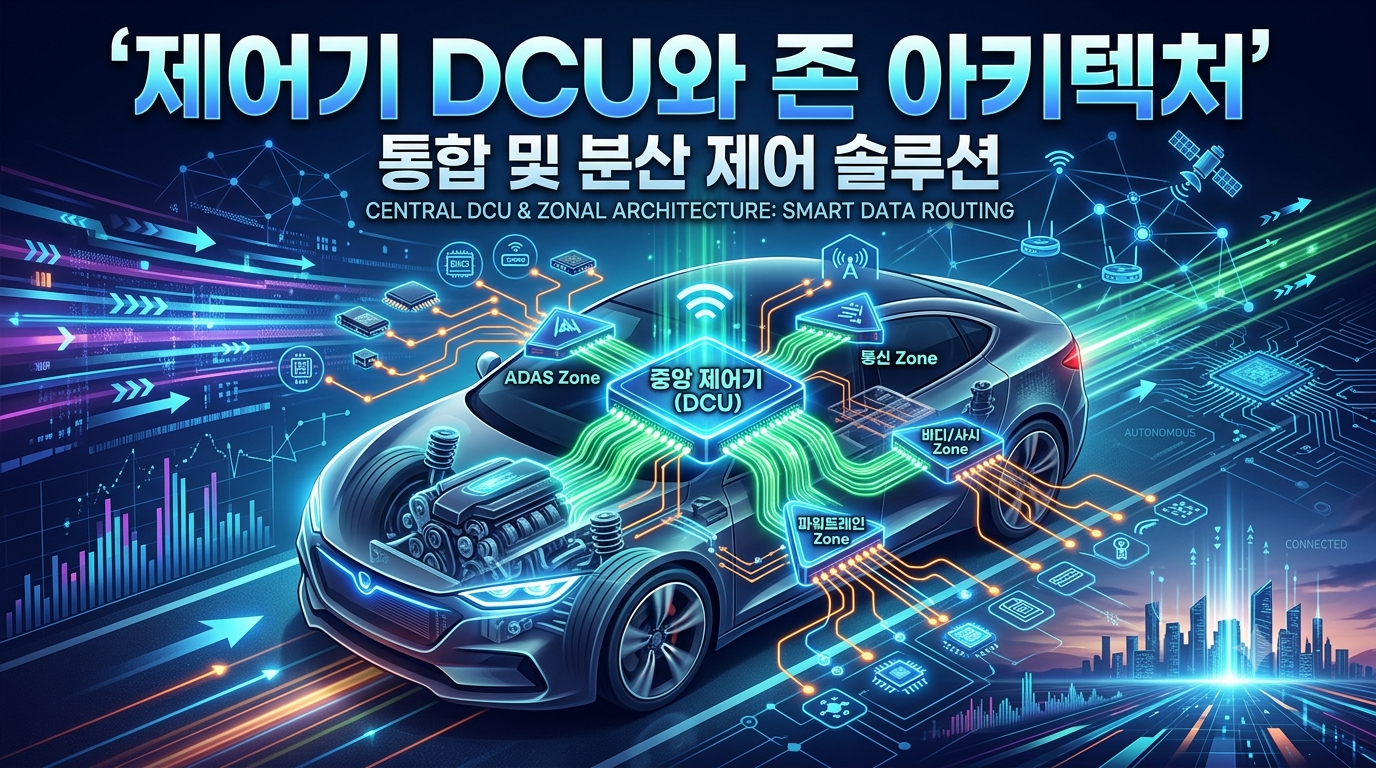
차량 내 도메인 제어기 DCU와 존 아키텍처가 무엇인지 알아본다. 기존 ECU 중심 구조와 Zonal Architecture의 차이, 게이트웨이가 차량 데이터를 어떻게 라우팅하는지, 배선 감소와 중앙집중형 제어의 장점 및 한계를 쉽게 설명한다.