전고체 배터리 계면 저항 원인과 해결 기술: 고체 전해질의 이온 이동
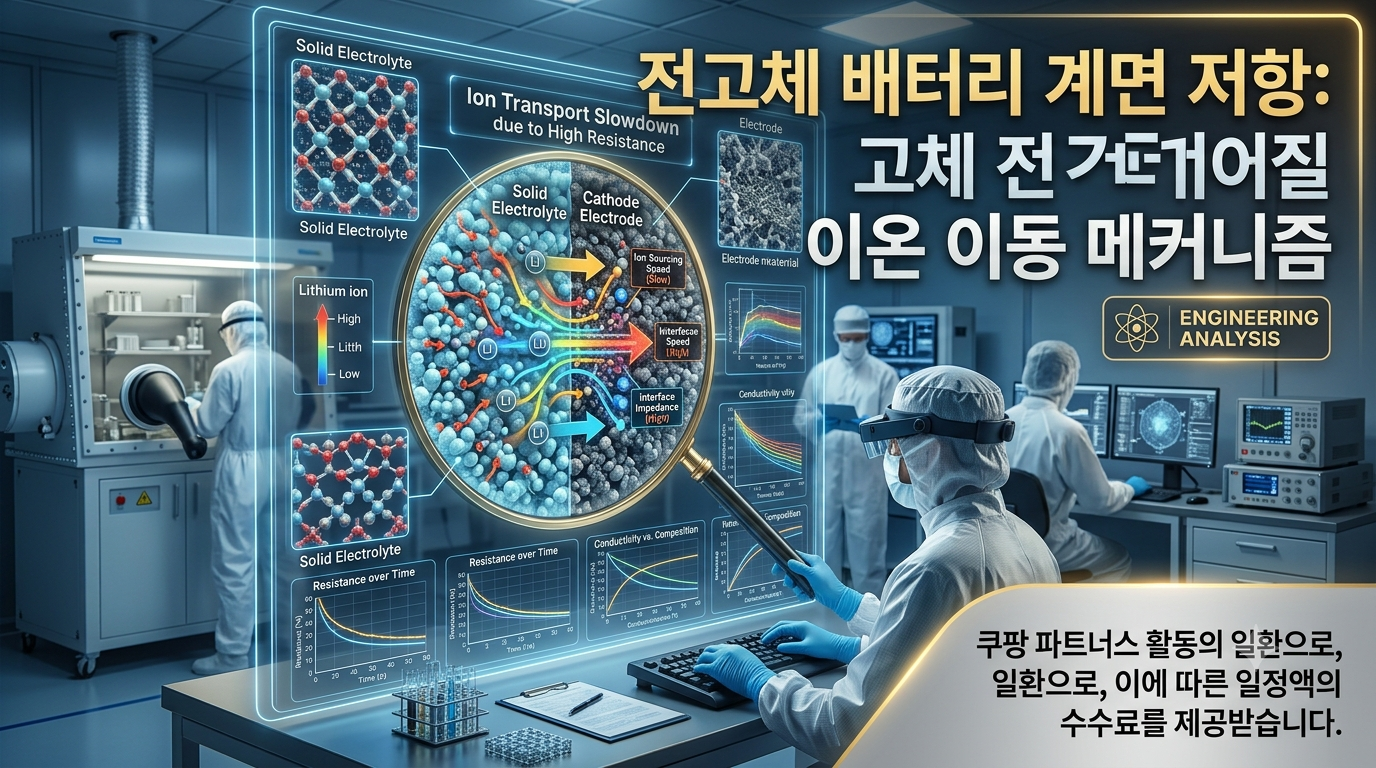
전고체 배터리의 계면 저항이 발생하는 원인을 알아봅니다. 고체 전해질과 전극 사이의 접촉 불량, 계면 화학 반응, 이온 이동 장벽을 분석하고 코팅과 계면 설계 기술의 효과 및 한계를 살펴봅니다.
 myun1114
전고체 배터리의 계면 저항이 발생하는 원인을 알아봅니다. 고체 전해질과 전극 사이의 접촉 불량, 계면 화학 반응, 이온 이동 장벽을 분석하고 코팅과 계면 설계 기술의 효과 및 한계를 살펴봅니다.
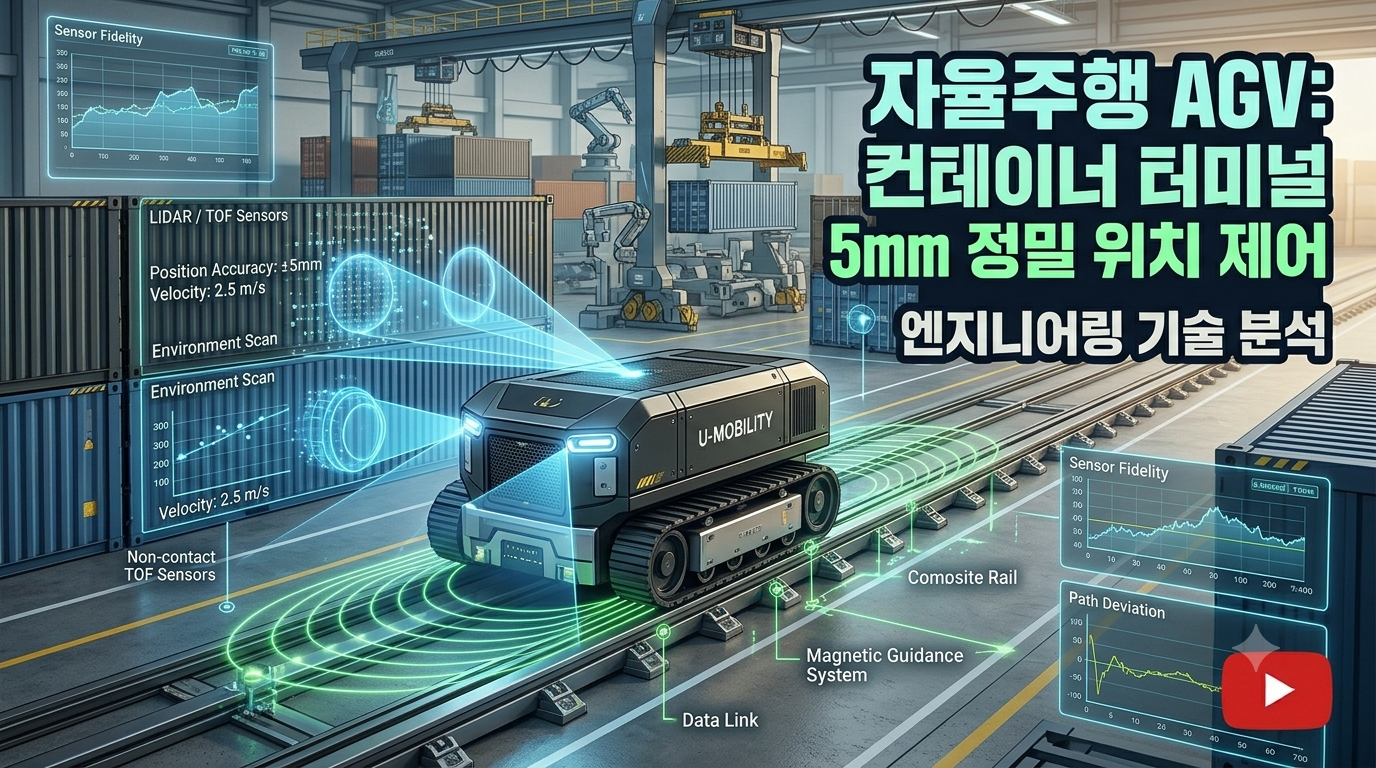
항만 컨테이너 터미널에서 무인 수평 이송 차량(AGV)이 위치를 추정하고 정밀하게 정차하는 원리를 알아본다. 레이저 항법, 반사판 기반 위치 측정, IMU·엔코더 센서 융합, 오차 보정 알고리즘과 5mm 정밀도를 검증할 때 확인해야 할 조건을 정리한다.
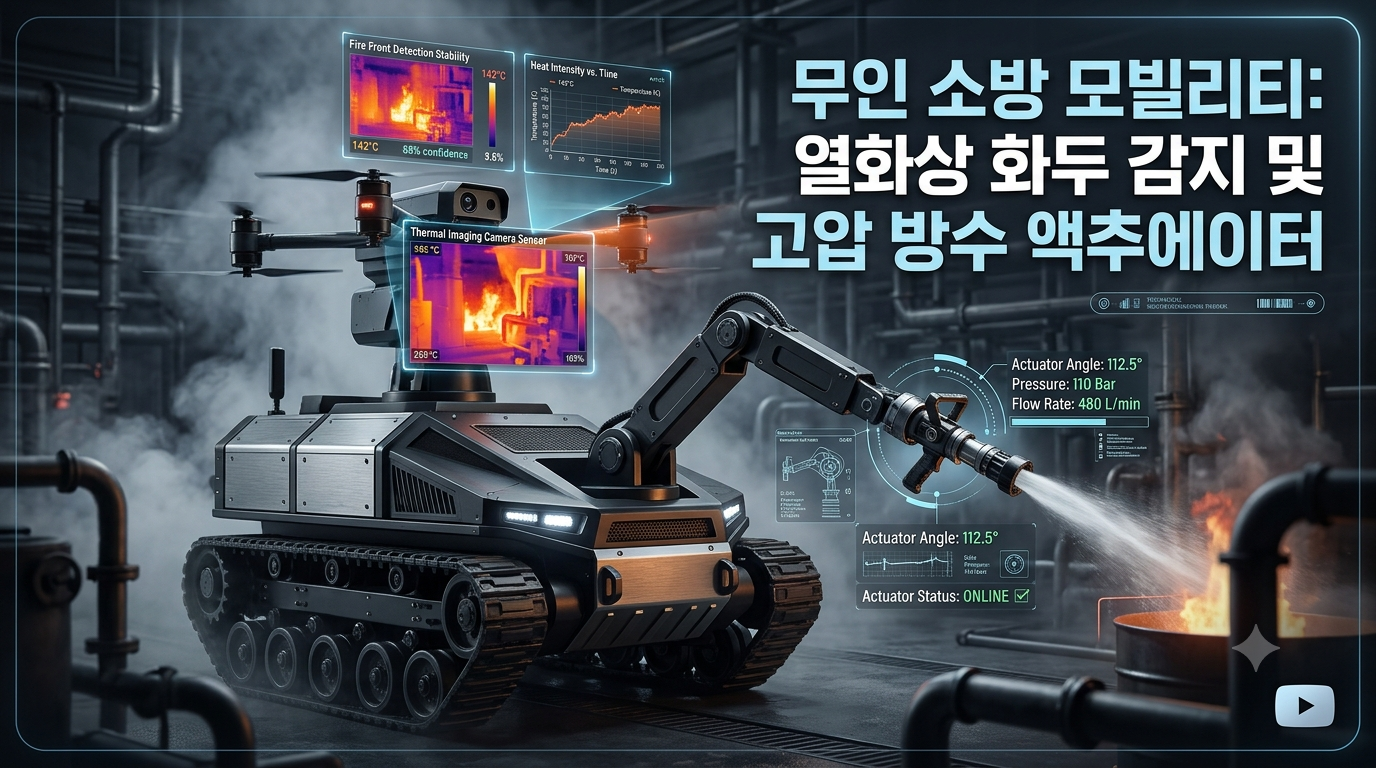
무인 소방 모빌리티가 열화상 카메라를 이용해 화두(Fire Front)와 고온 영역을 감지하고, 고압 방수 액추에이터를 이용해 소화 작업을 지원하는 원리를 알아본다. 열화상 센서의 역할부터 화재 위치 추정, 분사 방향 제어, 센서 융합, 한계와 안전 문제까지 정리한다.
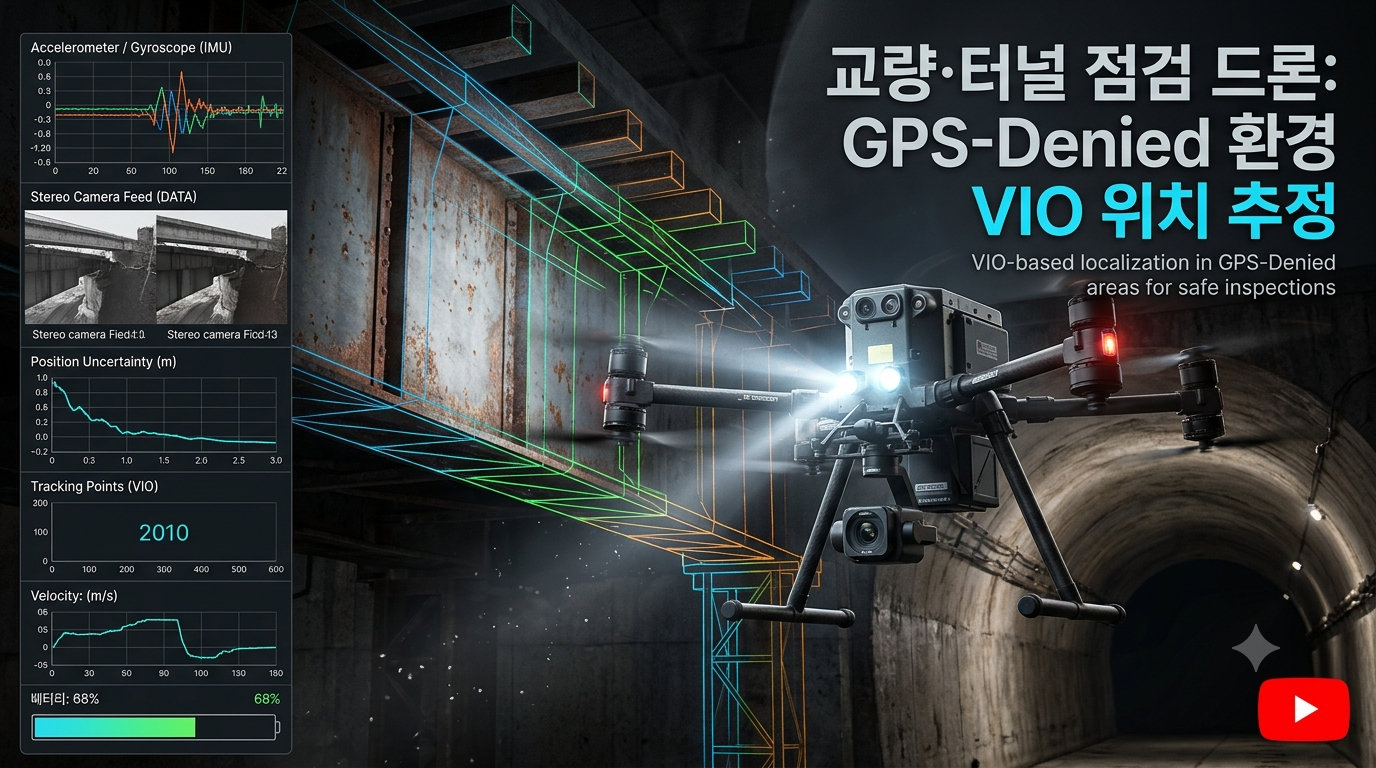
교량 하부와 터널처럼 GPS 신호가 약하거나 차단되는 환경에서 드론의 위치를 추정하는 Visual-Inertial Odometry(VIO)의 원리와 활용 방법을 알아본다. 카메라와 IMU 데이터를 결합하는 이유, 위치 추정 과정, 장점과 한계, 교량·터널 점검에 적용할 때 고려해야 할 사항을 정리한다.
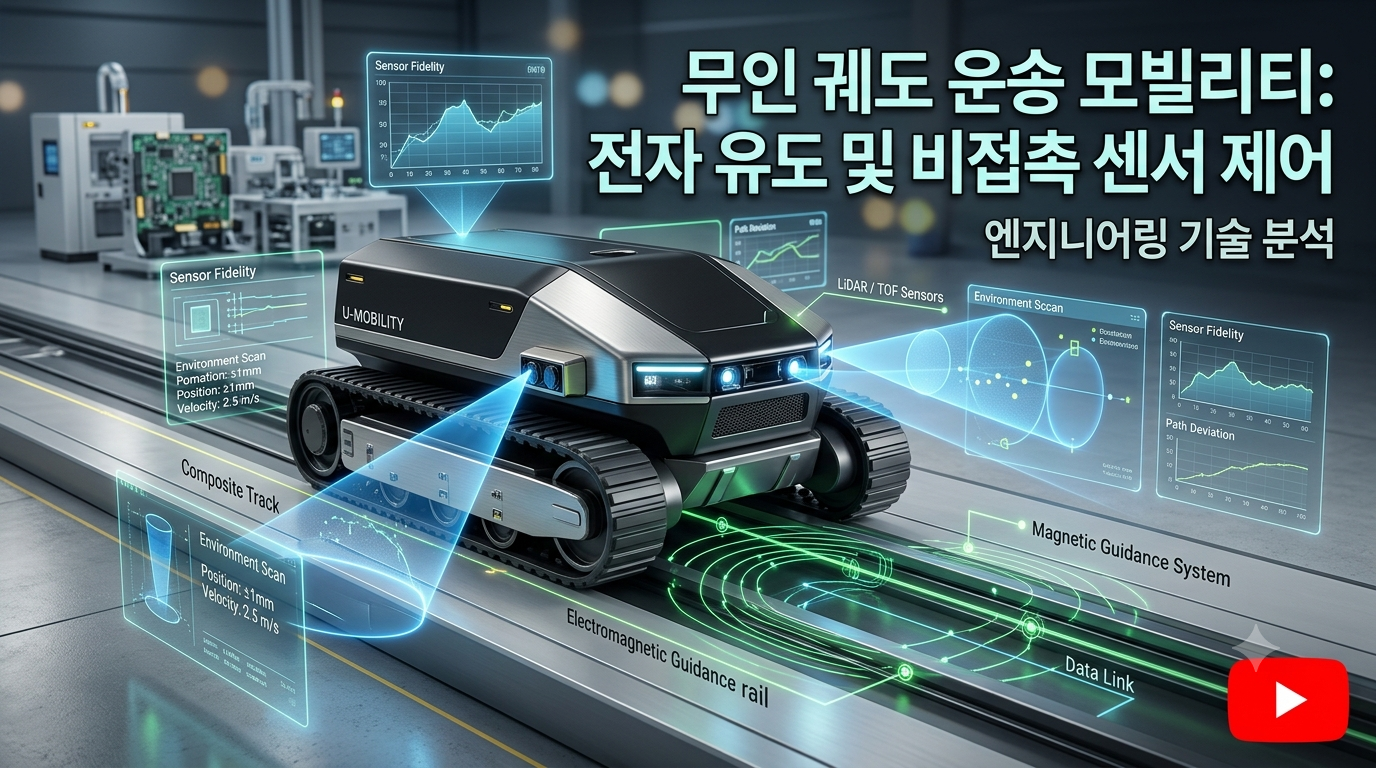
autonomous-rail-transport-electromagnetic-guide-sensor
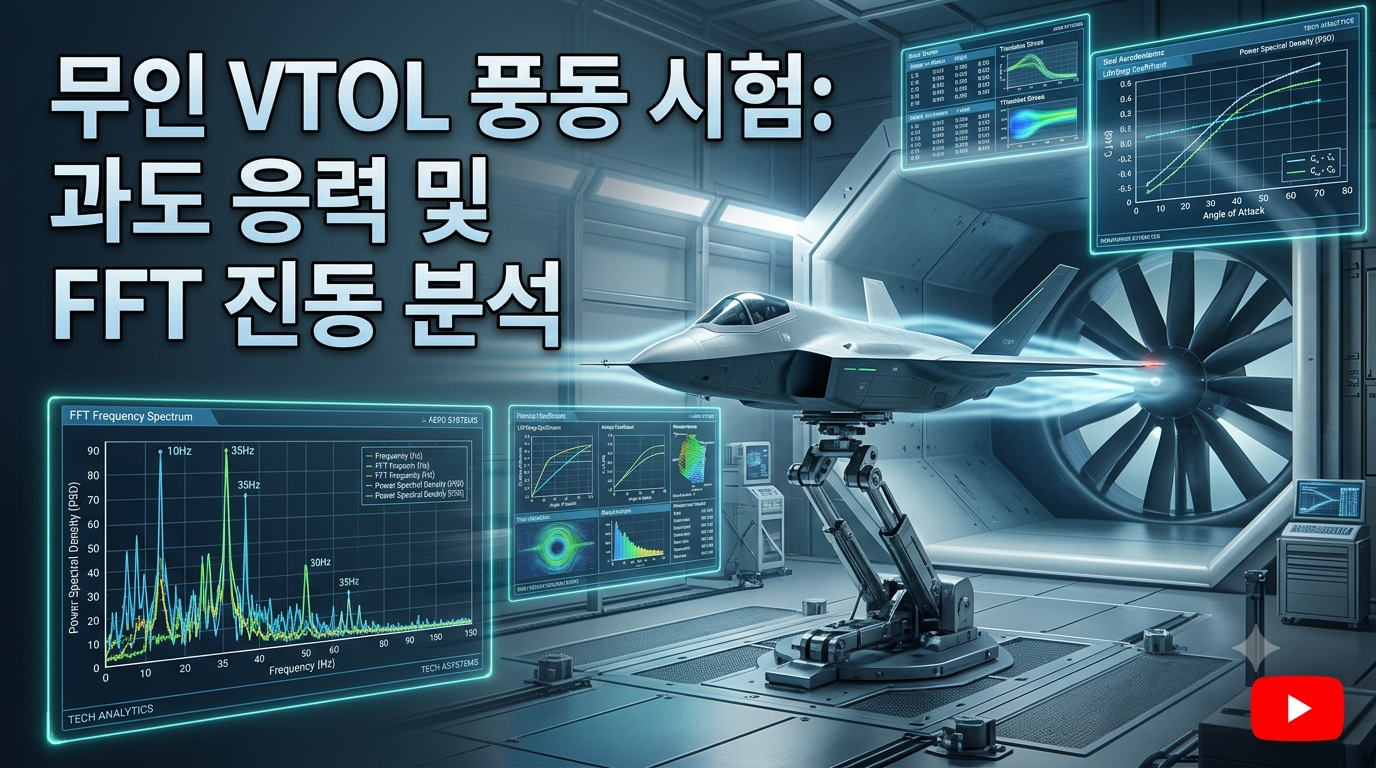
무인 수직이착륙기(VTOL)의 풍동시험에서 발생하는 과도 응력과 진동을 어떻게 측정하고 분석하는지 알아본다. 센서 데이터 수집부터 FFT(고속 푸리에 변환)를 이용한 주파수 분석, 공진 주파수 확인, 구조 설계 개선까지 실제 시험 과정과 해석 방법을 정리한다.
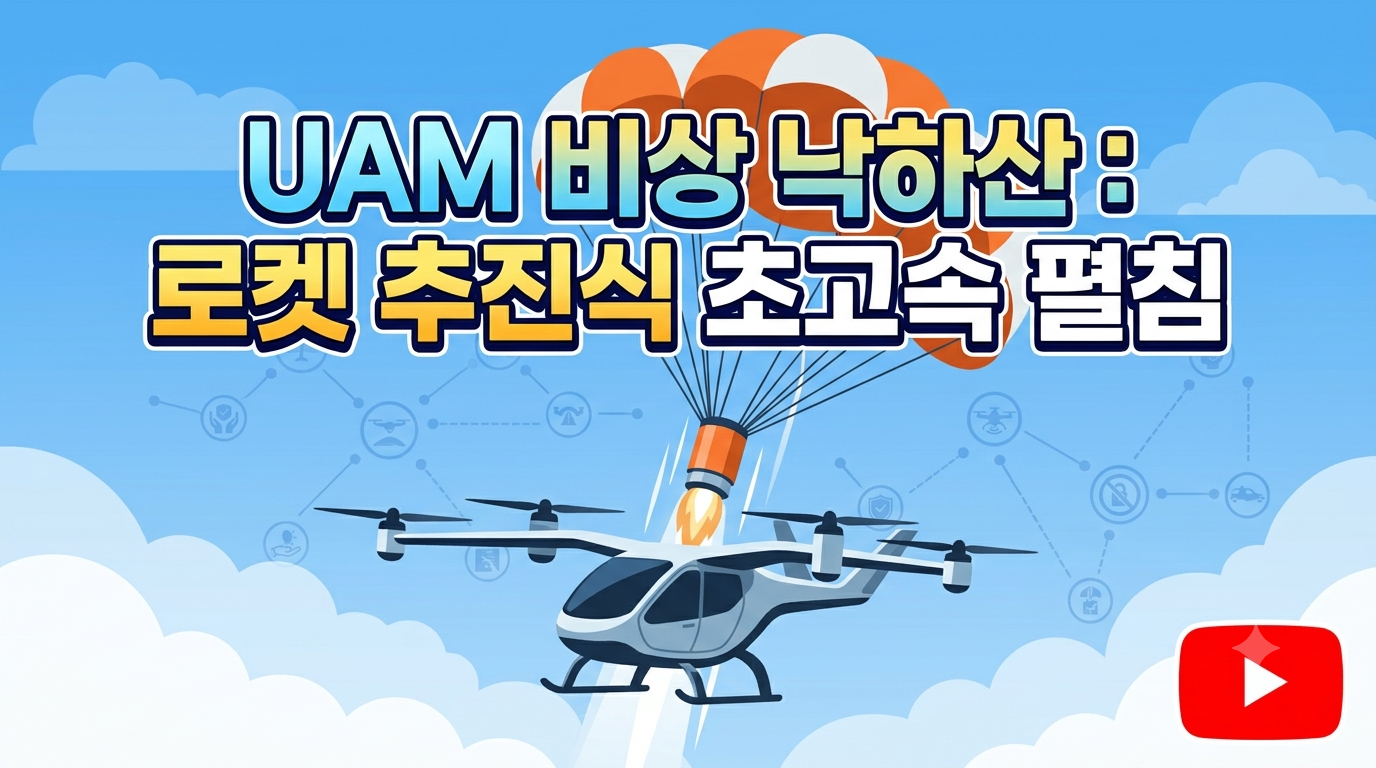
UAM과 eVTOL의 비상 상황에 대응하기 위한 APS(비상 낙하산 시스템)의 작동 원리를 알아본다. 고도 저하나 추진계통 이상을 감지했을 때 비상 낙하산을 신속하게 전개하는 과정과 로켓 사출 방식, 센서·제어장치의 역할, 저고도에서의 한계와 안전성 검증 과제를 정리한다.
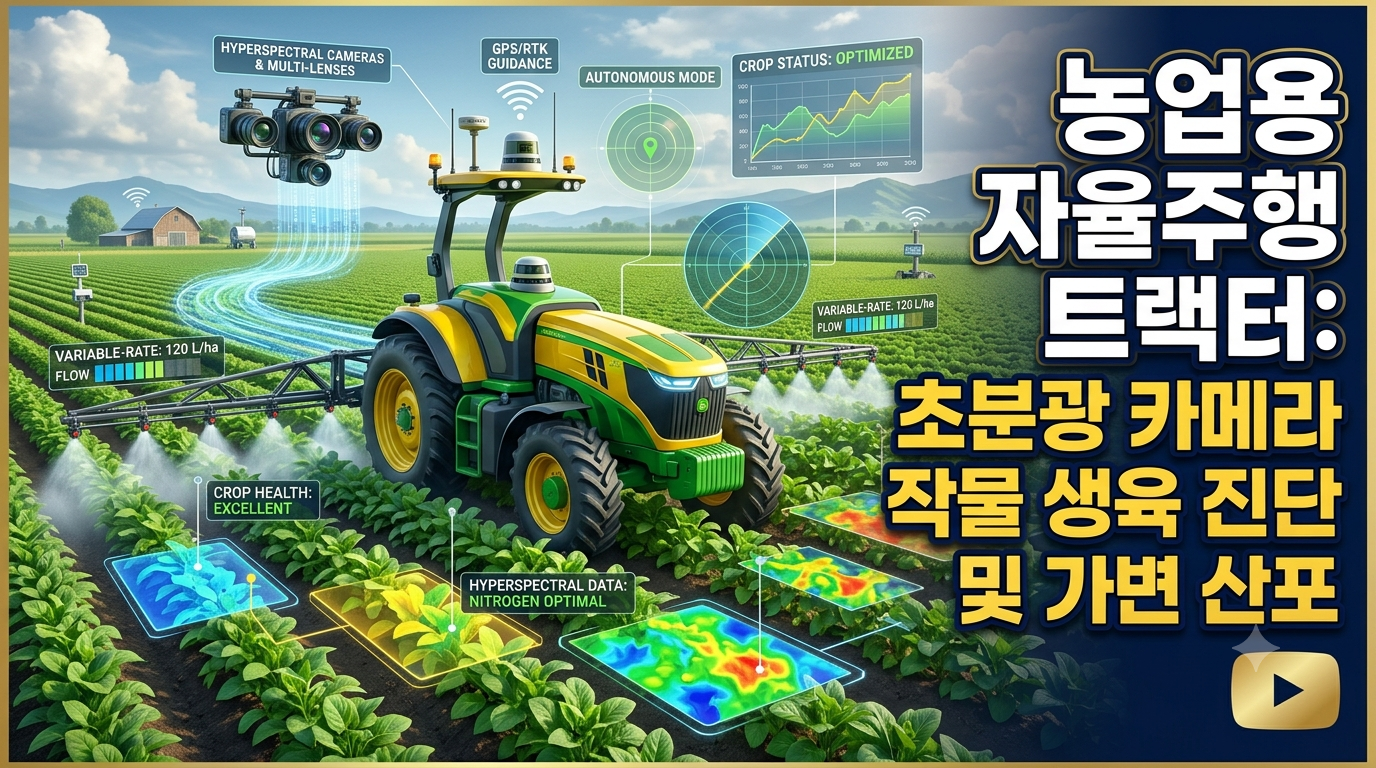
농업용 자율주행 트랙터에 초분광 카메라와 AI 분석 기술을 결합하면 작물의 생육 상태와 스트레스 정보를 수집하고, 분석 결과를 바탕으로 비료나 농자재의 살포량을 구역별로 조절하는 정밀농업 시스템을 구축할 수 있다. 센서 원리부터 가변 산포 과정, 장점과 기술적 한계까지 살펴본다.
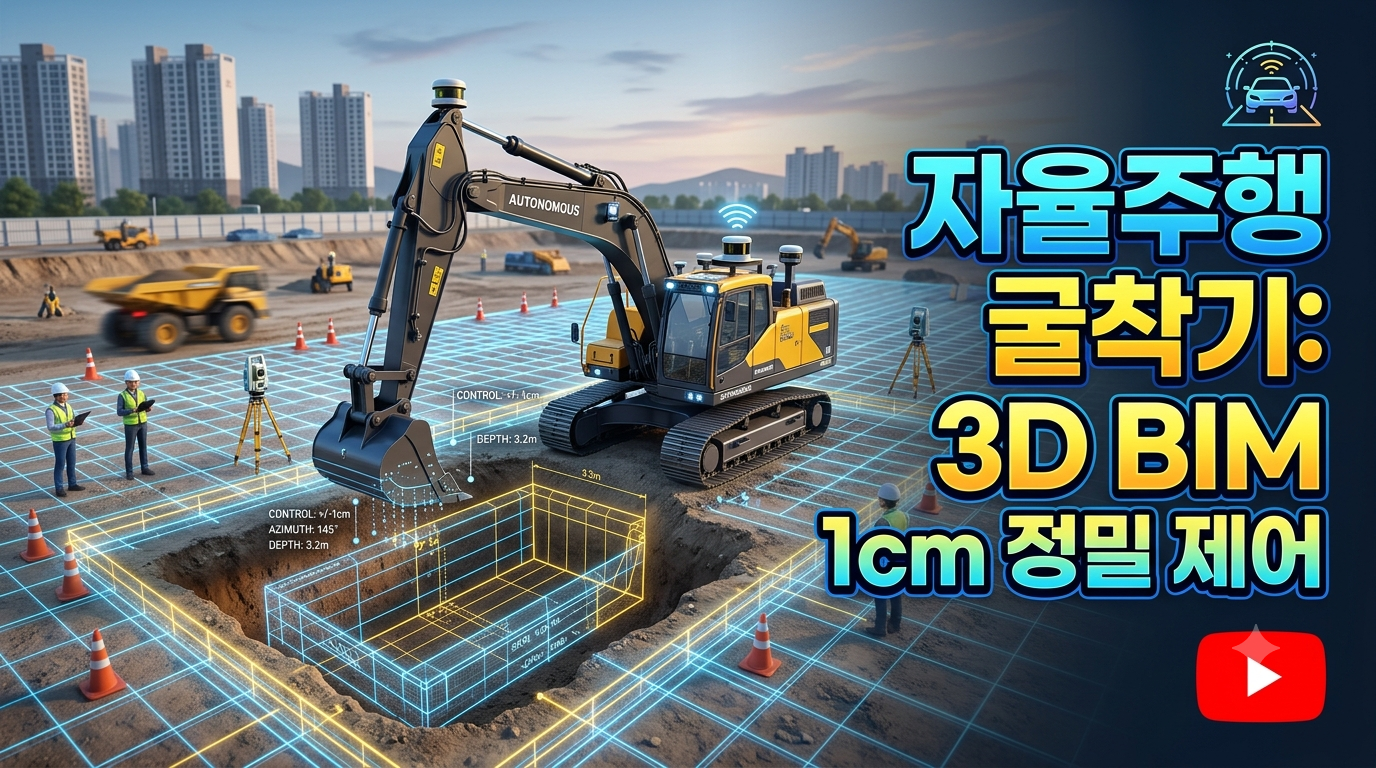
자율주행 굴착기에 3D BIM 데이터를 연동하면 설계 모델과 실제 굴착 위치를 비교하면서 작업 정밀도를 높일 수 있다. GNSS, IMU, 붐·암·버킷 센서와 머신 컨트롤 기술이 어떻게 결합되는지 살펴보고 굴착 오차 1cm 이내를 목표로 할 때 필요한 조건과 한계를 정리한다.
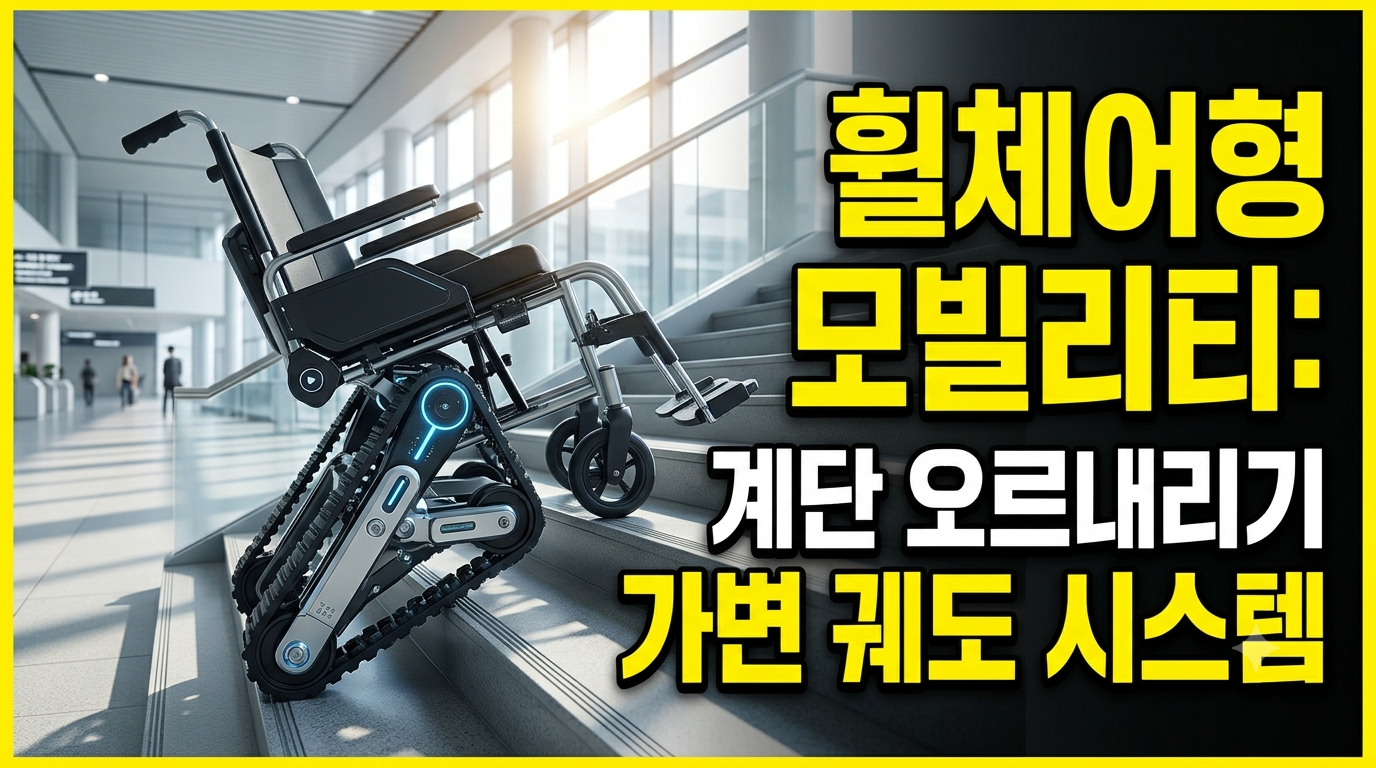
휠체어형 퍼스널 모빌리티의 계단 오르내리기 기술을 살펴본다. 가변 궤도 시스템이 계단의 높이와 경사에 어떻게 대응하는지, 자이로 유닛이 차체 자세를 어떻게 안정화하는지, 실제 적용 시 장점과 한계를 함께 정리한다.