항만 AGV 위치 정밀도 5mm 구현 원리|레이저 항법과 센서 융합 알고리즘
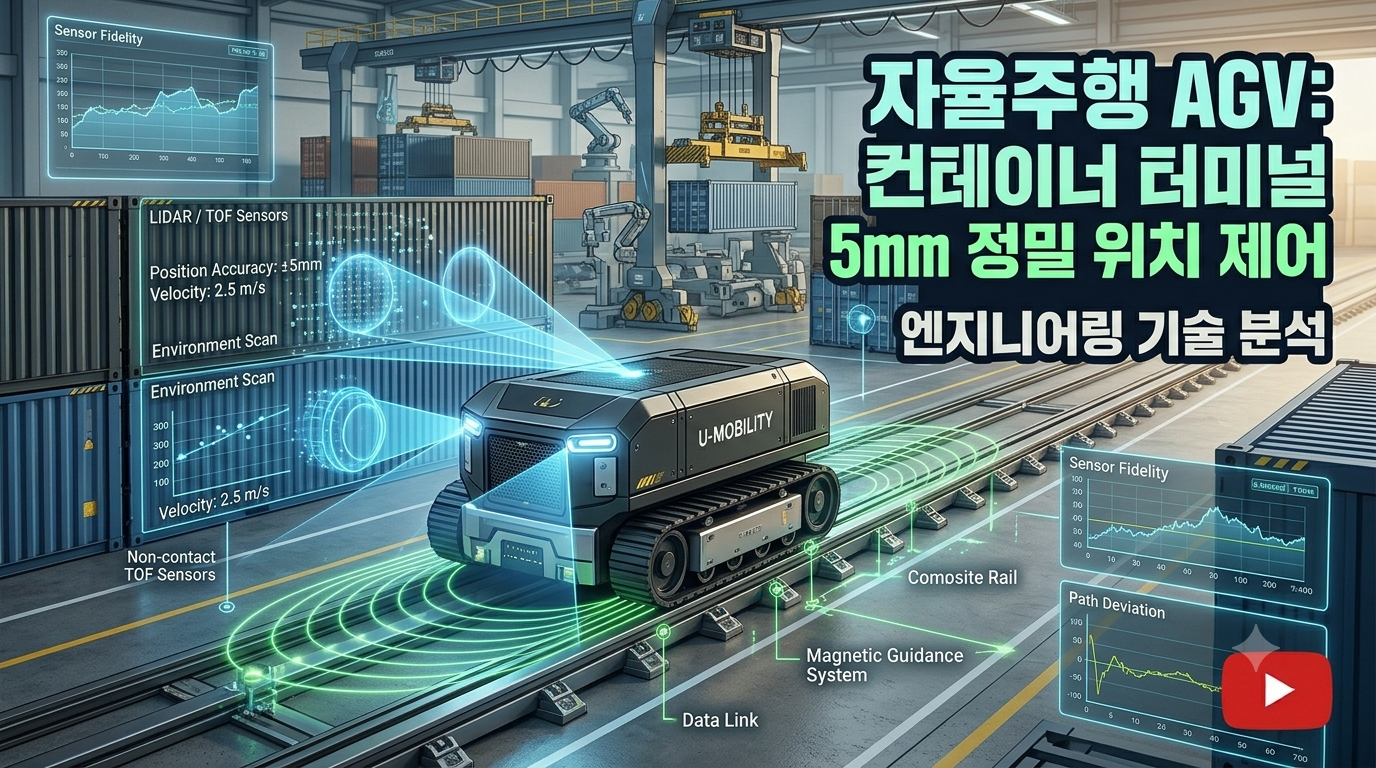
항만 컨테이너 터미널에서 무인 수평 이송 차량(AGV)이 위치를 추정하고 정밀하게 정차하는 원리를 알아본다. 레이저 항법, 반사판 기반 위치 측정, IMU·엔코더 센서 융합, 오차 보정 알고리즘과 5mm 정밀도를 검증할 때 확인해야 할 조건을 정리한다.
항만 컨테이너 터미널에서 무인 수평 이송 차량(AGV)이 위치를 추정하고 정밀하게 정차하는 원리를 알아본다. 레이저 항법, 반사판 기반 위치 측정, IMU·엔코더 센서 융합, 오차 보정 알고리즘과 5mm 정밀도를 검증할 때 확인해야 할 조건을 정리한다.
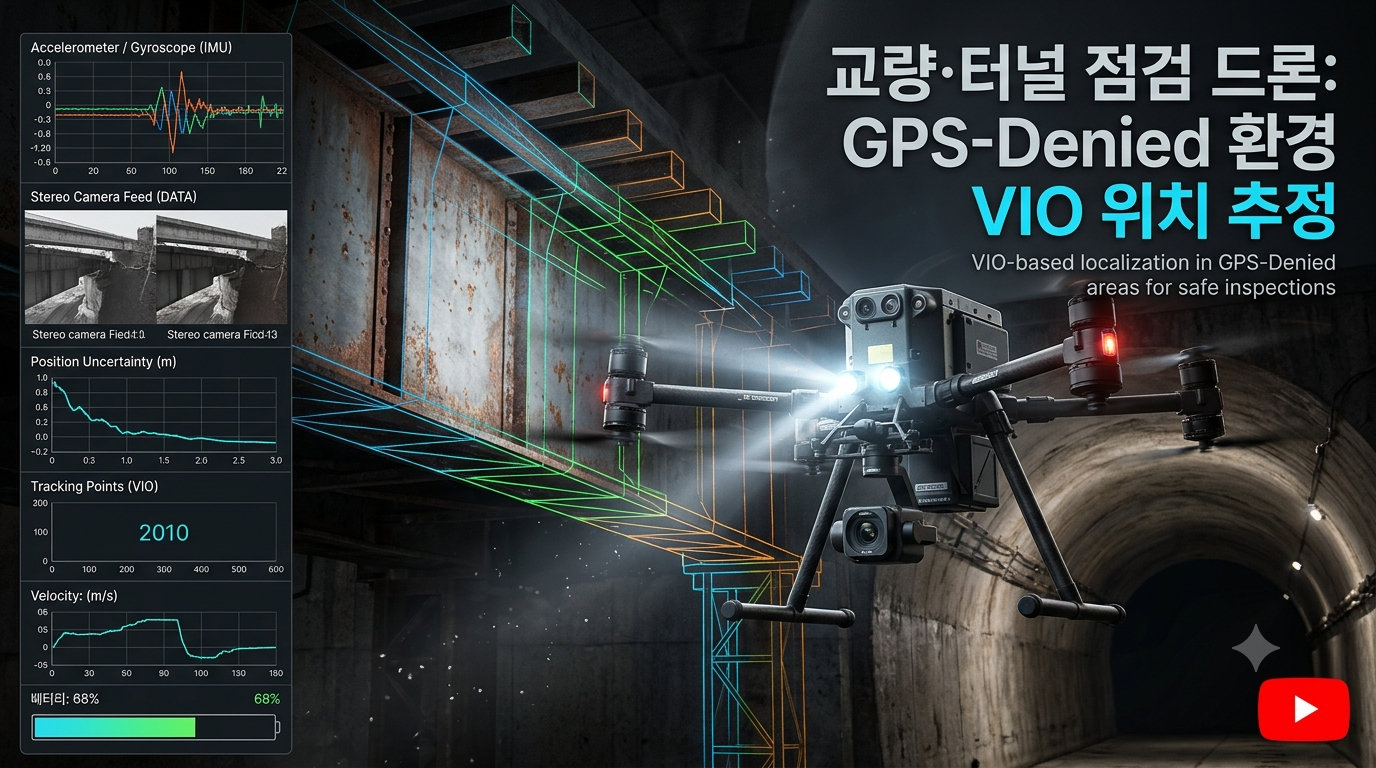
교량 하부와 터널처럼 GPS 신호가 약하거나 차단되는 환경에서 드론의 위치를 추정하는 Visual-Inertial Odometry(VIO)의 원리와 활용 방법을 알아본다. 카메라와 IMU 데이터를 결합하는 이유, 위치 추정 과정, 장점과 한계, 교량·터널 점검에 적용할 때 고려해야 할 사항을 정리한다.
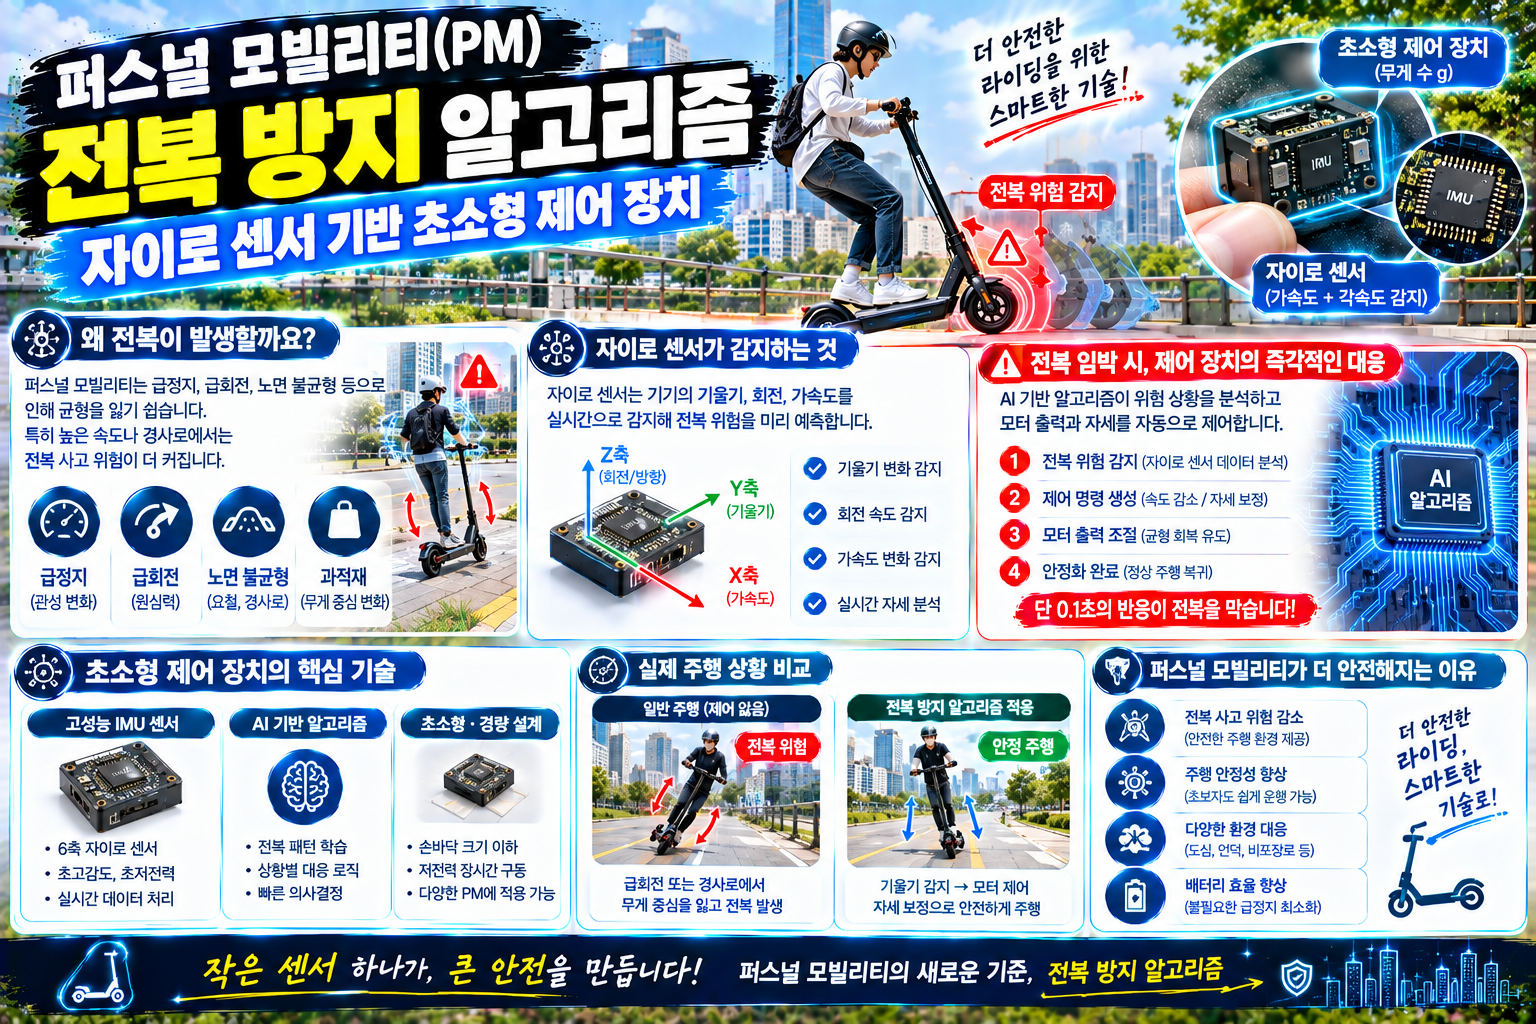
퍼스널 모빌리티(PM)의 전복 사고를 예방하는 자이로 센서 기반 초소형 제어 장치의 작동 원리를 완벽 분석합니다. 칼만 필터, 역진자 모델, ABS 및 모터 토크 제어로 구현되는 첨단 안전 알고리즘을 확인해보세요.