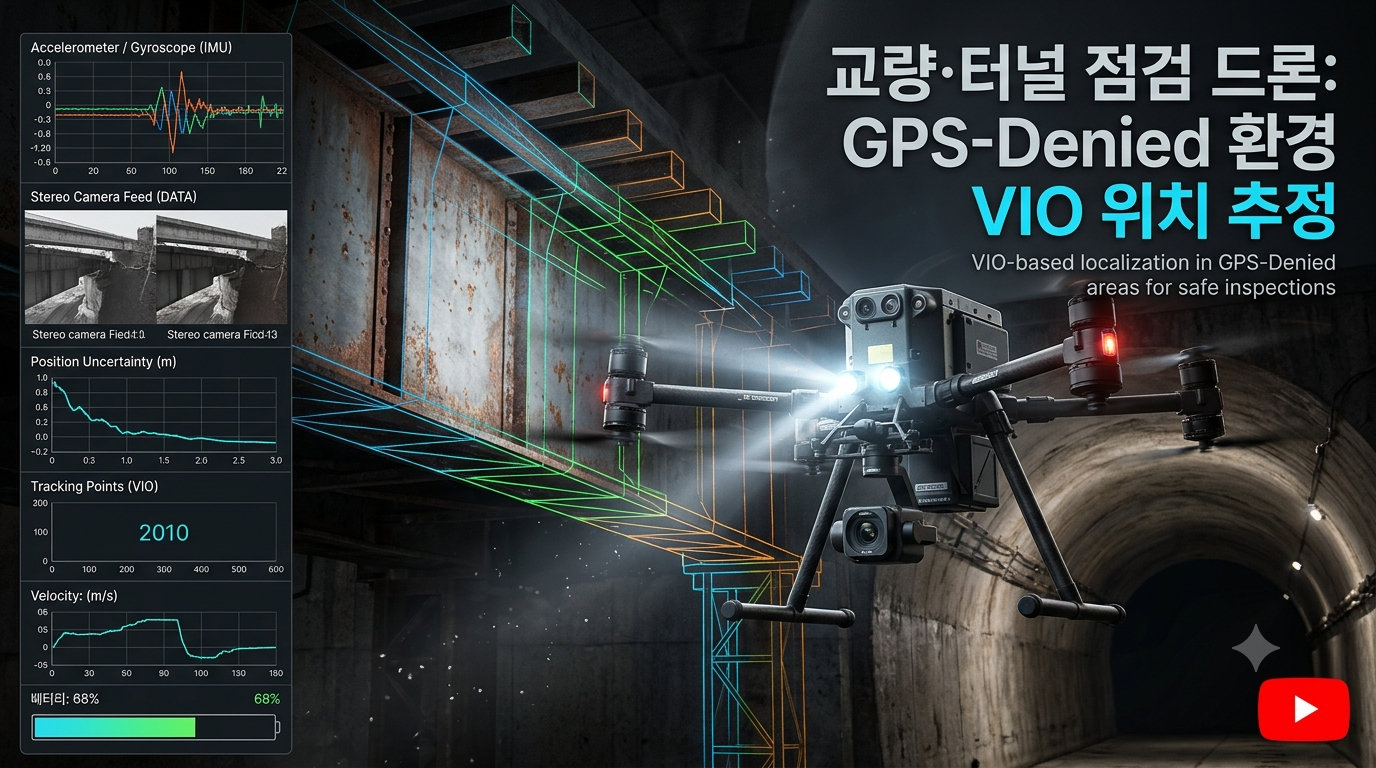
교량 및 터널 점검용 드론: 비-GPS 환경에서의 Visual-Inertial Odometry
교량과 터널은 드론을 이용한 시설물 점검의 활용 가능성이 높은 분야다. 사람이 직접 접근하기 어려운 교량 하부나 높은 구조물, 길고 어두운 터널 내부를 카메라가 장착된 드론으로 촬영하면 균열이나 박리, 부식 등 시설물 상태를 기록하는 데 도움을 줄 수 있다.
하지만 여기에는 한 가지 중요한 문제가 있다.
바로 GPS 또는 GNSS 신호가 제대로 들어오지 않는 환경이다.
교량 하부에서는 구조물에 의해 위성 신호가 가려질 수 있고, 터널 내부에서는 위성 신호 자체를 이용하기 어렵다. 이런 환경에서 드론이 안정적으로 이동하려면 GPS에만 의존하지 않는 별도의 위치 추정 기술이 필요하다.
대표적인 접근 방법 중 하나가 Visual-Inertial Odometry(VIO), 즉 시각-관성 주행거리 추정 기술이다.
실제로 IEEE에 발표된 자율 교량 점검 연구에서는 교량 하부를 GPS-denied 환경으로 보고 카메라, LiDAR, IMU를 융합해 드론의 위치와 자세를 추정하는 방법을 사용했다. 현장 시험을 통해 자율 UAV를 이용한 교량 점검 가능성도 검증했다.
1. Visual-Inertial Odometry란?
VIO를 쉽게 표현하면 카메라가 보는 주변 환경과 IMU가 측정하는 움직임을 결합해 드론의 이동 상태를 추정하는 기술이다.
카메라는 주변의 특징점을 관찰한다.
예를 들어 교량의 콘크리트 표면에 있는 무늬, 볼트, 가장자리, 균열 주변의 특징 등을 연속된 영상에서 추적할 수 있다.
IMU는 드론의 움직임을 측정한다. 일반적으로 가속도계와 자이로스코프를 이용해 가속도와 각속도 등의 정보를 얻는다.
두 센서는 서로 다른 장점을 가지고 있다.
| 센서 | 얻을 수 있는 정보 | 장점 | 한계 |
|---|---|---|---|
| 카메라 | 영상 특징점·환경 정보 | 주변 구조물을 직접 관찰 | 어두움·먼지·모션블러에 취약 |
| IMU | 가속도·각속도 | 높은 주기로 움직임 측정 가능 | 시간이 지나면 오차 누적 |
| LiDAR | 거리·3D 형상 | 구조물 형상 측정에 유리 | 비용·무게·처리량 고려 필요 |
| GNSS/GPS | 절대 위치 | 야외에서 위치 기준 제공 | 터널·교량 하부 등에서 제한 |
결국 VIO는 카메라와 IMU가 가진 서로 다른 특성을 이용해 하나의 위치 추정 결과를 만드는 방식이라고 이해하면 쉽다.
2. 왜 교량 하부에서 VIO가 중요할까?
일반적인 야외 환경에서는 GNSS가 드론의 위치를 추정하는 데 유용하다.
하지만 교량 아래로 들어가면 상황이 달라진다.
상부 구조물 때문에 위성 신호가 차단되거나 반사될 수 있고, 드론이 구조물 가까이 이동하면서 GNSS 기반 위치 정보가 불안정해질 가능성이 있다.
이때 드론이 GPS 신호만 바라보고 비행한다면 원하는 위치를 계속 유지하기 어려울 수 있다.
따라서 교량 점검 드론에서는 자신이 얼마나 이동했는지를 자체 센서로 추정하는 기술이 중요해진다.
IEEE의 자율 교량 점검 연구에서도 교량 하부를 GPS-denied 환경으로 설명하고 카메라, LiDAR, IMU를 이용한 센서 융합으로 정밀한 자세와 위치 추정을 수행했다.
3. VIO의 기본 작동 과정
VIO의 전체 과정을 단순화하면 다음과 같다.
카메라 촬영 → 영상 특징 추출 → 특징점 추적
동시에
IMU 측정 → 가속도·각속도 계산 → 움직임 추정
그리고 두 데이터를 결합한다.
카메라 + IMU → 상태 추정 → 드론 위치·자세 계산
드론이 이동하면 카메라 화면 속 특징점의 위치도 변한다.
알고리즘은 연속된 영상에서 이러한 변화를 추적하고 IMU 데이터를 함께 사용해 드론의 움직임을 추정한다.
즉, 단순히 카메라로 사진을 찍는 것이 아니라 연속적인 영상 변화와 관성 정보를 시간 순서대로 분석하는 것이 핵심이다.
4. 터널에서는 어떤 문제가 발생할까?
터널은 교량 하부와 또 다른 어려움이 있다.
가장 대표적인 문제가 조명 부족이다.
카메라는 충분한 시각적 특징을 확보해야 하는데 터널이 지나치게 어둡거나 조명이 일정하지 않으면 특징점을 찾기가 어려워질 수 있다.
또한 터널 벽면이 단순한 색상으로 구성되어 있거나 먼지와 연기로 가려진 경우에도 영상 기반 위치 추정이 어려워질 수 있다.
2024년 IEEE Robotics and Automation Letters에 발표된 연구에서도 VIO가 GPS-denied 환경에서 유용하지만 시각적 특징이 제한되는 환경에서는 성능이 저하될 수 있다는 점을 지적하고 있다. 해당 연구는 IMU 기반 속도 제약을 시각·관성 추정에 결합해 시각 정보가 열악한 환경에서의 강건성을 높이는 방법을 제시했다.
5. VIO에서 특징점이 중요한 이유
카메라 영상에서 VIO가 이동을 추정하려면 프레임 간에 비교할 수 있는 특징이 필요하다.
교량을 예로 들면 콘크리트 표면의 작은 패턴이나 구조물의 모서리, 볼트, 연결부 등이 특징점으로 활용될 수 있다.
드론이 이동하면서 같은 특징이 화면에서 어떻게 이동하는지를 확인하면 카메라의 움직임을 추정할 수 있다.
그러나 특징이 부족하면 문제가 생긴다.
예를 들어 완전히 균일한 벽면만 계속 촬영한다면 서로 다른 영상 사이에서 안정적으로 비교할 지점을 찾기 어려워진다.
따라서 실제 점검용 드론에서는 카메라의 해상도뿐 아니라 조명, 촬영 거리, 이동 속도, 카메라 흔들림까지 함께 고려해야 한다.
6. IMU는 왜 함께 사용할까?
카메라만 사용하면 영상이 흔들리거나 어두워졌을 때 위치 추정이 불안정해질 수 있다.
IMU는 이런 순간에 보조 정보를 제공한다.
자이로스코프는 드론의 회전 움직임을 측정하고, 가속도계는 선형 가속도를 측정한다.
따라서 카메라가 순간적으로 특징을 제대로 잡지 못하는 상황에서도 IMU의 측정값을 이용해 짧은 시간 동안의 움직임을 추정할 수 있다.
하지만 IMU에도 단점이 있다.
센서 오차가 계속 누적되면 위치 추정에 **드리프트(drift)**가 발생할 수 있다.
NASA 자료에서도 GPS를 사용할 수 없는 환경에서 비전 기반 센서가 관성 센서를 보완하고, 저가형 MEMS IMU에서 발생하는 누적 오차를 줄이는 방법으로 비전 정보를 활용할 수 있다고 설명한다.
7. 카메라와 IMU를 결합하면 무엇이 달라질까?
VIO의 핵심은 바로 이 두 센서의 결합이다.
| 상황 | 카메라 | IMU | VIO의 역할 |
|---|---|---|---|
| 밝은 환경 | 특징 추적 용이 | 움직임 측정 | 두 데이터 결합 |
| 어두운 환경 | 특징 추적 어려움 | 계속 측정 | IMU 정보 활용 |
| 빠른 움직임 | 모션블러 가능 | 회전·가속 측정 | 상호 보완 |
| 장시간 이동 | 영상 기반 이동 추정 | 드리프트 발생 | 영상으로 보정 |
| GPS 차단 | 위치 기준 부족 | 상대 움직임 제공 | 자체 위치 추정 |
이처럼 VIO는 특정 센서 하나를 완벽하게 만드는 방식이 아니라 서로 다른 센서의 약점을 다른 센서로 보완하는 구조라고 볼 수 있다.
8. 교량 점검에서는 위치 정확도가 왜 중요할까?
교량 점검 드론은 단순히 영상을 촬영하는 것에서 끝나지 않는다.
촬영한 이미지가 어디에서 찍혔는지를 알 수 있어야 유지관리 자료로 활용하기가 편리하다.
예를 들어 교량의 특정 교각에서 균열이 발견됐다고 가정해보자.
단순 사진만 있다면 나중에 같은 위치를 다시 찾아가는 일이 쉽지 않을 수 있다.
반면 촬영 당시 드론의 위치와 자세, 촬영 방향 등의 정보가 함께 기록된다면 동일한 위치를 다시 확인하거나 과거 자료와 비교하는 데 도움이 된다.
그래서 자율 교량 점검 시스템에서는 비행 경로와 점검 위치를 연결하는 위치 추정 기술이 중요하다.
9. LiDAR를 함께 사용하면?
VIO에 LiDAR를 추가하면 주변 환경의 거리 정보를 얻을 수 있다.
카메라는 색상과 질감 등 시각 정보를 제공하고 LiDAR는 주변 구조물까지의 거리 정보를 제공한다.
이 두 데이터를 IMU와 함께 사용하면 카메라만 사용하는 방식보다 환경에 대한 정보를 다양하게 확보할 수 있다.
실제 자율 교량 점검 연구에서도 사전 3D 매핑에는 3D LiDAR와 RTK-GPS를 활용하고, GPS가 제한되는 교량 하부에서는 카메라·LiDAR·IMU를 융합해 자세와 위치를 추정하는 구조가 사용됐다.
다만 센서를 많이 장착할수록 무게와 전력 소비, 컴퓨팅 요구량이 증가한다.
10. GPS-Denied 환경에서 VIO의 한계
VIO가 GPS를 사용하지 않는다고 해서 위치 오차가 영원히 발생하지 않는 것은 아니다.
가장 대표적인 문제가 누적 오차다.
짧은 거리에서는 비교적 안정적인 추정이 가능하더라도 비행 시간이 길어지면서 작은 오차가 누적될 수 있다.
또한 다음과 같은 환경에서는 성능이 떨어질 가능성이 있다.
- 조명이 지나치게 어두운 경우
- 동일한 패턴이 반복되는 구조물
- 먼지나 연기가 많은 환경
- 카메라 렌즈 오염
- 빠른 이동으로 인한 모션블러
- 진동이 심한 비행 상태
- 움직이는 물체가 많은 환경
최근 IEEE 연구에서도 GPS-denied 환경의 VIO에서 움직이는 물체가 시각 정보를 방해해 위치 추정 성능을 떨어뜨릴 수 있다는 문제를 다루고 있다.
11. 실제 점검 시스템에서는 센서 융합이 중요하다
따라서 실제 시설물 점검용 드론에서는 VIO 하나만 사용하는 것보다 다양한 센서를 조합하는 방향이 현실적이다.
예를 들어 시스템에 따라 다음과 같은 구성이 가능하다.
카메라 + IMU + LiDAR + 고도계 + 필요 시 GNSS
GNSS 신호가 확보되는 야외에서는 GNSS를 위치 기준으로 활용하고, 교량 하부나 터널처럼 신호가 제한되는 구간에서는 VIO나 LiDAR 기반 위치 추정의 비중을 높이는 방식이다.
이런 형태의 센서 융합은 환경 변화에 대한 대응력을 높이는 데 도움이 될 수 있다.
12. 앞으로의 교량·터널 점검 드론
향후에는 드론의 위치를 추정하는 기술뿐 아니라 점검 대상 자체를 자동으로 인식하는 기술도 중요해질 가능성이 높다.
예를 들어 드론이 교량을 따라 이동하면서 카메라로 영상을 촬영하고, 영상 분석 시스템이 균열이나 박리 등 이상 징후를 분류한 뒤 해당 위치를 3D 지도에 기록하는 방식이다.
이 경우 VIO는 단순한 비행 보조 기술을 넘어 ‘어디에서 무엇을 발견했는지’를 연결하는 위치 기준 역할을 할 수 있다.
NASA 역시 다양한 로봇 시스템에서 GPS가 없는 환경의 비전 기반 항법을 연구하고 있으며, 카메라와 관성 센서를 이용해 주변 특징을 기반으로 이동 경로를 추정하는 접근을 소개하고 있다.
결론
교량과 터널은 드론 점검의 필요성이 높은 공간이지만 동시에 GPS 신호가 제한되거나 시각 환경이 좋지 않은 경우가 많다.
이러한 **GPS-Denied 환경에서 Visual-Inertial Odometry(VIO)**는 카메라와 IMU를 결합해 드론의 상대적인 움직임과 자세를 추정하는 중요한 기술적 방법이다.
카메라는 주변 구조물의 특징을 제공하고 IMU는 빠른 움직임과 회전 정보를 제공한다. 두 정보를 결합하면 한쪽 센서만 사용할 때 발생할 수 있는 약점을 보완할 수 있다.
하지만 VIO 역시 만능 기술은 아니다. 조명 부족, 반복적인 구조물, 먼지, 모션블러, 센서 오차와 장시간 비행에 따른 드리프트 등의 문제가 존재한다.
따라서 실제 교량 및 터널 점검용 드론을 설계할 때는 VIO + IMU + 카메라 + 필요에 따른 LiDAR·GNSS 등의 센서 융합을 고려하고, 실제 환경에서 충분한 시험과 검증을 거치는 것이 중요하다.
결국 좋은 시설물 점검 드론은 단순히 ‘날아다니는 카메라’가 아니다. 정확하게 이동하고, 자신의 위치를 추정하며, 촬영한 데이터를 시설물의 특정 위치와 연결할 수 있는 이동형 검사 플랫폼에 가깝다.
앞으로 교량과 터널의 디지털 유지관리 기술이 발전할수록 VIO와 같은 위치 추정 기술은 자동 점검 시스템의 중요한 기반 기술 중 하나로 활용될 가능성이 있다.