UAM 비상 낙하산 시스템 APS, 고도 저하 시 로켓 추진식 초고속 전개 원리
UAM과 eVTOL의 비상 상황에 대응하기 위한 APS(비상 낙하산 시스템)의 작동 원리를 알아본다. 고도 저하나 추진계통 이상을 감지했을 때 비상 낙하산을 신속하게 전개하는 과정과 로켓 사출 방식, 센서·제어장치의 역할, 저고도에서의 한계와 안전성 검증 과제를 정리한다.
UAM과 eVTOL의 비상 상황에 대응하기 위한 APS(비상 낙하산 시스템)의 작동 원리를 알아본다. 고도 저하나 추진계통 이상을 감지했을 때 비상 낙하산을 신속하게 전개하는 과정과 로켓 사출 방식, 센서·제어장치의 역할, 저고도에서의 한계와 안전성 검증 과제를 정리한다.
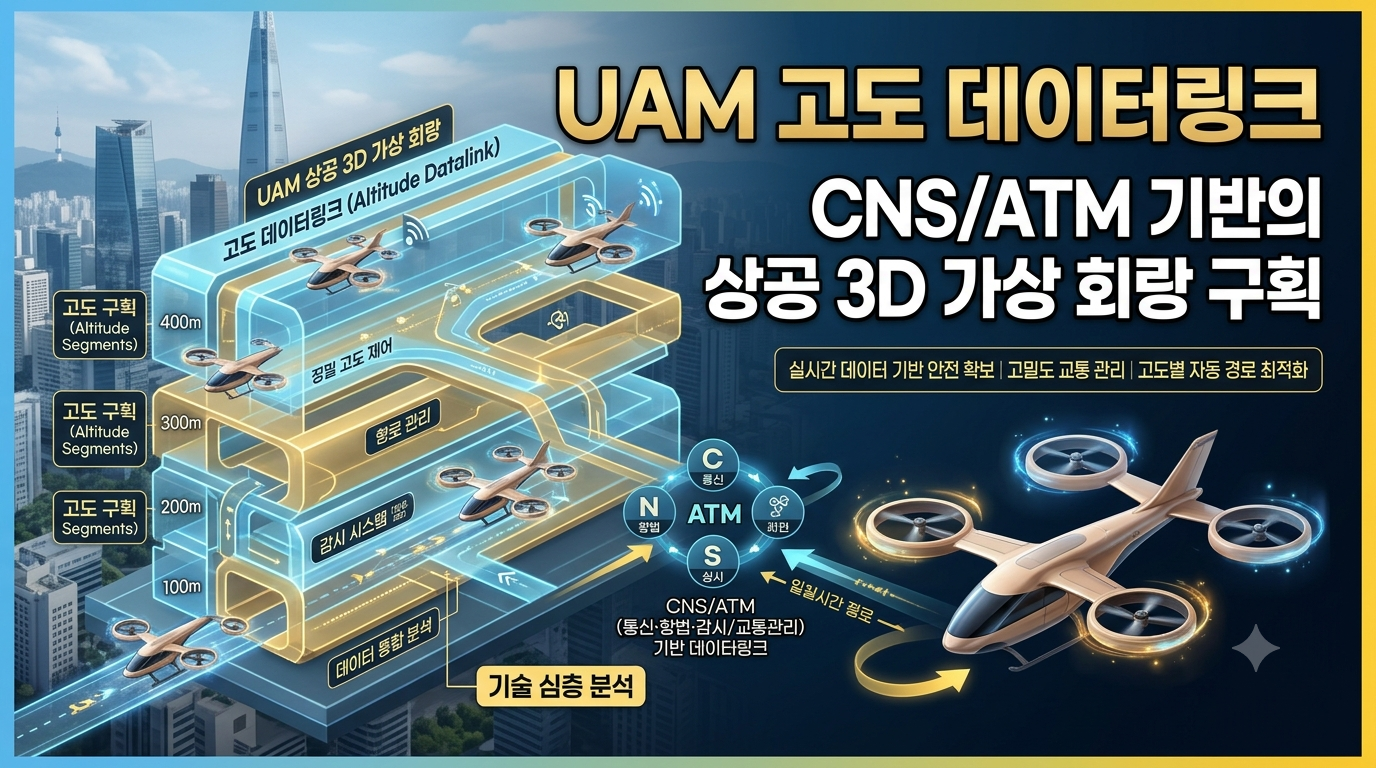
UAM이 도심에서 안전하게 운항하기 위해서는 eVTOL의 비행성능뿐 아니라 항공기와 지상 시스템 사이에서 위치·고도·운항 의도를 실시간으로 교환하는 데이터링크가 필요하다. CNS(통신·항법·감시)와 ATM(항공교통관리)을 기반으로 상공을 3차원 가상 회랑으로 구획하고, 고도와 위치 정보를 이용해 비행경로와 교통 흐름을 관리하는 원리를 알아본다.
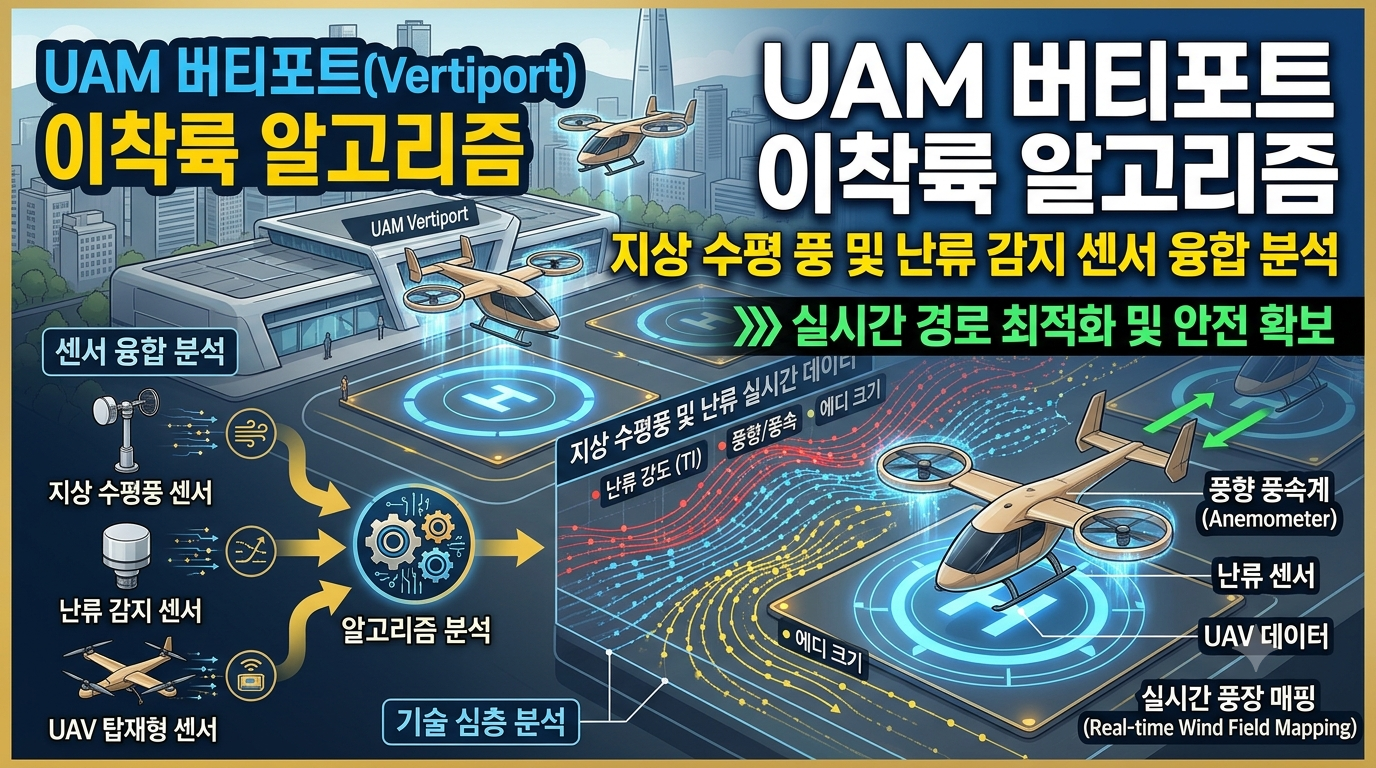
UAM 버티포트의 안전한 이착륙을 위해서는 단순한 풍속 측정만으로 충분하지 않다. 지상 수평풍, 풍향 변화, 돌풍, 난류, 주변 건물의 기류 변화를 여러 센서로 측정하고 이를 비행제어 및 운항 판단에 활용해야 한다. 이 글에서는 버티포트의 바람 환경을 감지하는 센서와 데이터 융합, 이착륙 알고리즘의 기본 구조를 살펴본다.
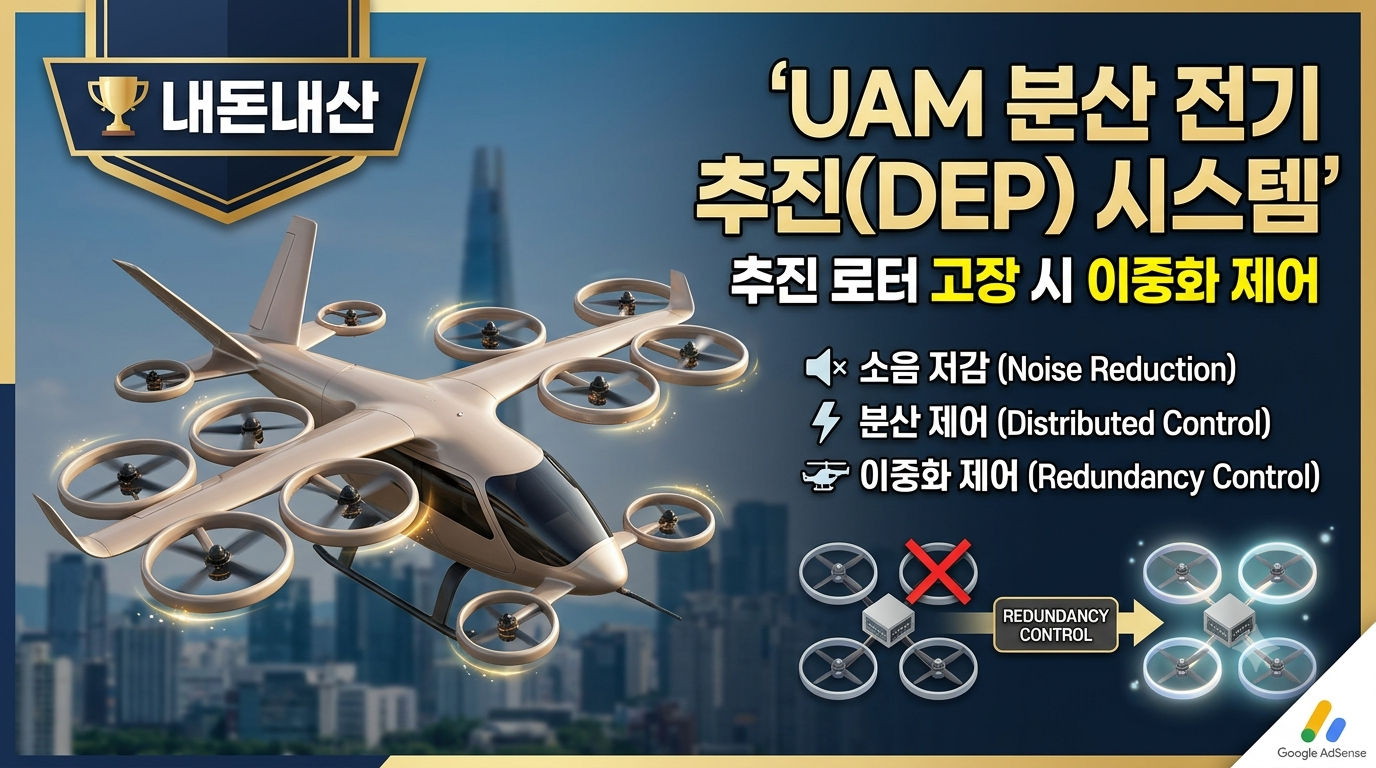
UAM(도심항공교통)의 핵심 기술 가운데 하나인 분산 전기 추진(DEP)은 여러 개의 전기 모터와 추진 로터를 항공기 곳곳에 배치하는 방식이다. 추진 시스템을 분산하면 설계 자유도가 높아지고 로터별 추력 제어가 가능해진다. 이 글에서는 DEP의 기본 구조부터 소음 저감 원리, 로터 고장 발생 시 추력 재분배와 이중화 제어가 어떻게 이루어지는지 기술적인 관점에서 살펴본다.