물류 및 라스트마일(Last-Mile) 배송 시장에서 자율주행 배송 로봇의 도입이 본격화되고 있습니다. 하지만 실외 도심 환경은 평평한 실내와 달리 계단, 높은 보도블록 턱, 움푹 패인 도로, 비탈길 등 복잡한 장애물로 가득 차 있습니다. 기존의 바퀴형 로봇은 작은 턱 하나에도 걸려 이동이 불가능해지고, 다리형(보행) 로봇은 에너지를 과도하게 소비한다는 단점이 있었습니다.
이 두 가지 방식의 단점을 완벽히 극복하고, 보도블록 턱을 자유자재로 넘어가며 효율적으로 이동하기 위해 등장한 혁신 기술이 바로 ‘휠-레그(Wheel-Leg) 하이브리드 메커니즘’과 ‘실시간 동적 균형 제어(Dynamic Balance Control)’입니다. 이번 글에서는 배송 로봇이 장애물을 극복하는 공학적 원리와 제어 기술을 상세히 살펴보겠습니다.
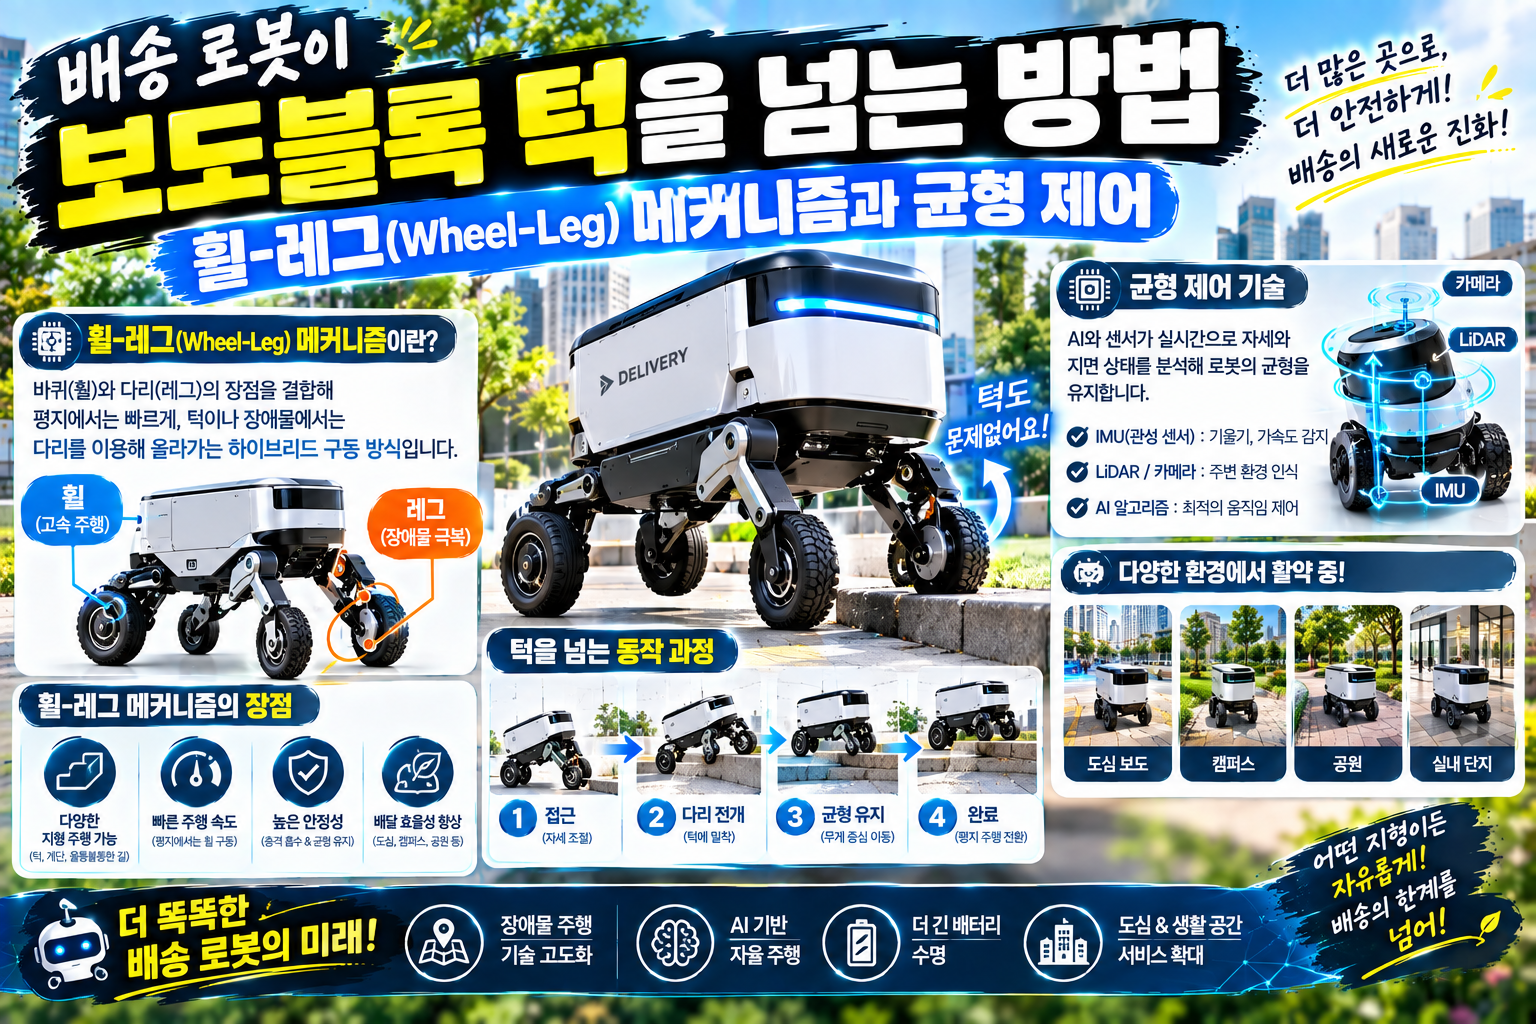
1. 휠-레그(Wheel-Leg) 메커니즘이란 무엇인가?
휠-레그 메커니즘은 이름 그대로 ‘바퀴(Wheel)의 속도 및 에너지 효율성’과 ‘다리(Leg)의 장애물 극복 능력’을 하나로 결합한 하이브리드 로봇 구동 시스템입니다.
💡 메커니즘의 구조적 작동 원리
- 평지 주행 모드 (Wheel Mode): 장애물이 없는 매끄러운 보도나 도로에서는 관절을 고정한 채 바퀴를 굴려 고속으로 이동합니다. 이때 에너지 소비를 극소화할 수 있습니다.
- 장애물 극복 모드 (Leg Mode): 높은 보도블록 턱이나 계단을 만나면 로봇 관절(Leg)을 구부리거나 펴서 차고(Ground Clearance)를 높이고, 바퀴를 마치 발처럼 사용하여 턱 위로 올려놓습니다.
이 구조 덕분에 배송 로봇은 기존 바퀴형 로봇이 넘지 못하던 15~20cm 높이의 보도블록 턱과 수직 장애물을 안정적으로 뛰어넘을 수 있게 됩니다.
2. 보도블록 턱을 넘는 3단계 공학적 절차
배송 로봇이 주행 중 보도블록 턱을 만났을 때 장애물을 극복하는 과정은 매우 정교한 기계공학적 연속 동작으로 이루어집니다.
- 장애물 인식 및 궤적 생성 (LiDAR & ToF 센서):전방에 탑재된 라이다(LiDAR) 및 3D ToF 카메라가 보도블록 턱의 정확한 높이와 거리를 수 센티미터 오차 이내로 측정합니다. 로봇의 중앙 제어장치는 턱을 넘기 위한 각 관절의 이동 궤적을 실시간으로 계산합니다.
- 전륜 휠-레그 리프팅 및 착지 (Front Leg Elevation):로봇은 차체의 무게중심을 뒤쪽으로 이동시킨 후, 앞다리 관절을 굴곡시켜 전륜 바퀴를 보도블록 턱 위로 들어 올려 안전하게 안착시킵니다.
- 후륜 추진 및 무게중심 이동 (Rear Leg Push & Center of Mass Shift):전륜이 턱 위에 안착하면, 이번에는 앞다리 관절을 당겨 차체 전체를 턱 위로 이끌어 올림과 동시에 뒷다리가 지면을 밀어 올리며 후륜 바퀴까지 턱 위로 통과시킵니다.
3. 턱을 넘어갈 때 물품이 쏟아지지 않는 비결: 실시간 균형 제어 기술
보도블록 턱을 넘는 것만큼 중요한 것은 배송 중인 국물 요리나 신선 식품, 파손되기 쉬운 물품을 충격 없이 안전하게 보존하는 것입니다. 이를 위해 고도화된 실시간 동적 균형 제어 알고리즘이 적용됩니다.
💡 IMU 센서와 역동역학(Inverse Dynamics) 제어
- IMU(관성측정장치) 센서 기반 수평 유지: 로봇 몸체 내부의 자이로스코프와 가속도 센서가 초당 수백 번씩 로봇의 기울기를 감지합니다. 다리가 턱을 넘느라 크게 기울어지더라도, 차체 상부의 적재함은 항상 수평을 유지하도록 관절 각도를 역으로 보정합니다.
- 토크 제어 기반 활성 서스펜션(Active Suspension): 관절에 탑재된 모터 액추에이터가 단순히 움직이는 것을 넘어, 지면에서 전달되는 충격력을 센서로 감지하여 모터의 힘(토크)을 유연하게 흡수합니다. 이는 자동차의 고급 에어 서스펜션과 같은 역할을 수행합니다.
4. 로봇 이동 방식별 메커니즘 비교 (바퀴 vs 다리 vs 휠-레그)
| 비교 항목 | 휠 전용 로봇 (Wheel-only) | 레그 전용 로봇 (Legged/4족보행) | 휠-레그 로봇 (Wheel-Leg) |
| 평지 주행 속도 | 매우 빠름 | 상대적으로 느림 | 매우 빠름 |
| 에너지 효율성 | 매우 높음 (배터리 오래 감) | 낮음 (지속적인 모터 힘 필요) | 높음 (상황별 모드 전환) |
| 보도블록 턱 극복 | 불가능 (낮은 턱에 한정) | 매우 우수함 | 우수함 (15cm 이상 극복) |
| 적재함 수평 유지 | 나쁨 (차체 전체가 흔들림) | 보통 | 매우 우수함 (독립 관절 제어) |
| 시스템 제어 난이도 | 낮음 | 매우 높음 | 높음 (센서 융합 및 동적 제어) |
| 라스트마일 적합성 | 실내 전용 | 특수 지형 전용 | 도심 실외 배송 최적화 |
5. 결론: 휠-레그 기술이 바꿀 라스트마일 물류의 미래
휠-레그(Wheel-Leg) 메커니즘은 단순한 관절 로봇의 기술적 과시가 아닌, 복잡한 도심 환경에서 배송 로봇의 실용성을 완성하는 핵심 열쇠입니다.
바퀴의 높은 주행 효율과 다리의 뛰어난 장애물 극복 능력을 결합하고, 초고속 균형 제어 알고리즘을 더함으로써 배송 로봇은 계단과 보도블록 턱이라는 물리적 한계를 마침내 허물었습니다. 이러한 로봇 공학의 진보는 인건비 절감과 물류 효율화를 넘어, 사용자가 원하는 시간과 장소에 물품이 정확히 도착하는 진정한 ‘무인 라스트마일 생태계’를 현실화할 것입니다.