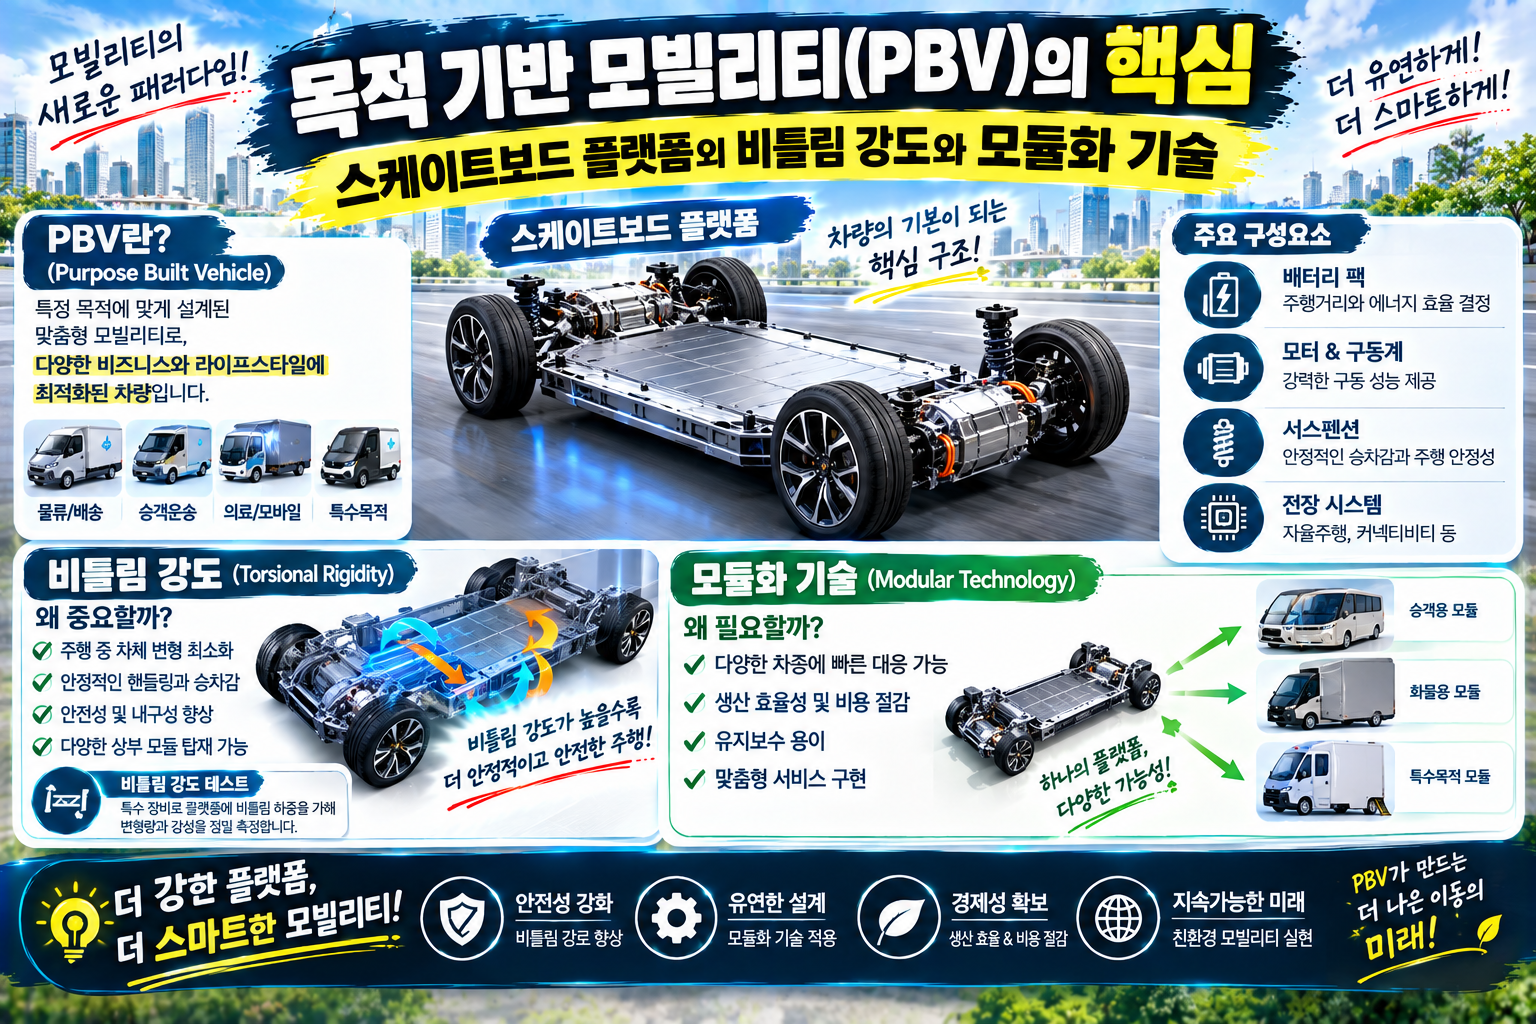
전기차와 자율주행 기술이 결합하면서 모빌리티의 개념이 단순한 ‘이동 수단’에서 ‘맞춤형 공간 서비스’로 진화하고 있습니다. 이러한 변화의 중심에 서 있는 것이 바로 목적 기반 모빌리티(PBV, Purpose Built Vehicle)입니다. PBV는 물류 배송, 이동식 오피스, 차박 캠핑, 택시, 의료 셔틀 등 소비자의 목적에 따라 차체 형태와 실내 공간을 유연하게 변형할 수 있는 특수 차량입니다.
하나의 차량 구조로 이처럼 다채로운 목적을 구현할 수 있는 비결은 하부에 위치한 ‘스케이트보드 플랫폼(Skateboard Platform)’ 덕분입니다. 이번 글에서는 PBV의 뼈대가 되는 스케이트보드 플랫폼의 핵심 공학적 요소인 비틀림 강도(Torsional Rigidity)와 모듈화(Modularization) 기술의 원리를 깊이 있게 분석해 보겠습니다.
1. 스케이트보드 플랫폼이란 무엇인가?
스케이트보드 플랫폼은 보드의 4개 바퀴 사이에 배터리와 구동 모터, 서스펜션, 제동 장치 등 차량 구동에 필요한 핵심 부품을 평평한 판(Flat Floor) 형태로 모듈화하여 집약시킨 전용 전기차 하부 구조를 의미합니다.
💡 스케이트보드 구조의 공학적 특징
- 플랫 플로어(Flat Floor): 기존 내연기관 차량에 존재하던 센터 터널(드라이브 샤프트 공간)과 복잡한 엔진룸이 사라져 평평하고 넓은 실내 공간을 확보합니다.
- 상부 바디(Upper Body)의 자유로운 교체: 하부 플랫폼 위에 어떤 형태의 상부 바디(모듈)를 올리느냐에 따라 트럭, 버스, 밴, 셔틀 등으로 자유롭게 외형과 용도를 바꿀 수 있습니다.
이러한 유연성을 제공하기 위해 가장 높은 수준의 기술력이 요구되는 분야가 바로 차체의 비틀림 강도 확보입니다.
2. PBV 스케이트보드 플랫폼의 ‘비틀림 강도’ 확보 원리
차량이 울퉁불퉁한 도로를 지나거나 코너를 돌 때, 차체 앞부분과 뒷부분은 서로 반대 방향으로 비틀리는 힘(Torsional Force)을 받게 됩니다. 이를 견디는 힘을 비틀림 강도라고 합니다.
⚠️ B필러가 없는 구조와 구조적 한계
PBV는 탑승자의 승하차 편의성이나 화물 적재 효율성을 극대화하기 위해 측면 기둥인 ‘B필러(B-Pillar)’를 제거하거나 양쪽으로 넓게 열리는 코치도어(Coach Door)를 적용하는 경우가 많습니다. 문제는 차체의 허리 역할을 하는 B필러가 사라지면 차체의 비틀림 강성이 급격히 약해진다는 점입니다.
🛡️ 비틀림 강도를 극대화하는 3가지 구조 공학 기술
- 배터리 팩 케이스의 구조재(Structural Element)화:PBV에서는 하부에 탑재되는 배터리 케이스를 단순한 ‘용기’가 아닌 차체 강성을 지지하는 핵심 뼈대로 활용합니다. 배터리 셀을 팩에 직접 통합하는 CTC(Cell-to-Chassis) 기술을 통해 하부 프레임 전체의 비틀림 강성을 대폭 올립니다.
- 초고장력강 및 일체형 핫스탬핑 프레임:하부 링 구조(Ring Structure)에 초고장력강과 알루미늄 압출재를 적용하여, B필러가 없더라도 측면 충격과 수평 비틀림을 효과적으로 분산시킵니다.
- 다자유도 하중 분산 설계:상부 바디와 하부 스케이트보드가 결합하는 결합부(Fastening Points)에 고강도 체결 시스템을 배치하여, 주행 중 발생하는 비틀림 응력이 한곳에 집중되지 않고 하부 프레임 전체로 고르게 분산되도록 설계합니다.
3. 모듈화 기술(Flexible Upper Body)의 작동 메커니즘
스케이트보드 플랫폼의 진정한 가치는 ‘하나의 하부 플랫폼으로 다품종 소량 생산이 가능하다’는 모듈화 기술에서 나옵니다.
💡 모듈화의 핵심: 드라이브 바이 와이어(Drive-by-Wire)
기존 차량은 조향핸들(운전대)과 브레이크 페달이 바퀴와 기계적 구조(샤프트, 케이블)로 연결되어 있었습니다. 하지만 스케이트보드 플랫폼은 모든 제어를 전기 신호로 주고받는 스티어 바이 와이어(Steer-by-Wire) 및 브레이크 바이 와이어(Brake-by-Wire) 기술을 사용합니다.
- 기계적 연결 부품이 완전히 제거되므로 운전대의 위치를 마음대로 옮기거나 아예 없애 자율주행 공간으로 바꿀 수 있습니다.
- 상부 바디를 교체하더라도 하부 구동계와의 전기 신호 커넥터(Plug & Play 인터페이스)만 연결하면 즉시 운행이 가능해집니다.
4. 기존 내연기관/일반 EV vs PBV 스케이트보드 플랫폼 비교
| 비교 항목 | 기존 내연기관 / 변형 EV | PBV 전용 스케이트보드 플랫폼 |
| 실내 바닥 구조 | 센터 터널로 인한 굴곡 존재 | 100% 평평한 플랫 플로어(Flat Floor) |
| 상부 바디 유연성 | 고정된 차체 디자인만 사용 가능 | 용도별 상부 바디 탈부착 및 모듈 교체 가능 |
| 비틀림 강성 대책 | B필러 및 차체 루프 구조에 의존 | 배터리 팩 일체화(CTC) 및 하부 프레임 강화 |
| 제어 시스템 | 기계적 유압/샤프트 연결 방식 | 전기 신호 제어 (Drive-by-Wire) |
| 공간 활용도 | 엔진룸/구동축으로 인한 제한 | 주행 모듈 극소화로 실내 공간율 극대화 |
| 주요 활용 분야 | 승용 및 단순 운송 | 물류, 이동식 매장, 로보택시, 차박 등 다목적 |
5. 결론: PBV가 이끌어갈 미래 모빌리티의 비전
목적 기반 모빌리티(PBV)는 단순한 이동 수단의 한계를 넘어, ‘움직이는 삶의 공간’을 제공하는 미래 모빌리티의 정점입니다.
이러한 혁신의 바탕에는 B필러가 없는 극한의 공간 효율성 속에서도 승객의 안전을 지켜내는 높은 비틀림 강성 구조 공학과, 전기 신호 제어로 공간의 한계를 허문 스케이트보드 모듈화 기술이 존재합니다. 표준화된 스케이트보드 플랫폼 기술이 더욱 고도화됨에 따라, 앞으로 우리는 개인의 라이프스타일에 완벽히 맞춤화된 새로운 형태의 모빌리티 공간을 일상에서 경험하게 될 것입니다.