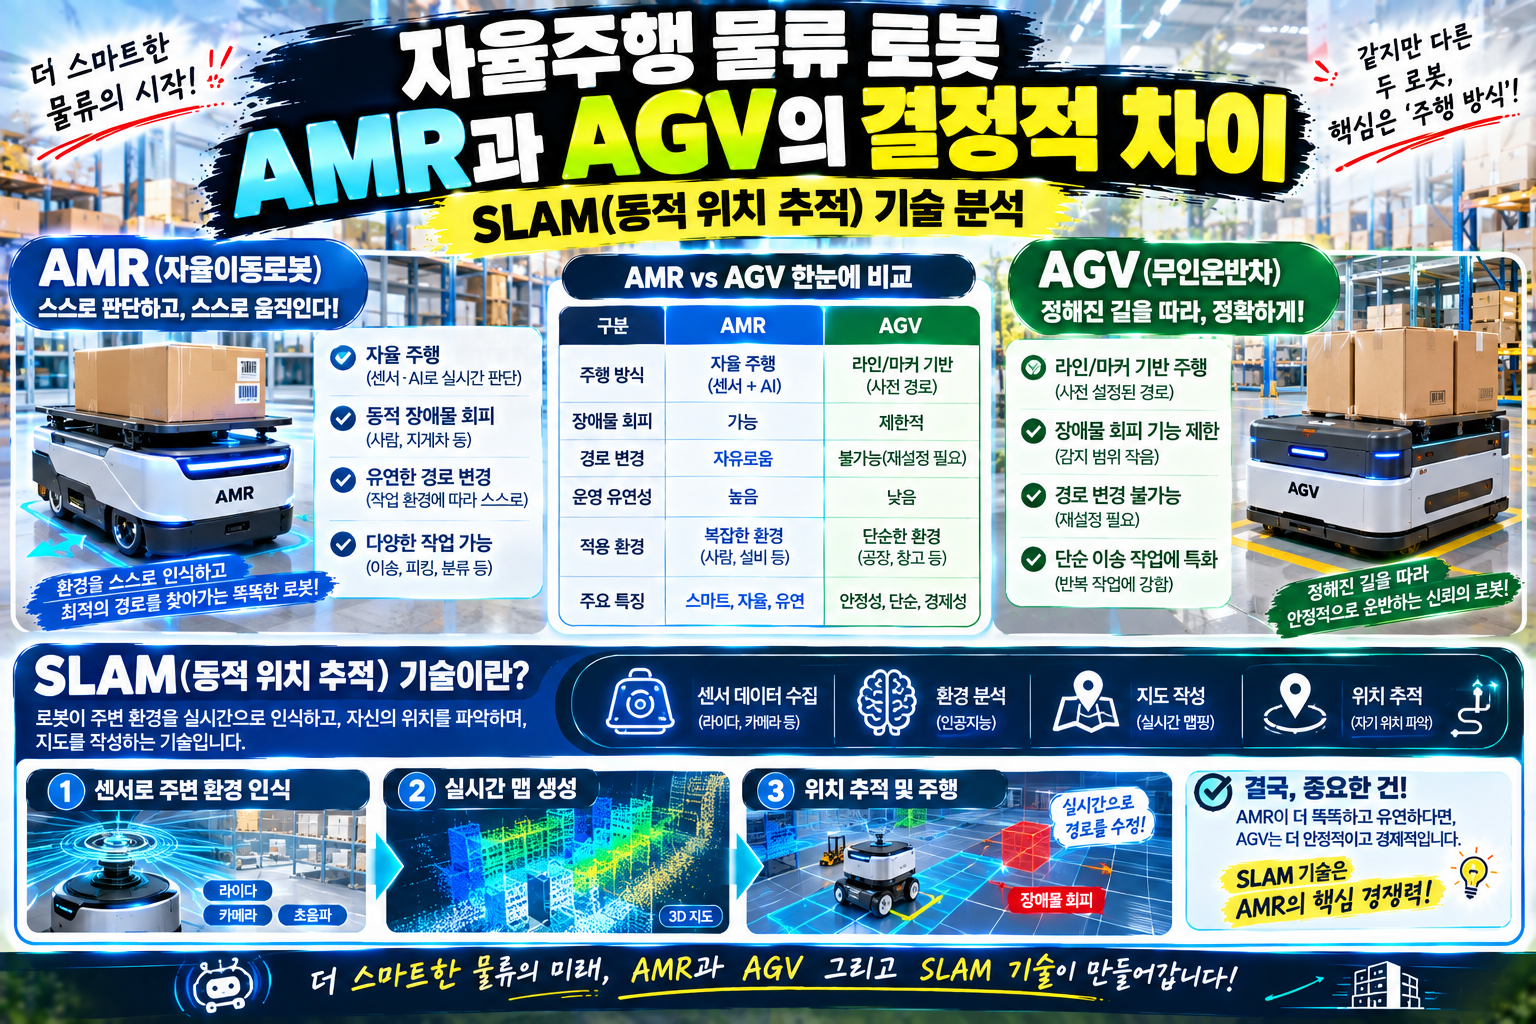
글로벌 공급망의 변화와 물류센터의 고도화로 인해 공장 및 물류 현장에서 물동량을 처리하는 자율 이동 로봇의 중요성이 더욱 커지고 있습니다. 이러한 물류 자동화의 중심에는 전통적인 방식의 AGV(Automated Guided Vehicle, 무인 이송 차량)와 차세대 기술이 집약된 AMR(Autonomous Mobile Robot, 자율 이동 로봇)이 존재합니다.
두 로봇은 외형상 비슷해 보일 수 있지만, 스스로 위치를 파악하고 경로를 설정하는 내부 매핑 기술에서 완전히 다른 차원을 보여줍니다. 그 중심에 존재하는 핵심 기술이 바로 ‘SLAM(Simultaneous Localization and Mapping, 동적 위치 추적 및 지도 작성)’ 기술입니다. 이번 글에서는 AGV와 AMR의 기술적 원리 차이와 SLAM 메커니즘의 정밀 분석, 그리고 현장 적용성에 대해 깊이 있게 살펴보겠습니다.
1. AGV(무인 이송 차량)의 작동 원리와 구조적 한계
AGV는 미리 정해진 고정 경로를 따라 이동하며 물품을 운반하는 로봇입니다.
💡 유선 및 표식 가이드(Fixed Path Navigation) 방식
AGV가 움직이기 위해서는 바닥면이나 벽면에 다음과 같은 물리적 안내선(인프라)을 설치해야 합니다.
- 마그네틱 테이프 / 바코드 / QR코드: 바닥에 도포된 띠나 코드를 센서로 인식하며 선을 따라 이동합니다.
- 레이저 반사판: 벽면에 정밀하게 배치된 반사판에 레이저를 쏘아 반사되어 돌아오는 시간차로 위치를 측정합니다.
⚠️ AGV의 공학적 한계
AGV는 물리적 고정 경로를 선형적으로 따라가기 때문에 다음과 같은 한계점을 갖습니다.
- 장애물 회피 불가: 경로 상에 작업자나 지게차, 장애물이 나타나면 센서로 멈춰 서기만 할 뿐, 장애물을 돌아가는 차선 변경이 불가능합니다.
- 인프라 변경 비용 고가: 공장 레이아웃이나 물류 동선이 변경될 때마다 바닥의 마그네틱 테이프나 핀을 새로 설치해야 하므로 막대한 공사 시간과 비용이 발생합니다.
2. AMR(자율 이동 로봇)의 혁신: SLAM(동적 위치 추적) 기술이란?
AMR은 물리적인 인프라 유도선 없이 로봇이 스스로 공간을 인식하고 최적의 동선을 찾아 이동하는 능동형 자율주행 로봇입니다. 이 유연한 지능을 가능하게 만드는 핵심 알고리즘이 바로 SLAM 기술입니다.
💡 SLAM(Simultaneous Localization and Mapping)의 메커니즘
SLAM은 ‘지도 작성(Mapping)’과 ‘위치 추적(Localization)’을 동시에 수행하는 고도화된 소프트웨어 기술입니다.
- 실시간 주변 환경 매핑 (Mapping):AMR에 탑재된 LiDAR(라이다), 3D Depth 카메라, 초음파 센서 등이 초당 수천 번의 광선을 투사하여 벽면, 기둥, 선반 등의 거리를 측정한 뒤, 고화질의 2차원 또는 3차원 그리드 지도를 실시간으로 생성합니다.
- 자신의 상대적 위치 계산 (Localization):센서가 읽어 들인 실시간 지형 정보와 휠 엔코더(바퀴 회전수 측정 센서) 및 IMU(관성 측정 장치) 데이터를 합성(Sensor Fusion)하여 로봇이 지도의 어느 좌표에 있는지 미세한 오차 범위 내에서 계속해서 추적합니다.
⚡ 동적 경로 재설계 (Dynamic Path Rerouting)
SLAM 기술이 적용된 AMR은 이동 경로상에 예기치 않은 장애물이 나타나면, 센서가 실시간으로 지도 정보를 업데이트하여 장애물을 우회하는 대체 경로(Alternative Route)를 수 밀리초(ms) 만에 스스로 계산하여 주행을 계속합니다.
3. AGV vs AMR 기술 및 메커니즘 상세 비교
두 물류 로봇의 공학적·운용적 특성을 아래 표로 한눈에 비교할 수 있습니다.
| 비교 항목 | AGV (Automated Guided Vehicle) | AMR (Autonomous Mobile Robot) |
| 주행 방식 | 물리적 인프라 유도 (마그네틱, 바코드) | 인프라리스 자율주행 (SLAM 기반) |
| 장애물 대처 | 정지 후 대기 (우회 불가) | 실시간 동적 우회 주행 가능 |
| 초기 구축 인프라 | 바닥 공사 및 반사판 설치 필수 | 인프라 공사 불필요 (소프트웨어 매핑) |
| 경로 변경 유연성 | 매우 낮음 (재공사 필요) | 매우 높음 (소프트웨어 지적 수정) |
| 주요 센서 구성 | 마그네틱 센서, 단순 2D 안심 센서 | LiDAR, 3D Depth 카메라, IMU, SLAM 연산 장치 |
| 초기 로봇 단가 | AMR 대비 상대적으로 저렴 | 로봇 단가는 높으나 전체 구축 비용 절감 |
| 주요 활용 분야 | 고정된 대량 단순 이송 라인 | 다품종 소량 생산, 변동성이 큰 물류센터 |
4. 물류 현장에서 AMR이 빠르게 확산되는 경제적 이유
과거에는 초기 기기 단가가 저렴한 AGV가 대세였으나, 최근 스마트 팩토리와 e-커머스 물류센터에서는 AMR 전환 속도가 무섭게 빨라지고 있습니다.
- 초기 설치 시간 단축 및 사업 중단 최소화:AGV는 바닥 파쇄 및 선 매설 공사로 인해 공장 가동을 멈춰야 하지만, AMR은 로봇을 현장에 풀어놓고 한 바퀴 돌려 SLAM 매핑 작업만 수행하면 며칠 내로 즉시 투입이 가능합니다.
- 총소유비용(TCO) 절감:레이아웃 변경이 빈번한 최신 물류 환경에서 AGV의 재공사 비용과 생산 차질 손실을 감안하면, 초기 기기 값이 조금 더 비싸더라도 별도의 인프라 수정 비용이 들지 않는 AMR의 TCO가 훨씬 유리합니다.
- 인간과의 협업 안전성 증대:SLAM 기반의 정밀 위치 인지 능력 덕분에 작업자와 같은 공간에서 얽혀 일하더라도 부딪히지 않고 안전하게 협업(Co-bot)할 수 있습니다.
5. 결론: SLAM 기술이 이끄는 물류 자동화의 미래
AGV와 AMR의 차이는 단순히 ‘바퀴를 어떻게 굴리느냐’의 문제가 아니라, ‘로봇이 주변 환경을 지능적으로 인식하고 스스로 판단할 수 있는가’의 차이입니다.
고정된 라인에서 대량 수송을 처리하는 환경에서는 여전히 AGV가 유용하지만, 유연성과 빠른 변화 대응력이 생명인 현대 물류 생태계에서는 SLAM 기술 기반의 AMR이 표준으로 자리 잡았습니다. 센서 기술의 발전과 AI 기반 SLAM 알고리즘의 고도화가 지속됨에 따라, AMR은 스마트 팩토리의 생산성을 극한으로 올려줄 핵심 동력이 될 것입니다.