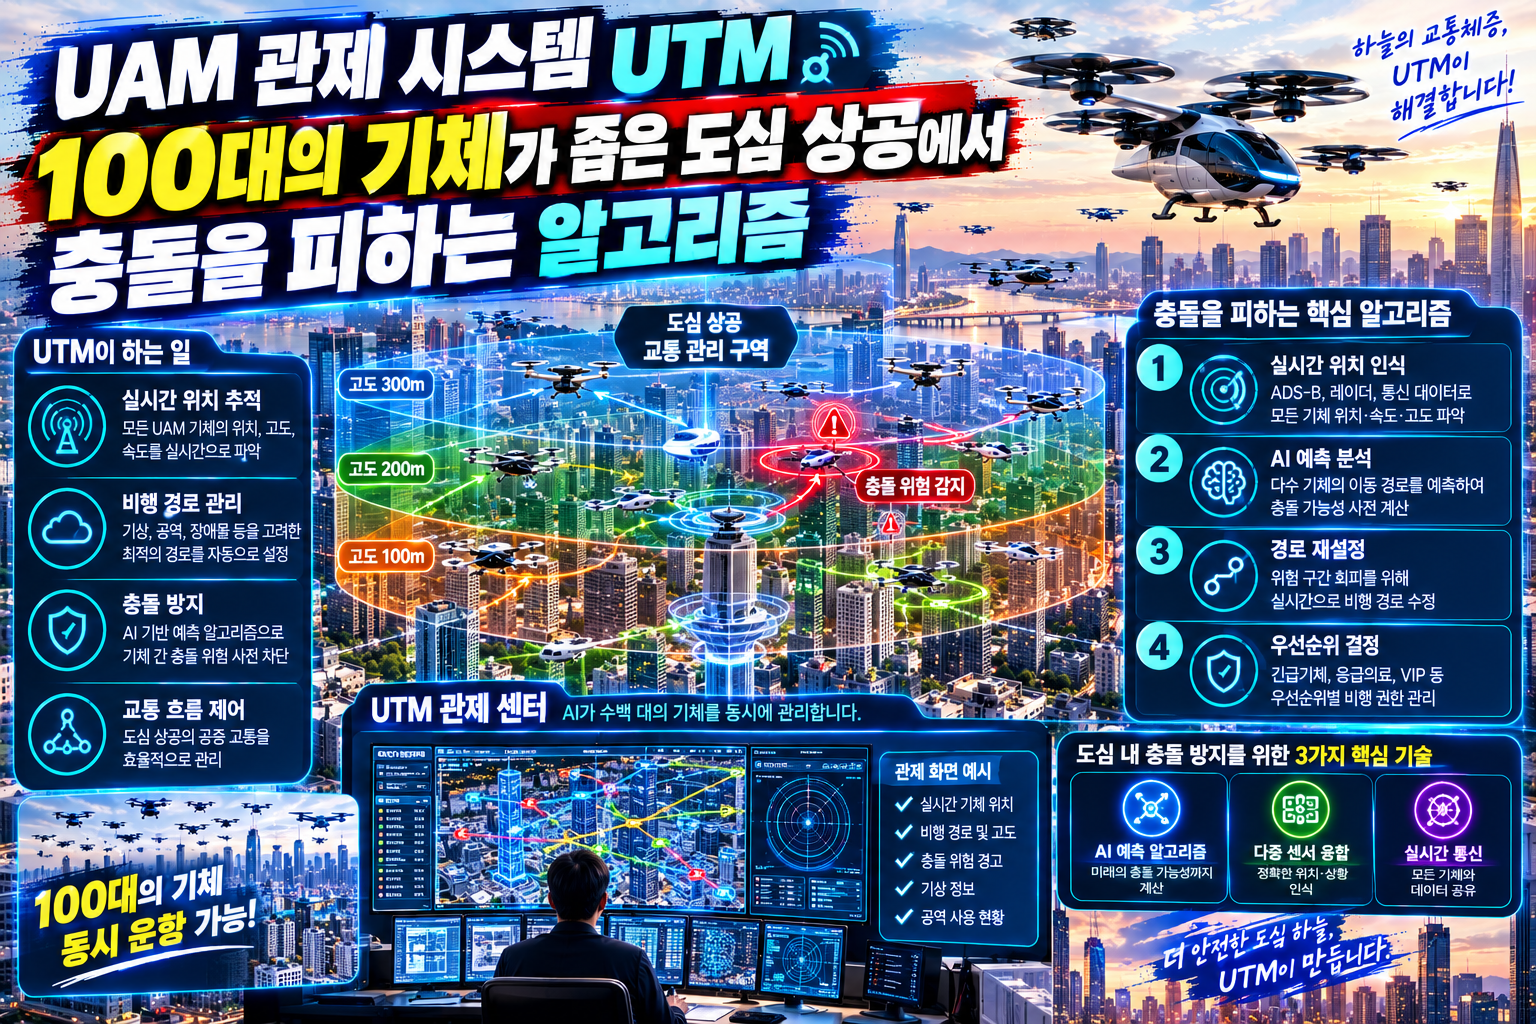
수십, 수백 대의 도심항공교통(UAM, Urban Air Mobility) 기체가 서울이나 뉴욕 같은 과밀 도심 상공을 동시에 비행하는 시대를 상상해 보세요. 공항 관제탑의 통제관이 음성 통신으로 일일이 비행 고도와 방향을 지시하는 기존 관제 방식(ATC)으로는 좁은 airspace 내의 폭발적인 기체 밀도를 감당할 수 없습니다.
100대의 eVTOL 기체가 수초 간격으로 밀집 비행하는 환경에서는 인간의 개입 없이 알고리즘에 의해 실시간으로 항로를 조정하는 무인항공기 교통관리 체계(UTM, Unmanned Aircraft System Traffic Management)가 필수적입니다.
본 글에서는 좁은 도심 상공에서 복수의 UAM 기체가 상호 충돌 없이 안전하게 비행하도록 제어하는 UTM 핵심 충돌 회피 알고리즘과 데이터 분산 처리 메커니즘을 정밀 분석합니다.
1. 전통적 ATC와 UAM UTM의 근본적 차이점
기존 민항기 관제(ATC, Air Traffic Control)는 중앙 집중식으로 관제사가 레이더 화면을 보며 음성 교신(VHF)으로 지시를 내립니다. 반면 UAM UTM은 지능형 자동화 및 분산형 데이터 네트워크를 기반으로 작동합니다.
- 초고밀도 및 짧은 separation 거리: 민항기는 기체 간 수 마일(mile)의 안전거리를 두지만, UAM은 고도 300~600m 사이의 협소한 회랑(Corridor) 내에서 수백 미터 간격으로 밀집 비행합니다.
- 4D 궤적 기반 운항 (4D Trajectory-Based Operations, TBO): 위도, 경도, 고도(3D)에 ‘시간(Time)’ 개념을 정밀하게 결합하여, 특정 위치를 지나가는 시각을 밀리초(ms) 단위로 제어합니다.
2. 100대 동시 통제의 핵심: 단계별 충돌 회피 알고리즘
UTM 관제 알고리즘은 비행 단계와 시간에 따라 크게 전략적(Strategic) 단계와 전술적(Tactical) 단계로 나누어 다중 레이어로 충돌을 방지합니다.
[운항 전] 전략적 Deconfliction (이륙 전 4D 항로 사전 예약 및 스케줄링)
       ↓ (비행 개시)
[비행 중] 전술적 Deconfliction (실시간 데이터 교환 및 중앙 UTM 항로 재조정)
       ↓ (돌발 위협 발생)
[임박 상황] DAA (기체 탑재 센서 기반 자율 회피 시스템)
① 1단계: 전략적 디컨플릭션 (Strategic Deconfliction)
기체가 이륙하기 전, UTM 플랫폼은 제출된 비행 계획서의 4D 궤적을 실시간으로 시뮬레이션합니다. 100대의 기체가 승인된 가상의 ‘4D 버블(Bubble, 안전 공간)’을 가지고 비행할 때, 미래의 시공간 영역이 서로 겹치는지 사전에 컴퓨팅 계산으로 검증합니다. 겹치는 구간이 발견되면 이륙 시간을 30초 지연시키거나 대피 항로를 사전에 할당합니다.
② 2단계: 전술적 디컨플릭션 (Tactical Deconfliction)
비행 도중 돌풍(Microburst), 기상 악화, 타 기체의 지연으로 인해 항로 오차가 발생할 때 작동하는 실시간 알고리즘입니다.
- ACAS sUAS 및 ORCA 알고리즘: 복수의 기체가 특정 공간으로 모여들 때, Optimal Reciprocal Collision Avoidance(ORCA) 알고리즘이 적용됩니다. 이는 상대 기체들의 속도 벡터(Velocity Vector)를 계산하여, 각 기체가 최소한의 방향 전환만으로 서로를 건드리지 않고 스쳐 지나갈 수 있는 수학적 정리 공간(Velocity Obstacle)을 실시간 산출합니다.
③ 3단계: 감지 및 회피 (DAA, Detect and Avoid)
통신 장애나 UTM 중앙 서버 오류로 인해 기체 간 거리가 최후의 안전선 내부로 침범했을 때 작동합니다. 기체에 탑재된 레이더, 라이다(LiDAR), 카메라 및 V2V(Vehicle-to-Vehicle) 통신을 활용하여 타 기체를 직접 감지하고, 중앙 서버의 지시 없이 기체 자체 비행 제어 컴퓨터(FCC)가 회피 기동(Evasive Maneuver)을 강제로 실행합니다.
3. 초저연속성 데이터 교환: 5G-UAV 및 ASTM F3411 표준
100대의 기체가 공중에서 자율적으로 충돌을 피하려면 데이터의 끊김이나 지연(Latency)이 없어야 합니다. 이를 가능하게 하는 표준 사양이 ASTM F3411(Remote ID & Tracking) 및 5G C-V2X 통신 체계입니다.
| 구분 | 초고밀도 UTM 적용 기술 | 역할 및 기술적 의의 |
| 네트워크 Remote ID | ASTM F3411 표준 | 모든 기체가 1초당 여러 번 자신의 4D 좌표, 속도, 방위각을 중앙 UTM에 송신 |
| 5G 상공망 (Network slicing) | C-V2X / 5G SA | 관제 데이터 전용 초저지연(Latency < 10ms) 통신 라인 보장 |
| 분산형 USS (UTM Service Supplier) | 다중 서버 상호 연동 | 단일 서버 과부하를 막기 위해 여러 관제 사업자 간 실시간 분산 데이터 동기화 |
4. 다중 기체 병목 현상 해결: 게이트웨이 및 버티포트 알고리즘
도심 상공에서 가장 위험한 구역은 100대의 기체가 이착륙을 위해 모여드는 버티포트(Vertiport) 인근 상공입니다.
이 병목 구간을 해결하기 위해 UTM은 ‘공중 홀딩 패턴(Holding Pattern) 최적화 알고리즘’을 구동합니다. 버티포트 착륙 패드가 가득 찼을 경우, 뒤따라오는 기체들에게 수직 스파이럴(Spiral) 형태의 가상 대기 고도를 할당하여, 동일 고도에서의 수평 충돌 위험을 근본적으로 차단합니다.
결론: 관제 알고리즘이 결정짓는 UAM 상용화의 한계
UAM 시대의 핵심은 더 빠른 기체를 만드는 것이 아니라, 100대의 기체를 한 화면 안에서 안전하게 엮어내는 수학적·소프트웨어적 관제 능력입니다.
4D 궤적 기반의 전략적 디컨플릭션, ORCA 알고리즘 기반의 전술적 회피, 그리고 5G 기반의 초저지연 통신망이 완벽히 유기적으로 결합될 때 비로소 우리는 사고 없는 도심 항공 모빌리티 시대를 맞이할 수 있을 것입니다.