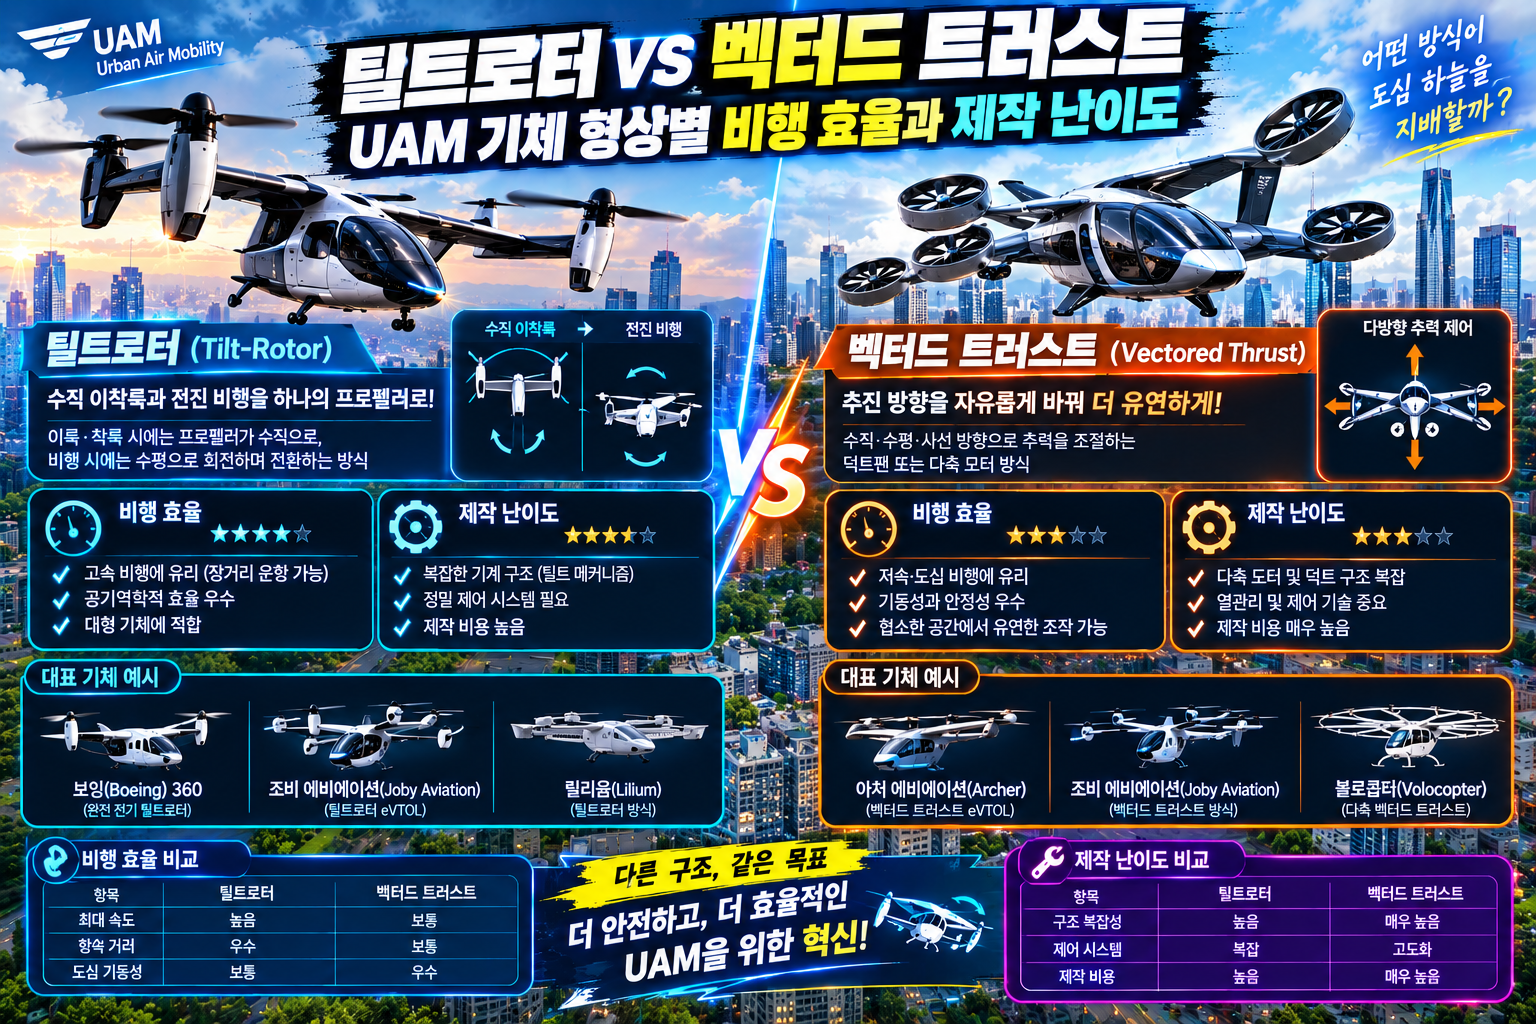
도심항공교통(UAM, Urban Air Mobility) 시장이 본격화되면서 세계적인 eVTOL(전기수직이착륙기) 개발사들은 저마다 다른 기체 구조를 선보이고 있습니다. 멀티콥터 방식을 넘어, 고속 비행과 장거리 운항을 동시에 달성하기 위한 대표적인 주류 메커니즘이 바로 틸트로터(Tilt-Rotor)와 벡터드 트러스트(Vectored Thrust) 방식입니다.
두 구조 모두 수직 이착륙 시에는 로터를 하늘로 향하게 하고, 고속 순항 시에는 전방을 향하도록 추력의 방향을 바꾸는 추력 편향(Thrust Vectoring) 방식을 사용합니다.
하지만 로터 전체를 회전시키느냐, 아니면 덕트나 일부 로터 구조만을 조향하느냐에 따라 비행 효율성, 공덕학적 특성, 메커니즘 복잡도 및 제작 난이도에서 극명한 차이를 보입니다. 본 글에서는 두 핵심 기체 형상의 공학적 차이점과 기술적 장단점을 정밀 비교 분석합니다.
1. 틸트로터(Tilt-Rotor) 메커니즘: 직관적인 추력 전환과 고효율 순항
틸트로터 방식은 로터와 이를 구동하는 나셀(Nacelle) 또는 모터 전체가 수직(90도)에서 수평(0도)으로 틸팅(Tilt)되는 방식입니다. 조달청 및 미국 조비 에비에이션(Joby Aviation)의 S4 기체가 대표적인 틸트로터 형상에 해당합니다.
① 비행 효율성 (Flight Efficiency)
- 대구경 로터 기반의 낮은 디스크 로딩(Disk Loading): 틸트로터는 비교적 크기가 큰 로터를 사용합니다. 디스크 로딩(단위 면적당 받는 추력)이 낮아 수직 이착륙 및 호버링(정지 비행) 시 필요한 전력 소비량이 매우 적습니다.
- 우수한 순항 속도 및 항속 거리: 고정익 날개(Wing)의 양력과 전방을 향한 로터의 추진력이 결합하여 200~300km/h 이상의 고속 비행이 가능하며, 에너지 효율이 높아 도심 간 이동(Inter-city)에 유리합니다.
② 제작 난이도 및 공학적 과제
- 천이 구간(Transition Phase)의 제어 난이도: 수직 비행에서 수평 비행으로 넘어가는 ‘천이 구간’에서 로터 각도 변화에 따른 공기역학적 와류(Vortex)와 양력 불균형이 극심하게 발생합니다. 이 구간을 매끄럽게 제어하기 위한 비행 제어 알고리즘(Flight Control Law) 개발 난이도가 매우 높습니다.
- 기계적 복잡성과 무게 증가: 로터 전체를 물리적으로 기동시키는 틸팅 틸트 휠, 회전 축, 대형 액추에이터가 필수적이므로 구조적 무게가 증가하고, 관절부의 피로 파괴 위험성이 존재합니다.
2. 벡터드 트러스트(Vectored Thrust) 메커니즘: 덕트 팬 기반의 고집적 추력 제어
벡터드 트러스트 방식은 기체 구조 내부에 내장되거나 유선형 구조로 감싸진 여러 개의 소형 덕트 팬(Duct/Flap)을 활용하여 바람의 방향을 제어하거나 덕트 자체를 개별적으로 조향하는 방식입니다. 독일의 리리움(Lilium) Jet이 대표적인 벡터드 트러스트 모델입니다.
① 비행 효율성 (Flight Efficiency)
- 높은 디스크 로딩과 호버링 전력 소모: 소형 덕트 팬을 다수 배치를 하다 보니 디스크 로딩이 매우 높습니다. 따라서 이착륙 시 호버링 상태에서 순간적으로 엄청난 양의 배터리 전력을 소모한다는 치명적인 단점이 있습니다.
- 고속 비행 시 극대화되는 공기역학 이점: 고속 순항 시에는 소형 덕트들이 날개 표면과 하나로 밀착되어 공기 저항(Drag)을 극도로 줄여줍니다. 유선형 기체 형상 덕분에 고속 비행 시의 에너지 효율성은 매우 뛰어납니다.
② 제작 난이도 및 공학적 과제
- 분산 전원 추진(DEP) 및 소형 로터 동기화: 30개 이상의 소형 전기 모터를 동시에 제어해야 하므로 전력 분배 장치(PDU)의 복잡도가 극에 달합니다. 모터 하나만 고장 나도 추진 균형이 무너지기 때문에 높은 시스템 삼중화(Redundancy)가 요구됩니다.
- 열 관리(Thermal Management): 협소한 공간에 고출력 소형 모터와 인버터들이 밀집되어 있어, 비행 중 발생하는 열을 식히는 냉각계통 설계 난이도가 틸트로터에 비해 훨씬 어렵습니다.
3. 틸트로터 vs 벡터드 트러스트 핵심 사양 정밀 비교
두 기체 형상의 기술적 차이점을 공학적 지표로 비교하면 다음과 같습니다.
| 비교 항목 | 틸트로터 (Tilt-Rotor) | 벡터드 트러스트 (Vectored Thrust) |
| 대표 기체 | Joby Aviation S4, Archer Midnight | Lilium Jet |
| 추진체 구조 | 대구경 오픈 로터 틸팅 방식 | 소형 다중 덕트 팬 (Duct Fan) 방식 |
| 디스크 로딩 (Disk Loading) | 낮음 (호버링 효율 우수) | 높음 (호버링 시 배터리 소모 큼) |
| 호버링 소음 | 상대적으로 저음역대 (대구경 로터) | 고주파 수축음 (소형 팬 고속 회전) |
| 천이 비행 제어 | 복잡함 (기류 변화 및 와류 대응) | 극도로 복잡함 (30개 이상 팬 미세 제어) |
| 기계적 작동 부위 | 대형 틸팅 관절 및 액추에이터 | 다중 소형 플랩 및 덕트 방향 제어기 |
| 상용화 난이도 | 중상 (상용화 임박 단계) | 최상 (배터리 밀도 및 열 제어 한계) |
4. 상용화 관점에서의 최종 승자는?
현재 UAM 상용화 인증(FAA/EASA)에 가장 가까워진 형상은 틸트로터 방식입니다. 현재 배터리 에너지 밀도 기술 수준(약 250~300 Wh/kg)에서 수직 이착륙 시 전력 소모를 최소화할 수 있는 디스크 로딩 구조가 상업적 경제성을 입증하기에 훨씬 유리하기 때문입니다.
반면 벡터드 트러스트 방식은 차세대 전고체 배터리가 상용화되고 경량화 및 열관리 제어 기술이 한 단계 격상된 이후에 진가를 발휘할 수 있는 미래지향적 메커니즘으로 평가받고 있습니다.
결론: 목적에 따른 기술적 타협의 산물
틸트로터와 벡터드 트러스트는 단순한 우열의 문제가 아닌, 호버링 효율성을 취할 것인가(틸트로터), 아니면 순항 시의 저항 감소와 모듈화 디자인을 취할 것인가(벡터드 트러스트)에 대한 기술적 선택의 결과입니다.
배터리 기술의 발전 속도와 도심 버티포트의 이착륙 환경 조건에 따라 두 기체 형상은 향후 UAM 시장에서 각자의 특화된 비행 영역을 구축하며 경쟁하게 될 것입니다.