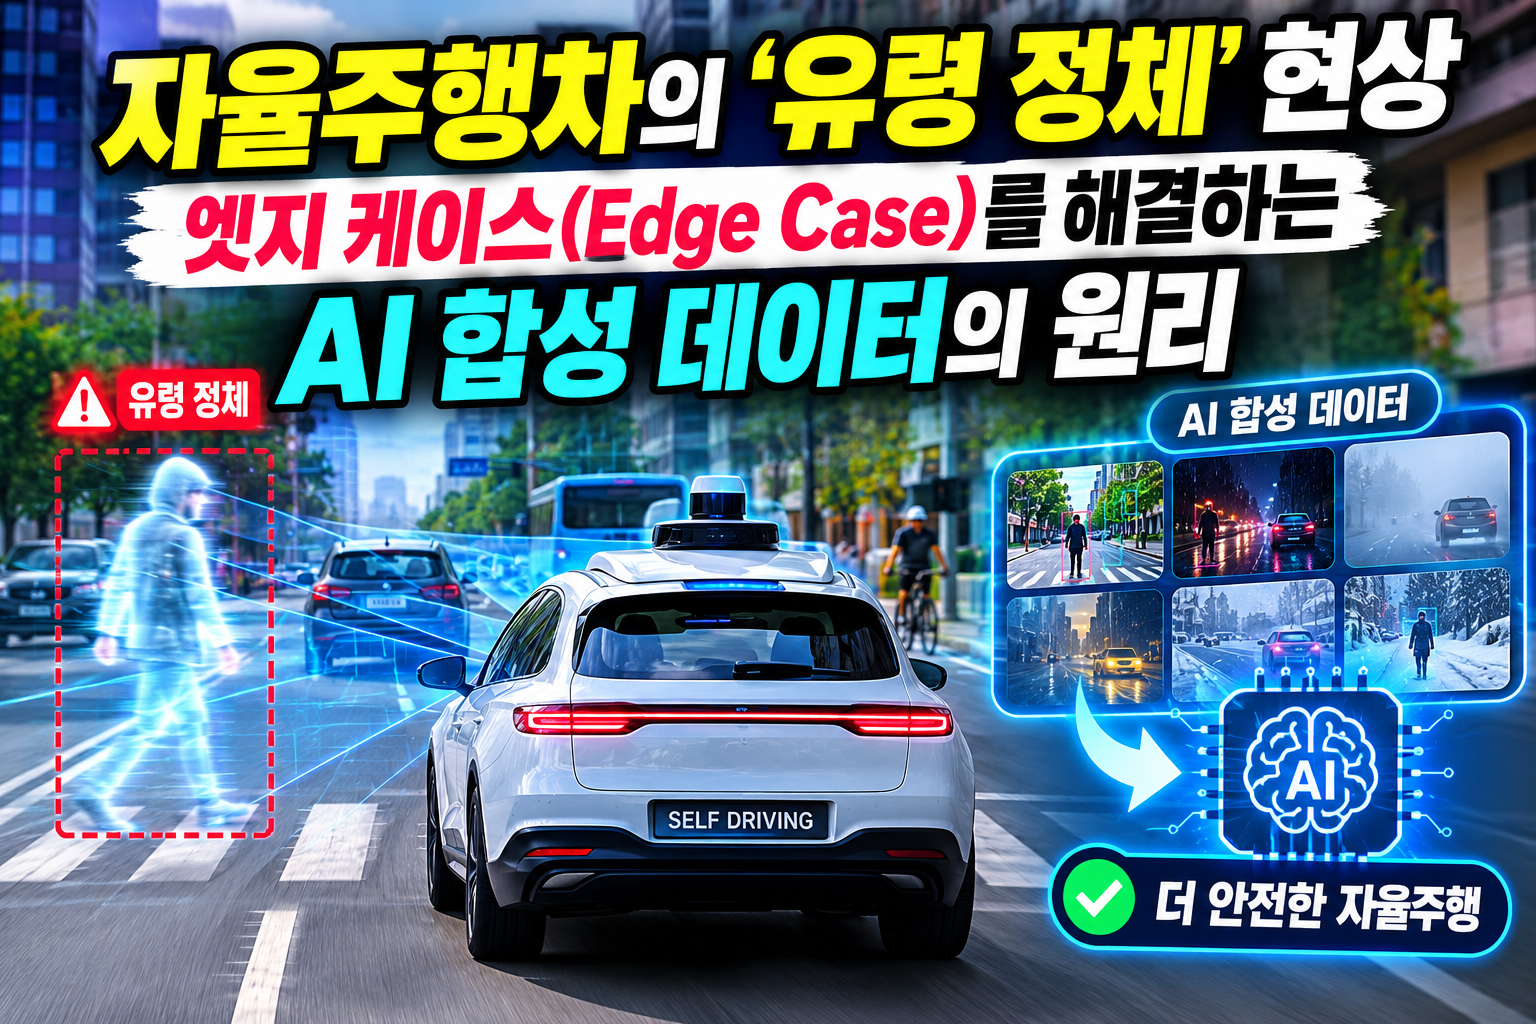
특별한 사고나 도로 공사가 없는데도 고속도로나 도심 도로에서 갑자기 차가 막히는 현상을 경험해 보셨을 것입니다. 이를 도로 교통 공학에서는 ‘유령 정체(Phantom Traffic Jam)’라고 부릅니다.
자율주행차가 완벽히 상용화되면 이러한 유령 정체가 사라질 것이라는 기대가 많았지만, 역설적이게도 초기 자율주행 알고리즘의 ‘엣지 케이스(Edge Case, 예측하기 힘든 예외 상황)’ 대응 부족이 새로운 형태의 유령 정체를 유발하고 있습니다.
본문에서는 자율주행 시스템이 왜 유령 정체와 엣지 케이스를 만들어내는지, 그리고 이를 극복하기 위한 핵심 열쇠인 ‘AI 합성 데이터(Synthetic Data)’의 작동 원리를 기술적 관점에서 상세히 분석합니다.
1. 자율주행차와 유령 정체, 그리고 엣지 케이스의 상관관계
인간 운전자의 유령 정체는 반응 지연과 과도한 브레이크 조작으로 인한 ‘반응 파동(Reaction Wave)’ 때문에 발생합니다. 앞차가 살짝 살짝 브레이크를 밟으면 뒤따라오는 차량들은 위험을 감지하고 점점 더 강하게 브레이크를 밟게 되며, 이 파동이 뒤로 밀려나면서 결국 후방의 차들은 완전히 멈춰 서게 됩니다.
그렇다면 계산 성능이 뛰어난 자율주행차는 왜 유령 정체를 만들까요? 원인은 바로 ‘안전 편향 알고리즘’과 ‘엣지 케이스’의 충돌에 있습니다.
[도로 상의 미확인 장애물/착시 감지]
          ↓
[AI의 엣지 케이스 인식 실패 (위험 인지)]
          ↓
[시스템의 보수적 급제동 (안전 편향)]
          ↓
[후속 차량들의 연쇄 감속 및 정체 발생 (유령 정체)]
- 보수적인 제동 설계: 자율주행 알고리즘은 사고율을 ‘0%’로 만드는 것을 최우선 목표로 합니다. 따라서 센서에 작은 오류나 불확실한 물체가 감지되면 즉시 보수적으로 속도를 줄이거나 급제동을 거는 경향이 있습니다.
- 엣지 케이스(Edge Case)의 발생: 도로 위에는 햇빛 반사로 인한 센서 착시, 도로에 떨어진 비닐봉지, 독특한 차림의 보행자 등 AI가 수집한 데이터셋에 존재하지 않는 무수한 예외 상황이 존재합니다.
- 결과적인 유령 정체: AI가 상황을 명확히 판단하지 못해 주춤거리고 과도하게 감속할 때, 뒤따라오는 수십 대의 차량에 연쇄적인 속도 저하를 일으켜 인위적인 유령 정체를 유발하게 됩니다.
2. 실도로 실사 데이터 수집의 한계와 위험성
자율주행 AI가 엣지 케이스를 학습하여 무의미한 급제동을 줄이려면 천문학적인 양의 인지 데이터가 필요합니다. 하지만 실제 도로 주행(Real-World Driving)을 통해서만 데이터를 수집하는 방식은 두 가지 치명적인 한계에 직면합니다.
- 희소성의 법칙: 엣지 케이스는 수백만 km를 주행해야 겨우 한 번 만날 수 있을 정도로 드뭅니다. (예: 고속도로에 갑자기 뛰어드는 야생동물, 역역주행하는 킥보드 등)
- 안전성 및 비용 문제: AI를 훈련시키기 위해 실제 도로에서 위험천만한 엣지 케이스 상황을 인위적으로 만들어 주행할 수는 없습니다. 사고 위험과 비용이 기하급수적으로 증가하기 때문입니다.
이러한 실도로 주행 데이터 수집의 물리적 한계를 정면으로 돌파하기 위해 등장한 혁신적인 해결책이 바로 AI 합성 데이터(Synthetic Data)입니다.
3. AI 합성 데이터(Synthetic Data)의 작동 원리 및 기술 메커니즘
AI 합성 데이터란 실제 현실 세계에서 수집한 데이터가 아니라, 3D 그래픽 엔진, 물리 시뮬레이션, 생성형 AI 기술을 활용하여 가상 세계에서 인공적으로 생성해낸 데이터를 의미합니다.
① 3D 그래픽 엔진 기반의 하이퍼 리얼리즘 시뮬레이션
언리얼 엔진(Unreal Engine)이나 렌더포스 같은 고성능 게임 엔진 기술이 자율주행 시뮬레이터에 적용됩니다. 광선의 굴절과 반사를 물리적으로 정확하게 계산하는 레이 트레이싱(Ray Tracing) 기술을 활용해 실사보다 더 진짜 같은 가상 도로 환경을 구축합니다.
② 센서 수준(Sensor-Level)의 정밀 모사
단순히 카메라 시각 이미지만 만드는 것이 아닙니다. 라이다(LiDAR)의 레이저 반사파, 레이더(Radar)의 전파 산란, 초음파 센서의 음파 감쇠 현상까지 물리학 공식에 맞춰 가상으로 생성해냅니다. 이를 통해 AI는 가상 공간 속에서 실제 센서를 탑재하고 주행하는 것과 100% 동일한 신호를 전달받습니다.
③ 엣지 케이스 무한 생성 알고리즘
합성 데이터 솔루션은 가상 공간의 변수를 무한히 조합할 수 있습니다.
- 기상 변수: 폭우, 폭설, 짙은 안개, 역광, 렌즈 오염 시뮬레이션
- 돌발 개체 변수: 갓길에서 갑자기 뛰어드는 아이, 도로 위 굴러가는 타이어, 특이한 형태의 대형 화물차
- 조명 및 도로 변수: 아스팔트 균열, 포트홀, 밤낮의 광량 변화
[가상 공간 환경 구축] -> [변수 무한 조합 (날씨/개체/광원)] -> [라이다/카메라 센서 신호 합성] -> [AI 알고리즘 학습]
④ 생성적 적대 신경망(GAN) 및 딥러닝 고도화
생성자와 판별자가 경쟁하며 데이터를 고도화하는 GAN(Generative Adversarial Network)이나 디퓨전(Diffusion) 모델을 결합하여, 실 도로 데이터와 가상 데이터 간의 격차(Sim-to-Real Gap)를 최소화합니다.
4. 합성 데이터가 가져올 자율주행의 미래와 유령 정체 해소
합성 데이터를 활용하면 1초 만에 수만 가지의 무서운 엣지 케이스를 자율주행 AI에 학습시킬 수 있습니다. AI가 이전에 한 번도 경험하지 못한 낯선 도로 환경을 만나더라도, 이미 가상 공간에서 수억 번 반복 훈련한 ‘합성 경험’을 바탕으로 다음과 같이 대처하게 됩니다.
- 상황 인식의 정확도 향상: 단순 비닐봉지나 센서 노이즈를 실제 위험 장애물과 구별해 내어 무의미한 급제동을 예방합니다.
- 부드러운 속도 제어: 감속이 필요한 상황에서도 급격한 제동 대신 주행 흐름을 깨지 않는 부드러운 감속 알고리즘(MRM)을 구현합니다.
- 차량 간 협력 주행(C-V2X) 최적화: 합성 데이터 시뮬레이션을 통해 수백 대의 자율주행차가 교차로를 지나갈 때 발생할 수 있는 병목 현상을 미리 인공지능이 유기적으로 계산해 냅니다.
결국 합성 데이터를 통한 엣지 케이스의 완벽한 학습이야말로, 도로 위 불필요한 급제동을 없애고 도로의 수송 효율을 극대화하여 ‘유령 정체 없는 차세대 모빌리티 세상’을 완성하는 가장 핵심적인 기술적 기반이 될 것입니다.