자율주행 수목/공원 청소 로봇: 비정형 환경(흙, 나뭇잎, 웅덩이) 인지 알고리즘 분석
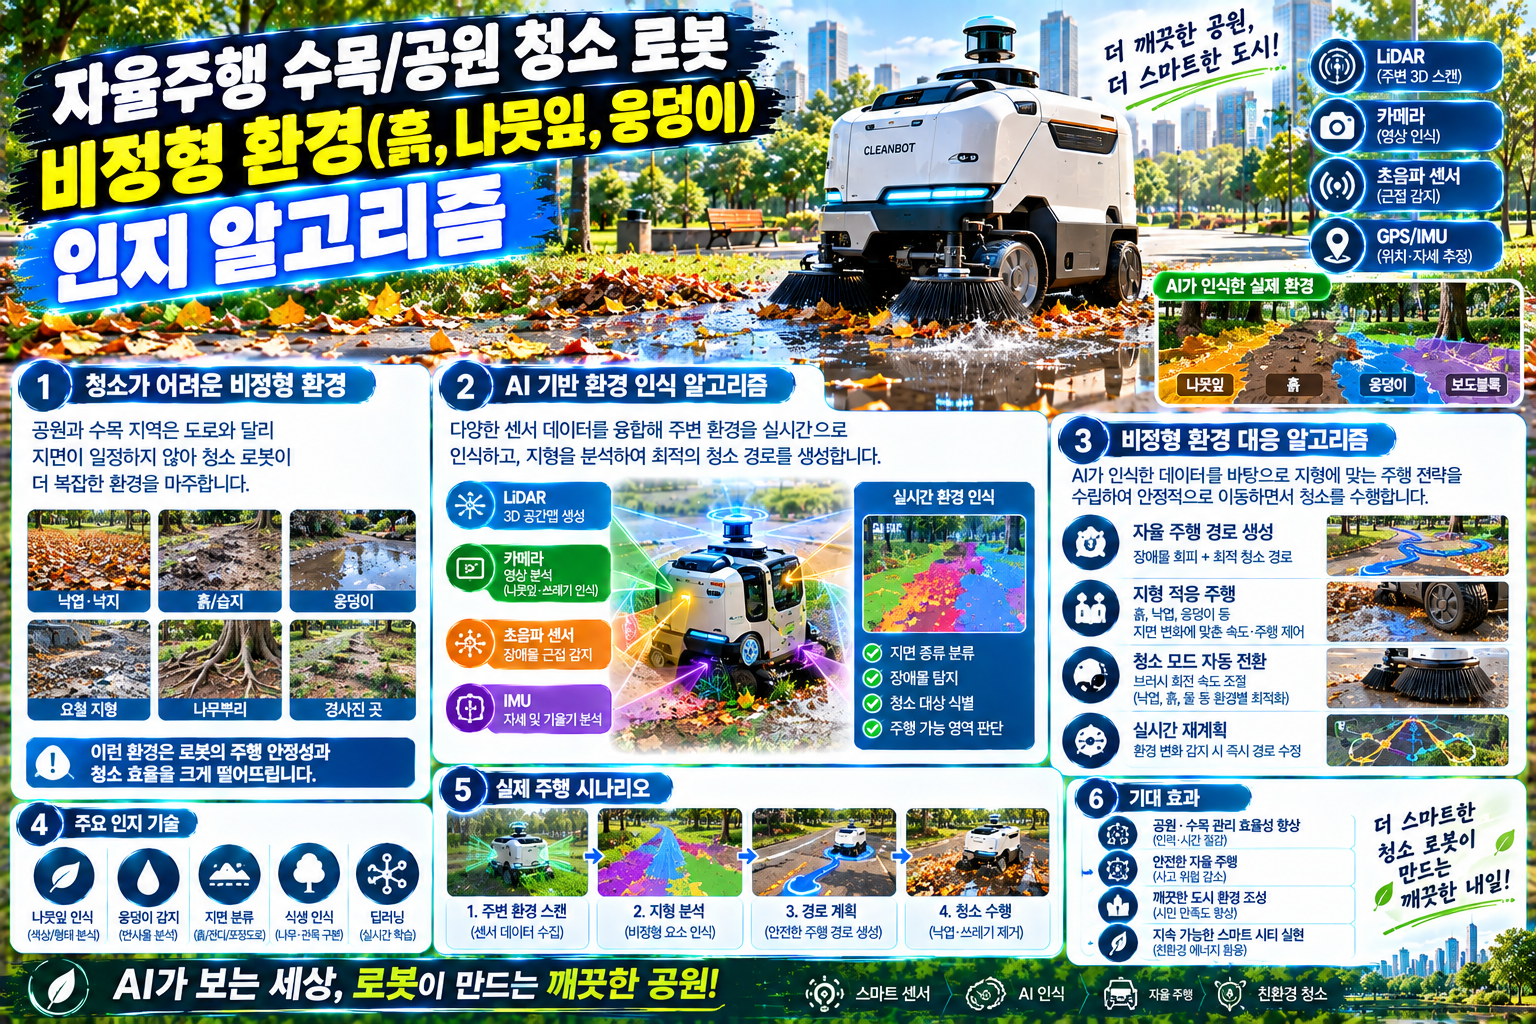
자율주행 수목 및 공원 청소 로봇이 흙, 나뭇잎, 웅덩이 등 비정형 환경을 인지하는 알고리즘 메커니즘을 분석합니다. 센서 융합(LiDAR, Camera), 점군 분류, 딥러닝 기반 지면 세그멘테이션 등 핵심 기술 구조를 정리했습니다.
자율주행 수목 및 공원 청소 로봇이 흙, 나뭇잎, 웅덩이 등 비정형 환경을 인지하는 알고리즘 메커니즘을 분석합니다. 센서 융합(LiDAR, Camera), 점군 분류, 딥러닝 기반 지면 세그멘테이션 등 핵심 기술 구조를 정리했습니다.