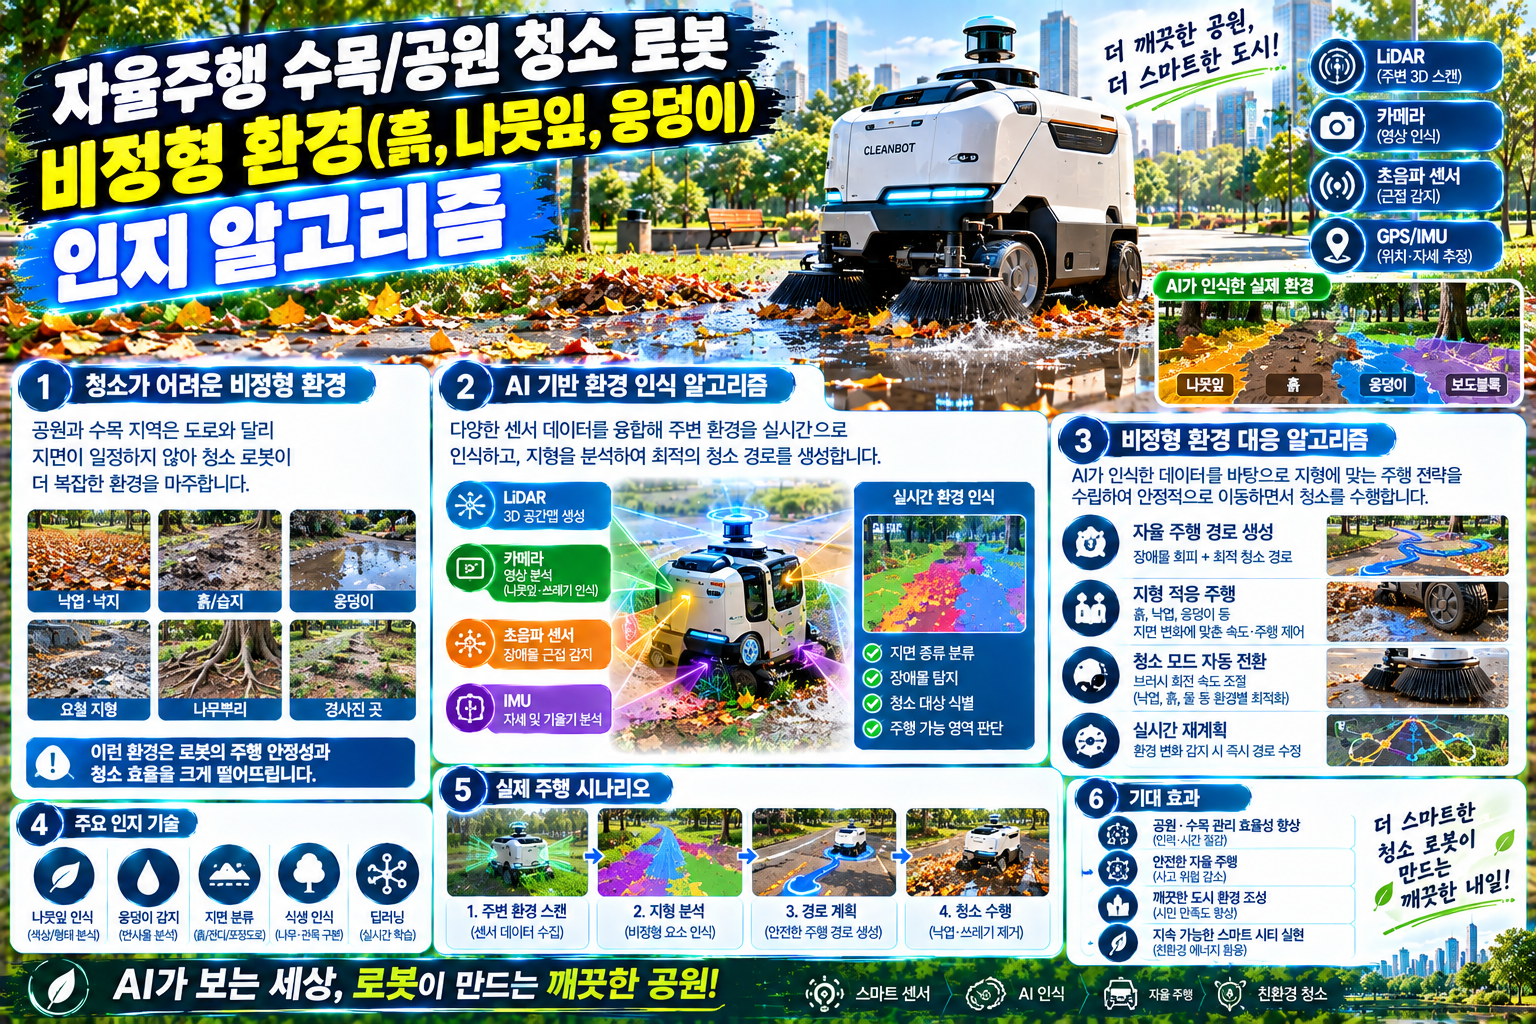
도시 공원과 수목원은 규격화된 도로와 달리 경계가 불분명하고 지면 상태가 불규칙한 비정형 환경(Unstructured Environment)입니다. 이러한 공간에서 청소 로봇이 안전하고 효율적으로 자율주행을 수행하려면 흙, 낙엽, 물웅덩이, 자갈 등 복잡한 노면 상태를 명확히 인지하고 분류하는 기술이 필수적입니다.
본 글에서는 자율주행 공원 청소 로봇이 비정형 환경의 장애물과 노면 상태를 판별하는 핵심 인지 알고리즘과 센서 융합 기술의 구조적 메커니즘을 세부적으로 분석합니다.
1. 비정형 환경이 자율주행 인지에 미치는 도전 과제
기존의 도심 도로 자율주행은 차선, 차도와 인도 구분 턱, 교통표지판 등 정형화된 시각 큐(Visual Cue)에 의존합니다. 하지만 공원 및 수목원 환경은 다음과 같은 기술적 난관이 존재합니다.
- 경계의 모호성: 잔디밭과 흙길, 보도블록 경계가 낙엽이나 흙으로 덮여 구분이 어려움.
- 지면 투과 및 변형: 젖은 낙엽이나 물웅덩이는 센서 신호를 반사·산란시켜 거리 측정 오류를 유발함.
- 동적 장애물의 불규칙성: 바람에 날리는 낙엽, 이동하는 야생동물, 바닥에 떨어진 나뭇가지 등 모양과 형태가 일정하지 않음.
이러한 한계를 극복하기 위해 다중 센서 데이터 통합과 전용 딥러닝 인지 알고리즘 구조가 활용됩니다.
2. 센서 융합(Sensor Fusion)에 기반한 원시 데이터 수집
단일 센서만으로는 비정형 노면의 물리적 특성을 완벽히 파악할 수 없습니다. 따라서 센서 융합(Late & Early Fusion) 메커니즘을 적용합니다.
[3D LiDAR (점군 데이터)] ──┐
                         ├─► [센서 융합 엔진] ─► [지면 분류 알고리즘]
[RGB-D 카메라 (시각 데이터)] ──┘
- 3D 32/64채널 LiDAR: 지면의 고도 변화, 정밀 형상, 기하학적 3차원 데이터(Point Cloud) 수집.
- RGB-D / 스테레오 카메라: 색상 정보, 텍스처(Texture), 반사율 정보를 제공하여 낙엽과 흙, 잔디의 시각적 질감 분류.
- 초음파 및 IR 센서: 물웅덩이 표면의 빛 반사 시 거리 오차를 보정하는 보조 기하 센서 역할.
3. 핵심 인지 알고리즘 구조
(1) 점군(Point Cloud) 데이터 기반 지면 세그멘테이션
LiDAR로 입력된 3차원 점군 데이터에서 주행 가능한 평면과 장애물을 분리하는 알고리즘이 동작합니다.
- RANSAC (Random Sample Consensus): 노면의 기본 평면 방정식 추정.
- Patchwork / Patchwork++ 알고리즘: 경사지나 불규칙한 흙길에서도 지면을 고도별 영역(Patch)으로 나누어 비정형 지면을 정확히 분할.
(2) 딥러닝 기반 시맨틱 세그멘테이션 (Semantic Segmentation)
카메라 영상 데이터는 SegNet, DeepLabV3+, Mask R-CNN 기반의 신경망 모델을 통해 피셀 단위로 환경을 인식합니다.
- 낙엽(Fallen Leaves) 인식: 색상 및 질감 특성을 학습하여 ‘청소 대상’으로 분류.
- 흙길/자갈(Dirt/Gravel) 인식: ‘주행 가능 영역(Traversable Area)’으로 라벨링.
- 물웅덩이(Puddle) 인식: 편광 카메라 기법 또는 반사 패턴 분석 알고리즘을 결합하여 depth 측정 오류를 보정하고 ‘회피 대상 또는 주의 영역’으로 판별.
(3) 반사도(Intensity) 데이터를 활용한 물성 분석
LiDAR 센서가 쏜 레이저 빛이 돌아오는 반사 강도(Intensity) 값을 분석하면 물질의 종류를 역추적할 수 있습니다.
- 수분 함유 노면 및 물웅덩이: 빛 흡수율이 높아 반사 강도 값이 급격히 저하됨.
- 건조한 흙 및 콘크리트: 일정 수준 이상의 반사 강도 유지. 이를 통해 단순 카메라 시각 분석의 오진을 기하학적·물리적으로 재검증합니다.
4. 청소 작업 판단 및 주행 경로 생성 메커니즘
인지 알고리즘이 환경 구분을 마치면, 로봇의 중앙 제어 알고리즘은 ‘주행 영역’과 ‘청소 대상’을 분리하여 행동 패러다임을 결정합니다.
1. 지면 세그멘테이션 ──► 2. 노면 안정성 평가 ──► 3. 청소 대상 수집 경로 계산
   (낙엽/흙/웅덩이 구분)      (바퀴 슬립 위험 계산)      (흡입/브러시 가동 제어)
- 노면 마찰력 측정 보정: 흙길이나 젖은 낙엽 위에서는 바퀴 슬립(Wheel Slip)이 발생하므로 IMU(관성측정장치)와 엔코더 값을 연동하여 속도를 자동 감속합니다.
- 동적 흡입력 제어: 낙엽 수집 시 흙이나 큰 자갈이 함께 들어가지 않도록 인지된 가벼운 유기물 영역에서만 흡입 모터 출력을 높이는 맞춤형 청소 경로를 스케줄링합니다.
5. 결론: 친환경 도시 관리를 이끄는 모빌리티 혁신
자율주행 수목원·공원 청소 로봇의 핵심은 단순히 벽을 피하는 정적 장애물 회피를 넘어, 흙, 낙엽, 물웅덩이 등 비정형 노면의 복합적 특성을 지능적으로 분류해 내는 인지 알고리즘에 있습니다.
센서 융합 기술과 정밀 세그멘테이션 알고리즘의 고도화는 공공시설 관리 비용을 대폭 절감하고, 작업자의 안전을 확보하며 지속 가능한 스마트 시티 환경 조성을 앞당길 것입니다.