수륙양용 자율주행 모빌리티 기술 분석: 지상 인지 센서와 수중 소나(Sonar)의 센서 퓨전(Sensor Fusion) 알고리즘
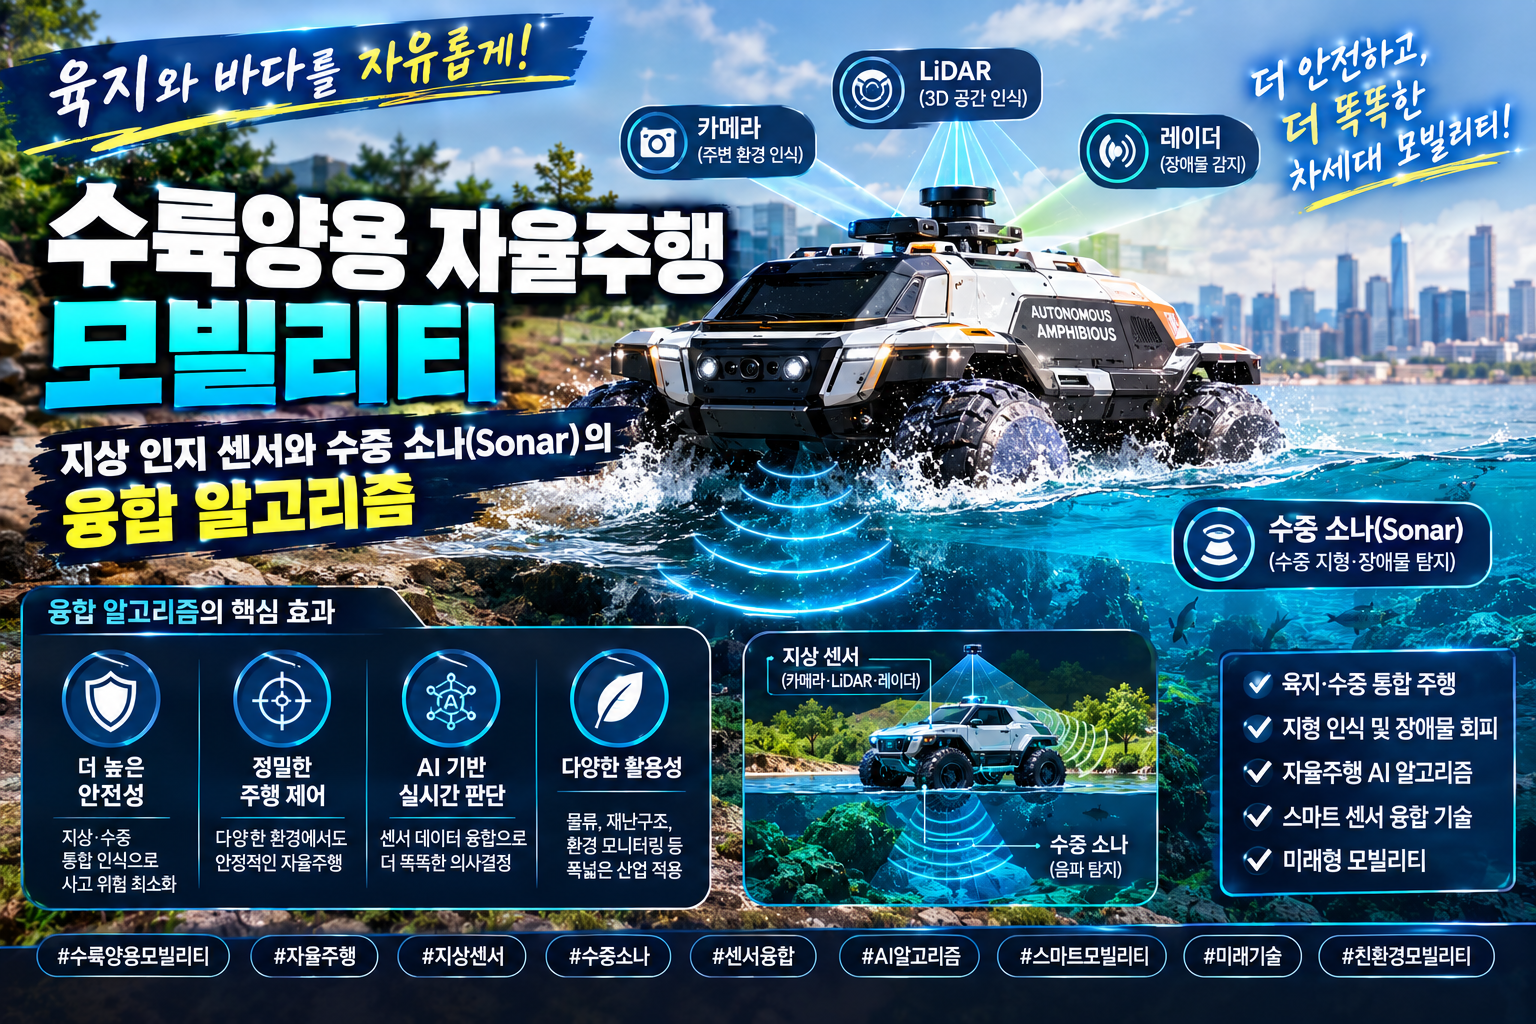
수륙양용 자율주행 모빌리티의 지상 인지 센서(LiDAR, Camera, Radar)와 수중 소나(Sonar) 데이터 융합 알고리즘 심층 분석. 수면 경계면 환경 변화와 센서 교전, Extended Kalman Filter 및 딥러닝 기반 센서 퓨전 기술을 다룹니다.
수륙양용 자율주행 모빌리티의 지상 인지 센서(LiDAR, Camera, Radar)와 수중 소나(Sonar) 데이터 융합 알고리즘 심층 분석. 수면 경계면 환경 변화와 센서 교전, Extended Kalman Filter 및 딥러닝 기반 센서 퓨전 기술을 다룹니다.