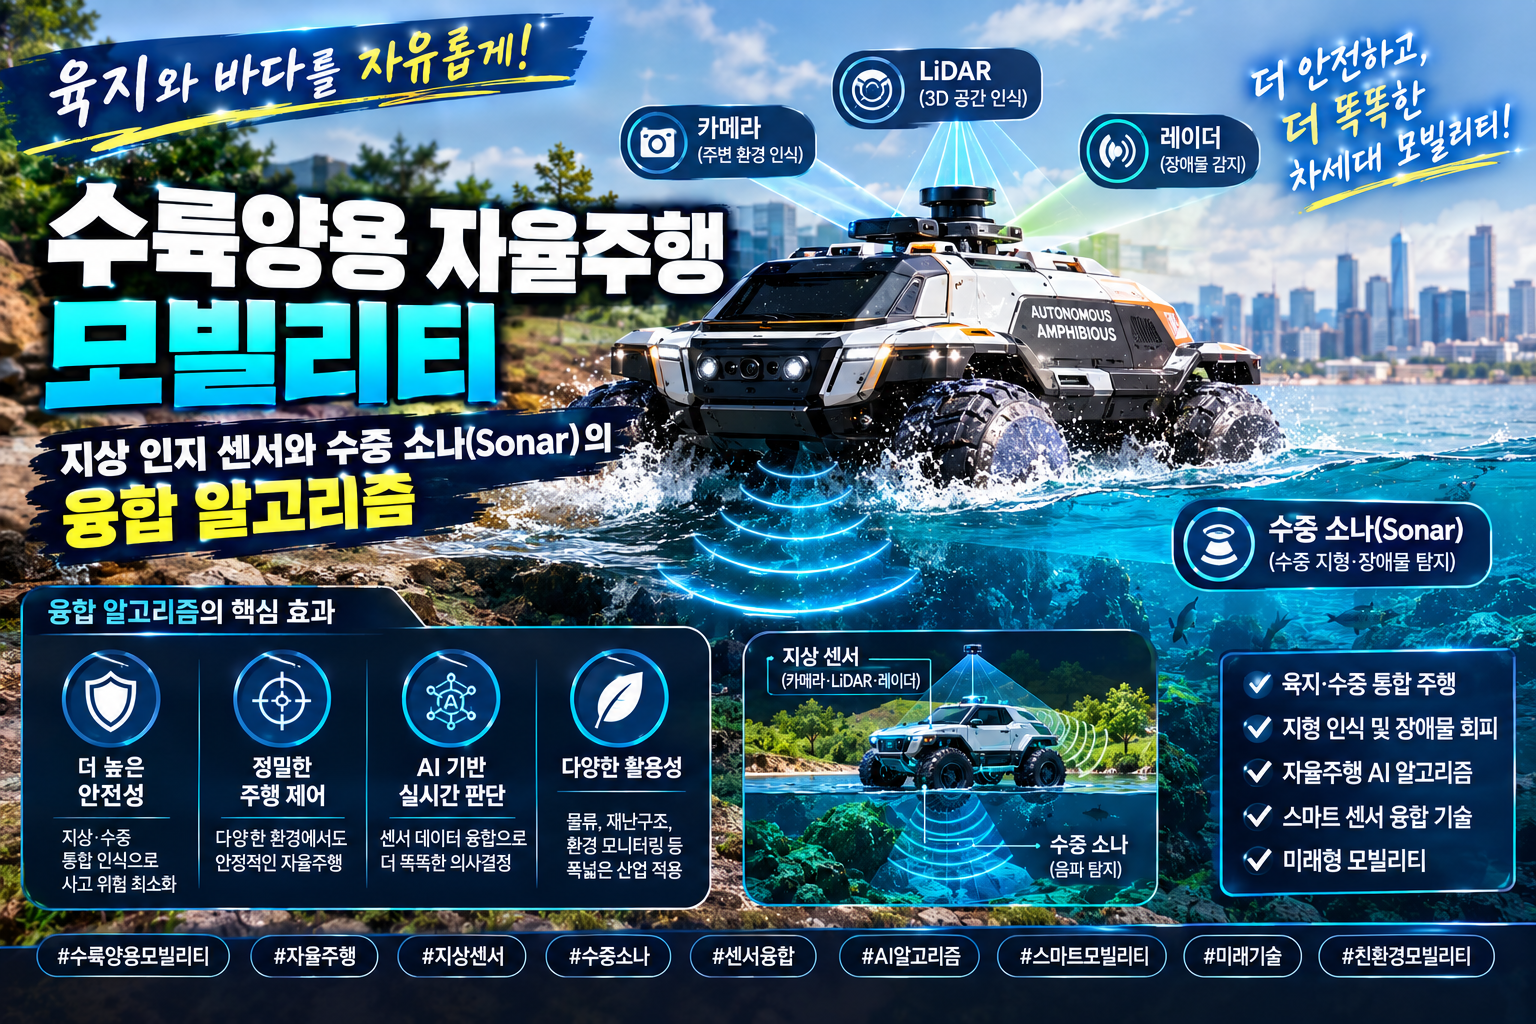
자율주행 모빌리티 기술은 도로 위를 달리는 일반 승용차와 상용차를 넘어, 도심항공모빌리티(UAM), 무인 수색 로봇, 그리고 수륙양용 특수 모빌리티 영역으로 빠르게 확장되고 있습니다. 특히 재난 구조, 군사 탐색, 오지 물류 수송 등의 목적으로 활용되는 수륙양용 자율주행 모빌리티(Amphibious Autonomous Mobility)는 육상 환경과 수중 환경을 연속적으로 전환하며 복합적인 매질(Medium) 속에서 정밀한 인지와 경로 계획을 수행해야 합니다.
그러나 지상 자율주행의 핵심인 라이다(LiDAR), 카메라(Camera), 레이더(Radar) 등의 광학·전파 센서는 수중으로 진입하는 순간 수면에 의한 굴절, 빛의 흡수 및 산란 현상으로 인해 정밀도가 급격히 저하됩니다. 반대로 수중 자율탐사에 사용되는 음향 기반 소나(Sonar) 센서는 대기 중에서 음파의 이질적인 전달 매질 차이로 인해 사용할 수 없습니다.
본 글에서는 수륙양용 모빌리티가 육상과 수중을 완벽하게 넘나들기 위한 지상 인지 센서와 수중 소나 센서의 물리적 한계점, 그리고 이를 극복하기 위한 다중 센서 퓨전(Multi-Sensor Fusion) 알고리즘의 공학적 메커니즘을 심층 분석합니다.
1. 환경 매질 변환에 따른 인지 센서의 물리적 한계
수륙양용 모빌리티가 menghadapi하는 가장 치명적인 문제는 ‘매질(Medium)의 불연속성’입니다. 공기(Air)와 물(Water)은 굴절률, 파장 흡수율, 신호 전파 속도 측면에서 완벽히 다른 물리적 특성을 가집니다.
[지상 환경: 공기 매질]
 • 라이다 (LiDAR): 레이저 파장 (850~1550nm) ➔ 높은 직진성 및 고해상도 3D 점군(Point Cloud) 생성
 • 카메라 (Camera): 가시광선 기반 ➔ 고해상도 색상 및 형태 인지
 • 레이더 (Radar): 전자기파 (77GHz) ➔ 기상 악화 시 거리 측정

[진입 수역: 수면 경계면 및 수중 매질]
 • 라이다/카메라: 빛의 급격한 굴절, 흡수, 감쇄 현상 ➔ 수심 1m 이내 신호 소실
 • 음향 소나 (Sonar): 물 속 음파 전파 속도(약 1,500m/s) ➔ 음파 반사파 기반 수중 지형/장애물 인지
① 광학 및 전파 센서의 수중 감쇄 메커니즘
라이다가 사용하는 근적외선 레이저는 물 분자에 흡수되는 특성이 매우 강합니다. 빛이 수면에 도달하는 순간 약 98% 이상의 에너지 감쇄가 발생하며, 수면의 파도와 와류로 인해 임의의 방향으로 산란(Scattering)됩니다. 이로 인해 수면 하부의 장애물이나 수심 지형을 정확히 계측하는 것이 불가능해집니다.
② 음향 소나(Sonar)의 공기 중 전파 한계
수중 환경에서 가장 유용한 음향 센서(FLS: Forward Looking Sonar, MBES: Multibeam Echo Sounder)는 음파의 압력 변화를 통해 데이터를 수집합니다. 하지만 공기 중에서는 밀도 차이로 인해 임피던스 불일치(Impedance Mismatch)가 발생하여 음파 에너지가 거의 전달되지 않습니다. 따라서 모빌리티가 육상에 있을 때는 소나 센서 데이터가 무효화됩니다.
2. 지상 인지 센서와 수중 소나의 데이터 융합 알고리즘
수륙양용 자율주행의 핵심은 육상에서 수중으로, 또는 수중에서 육상으로 전환되는 수면 경계 영역(Transit Zone)에서 센서 데이터의 유효성을 실시간으로 판별하고 신활하게 칼만 필터 기반으로 데이터를 가중 융합하는 것입니다.
[지상 센서 (LiDAR/Camera/Radar)] ──┐
                                  ├──> [매질 판별 및 센서 신뢰도 평가] ──> [센서 퓨전 엔진 (EKF / Graph-SLAM)] ──> [통합 3D 그리드 지도 생성]
[수중 센서 (Sonar/DVL/USBL)]    ──┘
① 수학적 상태 추정: 확장 칼만 필터(EKF) 및 파티클 필터(PF)
모빌리티의 실시간 위치와 장애물과의 거리를 추정하기 위해 확장 칼만 필터(Extended Kalman Filter, EKF)와 파티클 필터(Particle Filter)가 활용됩니다.
$$x_k = f(x_{k-1}, u_k) + w_k$$
$$z_k = h(x_k) + v_k$$
여기서 측정 모델 $h(x_k)$는 모빌리티가 위치한 수심과 센서의 노이즈 공분산(Noise Covariance) 행렬 $R_k$에 따라 동적으로 가중치를 업데이트합니다. 모빌리티의 수중 기입도를 감지하는 수심 센서(Pressure Sensor) 및 수위 센서 데이터에 의해, 라이다 수치 고유 가중치는 줄어들고 소나 센서의 오차 공분산 값이 감소하면서 소나 데이터 기반 오차 수정이 메인이 됩니다.
② 딥러닝 기반 공간 점군 매핑(Point Cloud Fusion)
최근에는 라이다의 3D 공간 점군(Point Cloud)과 멀티빔 소나의 2D/3D 음향 이미지 데이터를 동일한 좌표계(World Coordinate)로 정렬하는 딥러닝 기반 센서 퓨전 네트워크가 적용됩니다.
- 점군 공간 매핑: 소나의 음향 스펙트럼 이미지를 3D 메시(Mesh) 데이터로 전환한 뒤, 라이다가 인지한 지상 점군 데이터와 수면 경계선 상에서 3차원 포인트 매칭을 실행합니다.
- Feature-level Fusion: CNN(합성곱 신경망)을 활용하여 카메라 이미지의 시각적 특징점과 소나의 강도(Intensity) 데이터를 피처 수준에서 결합, 수면 근처의 부유물과 실제 구조물(암석, 교량 하부 구조 등)을 정확히 분류합니다.
3. 센서 퓨전 가중치 전환 및 모빌리티 제어 알고리즘
수륙양용 모빌리티가 안정적인 수행력을 유지하기 위해서는 센서의 상태값에 따른 하드웨어 기동 제어 유닛(MCU)과의 동기화가 필수적입니다.
[수면 접근 경계] ➔ [라이다 거리 측정 및 수심 감지] ➔ [수중 소나 가동 및 음파 빔 형성] ➔ [추진체 전환 (바퀴/궤도 ➔ 워터제트/스크류)]
① 동적 노이즈 공분산 적응 알고리즘 (Adaptive Covariance Adjustment)
수면 진입 시 발생하는 격렬한 물보라와 와류는 라이다 및 카메라에 막대한 가짜 노이즈(Outlier)를 생성합니다. 적응형 알고리즘은 수심 센서 및 관성측정장치(IMU)의 동적 움직임 변화를 감지하여, 소나 데이터의 신뢰도 가중치 $W_{\text{sonar}}$를 즉시 증가시키고 라이다 데이터의 모호성 필터(Outlier Filter) 기준을 엄격하게 상향 조정합니다.
② 수륙양용 SLAM (Simultaneous Localization and Mapping)
모빌리티는 통신 신호가 차단되거나 미약한 환경에서도 위치를 스스로 추정해야 하므로 수륙양용 SLAM 기술을 적용합니다. 지상에서는 Visual-Inertial SLAM 또는 LiDAR SLAM을 구동하고, 완전히 수중에 진입하면 Sonar-Inertial SLAM(DVL: Doppler Velocity Log 결합)으로 알고리즘 주도권을 유연하게 스위칭합니다.
4. 실제 적용 분야 및 향후 발전 전망
수륙양용 자율주행 모빌리티의 센서 퓨전 알고리즘은 산업 및 안보 분야 전반에서 높은 파급력을 가지고 있습니다.
- 재난 구조 및 인프라 점검: 홍수 및 침수 지역에서 수면 아래 숨겨진 장애물을 고해상도 소나로 인지하고, 지상의 인명 구조 포인트를 라이다 및 카메라로 동시 탐색합니다.
- 군사 무인 수색 로봇: 해안 상륙 작전 시 수중 기뢰 탐지(소나 활용)와 지상 장애물 탐지(라이다 활용)를 연속적으로 수행하여 상륙 경로를 자동으로 개척합니다.
- 환경 감시 및 해양 조사: 연안 수역의 오염 물질 추적 및 수심 지형 변화를 지상/수중 통합 매핑 기술로 데이터베이스화합니다.
5. 결론
수륙양용 자율주행 모빌리티는 단일 환경에 최적화된 기존 자율주행 시스템의 기술적 한계를 뛰어넘는 복합 공학의 결정체입니다.
공기 매질의 라이다·카메라·레이더 기술과 수중 매질의 소나 및 DVL 기술을 고도화된 확장 칼만 필터 및 AI 기반 센서 퓨전 알고리즘으로 정밀하게 통합하는 것이야말로, 예기치 않은 수륙양용 위험 환경에서도 완벽한 자율주행을 보장하는 핵심 동력입니다. 이러한 융합 알고리즘의 발전은 미래 모빌리티 산업의 영역을 지상에서 수중, 그리고 지구상 모든 복합 지형으로 크게 확장시킬 것입니다.