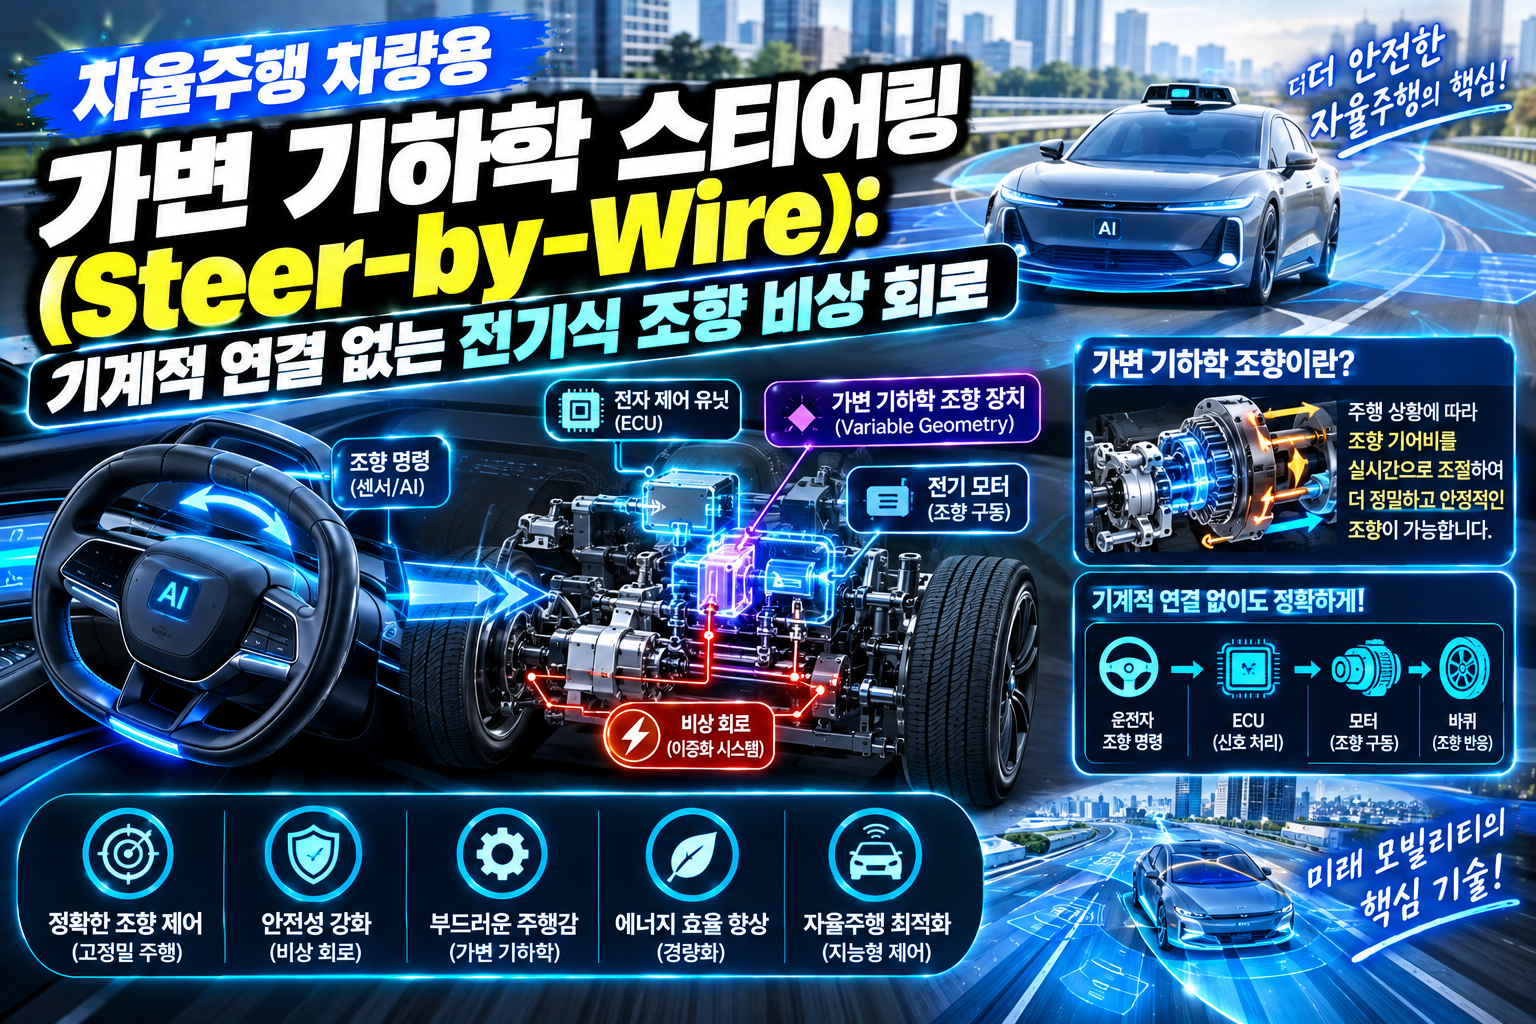
자율주행 차량용 가변 기하학 스티어링(Steer-by-Wire): 기계적 연결 없는 전기식 조향 비상 회로 분석
1. 서론: 레벨 4 자율주행과 조향 시스템의 패러다임 전환
자율주행 기술이 레벨 3을 넘어 레벨 4 이상의 완전 자율주행 단계로 진화함에 따라, 운전자의 직접적인 개입 없이 차량 스스로 안전하게 경로를 제어하는 기술의 중요성이 그 어느 때보다 커지고 있습니다. 기존 차량의 조향 시스템은 운전대(Steering Wheel)와 바퀴(Wheel)가 랙 앤 피니언(Rack & Pinion) 및 조향 컬럼(Steering Column)이라는 물리적 기계 구조로 연결되어 있었습니다.
그러나 목적 기반 모빌리티(PBV) 및 자율주행 차량에서는 실내 공간 활용성을 극대화하고, 주행 상황에 따라 조향비(Steering Ratio)를 자유롭게 변경할 수 있는 ‘스티어 바이 와이어(Steer-by-Wire, SbW)’ 기술이 필수적으로 요구됩니다.
SbW는 기계적 링키지를 완전히 제거하고 전선(Wire)을 통해 전기 신호로 조향하는 기술입니다. 기계적 연결이 사라짐에 따라 발생할 수 있는 전기적·소프트웨어적 오류 시 운전자의 안전을 확보하기 위한 이중화 비상 회로(Fail-Operational / Fail-Safe Redundancy) 설계가 핵심 기술 과제로 부상하고 있습니다.
2. Steer-by-Wire(SbW)의 핵심 작동 원리 및 가변 조향 기하학
SbW 시스템은 크게 운전자의 조향 의도를 감지하는 핸들 측 액추에이터(SWA, Steering Wheel Actuator)와 실제 바퀴를 다루는 바퀴 측 액추에이터(RWA, Rack Wheel Actuator)로 분리되어 작동합니다.
[운전대 (SWA)] ──(전자제어 신호 / CAN-FD)──> [ECU 연산] ──(전력 제어)──> [바퀴 (RWA)]
      │                                                                      │
  (반력 모터:                                                            (조향 모터:
  노면 피드백 제공)                                                     실제 조향각 구현)
(1) 가변 조향 기하학(Variable Steering Geometry)의 구현
기계적 칼럼이 존재하는 기존 차량은 휠의 회전각과 바퀴의 조향각 비율이 고정되어 있습니다. 반면 SbW 시스템은 주행 속도 및 자율주행 모드에 따라 조향 기하학을 실시간 변경할 수 있습니다.
- 저속 및 주차 시: 조향비를 크게 높여 운전대를 조금만 돌려도 바퀴가 크게 회전하여 주차 편의성을 극대화합니다.
- 고속 주행 시: 조향비를 낮추어 미세한 핸들 조작에도 차체가 흔들리지 않도록 정밀하고 안정적인 주행 성능을 제공합니다.
3. 기존 EPS 시스템과 Steer-by-Wire(SbW) 시스템 성능 비교
기존 전동식 파워 스티어링(EPS)과 기계적 연결이 제거된 SbW 시스템의 공학적 특성 비교 표입니다.
| 구분 | 기존 EPS (Electric Power Steering) | Steer-by-Wire (SbW) 시스템 |
| 기계적 연결 유무 | 존재 (조향 칼럼 및 샤프트 연결) | 미존재 (전기 신호 케이블로 대체) |
| 비상시 조향 수단 | 보조 모터 고장 시 운전자의 힘으로 기계적 조향 | 기계적 유격 없음 (전기적 이중화 회로 필수) |
| 가변 조향비 제어 | 제한적 (기계적 가변 랙 적용 필요) | 소프트웨어 제어로 무단계 자유 변환 가능 |
| 실내 공간 및 실내 디자인 | 조향 칼럼 공간 필요 (접이식 핸들 불가) | 팝업/수납식 운전대(Foldable Steering) 구현 가능 |
| 노면 진동 차단 | 노면 충격이 운전대로 일정 부분 전달됨 | 불필요한 잔진동 완벽 차단 및 가상 반력 형성 |
4. 안전성 확보의 핵심: 이중화(Fail-Operational) 비상 회로 구조
SbW 시스템에서는 단 한 번의 회로 단선이나 ECU 먹통 현상이 자율주행 중 전복 및 대형 사고로 이어질 수 있습니다. 이에 따라 1차 고장이 발생해도 시스템이 정상 작동을 유지하는 이중화(Fail-Operational) 비상 회로 설계가 적용됩니다.
(1) 듀얼 ECU 및 멀티 코어 마이크로컨트롤러
주 제어 ECU(Primary ECU)와 보조 ECU(Secondary ECU)가 상시 오프라인/온라인 상태로 동기화됩니다. 메인 ECU에서 이상 신호가 감지되면 5ms(0.005초) 이내에 보조 ECU가 제어권을 즉시 승계합니다.
(2) 듀얼 와인딩 모터(Dual-Winding Motor) 적용
RWA(바퀴 측 액추에이터)에 적용되는 모터 내부에 2개의 독립된 코일 권선과 고전압 드라이브 회로를 구성합니다. 한쪽 회로가 단선되더라도 나머지 50%의 전력으로 차량을 안전한 장소로 이동(Risk Mitigation Strategy)시킬 수 있는 조향 토크를 확보합니다.
(3) 백업 전원 공급 시스템 (Dual Power Supply)
메인 12V/48V 배터리 라인 외에 독립된 수퍼 캐패시터(Supercapacitor) 또는 보조 전원장치를 이중화 비상 회로에 직렬 배치하여 전력 공급 중단 시에도 최소 15분 이상 안전 조향 제어를 유지합니다.
5. 결론 및 향후 전망
Steer-by-Wire(SbW) 시스템은 완전 자율주행 차량의 공간 효율성과 가변 조향 성능을 극대화하는 차세대 핵심 기술입니다. 기계적 연결이 제거됨에 따른 안전 우려는 고도화된 이중화(Fail-Operational) 비상 회로와 센서 융합 기술을 통해 완벽히 해결되고 있습니다.
향후 기능 안전 규격인 ISO 26262 ASIL-D 등급 충족과 사이버 보안 패치 기술이 더해지면서, SbW 기술은 자율주행 모빌리티의 글로벌 표준으로 완벽히 자리잡을 것입니다.
📚 참고 및 학술 출처 (References)
- IEEE Transactions on Vehicular Technology: “Design and Fault-Tolerant Control of Steer-by-Wire System for Autonomous Vehicles”.
- SAE Technical Papers: “Fail-Operational Architecture and Redundancy Concept for Steer-by-Wire Systems in Level 4 Autonomous Driving”.
- ISO 26262 Standard: “Road vehicles – Functional safety – Part 5: Product development at the hardware level for Steer-by-Wire”.
- 한국자동차공학회(KSAE) 학술대회 논문집: “자율주행 차량용 스티어 바이 와이어(SbW) 시스템의 비상 이중화 제어 알고리즘에 관한 연구”.