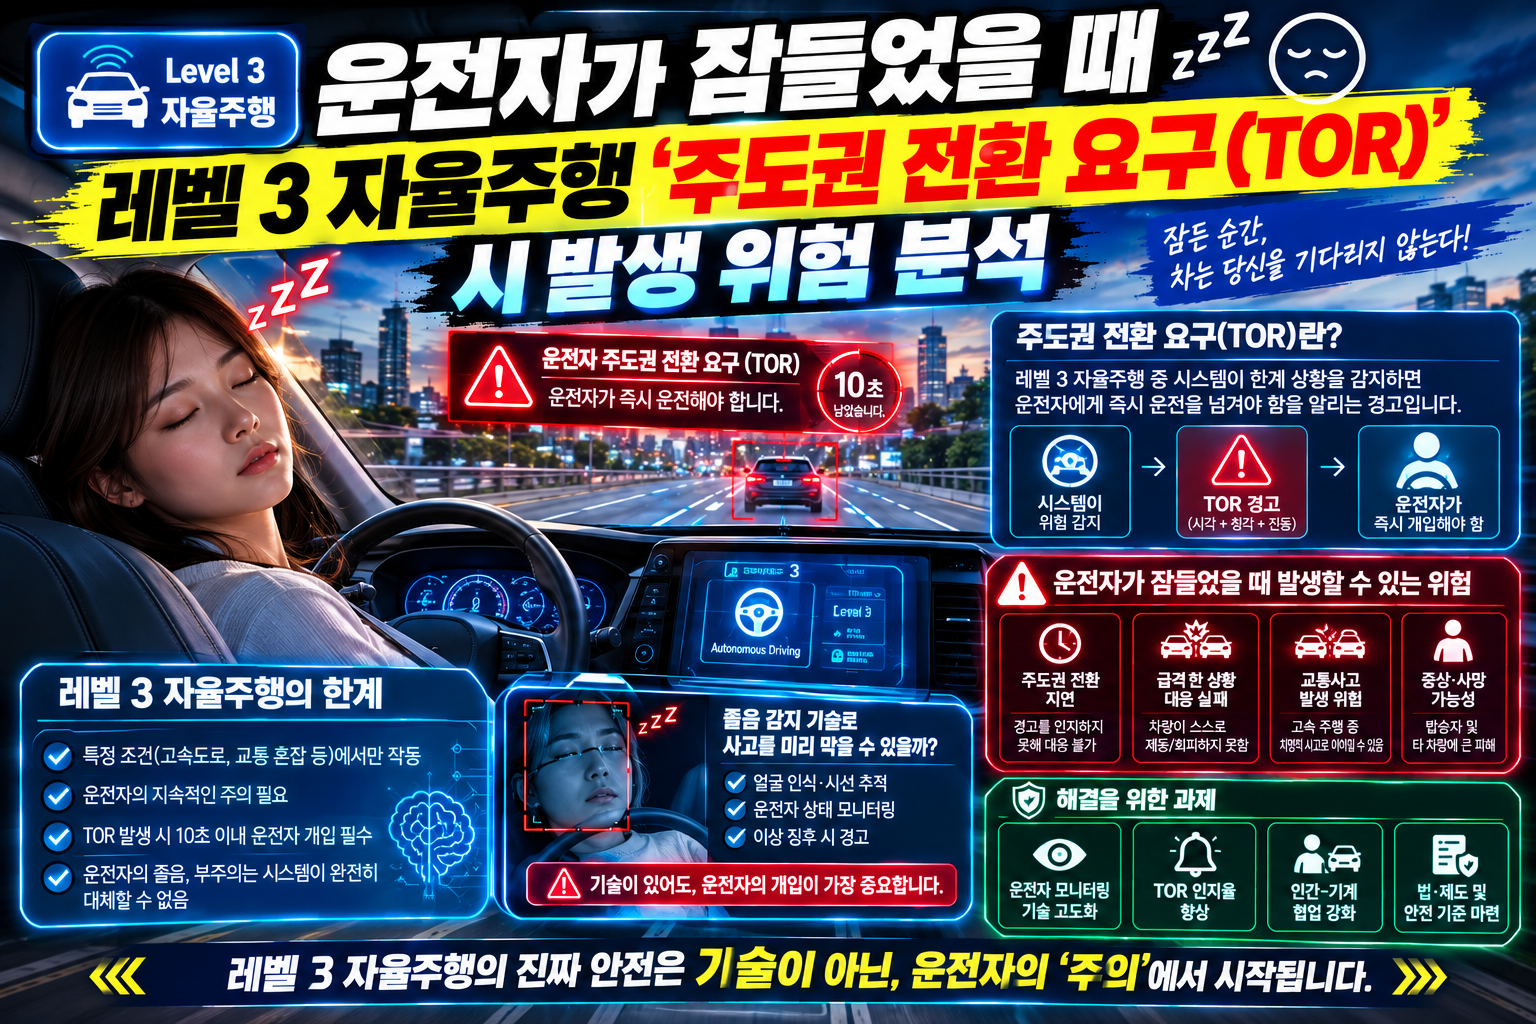
운전자가 고속도로에서 운전대를 놓고 영화를 보거나 잠을 청할 수 있는 시대, 레벨 3 자율주행(Conditional Automation) 상용화와 함께 현실로 다가온 풍경입니다. 레벨 3 시스템은 지정된 조건(ODD, 운행정의영역) 내에서는 AI가 주행 제어권을 완전히 가져가지만, 악천후, 공사 구간, 센서 오작동 등 시스템의 한계 상황에 도달하면 즉시 인간 운전자에게 운전대를 넘깁니다.
이때 시스템이 운전자에게 수동 조작을 요구하는 과정을 ‘제어권 전환 요구(TOR, Take-Over Request)’라고 부릅니다.
문제는 운전자가 수면, 스마트폰 조작, 전방 주시 태만 등 부적응 상태(Out-of-the-Loop)에 빠져 있을 때 TOR이 발령되면, 단 몇 초 만에 도로 위 대형 참사로 이어질 수 있다는 점입니다. 본문에서는 레벨 3 자율주행의 아킬레스건이라 불리는 TOR 발령 시의 인지·물리적 위험 요소와 이를 극복하기 위한 최첨단 안전 아키텍처를 완벽 분석합니다.
1. 레벨 3 자율주행과 TOR(Take-Over Request)의 개념
자율주행 단계에서 레벨 3은 ‘책임의 주체’가 인간에서 시스템으로 넘어가는 첫 단계입니다. 하지만 레벨 4/5처럼 완전한 무인 주행이 아니기 때문에 레벨 3에는 반드시 ‘운전자 수동 개입 의무’라는 법적·기술적 조건이 붙습니다.
| 자율주행 단계 | 주행 제어 주체 | 전방 주시 및 대기 의무 | TOR 발생 시 운전자 역할 |
| 레벨 2 (부분 자율주행) | 운전자 (시스템은 보조) | 상시 유지 (운전대 상시 접촉) | 해당 없음 (항상 운전자가 주도) |
| 레벨 3 (조건부 자율주행) | 시스템 (ODD 범위 내) | 주시 해제 가능 (Eyes-off 가능) | 경고 발생 즉시 운전대 복귀 의무 |
| 레벨 4 (고도 자율주행) | 시스템 (대부분 구역) | 필요 없음 (Mind-off 가능) | 시스템이 스스로 비상 정차 (인간 개입 불필요) |
[시스템 한계 인지 (ODD 이탈/장애물)]
               ↓
[TOR 발령 (경고음 / 시각·진동 알림)]
               ↓
[운전자 상황 인지 및 운전대 파악 (수초 소요)] ──► (지연 시 대형 충돌 위험!)
               ↓
[수동 주행 전환 완료 (Take-Over)]
2. 운전자가 잠들었거나 딴짓할 때 발생하는 3대 핵심 위험 요인
레벨 3 자율주행 중 운전자가 동면이나 깊은 딴짓(Substantial Off-Task) 상태에 있을 때 TOR이 발령되면 다음과 같은 치명적인 인지적·물리적 병목이 발생합니다.
① ‘수면 관성(Sleep Inertia)’과 인지 재진입 지연
사람이 수면 상태에서 깨어나 상황을 판단하고 신체 반응을 완료하기까지는 생각보다 훨씬 긴 시간이 걸립니다.
- 골든 타임의 부재: 운전 심리학 연구에 따르면, 정상 주시 상태의 운전자는 TOR 발생 후 1.5초~2.5초 내에 제어권을 회복하지만, 수면이나 깊은 휴식 상태였던 운전자는 상황을 파악하고 페달 및 핸들을 제대로 제어하기까지 최대 10초 이상이 소요됩니다.
- 시속 100km/h로 달리는 고속도로에서 10초는 차량이 무려 277m를 무방비로 돌진하는 거리에 해당합니다.
② 과도한 스티어링 조작 및 급제동 (Panic Control)
급작스러운 경고음에 놀라 깬 운전자는 도로 상황을 정확히 파악하지 못한 채 당황하여 반응(Panic Response)하게 됩니다. 이 과정에서 운전대를 과도하게 꺾거나 급브레이크를 밟아 후방 차량과의 추돌 또는 차선 이탈로 인한 2차 대형 사고를 유발합니다.
③ 책임 소재의 모호성 (Legal & Moral Hazard)
사고 발생 시 시스템이 TOR을 정당한 시간에 발령했는지, 아니면 운전자가 경고를 무시하고 제시간에 개입하지 못했는지에 대한 법적 공방이 극도로 복잡해집니다. TOR 경고 시점과 사고 시점 사이의 몇 초(Second)를 두고 제조사와 운전자 간의 책임 전가 문제가 발생합니다.
3. TOR 위험을 극복하기 위한 3대 핵심 안전 아키텍처
자동차 제조사와 규제 기관(UN Regulation No. 157 등)은 레벨 3 자율주행의 위험성을 통제하기 위해 다음과 같은 다중 안전장치(Safety Redundancy) 탑재를 의무화하고 있습니다.
① DMS (Driver Monitoring System, 운전자 상태 감시 시스템)
차량 내부에 적외선 카메라를 설치하여 운전자의 눈동자 추적(Gaze Tracking), 눈꺼풀 감김 주기, 고개 가눔 상태 등을 실시간 분석합니다. 운전자가 수면 상태에 빠졌거나 전방 주시 태만이 지속되면 TOR 발령 전 단계에서 사전 경고(Pre-alert)를 울려 수면 상태 진입을 미리 차단합니다.
[DMS 적외선 카메라] ──► [눈꺼풀 감김/시선 추적] ──► [졸음 인지 시 사전 단계 경고]
② 최소위험만독 행동 (MRM, Minimum Risk Maneuver)
운전자가 TOR 경고(시각, 청각, 진동)를 발령했음에도 지정된 시간(예: 4~10초) 내에 운전대를 잡지 않거나 아무런 반응을 보이지 않을 경우, 차량이 스스로 비상등을 켜고 차선을 변경하여 갓길이나 안전지대에 자율적으로 비상 정차(MRM)합니다.
③ HMI (Human-Machine Interface) 멀티모달 알림
수면 상태인 운전자를 확실히 깨우기 위해 단순 경고음을 넘어 안전벨트 진동(Haptic), 조명 플래시, 시트 진동 및 음성 경고를 동시에 조합하는 멀티모달 HMI 기술을 적용합니다.
4. 결론: 과도한 신뢰를 경계해야 할 레벨 3의 과도기적 특성
레벨 3 자율주행은 기술적으로 인간을 운전으로부터 해방시키는 매력적인 단계이지만, 역설적으로 ‘완전히 마음을 놓아서는 안 되는 가장 위험한 과도기적 단계’이기도 합니다.
운전자가 제어권 전환 요구(TOR)의 위험성을 명확히 인지하고, AI가 운전을 전담하더라도 비상 상황 시 수초 내에 개입할 수 있는 최소한의 경계심을 유지할 때 비로소 레벨 3 자율주행 기술이 도로 위 안전한 혁신으로 자리 잡을 수 있을 것입니다.