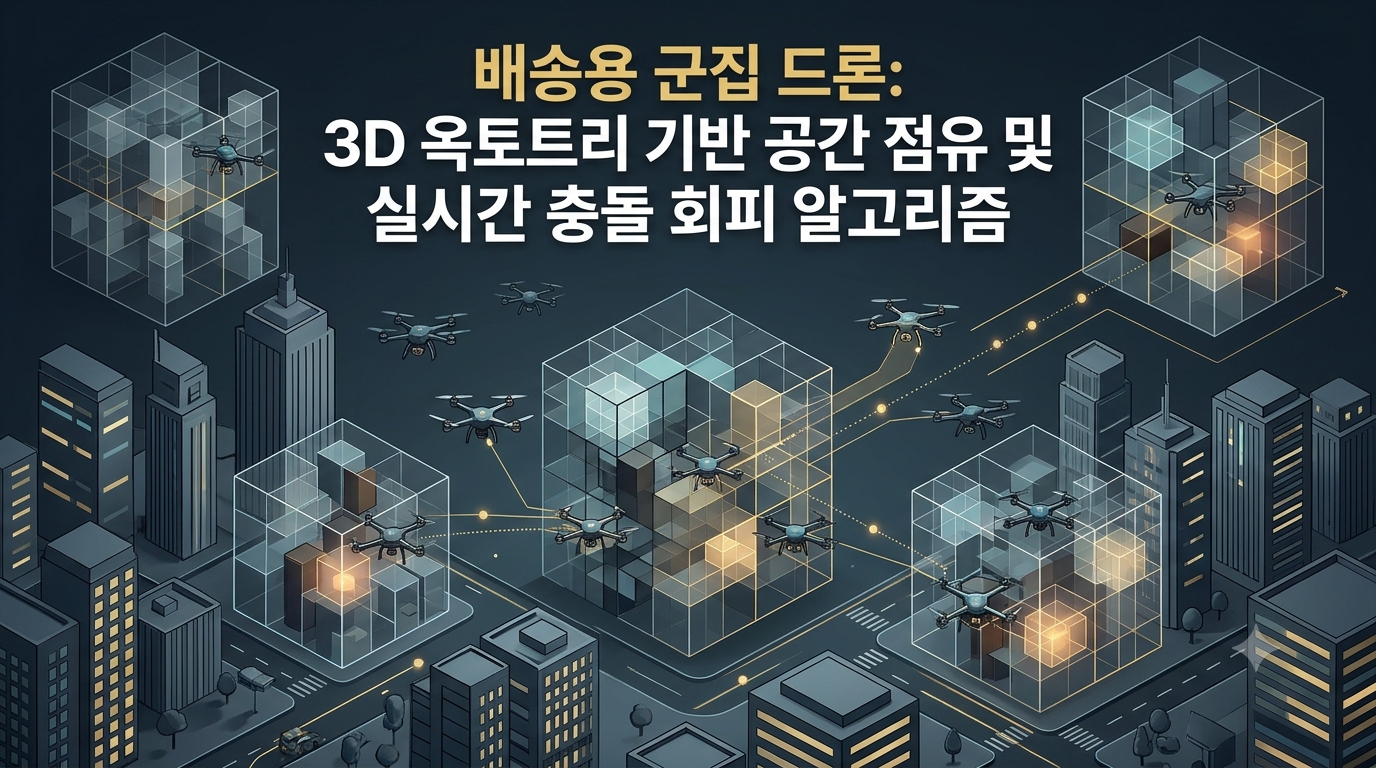
배송용 군집 드론: 3D 옥토트리 기반 공간 점유 및 실시간 충돌 회피 알고리즘
드론 배송이 확대되면서 단순히 목적지까지 이동하는 비행 기술만으로는 충분하지 않게 됐습니다. 실제 도심 환경에서는 건물, 전선, 가로수, 크레인, 다른 드론 등 다양한 장애물이 존재하고, 여러 대의 배송 드론이 동시에 움직일 경우 서로의 비행 경로가 겹칠 가능성도 커집니다.
특히 조종자가 드론을 직접 바라보지 않는 BVLOS(Beyond Visual Line of Sight) 운항에서는 기체가 주변 환경을 스스로 인식하고 위험 상황에 대응할 수 있는 기술이 중요합니다. 미국 FAA 역시 드론 배송과 BVLOS 운항에서 충돌 위험을 줄이기 위한 감지·회피 및 UTM 기술을 중요한 요소로 다루고 있습니다.
이때 활용할 수 있는 핵심 기술 가운데 하나가 **3D 공간 점유지도(3D Occupancy Map)**입니다. 그중 Octree 구조를 사용하는 대표적인 방법이 OctoMap입니다.
1. 왜 배송용 드론에 3D 공간지도가 필요할까?
드론이 장애물을 피하려면 먼저 주변에 무엇이 있는지 알아야 합니다.
카메라나 LiDAR, 레이더 등의 센서는 주변 환경에 대한 거리 또는 영상 정보를 수집합니다. 하지만 센서에서 얻은 원시 데이터 자체가 곧바로 ‘여기는 지나가도 안전하다’라는 정보가 되는 것은 아닙니다.
자율비행 시스템은 센서 데이터를 일정한 공간 표현으로 변환하고, 그 결과를 경로 계획 알고리즘이 사용할 수 있도록 만들어야 합니다.
예를 들어 드론 앞쪽에 건물이 있다고 가정해 보겠습니다.
단순한 2D 지도라면 건물의 평면적인 위치만 표현할 수 있지만, 실제 드론은 3차원 공간을 날아갑니다. 같은 위치라도 고도에 따라 장애물이 존재할 수도 있고 비어 있을 수도 있습니다.
따라서 배송 드론에는 가로·세로·높이를 동시에 표현하는 3D 공간 모델이 필요합니다.
2. Octree란 무엇인가?
Octree는 3차원 공간을 효율적으로 나누어 표현하는 자료구조입니다.
하나의 큰 정육면체 공간에서 시작해 필요한 영역을 다시 8개의 작은 공간으로 나누는 방식입니다. 각각의 작은 공간을 다시 8개로 분할할 수 있기 때문에 ‘Octree’라는 이름이 붙었습니다.
이 구조의 중요한 장점은 모든 공간을 동일한 해상도로 저장할 필요가 없다는 것입니다.
장애물이 없는 넓은 공간은 비교적 큰 셀로 표현하고, 건물이나 전선처럼 자세한 정보가 필요한 영역은 더 작은 셀로 세분화할 수 있습니다.
실제 OctoMap도 Octree를 이용해 3D 점유지도를 구성하며, 점유된 공간과 비어 있는 공간뿐 아니라 아직 정보가 충분하지 않은 미지 공간까지 표현하도록 설계되어 있습니다.
3. 3D 공간 점유지도는 어떻게 만들어질까?
배송 드론의 센서가 주변을 측정하면 시스템은 각 측정값을 3차원 좌표로 변환합니다.
예를 들어 LiDAR가 특정 방향에서 장애물까지의 거리를 측정했다면 해당 정보를 드론의 위치와 자세 정보에 맞춰 지도 좌표계에 표시합니다.
이 과정을 반복하면 주변 공간이 점점 다음과 같은 형태로 구분됩니다.
| 공간 상태 | 의미 | 비행 판단 |
|---|---|---|
| Occupied | 장애물이 존재할 가능성이 높은 공간 | 회피 |
| Free | 장애물이 없다고 판단되는 공간 | 통과 후보 |
| Unknown | 충분한 센서 정보가 없는 공간 | 보수적 판단 |
| Dynamic | 움직이는 물체가 감지되는 영역 | 지속적인 추적 |
여기서 중요한 것은 Unknown을 단순히 Free로 취급하지 않는 것입니다.
센서가 보지 못한 공간을 안전한 공간으로 가정하면 건물 뒤쪽이나 가려진 전선 같은 장애물을 놓칠 수 있기 때문입니다.
OctoMap 역시 미지 공간을 별도로 표현할 수 있도록 설계되어 있으며, 이는 자율 로봇의 안전한 탐색과 경로 계획에서 중요한 특징입니다.
4. 군집 드론에서는 문제가 더 복잡해진다
드론 한 대가 혼자 비행하는 상황과 여러 대가 동시에 배송하는 상황은 난이도가 크게 다릅니다.
예를 들어 A 드론이 북쪽에서 남쪽으로 이동하고 B 드론이 동쪽에서 서쪽으로 이동한다면 두 기체의 비행 영역이 특정 지점에서 겹칠 수 있습니다.
이때 각 드론은 고정된 장애물만 피해서는 안 됩니다.
다른 드론 자체가 움직이는 장애물이 될 수 있기 때문입니다.
따라서 군집 드론 시스템에서는 공간지도를 지속적으로 갱신하면서 다른 기체의 위치와 예상 이동 방향을 함께 고려해야 합니다.
이 과정에서 필요한 것이 동적 장애물 추적과 충돌 예측입니다.
5. 실시간 충돌 회피 알고리즘의 기본 구조
일반적인 구조를 단순화하면 다음과 같습니다.
센서 데이터 수집 → 3D 좌표 변환 → Octree 지도 업데이트 → 장애물 탐지 → 충돌 위험 계산 → 새로운 경로 생성 → 비행 제어
이 과정은 한 번 실행하고 끝나는 것이 아니라 비행 중 반복적으로 수행됩니다.
예를 들어 기존 경로에 갑자기 다른 드론이 나타났다면 시스템은 기존 경로를 그대로 유지하는 대신 새로운 경로를 계산할 수 있습니다.
경로를 선택할 때는 단순히 장애물을 피하는 것뿐 아니라 거리, 비행시간, 에너지 소비, 안전 여유 공간 등을 함께 고려할 수 있습니다.
6. 안전 여유 공간이 중요한 이유
드론이 장애물과 정확히 닿지만 않으면 안전하다고 판단하는 것은 위험합니다.
실제 비행에서는 GPS 오차, 센서 오차, 바람, 기체의 관성, 제어 지연 등이 존재하기 때문입니다.
따라서 장애물 주변에 일정한 Safety Margin을 설정할 수 있습니다.
예를 들어 장애물의 점유 영역 주변에 가상의 안전 반경을 추가하면 경로 계획기가 장애물에 지나치게 가까운 경로를 선택하는 것을 방지할 수 있습니다.
이 방식은 특히 도심 배송에서 중요합니다. 건물 사이를 비행하는 드론은 좁은 공간에서 작은 위치 오차도 위험한 상황으로 이어질 수 있기 때문입니다.
7. 센서 융합이 필요한 이유
한 가지 센서만으로 모든 상황을 정확하게 파악하기는 어렵습니다.
LiDAR는 거리 정보를 정밀하게 얻는 데 유리하지만 특정 환경에서는 반사 특성이나 가림 현상의 영향을 받을 수 있습니다. 카메라는 풍부한 시각 정보를 제공하지만 조명과 날씨의 영향을 받을 수 있습니다.
따라서 실제 자율비행 시스템에서는 카메라, LiDAR, IMU, GNSS 등 여러 센서의 정보를 결합하는 방식을 고려할 수 있습니다.
최근 UAV 장애물 회피 연구에서도 LiDAR 기반 3D 매핑과 동적 장애물 처리, 경로 계획의 결합이 중요한 연구 분야로 다뤄지고 있습니다.
8. 실시간 처리의 가장 큰 과제
3D 공간을 정밀하게 표현하면 정보량이 증가합니다.
해상도를 높일수록 작은 장애물을 발견하는 데 유리하지만 저장해야 하는 데이터와 계산량도 커질 수 있습니다.
반대로 해상도를 너무 낮추면 전선이나 얇은 구조물처럼 작은 장애물이 지도에서 충분히 표현되지 않을 수 있습니다.
따라서 배송 드론에서는 정확도와 연산속도의 균형이 중요합니다.
Octree의 다중 해상도 구조는 이러한 문제를 완화하는 데 활용될 수 있습니다. 넓은 영역은 상대적으로 거칠게 표현하고 중요한 영역은 세밀하게 표현하는 방식입니다.
9. 군집 드론의 미래와 3D 지도
향후 배송 드론이 증가하면 개별 기체의 자율비행 기술뿐 아니라 여러 기체가 같은 공역을 안전하게 이용할 수 있는 교통관리 체계도 중요해집니다.
FAA가 추진하는 UTM 개념 역시 저고도 무인항공기 운항에서 비행계획, 승인, 감시, 충돌 위험 관리 등을 지원하는 것을 목표로 하고 있습니다. 특히 여러 BVLOS 운항이 서로 겹치는 환경에서는 드론 간 충돌 위험을 관리할 수 있는 확장 가능한 접근이 필요합니다.
결국 미래의 배송용 군집 드론은 하나의 알고리즘만으로 움직이기보다 센서 → 3D 지도 → 장애물 추적 → 경로 계획 → 충돌 회피 → 교통관리가 연결된 통합 시스템으로 발전할 가능성이 큽니다.
마무리
배송용 군집 드론에서 3D 옥토트리 기반 공간 점유 기술은 주변 환경을 컴퓨터가 이해할 수 있는 형태로 표현하는 중요한 기반 기술입니다.
특히 Octree는 필요한 영역을 선택적으로 세분화할 수 있어 3차원 공간 정보를 효율적으로 관리하는 데 장점이 있습니다. 여기에 LiDAR나 카메라 등의 센서 데이터를 결합하면 정적인 건물뿐 아니라 이동하는 물체까지 고려하는 자율비행 시스템으로 확장할 수 있습니다.
다만 3D 지도만 구축한다고 안전한 드론 배송이 완성되는 것은 아닙니다. 센서 오차, 통신 지연, 동적 장애물, 다른 항공기와의 충돌 가능성, 공역 관리 등 다양한 요소가 함께 해결되어야 합니다.
따라서 앞으로의 배송용 군집 드론 기술에서 중요한 경쟁력은 단순히 ‘더 빨리 날아가는 드론’이 아니라 주변 공간을 정확하게 이해하고, 위험을 예측하며, 필요할 때 스스로 안전한 경로를 다시 계산할 수 있는 자율비행 시스템을 만드는 데 있다고 볼 수 있습니다.
출처
- OctoMap 공식 프로젝트 — Octree 기반 확률적 3D 점유지도, 다중 해상도 및 미지 공간 표현에 대한 기술 자료. octomap.github.io
- Hornung et al., “OctoMap: An Efficient Probabilistic 3D Mapping Framework Based on Octrees” — Autonomous Robots, 2013. octomap.github.io
- FAA, Package Delivery by Drone — 드론 배송, BVLOS, UTM 및 안전관리 관련 공식 자료. 연방항공국
- FAA, Unmanned Aircraft System Traffic Management (UTM) — 저고도 무인항공기 교통관리 및 충돌 위험 관리. 연방항공국
- U.S. GAO, Transforming Aviation — 2026년 드론의 감지·회피 기술과 BVLOS 관련 보고서. GAO Files
- ETRI Journal, Real-time collision-free landing path planning for drone deliveries in urban environments — 도심 드론 배송의 충돌 없는 착륙 경로 계획 연구.