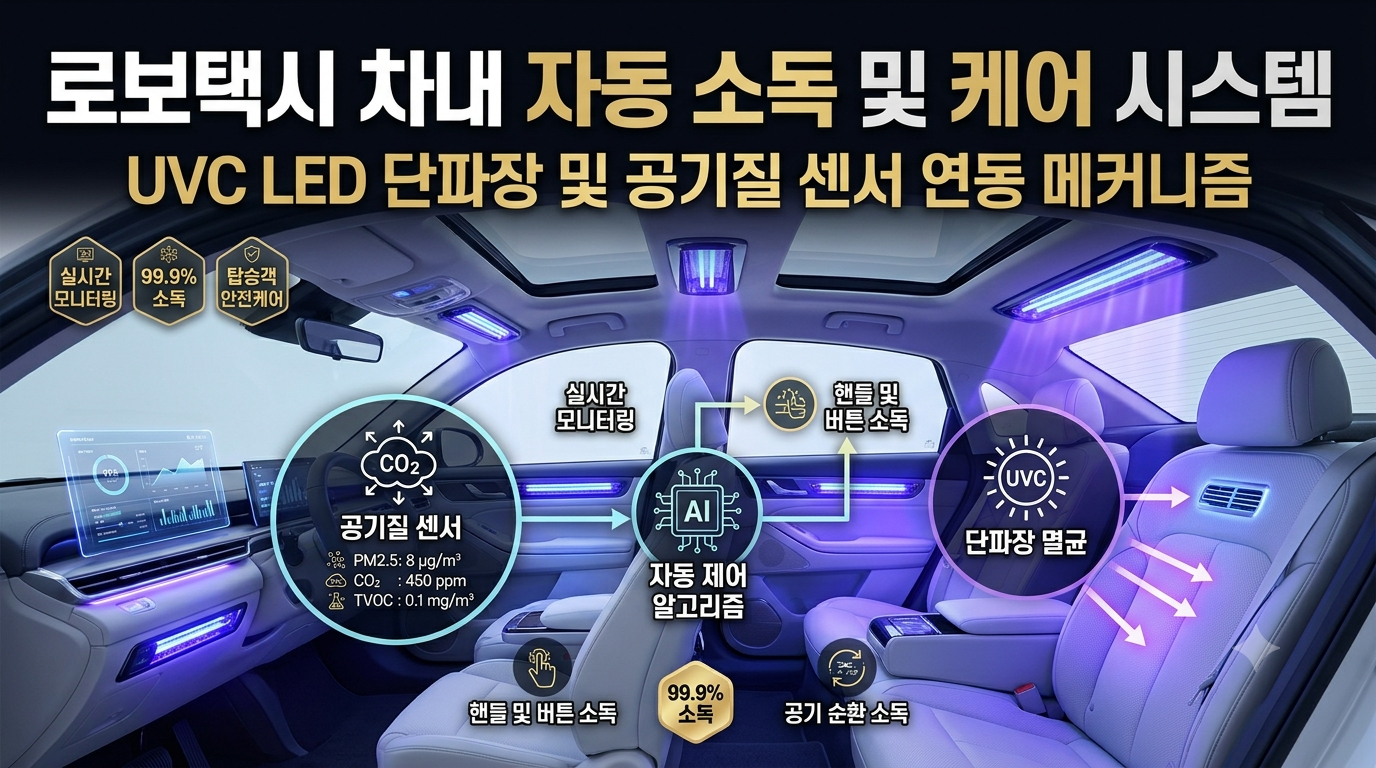
로보택시 차내 자동 소독 및 케어 시스템: UVC LED와 공기질 센서 연동 메커니즘
자율주행 기술이 발전하면서 자동차의 역할도 단순한 이동수단에서 승객이 머무는 하나의 생활공간으로 확대되고 있습니다. 특히 운전자가 없는 **로보택시(Robotaxi)**가 상용화되면 한 대의 차량이 하루 동안 여러 승객을 연속적으로 태우게 됩니다.
이때 중요한 문제가 하나 생깁니다. 바로 차량 실내 청결 관리입니다.
기존 택시는 운전자가 차량 상태를 직접 확인하거나 운행 사이에 사람이 청소하는 방식이 일반적이지만, 운전자가 없는 자율주행 차량에서는 차량 스스로 실내 상태를 판단하고 필요한 관리 작업을 수행하는 기술이 필요합니다.
최근에는 UVC 기반 소독 장치와 공기질 센서, 승객 감지 기술을 결합해 차량 내부를 자동으로 관리하는 개념이 연구되고 있습니다. 실제로 자율주행차 내부의 청결도를 센서로 확인하고, 승객이 없는 것을 확인한 뒤 UVC 기반 표면 소독을 수행하는 기술도 특허로 제안된 사례가 있습니다.
1. 왜 로보택시에 자동 소독 시스템이 필요할까?
로보택시는 일반 승용차와 사용 패턴이 다릅니다.
한 명의 소유자가 사용하는 차량이라면 탑승자가 바뀌는 횟수가 적지만, 로보택시는 승객이 계속 교체됩니다. 따라서 손잡이, 좌석, 팔걸이, 도어 주변처럼 접촉이 반복되는 영역을 효율적으로 관리해야 합니다.
또한 차량 내부에서는 음식 냄새, 습도 변화, 미세입자, 이산화탄소 농도 변화 등이 발생할 수 있습니다.
따라서 미래의 로보택시 관리 시스템은 단순히 일정 시간마다 소독하는 방식보다 현재 차량 상태를 센서로 확인하고 상황에 따라 관리 작업을 수행하는 방식으로 발전할 가능성이 있습니다.
2. UVC LED는 어떤 역할을 할까?
UVC는 자외선 영역 중 상대적으로 짧은 파장의 빛을 의미하며, 미생물의 핵산에 영향을 주어 비활성화하는 데 활용될 수 있습니다.
CDC 자료에서도 자외선 살균 조사(GUV)는 공기 중 미생물을 비활성화하는 보조적인 공기처리 방법으로 설명되고 있습니다. 다만 효과는 조사량, 파장, 거리, 미생물 종류 등 여러 조건에 영향을 받기 때문에 단순히 UVC 광원이 있다는 것만으로 충분한 소독 효과를 보장할 수는 없습니다.
차량에 적용할 경우 UVC LED를 무작정 실내 전체에 노출시키는 것이 아니라 공기 처리 장치 내부 또는 승객이 없는 상태에서 특정 표면을 조사하는 방식으로 설계하는 것이 핵심입니다.
특히 일반적인 UVC는 피부와 눈에 직접 노출될 경우 위험할 수 있기 때문에 승객 감지와 작동 제어가 매우 중요합니다.
3. 공기질 센서는 무엇을 측정할까?
자동 소독 시스템에서 공기질 센서는 차량 내부 상태를 판단하는 입력 장치 역할을 합니다.
대표적으로 다음과 같은 데이터를 활용할 수 있습니다.
| 센서 | 확인할 수 있는 정보 | 활용 목적 |
|---|---|---|
| CO₂ 센서 | 이산화탄소 농도 | 환기 필요성 판단 |
| PM 센서 | 미세입자 농도 | 공기청정 제어 |
| VOC 센서 | 휘발성 유기화합물 변화 | 냄새·오염 상태 판단 보조 |
| 온습도 센서 | 온도·습도 | 쾌적도 관리 |
| 재실 센서 | 승객 탑승 여부 | UVC 안전 제어 |
| 카메라·객체 감지 | 사람·물체 존재 여부 | 청소 및 소독 조건 확인 |
여기서 중요한 점은 공기질 센서가 바이러스나 세균을 직접 검출하는 장치는 아니라는 것입니다.
예를 들어 VOC 수치가 높다고 해서 특정 병원체가 존재한다고 단정할 수 없습니다. 센서 데이터는 환기, 공기청정, 청소 필요성 등을 판단하는 보조 지표로 활용하는 것이 적절합니다.
4. 핵심은 UVC와 센서의 연동이다
자동 소독 시스템의 핵심은 UVC LED 자체보다 여러 센서와 제어 시스템을 어떻게 연결하느냐에 있습니다.
기본적인 작동 과정을 단순화하면 다음과 같습니다.
승객 하차 → 재실 여부 확인 → 차량 상태 분석 → 공기질 측정 → 환기·공기청정 → 소독 조건 확인 → UVC 작동 → 종료 후 안전 상태 확인
예를 들어 승객이 차량에서 내렸다고 가정해 보겠습니다.
차량은 먼저 좌석 센서, 카메라 또는 다른 재실 감지 시스템을 이용해 실내에 사람이 남아 있는지를 확인합니다.
사람이 없다는 조건이 확인되면 차량의 제어 시스템이 소독 모드 진입 여부를 판단합니다.
이후 필요에 따라 환기나 공기정화 장치를 작동시키고, 정해진 조건에서 UVC 시스템을 가동할 수 있습니다.
5. UVC 작동 전에 가장 중요한 것은 ‘사람이 없는가’이다
자동 소독 시스템에서 가장 중요한 안전 조건은 승객의 존재 여부입니다.
UVC가 사람에게 직접 조사되는 상황을 막기 위해서는 하나의 센서만 사용하는 것보다 복수의 안전 조건을 고려하는 것이 바람직합니다.
예를 들어 재실 센서가 ‘사람 없음’을 판단하더라도 다른 센서에서 사람이 감지된다면 소독을 시작하지 않는 식의 논리 구조를 만들 수 있습니다.
자율주행차 내부 청소 관련 특허에서도 차량 내 센서를 이용해 승객 존재 여부를 판단하고, 차량이 비어 있는 상태를 확인한 후 UVC 기반 표면 청소 장치를 작동시키는 방식이 제안됐습니다.
이러한 구조에서는 안전 조건 중 하나라도 충족되지 않으면 UVC 작동을 차단하는 Fail-Safe 설계가 중요합니다.
6. 공기 소독과 표면 소독은 구분해야 한다
차량 내부의 공기와 표면은 같은 방식으로 관리하기 어렵습니다.
공기 중 오염물질을 관리하려면 환기, 필터, 공기정화 장치와 같은 방법이 중요합니다. UVC 역시 적절하게 설계된 시스템에서 공기 처리의 보조 수단으로 활용될 수 있습니다. CDC 역시 GUV를 환기와 필터링을 대체하는 것이 아니라 추가적인 계층으로 설명합니다.
반면 좌석이나 손잡이처럼 직접 접촉하는 표면은 빛이 직접 닿아야 하는 문제가 있습니다.
즉, UVC가 있다고 차량 내부 전체가 자동으로 완벽하게 소독되는 것은 아닙니다.
그림자 영역이나 UVC가 도달하지 못하는 부분이 존재할 수 있기 때문에 물리적인 청소와 표면 관리가 여전히 필요합니다.
7. 실제 로보택시에서는 어떻게 작동할까?
미래의 로보택시 운영을 예로 들어보겠습니다.
승객 A가 목적지에서 하차합니다.
차량은 다음 승객을 태우기 전에 내부 상태를 확인합니다.
먼저 승객이 완전히 하차했는지 확인하고, 공기질 센서에서 CO₂와 미세입자 등의 값을 확인합니다.
오염 상태가 기준보다 높다면 환기 또는 공기정화 장치를 작동시킵니다.
동시에 차량 내부의 청소 상태를 판단하는 센서 데이터를 이용해 관리가 필요한지를 확인합니다.
이후 안전 조건이 모두 충족되면 비어 있는 차량 내부에서 UVC 기반 소독 사이클을 실행할 수 있습니다.
소독이 끝난 뒤에는 시스템이 다시 센서 상태를 확인하고 차량을 다음 승객에게 배차합니다.
이러한 방식이라면 사람의 수동 점검에만 의존하는 것보다 차량 운영 데이터를 체계적으로 관리할 수 있습니다.
8. 자동차 제조사에서도 관련 기술이 등장하고 있다
이 기술은 단순한 가상 개념에만 머물러 있지는 않습니다.
현대자동차와 기아는 2026년 6월 차량 실내에서 활용하는 ‘Plasma Care UVC’ 기술을 공개했습니다. 해당 기술은 200~230nm 범위의 Far-UVC를 활용하는 방식으로 소개됐으며, 차량 내부의 세균과 냄새 원인 미생물을 줄이는 목적을 갖습니다.
이는 미래 자동차에서 실내 환경 관리가 단순한 편의 기능을 넘어 새로운 차량 기술 분야로 발전할 가능성을 보여주는 사례입니다.
다만 특정 제조사의 기술이 모든 로보택시에 동일하게 적용된다는 의미는 아닙니다. 차량 구조와 광원, 조사량, 안전 설계에 따라 실제 시스템은 달라질 수 있습니다.
9. 자동 소독 시스템의 한계
자동화가 모든 문제를 해결하는 것은 아닙니다.
첫 번째 문제는 센서 오판입니다. 사람이 없다고 잘못 판단하면 UVC가 작동할 위험이 있습니다.
두 번째는 그림자 영역입니다. UVC는 빛이 직접 도달하는 조건이 중요하기 때문에 좌석 틈이나 가려진 부분까지 동일하게 처리하기 어렵습니다.
세 번째는 오염물질의 종류입니다. UVC가 미생물 비활성화에 활용될 수 있다고 해도 먼지나 음식물 찌꺼기 같은 물리적 오염을 제거해 주는 것은 아닙니다.
네 번째는 유지관리입니다. 광원 성능, 센서 정확도, 필터 상태 등을 지속적으로 관리해야 합니다.
SAE도 차량 실내 공기 소독 기술을 선택하고 사용할 때 시스템의 특성과 적용 조건을 고려하도록 별도의 권고안을 제시하고 있습니다.
10. 앞으로의 발전 방향
앞으로 로보택시가 대중화되면 차량 내부 관리도 데이터 기반으로 발전할 가능성이 있습니다.
예를 들어 차량별 이용 횟수, 탑승자 수, 공기질 변화, 청소 이력 등을 통합하면 차량마다 다른 관리 주기를 설정할 수 있습니다.
또한 단순히 정해진 시간에 소독하는 것이 아니라 센서 데이터와 운행 데이터를 이용해 필요한 시점에 관리하는 방식으로 발전할 수 있습니다.
최종적으로는 자율주행 시스템과 실내 관리 시스템이 연결되어 차량이 스스로 ‘운행 가능’, ‘환기 필요’, ‘소독 필요’, ‘사람의 청소 필요’ 등을 판단하는 형태가 될 수 있습니다.
마무리
로보택시의 차내 자동 소독 및 케어 시스템은 단순히 UVC LED 하나를 설치하는 기술이 아닙니다.
UVC 광원, 공기질 센서, 재실 감지, 환기 시스템, 공기정화 장치, 차량 제어 소프트웨어가 하나의 시스템으로 연결되어야 합니다.
특히 UVC는 적절한 조건에서 미생물 비활성화에 활용될 수 있지만 사람의 피부와 눈에 직접 노출될 경우 위험할 수 있으므로 안전 제어가 필수적입니다. 따라서 ‘승객이 없는 상태 확인 → 소독 → 작동 종료 확인’이라는 안전 절차가 핵심적인 설계 요소가 됩니다.
결국 미래의 로보택시는 단순히 스스로 운전하는 자동차를 넘어 승객을 태우고 내린 뒤 실내 환경까지 스스로 관리하는 이동 플랫폼으로 발전할 가능성이 있습니다. 이러한 기술이 실제 상용 서비스에 적용되기 위해서는 소독 성능뿐 아니라 승객 안전, 센서 신뢰성, 유지관리 비용, 환기와 필터링의 조합까지 종합적으로 검증해야 합니다.
출처
- 현대자동차·기아 — Plasma Care UVC: 차량 실내 Far-UVC 기반 위생관리 기술 공개 자료. Hyundai
- SAE International J3290_202505: 차량 실내 공기 소독 기술의 선택 및 사용에 관한 권고안. SAE Mobilus
- CDC/NIOSH — Germicidal Ultraviolet: GUV의 원리, 활용 및 안전 관련 자료. 질병통제예방센터
- CDC/NIOSH — Improving Air Cleanliness: 환기·여과와 GUV를 함께 활용하는 공기질 관리 원칙. 질병통제예방센터
- Google Patents — Internal cleaning for autonomous vehicles: 자율주행차 내부 UVC 청소 및 승객 감지 관련 특허. 구글 특허
- Google Patents — 자율주행차량 청결 관리 시스템: 공기정화와 자외선 살균을 연동하는 차량 청결관리 개념.