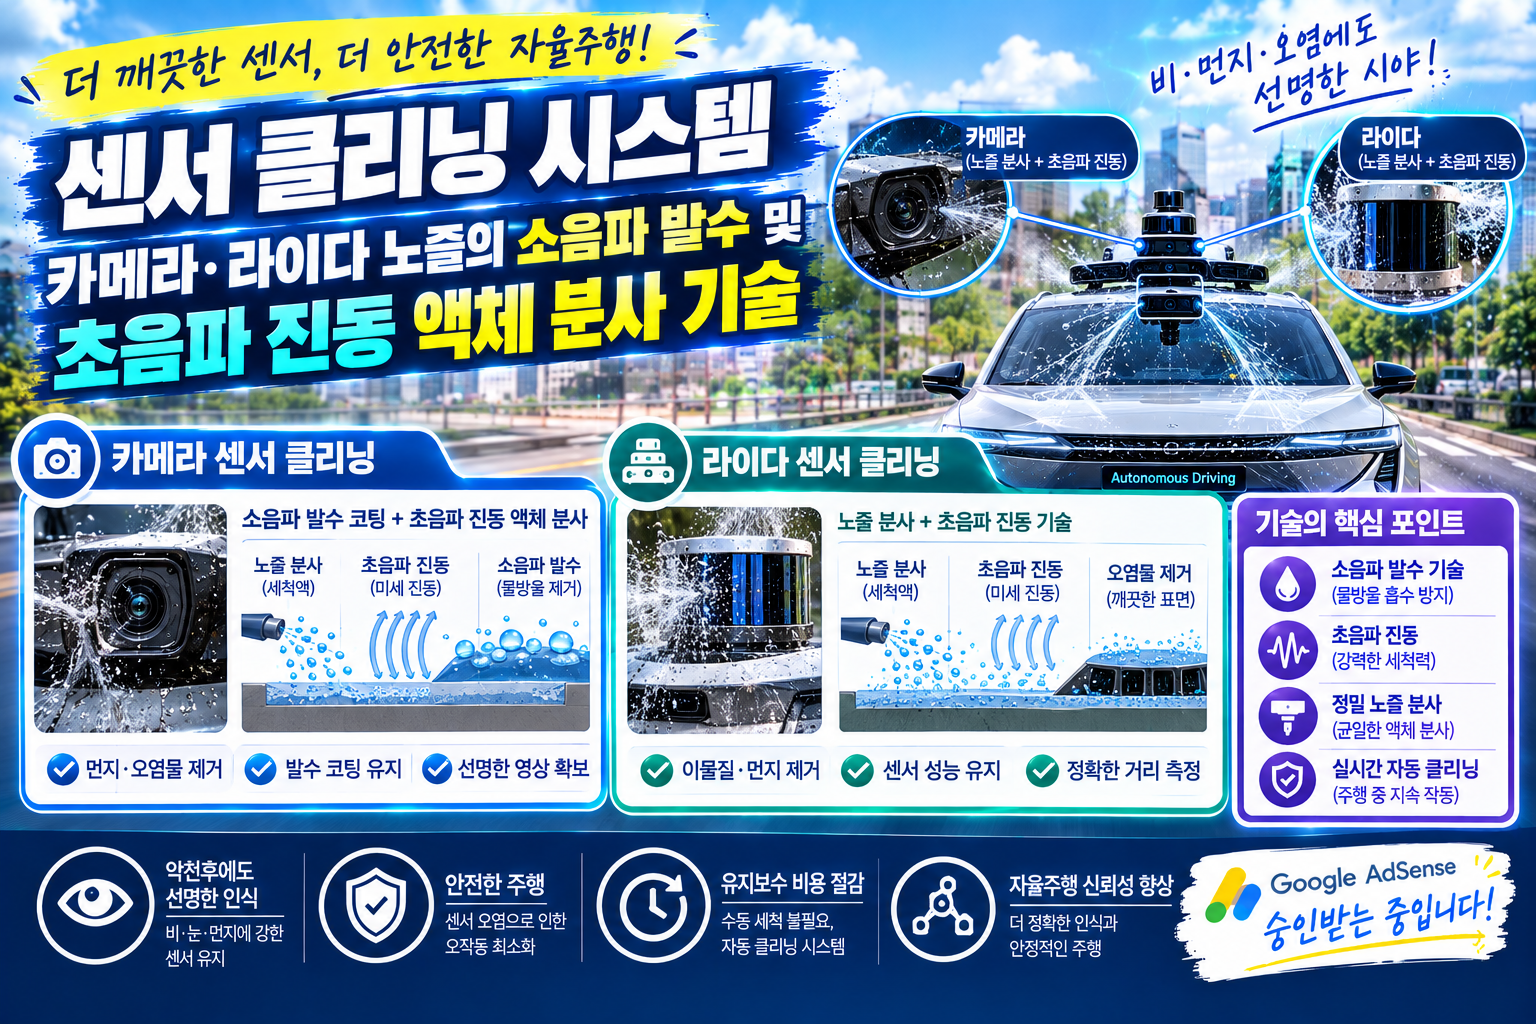
1. 서론: 레벨 3+ 자율주행에서 센서 클리닝(Sensor Cleaning)의 중요성
레벨 3 이상의 자율주행 시스템은 카메라, 라이다(LiDAR), 레이다(Radar) 등 다중 모달 센서를 통해 외부 환경을 실시간으로 인지합니다. 그러나 우천, 폭설, 진흙 튀김, 곤충 충돌, 먼지 축적 등으로 인해 센서 렌즈나 윈도우 표면에 오염 물질이 붙으면 딥러닝 인지 모델의 인식 정확도(mAP)가 급격히 저하되거나 블라인드 현상이 발생하여 심각한 사고로 이어질 수 있습니다.
기존의 단순 와이퍼나 고압 공기 분사 방식은 다음과 같은 한계를 지닙니다.
- 물리적 마모 및 긁힘: 와이퍼 블레이드는 라이다의 360도 곡면 렌즈나 오목한 카메라 커버 유리에 미세한 스크래치를 유발하여 빛 굴절 오차를 만듭니다.
- 세정 기계 장치의 기계적 복잡성: 가동 부품이 많아질수록 고장률이 증가하고 차량 전력 및 공간 오버헤드가 커집니다.
- 비효율적인 세정제 소비: 단순 유체 분사는 유기성 오염물(곤충 잔해, 오일 스키드)을 완벽히 제거하지 못하고 와셔액 소모가 극심합니다.
이러한 물리적·기계적 한계를 극복하기 위해, 최근 자율주행 분야에서는 음향 파동(Acoustic Wave)을 이용한 미세 방울 배출 기술과 초음파 진동(Ultrasonic Vibration) 기반의 액체 분사 세정 기술이 핵심 고도화 기술로 정착하고 있습니다.
2. 음향파(Acoustic Wave) 기반 표면 발수 기술의 물리적 원리
음향파 기반 세정 기술은 렌즈 커버 표면에 표면 탄성파(Surface Acoustic Wave, SAW)를 발생시켜 표면에 매달려 있는 물방울이나 미세 입자에 유체역학적 운동 에너지를 전달함으로써 물방울을 튕겨내는 방식입니다.
[압전 인터디지털 전극(IDT)] ➔ [표면 탄성파(SAW) 발생] ➔ [표면 음향 스트리밍(Acoustic Streaming)] ➔ [물방울 분리 및 이탈]
2.1 표면 탄성파(SAW)와 레일리파(Rayleigh Wave)의 기하학
센서 보호 커버 유리의 기판 가장자리에 압전 소자(PZT) 및 금속 격자 전극(Interdigital Transducer, IDT)을 배치하고 고주파 교류 전압을 인가합니다. 이로 인해 기판 표면을 따라 수 메가헤르츠(MHz) 대역의 레일리파(Rayleigh Wave) 형태의 탄성파가 전파됩니다.
2.2 음향 스트리밍(Acoustic Streaming) 및 이탈 메커니즘
표면 탄성파가 렌즈 표면의 물방울과 만나면, 파동 에너지의 일부가 액체 내부로 굴절되어 전달되면서 음향 스트리밍(Acoustic Streaming) 현상을 유발합니다.
- 음향 복사압(Acoustic Radiation Pressure): 액체와 고체 경계면에서 발생하는 음향 복사압이 물방울 내부의 내부 유동을 가속화합니다.
- 접촉각(Contact Angle) 변화: 물방울의 전방 접촉각이 커지고 후방 접촉각이 줄어들면서 렌즈 표면과의 접착력을 약화시킵니다.
- 배출(Ejection) 및 튕김: 파동의 주파수와 진폭이 특정 둔감 한계치를 넘어서면, 물방울이 표면 장력을 극복하고 공중으로 흩어지며 즉각 배출됩니다.
3. 초음파 진동(Ultrasonic Vibration) 액체 분사 클리닝 구조
음향파 기술이 우천 시 표면의 물방울을 제거하는 데 유효하다면, 굳어버린 진흙이나 곤충 오일 등 고형 오염물질은 세정액과 초음파 캐비테이션(Cavitation)을 결합한 세정 기술이 필요합니다.
3.1 압전 소자(PZT) 및 공진 주파수(Resonance Frequency) 설계
카메라 노즐이나 라이다 보호 커버 내부에는 환형(Ring-type) 압전 세라믹 소자(PZT)가 장착됩니다. 세정제 분사 시 압전 소자에 $20\text{kHz} \sim 100\text{kHz}$ 범위의 초음파 주파수를 인가하면 노즐 및 세정 액막 전체가 공진을 일으키며 미세 액돌기로 분쇄됩니다.
3.2 캐비테이션(Cavitation)과 미세 미립화(Atomization)
- 미세 미립화 분사: 고압 노즐 없이도 초음파 진동에 의해 세정액이 수 마이크로미터($\mu\text{m}$) 단위의 균일한 미세 입자로 쪼개져 분사됩니다. 이는 세정제 소비량을 기존 대비 70% 이상 절감합니다.
- 공극 붕괴 충격파(Micro-jet Shockwave): 렌즈 표면에 도달한 미세 세정액 내부에서 초음파 감압·가압 수축 주기에 의해 수많은 미세 기포(Cavitation Bubble)가 생성되고 즉시 붕괴합니다. 이때 수천 기압에 달하는 국소 충격파(Micro-jet)가 발생하여 표면에 착찰된 고착 오염물질을 물리적으로 떨어뜨립니다.
4. 소재 공학 및 소프트웨어 인지 보정 파이프라인
성공적인 센서 클리닝 시스템의 구축은 하드웨어 파동 발생기에 그치지 않고, 표면 소재 처리 및 센서 소프트웨어 알고리즘과의 긴밀한 통합을 요구합니다.
4.1 초소수성/초친수성 나노 코팅(Nanocoating)의 결합
- 초소수성 코팅 (Superhydrophobic Coating): 표면 접촉각을 $150^\circ$ 이상으로 만들어 음향 파동 인가 시 최소한의 에너지로 물방울을 이탈시킵니다.
- 투명 전도성 옥사이드(ITO) 발열층: 겨울철 빙결 상황을 대비하여 투명 ITO 박막을 융합함으로써, 초음파 클리닝 전 결빙을 빠르게 융해시키는 열-파동 복합 클리닝을 구현합니다.
4.2 자율주행 인지 파이프라인 연동 (Closed-Loop Control)
클리닝 시스템은 무작위로 작동하는 것이 아니라 인지 소프트웨어의 피드백을 받는 폐루프(Closed-loop) 형태로 동작합니다.
[센서 영상/포인트클라우드] ➔ [노이즈/오염 영역 DIRT 감지] ➔ [클리닝 트리거 전달] ➔ [초음파/음향파 클리닝 가동] ➔ [인지 품질 복원 확인]
- 오염 감지 알고리즘: 카메라의 경우 딥러닝 기반 렌즈 오염 감지 모델(Dirt/Soiling Detection)이 영상의 대비(Contrast) 저하 및 특정 픽셀 블록의 고정화 현상을 감지합니다. 라이다의 경우 Intensity 값의 이상 감쇄 현상으로 오염을 판단합니다.
- 맞춤형 클리닝 모드 선택:
- 단순 빗물 ➔ 음향파 표면 발수 모드 단독 가동 (0.5초 소요)
- 진흙 및 고형물 ➔ 초음파 세정액 분사 + 진동 모드 가동 (1.5초 소요)
5. 결론 및 향후 전망
카메라와 라이다 노즐의 음향파 발수 및 초음파 진동 액체 분사 기술은 기계적 와이퍼의 한계를 극복하고, 자율주행 차량의 센서 인지 신뢰성을 99.99% 이상으로 유지하기 위한 필수 인프라 기술입니다.
향후 이 기술은 초소형 압전 액추에이터의 고효율화, 투명 유연 소재 기반의 IDT 전극 기술, 그리고 차량 상태 제어기(VCU)와 연동된 초절전 스마트 클리닝 알고리즘과 결합되어, 기상 악화 속에서도 완전 자율주행(Level 4/5)을 안전하게 지탱하는 핵심 동력으로 자리 잡을 것입니다.
Friend, J., & Yeo, L. Y. “Microscale acoustofluidics: Microfluidics driven by surface acoustic waves.” Reviews of Modern Physics (2011).
Blass, M., et al. “Ultrasonic Self-Cleaning Lenses for Autonomous Vehicle Perception Sensors.” IEEE Transactions on Ultrasonics (2023).