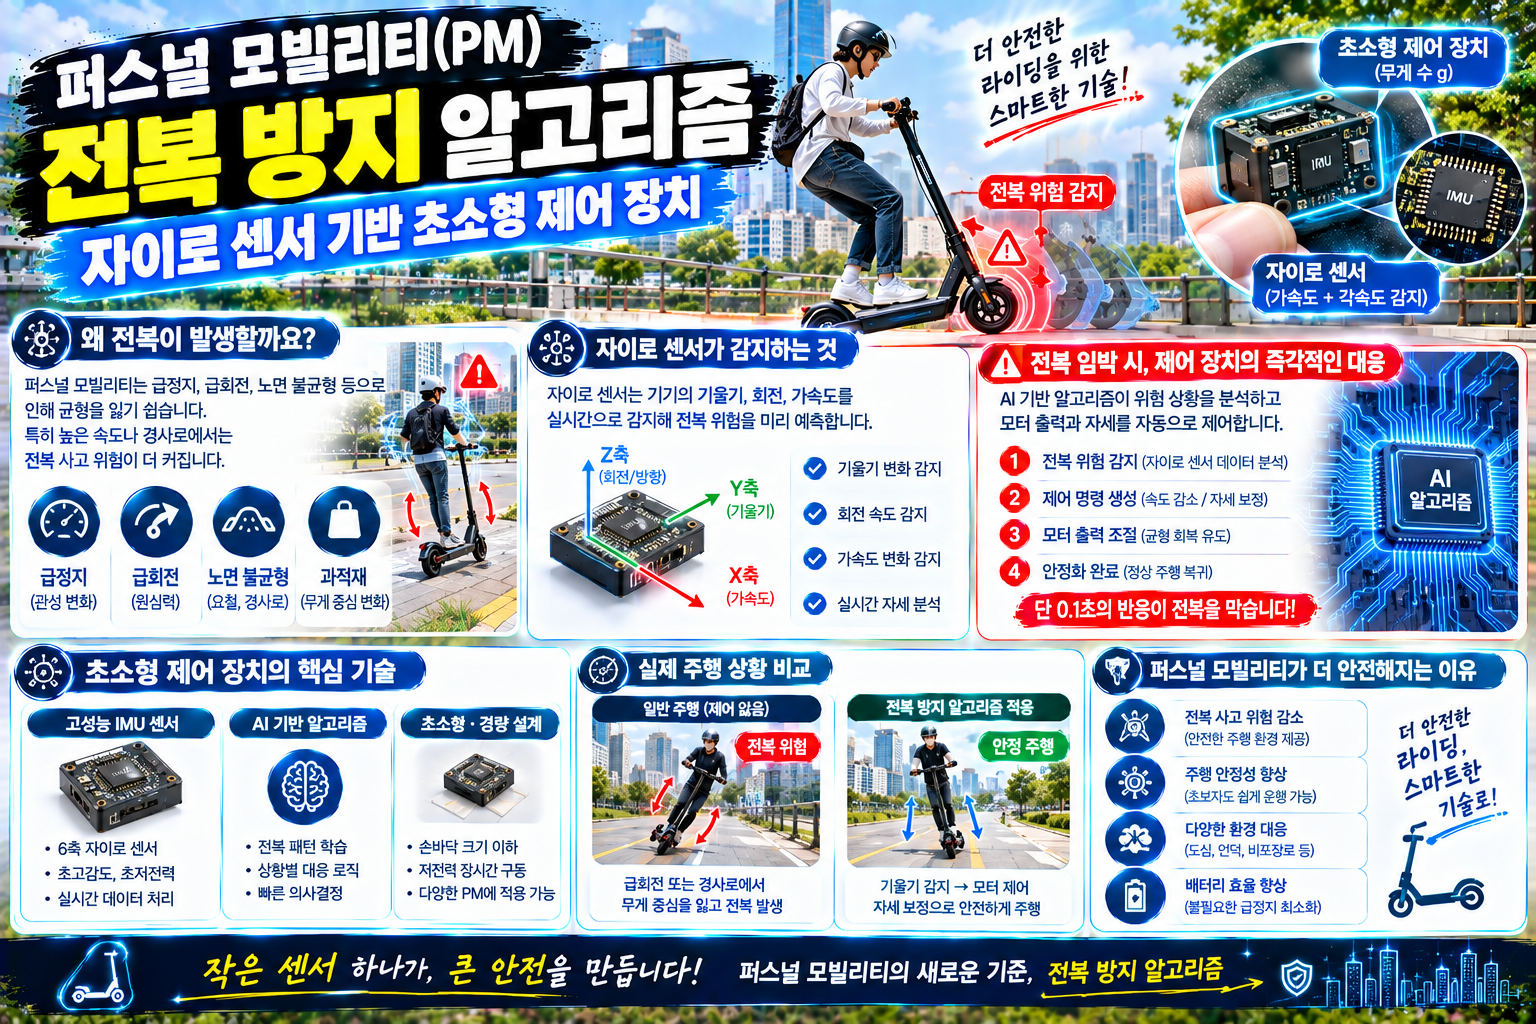
전동 킥보드, 전기 자전거, 세그웨이 등 퍼스널 모빌리티(PM, Personal Mobility)는 도심 내 친환경 단거리 이동 수단으로 빠르게 자리 잡았습니다. 하지만 기체의 구조적 특성상 바퀴 직경이 작고 중심고(Center of Gravity)가 높아 급제동, 급선회, 혹은 노면 요철 통과 시 전복(Rollover) 및 転倒(Pitch/Roll) 사고가 발생할 위험이 매우 높습니다.
이러한 물리적 한계를 극복하고 탑승자의 안전을 확보하기 위해 차세대 PM에는 ‘자이로 센서 기반의 초소형 전복 방지 제어 장치(Anti-Rollover Controller)’가 탑재되고 있습니다. 이번 글에서는 자이로 센서와 가속도 센서를 활용하여 PM의 전복을 실시간으로 감지하고 방지하는 제어 알고리즘의 공학적 원리와 메커니즘을 상세히 분석해 보겠습니다.
1. 퍼스널 모빌리티(PM) 전복 사고의 원인과 동역학적 특성
PM은 일반 승용차나 이륜차에 비해 질량과 관성 모멘트가 매우 작습니다. 이로 인해 외력이 작용했을 때 기체의 자세 변화가 매우 빠르게 일어납니다.
⚠️ 주요 전복 유형과 한계점
- 피치(Pitch) 방향 전복 (Forward Rollover): 고속 주행 중 전륜 급제동이나 연석 충돌 시 관성에 의해 기체 후면이 들리면서 탑승자가 전방으로 튕겨 나가는 현상입니다.
- 롤(Roll) 방향 전복 (Lateral Rollover): 급선회 시 원심력과 기체 경사각의 균형이 깨지며 측면으로 넘어지는 현상입니다.
- 소형 바퀴와 높은 중심고: 바퀴 지름이 8~10인치 수준으로 작아 자이로스코프적 안정성(Gyroscopic Stability)이 부족하며, 탑승자가 서서 타는 구조 때문에 전체 시스템의 무게중심이 매우 높게 형성됩니다.
2. 자이로 센서 기반 초소형 제어 장치의 핵심 메커니즘
전복을 예방하기 위해서는 밀리초(ms) 단위로 기체의 기울기와 각속도를 측정하고 즉각 대처하는 초소형 임베디드 제어 시스템이 필수적입니다.
💡 1. 6축 IMU(관성측정장치) 센서 퓨어 기술
초소형 제어 장치 내부에는 3축 가속도계와 3축 자이로스코프가 통합된 MEMS 기반 6축 IMU 센서가 탑재됩니다.
- 자이로 센서(Gyroscope): 기체의 회전 각속도(deg/s)를 측정합니다.
- 가속도 센서(Accelerometer): 중력 가속도를 기반으로 현재 기울기 각도를 측정합니다.
- 센서 융합(Kalman Filter / Complementary Filter): 가속도 센서의 진동 노이즈와 자이로 센서의 누적 오차(Drift)를 상쇄하기 위해 칼만 필터 알고리즘을 적용, 정확한 실시간 기체 자세 각도를 추정합니다.
💡 2. 역진자 모델(Inverted Pendulum Model) 기반 상태 추정
제어장치 내부의 MCU(Micro Controller Unit)는 PM과 탑승자를 하나의 ‘역진자 시스템’으로 모델링합니다.
- 실시간으로 계산된 기체 경사각($\theta$)과 각속도($\dot{\theta}$)를 조합하여 현재 상태가 ‘안정 영역’, ‘경고 영역’, ‘전복 임계 영역’ 중 어디에 속하는지 초당 1,000회(1kHz) 이상 판단합니다.
3. 전복 방지 알고리즘(Anti-Rollover Algorithm)의 실시간 능동 제어
전복 위험이 감지되면 제어 장치는 구동 모터와 브레이크 시스템에 능동적인 제어 명령을 즉각 전달합니다.
💡 Step 1. 구동 모터 토크 제어 (Drive Torque Vectoring)
전방 전복 위험(Pitching)이 감지되면, 제어 장치는 즉시 구동 모터의 출력 토크를 줄이거나 역토크를 발생시킵니다.
- 순간적으로 기체 바닥면을 전방으로 이동시키는 효과를 내어 기울어지는 기체의 중심 축을 바로잡습니다.
💡 Step 2. 전자식 E-ABS 감쇄 제어
급제동 시 전륜 바퀴가 완전히 잠기는 불상사를 막기 위해 바퀴의 회전 속도를 실시간 감지하여 모터의 전자식 브레이크 압력을 분할 제어합니다.
- 바퀴 슬립을 방지함으로써 순간적인 전방 쏠림(Stoppie 현상)에 의한 전복을 원천 차단합니다.
💡 Step 3. 최고 속도 및 선회 각도 제한 (Speed & Tilt Limiter)
롤(Roll) 방향의 측면 기울기가 안전 임계값을 초과하면, 급격한 핸들 조향이 입력되더라도 최고 속도를 자동으로 제한하고 인버터 출력을 조절하여 선회 가속도를 낮춥니다.
4. 기존 수동적 안전장치 vs 자이로 센서 기반 능동 제어 장치 비교
| 비교 항목 | 수동적 안전 구조 (기계식 덤퍼/단순 브레이크) | 자이로 센서 기반 초소형 능동 제어 장치 |
| 제어 방식 | 사고 발생 후 충격 완화 (수동) | 사고 발생 전 위험 감지 및 실시간 제어 (능동) |
| 반응 속도 | 물리적 변형 속도에 의존 (느림) | 초당 1,000회 데이터 연산 (1ms 내 반응) |
| 기체 중량/크기 | 크고 무게가 증가함 | 超소형 MEMS 모듈 적용으로 기체 경량화 유지 |
| 노면 대응력 | 노면 변화에 따른 유연한 대처 불가 | 노면 충격과 실제 전복 기류를 구분하여 제어 |
| 제어 요소 | 단순 제동력 전달 | 모터 토크, E-ABS, 최대 속도 통합 복합 제어 |
5. 결론: 자이로 제어 장치가 바꾸는 퍼스널 모빌리티의 미래
퍼스널 모빌리티의 안전성은 단순한 운전자 주의나 법적 규제만으로 완벽히 확보될 수 없습니다. 자이로 센서와 고도화된 전복 방지 알고리즘의 결합은 기체의 물리적 한계를 공학적으로 보완해 주는 가장 확실한 안전장치입니다.
초소형 임베디드 제어 장치가 모빌리티 본체에 내장됨에 따라, 초보 탑승자도 돌발 상황에서 전복 위험 없이 안전하게 마이크로 모빌리티를 이용할 수 있게 될 것입니다. 이러한 자이로 기반 능동 제어 기술은 향후 PM을 넘어 자율주행 배송 로봇, 원휠 모빌리티 등 다양한 소형 이동 플랫폼의 필수 표준 안전 기술로 진화해 나갈 것입니다.