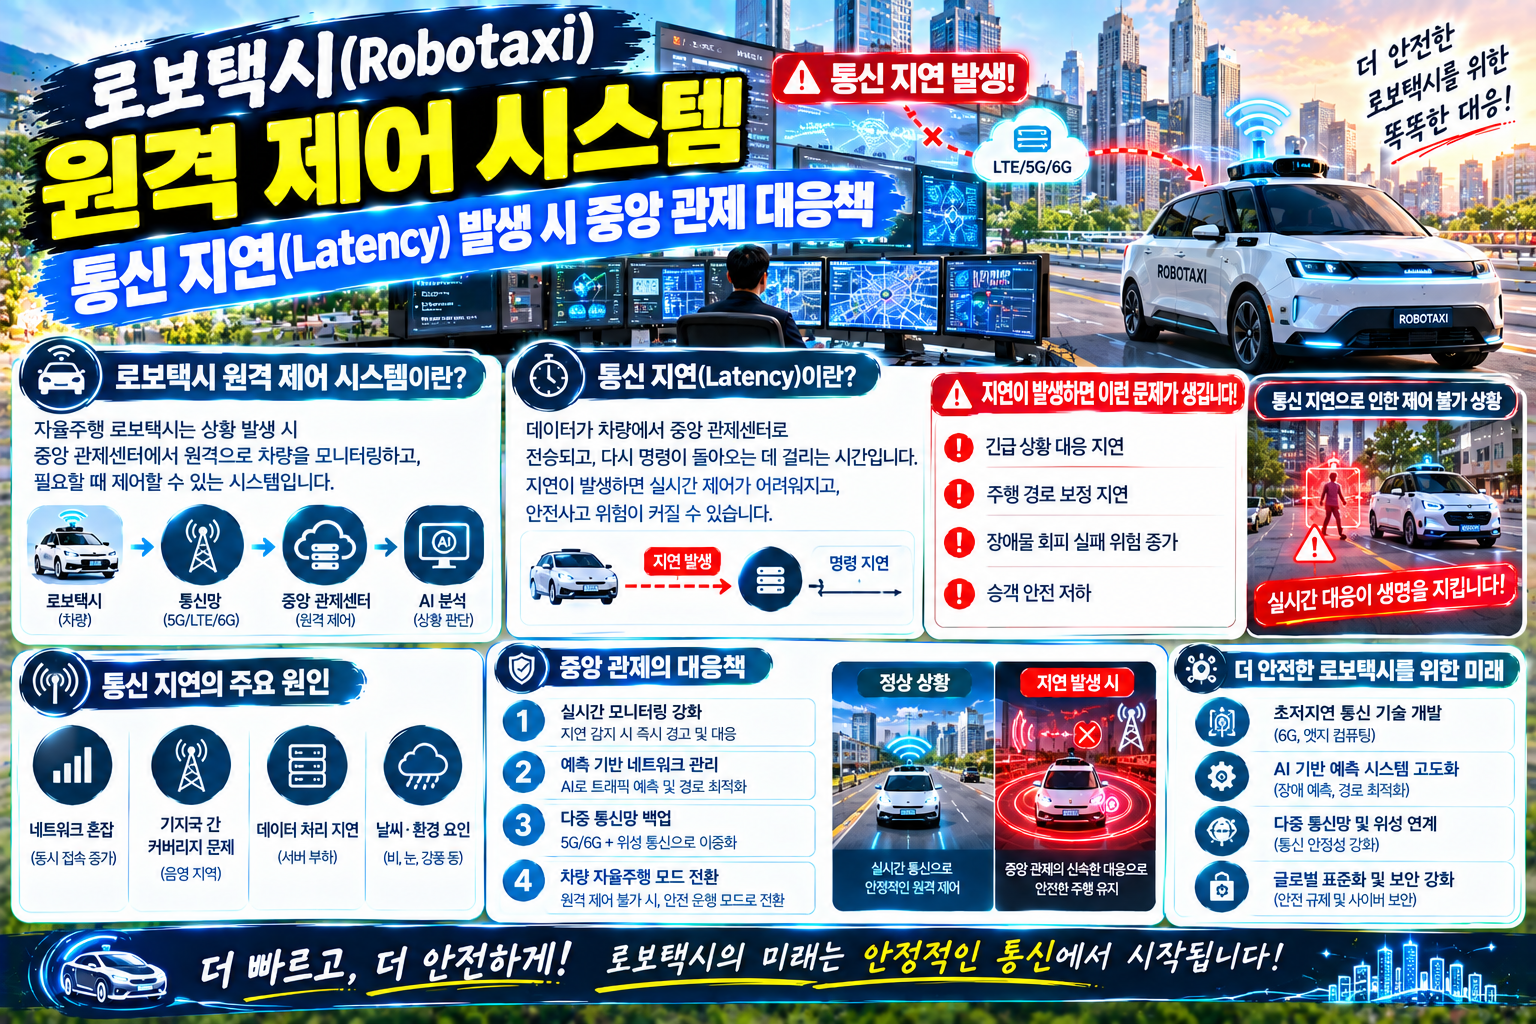
운전자 없는 완전 자율주행 서비스인 로보택시(Robotaxi) 상용화가 가속화되고 있습니다. 로보택시는 차량 내부의 인공지능(AI) 시스템이 대부분의 주행을 담당하지만, 도로 공사, 복잡한 사고 현장, 경찰관의 수신호 등 예기치 않은 돌발 상황(Edge Case)을 만났을 때 이를 해결하기 위해 원격 관제 센터(Teleoperation Center)의 지원을 필수적으로 받게 됩니다.
그러나 원격 제어의 가장 큰 기술적 걸림돌은 바로 ‘통신 지연(Latency)’입니다. 차량이 시속 50km 이상으로 주행 중일 때 단 0.1초(100ms)의 통신 지연만 발생해도 심각한 사고로 이어질 수 있습니다. 이번 글에서는 로보택시 원격 제어 시스템에서 통신 지연이 발생하는 원인과, 이를 극복하기 위한 중앙 관제 및 차량의 다중 안전 대응책을 상세히 분석해 보겠습니다.
1. 로보택시 원격 제어와 통신 지연(Latency)의 위험성
원격 관제 시스템은 크게 두 가지 방식으로 나뉩니다. 관제사가 직접 운전대를 잡고 조향하는 ‘직접 원격 주행(Direct Driving)’과, 관제사가 최적의 이동 경로나 행동 지침만 내려주는 ‘경로 지정형 원격 지원(Path-based Guidance)’입니다.
⚠️ 통신 지연이 초래하는 문제점
차량의 고화질 영상 카메라 데이터와 센서 정보가 5G 네트워크를 거쳐 관제센터 디스플레이에 도달하고, 관제사의 제어 명령이 다시 차량으로 전달되는 과정에서 지연(Ping)이 발생합니다.
- 지연 시간 200ms 발생 시: 시속 60km로 달리는 로보택시는 관제사의 명령을 받기 전 이미 약 3.3m를 제어 불능 상태로 무방비 주행하게 됩니다.
- 패킷 손실(Packet Loss) 및 패킷 지터(Jitter): 음영 지역이나 통신 혼잡 지역을 지날 때 영상이 끊기거나 제어 명령이 누락되는 현상이 발생하여 원격 관제 자체를 불가능하게 만듭니다.
2. 통신 지연 발생 시 중앙 관제 및 로보택시의 4단계 기술 대응책
이러한 물리적 통신 한계를 극복하고 안전을 확보하기 위해 최신 로보택시 시스템은 다음과 같은 고도화된 대응 기술을 적용합니다.
💡 1. 엣지 AI 기반 ‘Fail-Operational’ 자율 세이프티 (Local Safety Net)
통신 지연이나 절단이 발생했을 때 1차적인 안전 제어 권한은 원격 관제소가 아닌 차량 자체의 엣지 컴퓨터(Edge AI)가 가집니다.
- 통신 지연이 설정된 임계치(예: 100ms 이상)를 초과하면, 차량 내부 시스템은 즉시 관제 접속을 비활성화하고 ‘최소 위험 상태(Minimal Risk Maneuver, MRM)’ 모드로 전환합니다.
- 비상등을 켜고 차선 내 안전 정지(Safe Stop)를 수행하거나 갓길로 자율 이동하여 멈춰 섭니다.
💡 2. 경로 생성 기반 원격 지원 (Path-based Teleoperation)
위험성이 높은 ‘실시간 조향’ 대신 관제사는 차량에 ‘궤적(Trajectory)’만을 지정해 주는 방식을 사용합니다.
- 관제사는 차선 변경, 장애물 우회 등의 거시적 경로 좌표만 찍어주고, 실제 구체적인 조향과 브레이크, 가속 연산은 차량 내 자율주행 컴퓨터가 실시간으로 수행합니다.
- 이 방식은 500ms 수준의 상대적으로 높은 통신 지연이 발생하더라도 주행 안전성을 확보할 수 있습니다.
💡 3. 네트워크 슬라이싱(Network Slicing) 및 5G-V2X 멀티 패스 통신
통신 지연을 물리적으로 줄이기 위해 이동통신망 수준에서 전용 대역폭을 확보합니다.
- 네트워크 슬라이싱: 일반 스마트폰 사용자의 데이터 트래픽과 완벽히 분리된 로보택시 전용 초저지연(URLLC) 가상 네트워크 망을 할당합니다.
- 다중 통신 채널(Multi-SIM / Multi-path): 서로 다른 2개 이상의 이동통신사 망과 V2X(차량-사물 통신)를 동시에 연결하여, 한쪽 망에 지연이 발생하면 밀리초 단위로 다른 망으로 자율 전환합니다.
💡 4. 디지털 트윈 기반 렌더링 및 예측 프레임 생성 (Predictive Rendering)
원격 관제 모니터에는 실제 전달된 비디오 영상 외에, 통신 지연 시간 동안 차량의 이동 동선을 AI가 예측하여 가상 3D 공간에 미리 시각화해 주는 ‘예측 알고리즘’이 작동합니다.
- 관제사는 지연으로 인한 잔상을 보는 것이 아니라, AI가 예측한 실시간 차량 위치를 디스플레이로 확인하여 신속하고 정확한 판단을 내릴 수 있습니다.
3. 원격 제어 방식별 통신 지연 민감도 및 제어 메커니즘 비교
| 비교 항목 | 직접 원격 제어 (Direct Tele-driving) | 경로 지정형 원격 지원 (Tele-guidance) |
| 제어 주체 | 관제사 (스티어링 휠/페달 직접 조작) | 차량 내 자율주행 AI (관제사는 판단만 제공) |
| 허용 통신 지연 | 10~30ms 이하 (매우 엄격함) | 200~500ms 수준까지 허용 |
| 통신 절단 시 대처 | 즉시 비상 정지 (차량 쏠림 위험) | 차량 자체 안전 알고리즘으로 갓길 정지 |
| 대역폭 요구량 | 서라운드 고화질 스트리밍 (매우 높음) | 베이직 카메라 뷰 및 좌표 데이터 (상대적 낮음) |
| 안전 등급 | 통신 환경 의존성 높음 | Fail-Safe 구조로 높은 안정성 확보 |
| 주요 활용 상황 | 차량 기능 고장 등 특수 견인 상황 | 도로 공사 우회, 복잡한 장애물 피하기 |
4. 로보택시 원격 관제 시스템의 미래와 기술 과제
통신 지연 문제를 완전 해결하기 위한 기술적 진화는 계속되고 있습니다.
- 원격 관제 비율의 최소화 (Autonomy Level Up):결국 가장 좋은 해결책은 원격 관제의 개입 빈도 자체를 줄이는 것입니다. AI의 생성형 모형과 시뮬레이션 학습을 통해 에지 케이스(Edge Case) 대응 능력을 높여 관제 의존도를 떨어뜨립니다.
- 6G 통신 네트워크의 도입:향후 6G 네트워크가 본격 도입되면 통신 지연이 1ms(0.001초) 이하로 줄어들어, 통신 지연으로 인한 안전 이슈가 획기적으로 개선될 전망입니다.
5. 결론: 다중 안전 메커니즘이 완성하는 로보택시의 안전성
로보택시의 원격 제어 시스템은 단순히 ‘멀리서 운전하는 기술’이 아니라, 통신 지연이라는 물리적 한계를 극복하기 위해 차량 엣지 AI와 중앙 관제 시스템이 긴밀히 협력하는 종합 안전 플랫폼입니다.
초저지연 네트워크 기술, 궤적 기반 경로 지정 제어, 그리고 통신 절단 시 작동하는 독립적인 차량 세이프티 메커니즘의 결합은 로보택시가 어떠한 돌발 상황 속에서도 탑승자의 안전을 최우선으로 보호하게 만드는 핵심 기반이 됩니다. 이러한 통신 제어 기술의 고도화는 미래 자율주행 모빌리티 상용화를 앞당기는 가장 확실한 열쇠가 될 것입니다.