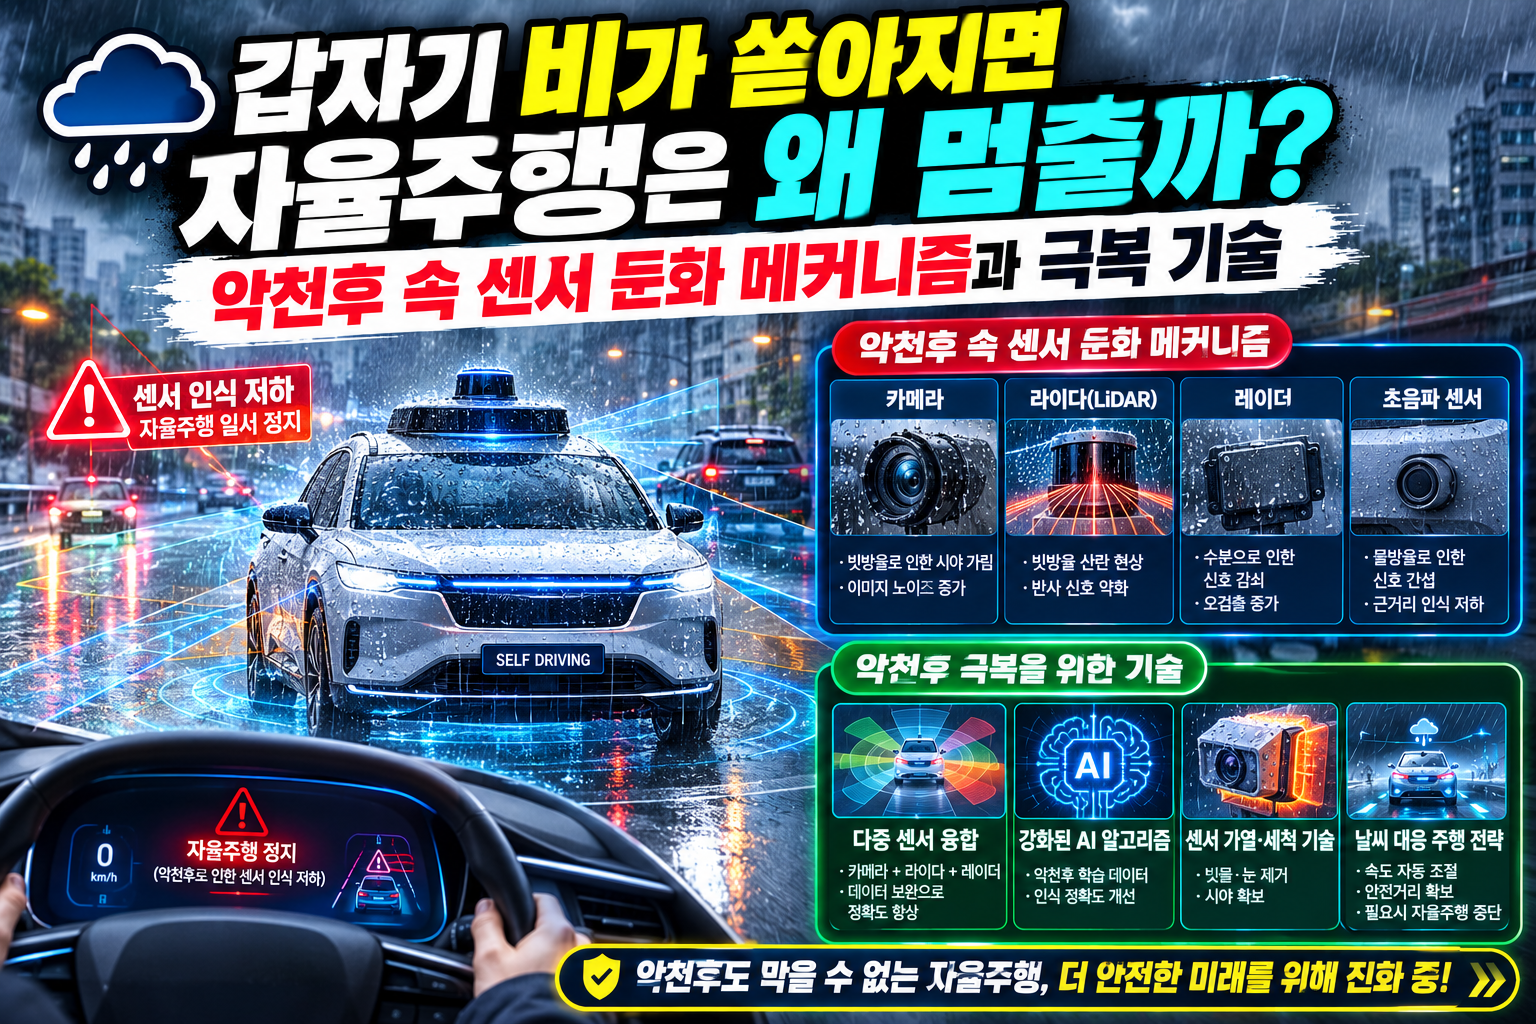
맑은 날 고속도로에서 매끄럽게 달리던 자율주행 차가 갑자기 쏟아지는 폭우나 짙은 안개를 만나면 주행 모드를 해제하고 운전자에게 주행권을 넘기거나(Takeover Request), 갓길에 안전하게 서는 비상 정지(Minimum Risk Maneuver) 동작을 수행하곤 합니다.
최첨단 AI와 수십 개의 센서로 무장한 자율주행차가 왜 악천후 앞에서는 무력해질까요? 원인은 바로 자율주행의 ‘눈’ 역할을 하는 3대 주요 센서(카메라, 라이다, 레이더)가 수증기와 물방울에 노출될 때 발생하는 고유한 물리적 교란 현상 때문입니다.
본문에서는 폭우, 폭설, 안개 등 악천후 상황에서 자율주행 센서들이 겪는 신호 둔화 메커니즘과 이를 극복하기 위해 도입되고 있는 차세대 센서 기술 및 하드웨어·소프트웨어 솔루션을 상세히 분석합니다.
1. 악천후가 자율주행 3대 센서에 미치는 노이즈 메커니즘
자율주행차는 주변 환경을 인지하기 위해 카메라, 라이다(LiDAR), 레이더(Radar)를 상호보완적으로 활용합니다. 하지만 각 센서가 사용하는 파장대의 물리적 특성에 따라 악천후 환경에서 다음과 같은 치명적인 신호 왜곡이 발생합니다.
| 센서 종류 | 사용 파장대 | 폭우/안개 환경에서의 주요 문제점 | 감쇄 및 둔화 원인 메커니즘 |
| 카메라 (Camera) | 가시광선 (400~700nm) | · 시야 확보 불능 및 물체 식별 불가 · 렌즈 표면 물방울로 인한 굴절 | · 가시성 저하 및 노이즈 생성 · 수막 현상에 의한 빛의 상 왜곡 |
| 라이다 (LiDAR) | 근적외선 (905nm / 1550nm) | · 허위 장애물(Ghost Effect) 인지 · 측정 거리(Range) 급격한 감소 | · 빗방울 및 안개 입자에 의한 산란(Scattering) · 광자(Photon) 에너지 산란 감쇄 |
| 레이더 (Radar) | 밀리미터파 (24GHz / 77GHz) | · 상대적으로 우수하나 유기물 식별 저하 · 도로 표면 수막 반사 노이즈 | · 높은 전파 투과성 보유 · 단, 수분 레이어에 의한 신호 감쇄 존재 |
[폭우/안개 환경 발생]
       │
       ├─► [카메라]: 가시광선 빛 산란 + 렌즈 수막 형성 ──► [차선/보행자 인지 불가]
       ├─► [라이다]: 레이저 광선이 빗방울에 반사/산란 ──► [허위 장애물/거리 측정 불가]
       └─► [레이더]: 전파 투과성은 우수하나 수막 반사 ──► [물체 해상도 감소]
       │
       ▼
[AI 센서 퓨전 불확실성 증대] ──► [자율주행 안전 시스템 작동 (주행 중단 및 갓길 정차)]
① 라이다(LiDAR)의 레이저 산란 현상
라이다는 나노초 단위로 레이저 수만 개를 쏘아 돌아오는 시간을 측정해 3D 공간 점군(Point Cloud)을 형성합니다. 그러나 대기 중에 빗방울이나 안개 입자가 가득 차면, 레이저가 실제 장애물에 도달하기도 전에 공기 중의 물방울에 맞고 산란(Scattering)되어 돌아옵니다. 이로 인해 AI는 허공의 빗방울을 거대한 벽이나 장애물로 착각(허위 감지)하거나, 레이저 출력이 쇄약해져 탐지 거리가 기존 200m에서 20m 이하로 급감하게 됩니다.
② 카메라의 수막 형성 및 가시광선 차단
카메라는 딥러닝 알고리즘으로 차선, 표지판, 보행자를 시각적으로 구별합니다. 폭우가 쏟아지면 렌즈 표면에 수막이 형성되어 투과하는 빛이 굴절되고, 빗줄기가 가시광선을 차단하여 차선 신호 대조비(Contrast)가 무너집니다. 이로 인해 영상 인지 AI는 차선을 놓치거나 보행자를 비상 구조물로 오인하게 됩니다.
2. 하드웨어적 한계를 극복하는 차세대 센서 세척 및 가속 기술
악천후 속 센서 무력화를 막기 위해 자율주행 업계는 센서에 물리적·광학적 보호 시스템을 접목하고 있습니다.
① 스마트 세척(Cleaning) 시스템 & 하이드로포빅 코팅
- 고압 에어 노즐 및 노즐 워셔: 센서 표면에 물방울이 맺히는 즉시 고압 공기와 세척액을 분사하여 수분 레이어를 날려버립니다.
- 초음파 진동 자가 세척(Ultrasonic Self-Cleaning): 센서 보호 글래스에 미세 초음파 진동을 일으켜 렌즈 위에 붙은 빗방울과 오염물질을 즉각 기화시키거나 튕겨냅니다.
- 초수성/발수(Hydrophobic) nano-코팅: 물방울이 표면에 맺히지 않고 즉시 흘러내리도록 센서 외경 커버를 분자 단위로 표면 처리합니다.
② SWIR(단파적외선) 기반 차세대 라이다
기존 905nm 파장의 라이다는 수분에 흡수·산란되는 경향이 강합니다. 이에 따라 눈·비·안개 투과율이 수 배 이상 높은 1550nm 파장대(SWIR) 라이다 도입이 가속화되고 있습니다. 1550nm 파장은 수분 투과력이 우수할 뿐만 아니라 인간의 안구 유 유리체에 흡수되지 않아 레이저 출력을 높여도 안전(Eye-Safety)하므로 악천후 속 탐지 거리를 획기적으로 유지할 수 있습니다.
3. 소프트웨어와 AI 기반 센서 퓨전(Sensor Fusion)의 진화
하드웨어 청소 시스템 외에도, AI 알고리즘 차원에서 노이즈 데이터를 실시간으로 정화하는 기술이 핵심으로 떠오르고 있습니다.
[노이즈 섞인 원천 데이터(Raw Data)]
               ↓
[AI 기반 딥러닝 디노이징(Denoising) 필터링]
               ↓
[센서 퓨전 (레이더 중심 가중치 자동 전환)]
               ↓
[악천후 속 안전 주행 경로 유지]
- AI 딥러닝 기반 디노이징(Denoising) 필터: 라이다 점군 데이터 중 빗방울이나 안개 입자로 파악되는 무작위 노이즈 포인트 패턴을 AI가 실시간으로 판별하여 데이터 레이어에서 삭제(Filtering)합니다.
- 동적 가중치 센서 퓨전(Dynamic Weighted Sensor Fusion): 평상시에는 카메라와 라이다의 데이터 가중치를 높게 유지하다가, 비나 안개가 감지되면 수분에 강한 4D 이미징 레이더(Imaging Radar)의 데이터 가중치를 80% 이상으로 즉시 전환합니다. 4D 이미징 레이더는 전파를 사용하므로 폭우 속에서도 물체의 거리, 높이, 속도를 정확히 추적할 수 있습니다.
4. 결론: 악천후 극복이 완벽한 레벨 4/5 자율주행의 분수령
자율주행차가 맑은 날에만 달릴 수 있다면 완전한 대중교통이나 로보택시(Robotaxi) 서비스를 대체할 수 없습니다.
갑작스러운 폭우나 악천후 속에서 자율주행이 멈추는 현상은 기술적 미완성이 아닌, 승객의 안전을 최우선으로 고려한 시스템의 보수적 방어 기제입니다.
앞으로 1550nm 파장 라이다, 4D 이미징 레이더, 초음파 자가 세척 기술, 그리고 AI 디노이징 알고리즘이 유기적으로 결합함에 따라, 자율주행차는 기상 변화에 영향을 받지 않고 24시간 안전하게 도로를 달리는 완전한 상용화 단계에 도달하게 될 것입니다.