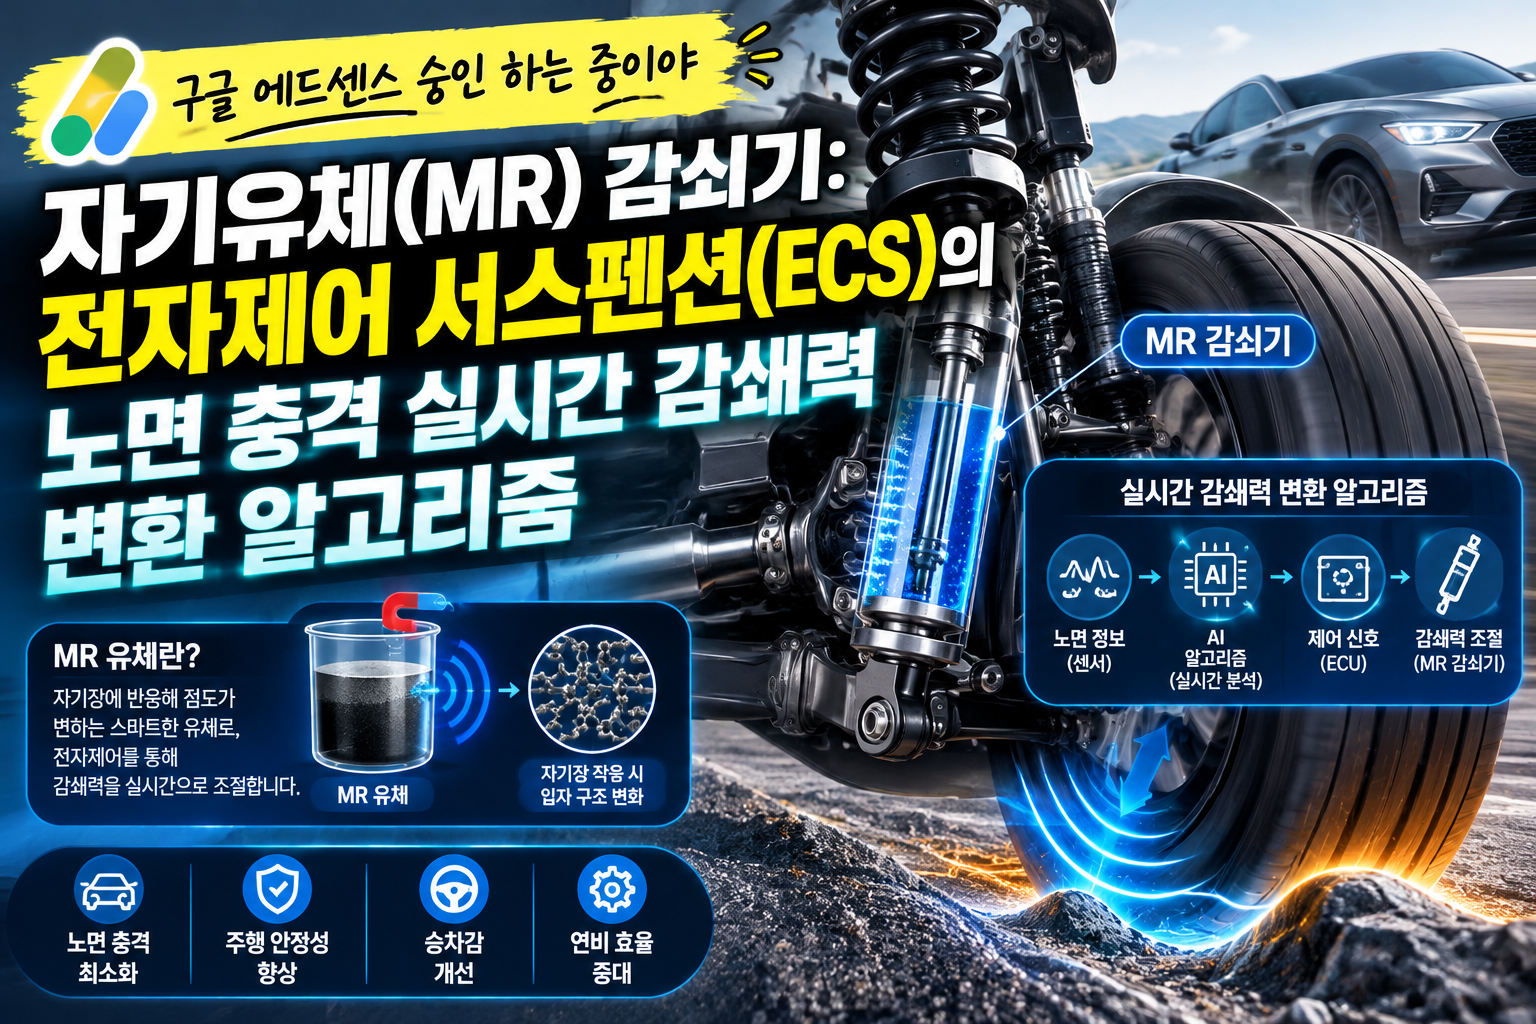
자기유체(MR) 감쇠기: 전자제어 서스펜션(ECS)의 노면 충격 실시간 감쇄력 변환 알고리즘 분석
1. 서론: 차세대 서스펜션과 자기유체(MR) 기술의 등장
현대 자동차 공학에서 승차감(Ride Comfort)과 조종 안정성(Handling Performance)은 상호 절충 관계(Trade-off)에 위치해 있습니다. 승차감을 향상시키기 위해 감쇄력(Damping Force)을 낮추면 차량의 롤링(Rolling)과 피칭(Pitching)이 증가하고, 반대로 조종 안정성을 위해 감쇄력을 높이면 노면의 잔진동과 불쾌한 충격이 차체로 직접 전달됩니다.
이러한 한계를 극복하기 위해 개발된 것이 바로 전자제어 서스펜션(ECS, Electronic Control Suspension)입니다. 기존의 유압 밸브 가변 방식 서스펜션은 기계적 밸브의 개폐 속도 한계(약 10~30ms)로 인해 순식간에 발생하는 노면 충격을 실시간으로 완벽히 차단하기 어려웠습니다.
그러나 자기유체(MR, Magnetorheological Fluid) 감쇠기의 도입으로 응답 속도가 1ms(0.001초) 수준으로 단축되었으며, 제어 알고리즘을 통해 주행 상황별 최적의 감쇄력을 실시간 변환할 수 있게 되었습니다.
2. 자기유체(MR Fluid) 감쇠기의 작동 원리 및 물리적 특성
자기유체(MR Fluid)는 비압축성 오일 베이스에 미세한 자성 입자(구형 철분, Iron Particles)를 균일하게 분산시킨 지능형 재료(Smart Material)입니다.
(1) 자기장 비작동 상태 (Off-state)
외부에서 자기장이 형성되지 않을 때는 오일 내부의 자성 입자들이 자유롭게 난반사되어 존재합니다. 이때의 자기유체는 일반적인 유압 오일과 동일한 뉴턴 유체(Newtonian Fluid)의 특성을 나타내며 낮은 점도를 유지합니다.
(2) 자기장 작동 상태 (On-state)
감쇠기 내부의 전자석 코일(Electromagnetic Coil)에 전류가 인가되면 밀리초(ms) 단위 내에 강력한 자기장이 형성됩니다. 자기장이 가해지면 자유롭게 유영하던 자성 입자들이 자기력선을 따라 정렬하면서 쇄슬(Chain-like structure) 형태의 사슬 구조를 형성합니다.
이 사슬 구조는 유체의 흐름에 저항하는 전단 응력(Yield Stress)을 크게 발생시키며, 유체의 Bingham 플라스틱 특성을 유발하여 감쇄력이 즉각적으로 상승하게 됩니다.
| 구분 | 일반 유압 감쇠기 (Hydraulic Damper) | 자기유체(MR) 감쇠기 (MR Damper) |
| 제어 매개체 | 기계적 솔레노이드 밸브 개폐 | 전자석 전류 변화에 따른 자기장 변화 |
| 응답 속도 | 약 10 ~ 30 ms | 1 ~ 2 ms 이내 |
| 가동 부품 수 | 가변 밸브 등 기계적 부품 다수 | 무밸브 구조 (No Moving Valves) |
| 제어 범위 | 밸브 단수에 따른 단계적 제어 | 전류량 조절에 따른 연속 무단계 제어 |
| 내구성 & 정비성 | 밸브 마모 및 응답 지연 가능성 | 구조 단순화로 뛰어난 내구성 확보 |
3. ECS 내 실시간 감쇄력 변환 알고리즘 구조
자기유체 감쇠기를 효과적으로 구동하기 위해서는 센서 신호 수집부터 모터 드라이버 전류 출력까지 연결되는 실시간 제어 알고리즘(Real-time Damping Algorithm)이 필수적입니다.
[센서 입력] (차체 가속도, 휠 가속도, 스티어링 각도, 차속)
       │
       ▼
[ECU 알고리즘 연산] (스카이훅/그라운드훅 & 모션 제어 모델)
       │
       ▼
[전류 출력 명령] (PWM / Current Driver)
       │
       ▼
[MR 감쇠기 작동] (자성 입자 사슬 형성 및 감쇄력 순간 변환)
(1) 스카이훅 제어 알고리즘 (Skyhook Control Algorithm)
스카이훅 모델은 차체가 가상의 가상 공간(하늘)에 고정된 감쇠기에 달달 매달려 다닌다는 개념에서 출발한 제어 이론입니다.
- 목적: 차체(Sprung Mass)의 상하 진동 및 동요를 최소화하여 최상의 승차감 제공
- 제어 제약식:차체의 이동 속도($v_s$)와 차체-바퀴 간 상대 속도($v_s – v_u$)의 방향이 동일할 때 감쇄력을 극대화하고, 반대 방향일 때 최소 감쇄력을 유지합니다.
$$\text{Damping Force } C_{mr} = \begin{cases} C_{max} \cdot v_s & \text{if } v_s \cdot (v_s – v_u) \ge 0 \\ C_{min} & \text{if } v_s \cdot (v_s – v_u) < 0 \end{cases}$$
(2) 그라운드훅 제어 알고리즘 (Groundhook Control Algorithm)
- 목적: 바퀴(Unsprung Mass)와 노면 사이의 접지력(Tire-Road Contact)을 최대화하여 조종 안정성 확보
- 적용 상황: 급제동, 급선회, 고속 주행 시 타이어의 접지 하중 변동을 최소화하여 차체 전복 방지 및 제동 거리를 단축시킵니다.
(3) 융합형 가변 감쇄 제어 (Hybrid Skyhook-Groundhook Control)
실제 최신 차량의 ECS ECU는 스카이훅과 그라운드훅의 가중치 비율($\alpha$)을 실시간 주행 모드(Eco, Comfort, Sport) 및 노면 센서 데이터에 따라 가변 조절하는 하이브리드 알고리즘을 사용합니다.
4. 실시간 노면 충격 감쇄 프로세스 분석
차량이 돌출된 둔턱이나 포트홀(Pothole)을 통과할 때 ECS 시스템의 감쇄력 변환 절차는 다음과 같이 정밀하게 일어납니다.
- 충격 감지 단계 (0 ~ 2ms):휠 가속도 센서(Wheel Acceleration Sensor) 및 휠 스피드 센서가 휠의 순간적인 수직 가속도를 감지하여 ECU로 전송합니다.
- 알고리즘 연산 단계 (2 ~ 4ms):ECU는 차체 모션 모델(Pitch, Roll, Bounce)을 기반으로 필요한 감쇄력을 도출하고, 이를 자성 입자 정렬에 필요한 목표 전류값($I_{target}$)으로 변환합니다.
- 전류 제어 및 피드백 (4 ~ 5ms):전류 드라이버(Current Controller)가 펄스 폭 변조(PWM) 방식으로 감쇠기 내부 코일에 전류를 신속히 인가합니다.
- 감쇄력 변환 및 충격 흡수 (5ms 이내 완료):자기유체 내 자성 입자 사슬이 즉시 생성되어 오일의 유동 저항을 높임으로써 둔턱 진입 시 발생하는 1차 큰 충격을 흡수하고, 충격 통과 후 즉시 전류를 낮추어 잔여 잔진동을 완쇄시킵니다.
5. 결론 및 향후 기술 전망
자기유체(MR) 감쇠기 기반의 전자제어 서스펜션(ECS)은 기계적 한계를 극복한 초고속 응답 성능으로 현대 고급 모빌리티 및 고성능 전기차(EV) 분야에서 핵심 기술로 자리잡고 있습니다.
특히 무게 중심이 낮고 고전압 배터리로 인해 차체 중량이 무거운 전기차 환경에서는 실시간 가변 감쇄력 알고리즘이 승차감 향상과 타이어 마모 감소, 차체 안정성 유지에 뛰어난 역할을 수행합니다. 향후에는 ADAS 카메라 및 고정밀 지도 데이터와 연동되는 프리뷰 에어 서스펜션(Preview Suspension) 알고리즘과 결합되어 도로 상태를 미리 예측하고 감쇄력을 사전에 제어하는 기술로 발전하고 있습니다.
📚 참고 및 출처 (References)
- Society of Automotive Engineers (SAE International): “Development of Magnetorheological Fluid Dampers for Semi-Active Suspension Systems”, SAE Technical Papers.
- IEEE Transactions on Control Systems Technology: “Hybrid Skyhook-Groundhook Control for Vehicle Semi-Active Suspension with MR Dampers”.
- Hyundai MOBIS Technical Review: “Electronic Control Suspension (ECS) and Smart Damping Technology Principles”.
- KAPRA (한국방사선산업학회 및 한국공학한림원 논문집): “자기유체(MR) 특성 제어 및 가변 댐퍼 적용 기술 분석”.