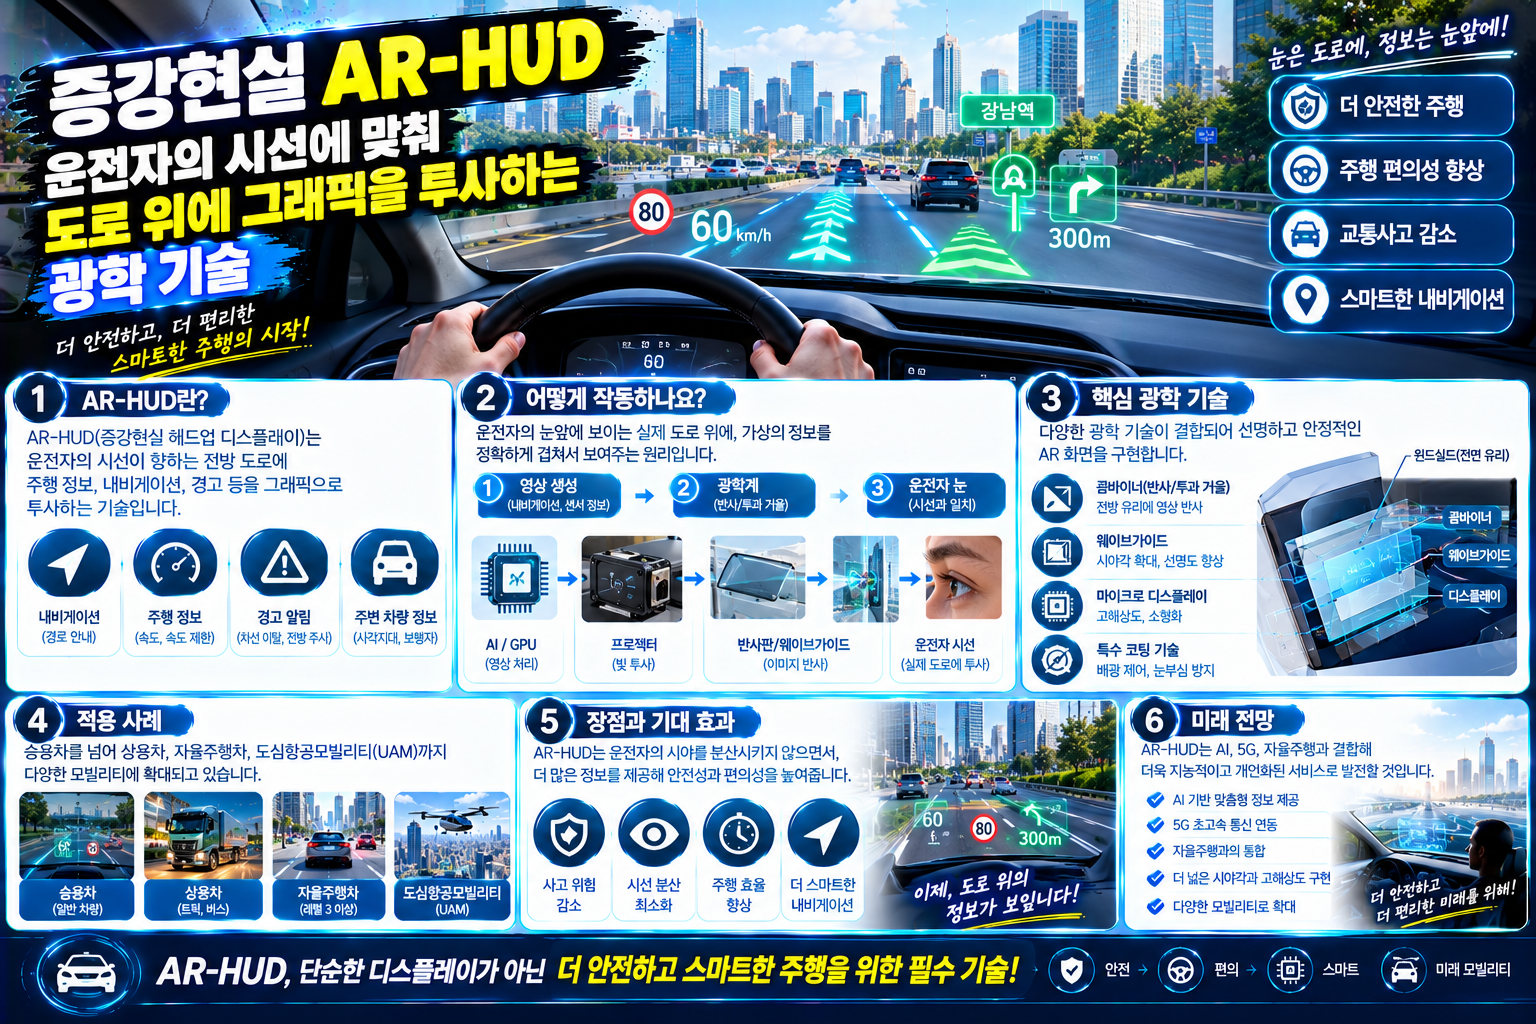
운전 중 시선을 아래로 내리지 않고 전방 도로에 집중하는 것은 교통사고 예방의 핵심 요소입니다. 과거 전투기 조종석에서 시작된 HUD(Head-Up Display) 기술은 이제 단순한 속도 표시기를 넘어, 실제 도로 환경과 그래픽을 정밀하게 결합하는 증강현실 AR-HUD(Augmented Reality Head-Up Display) 단계로 급격히 진화하고 있습니다.
이번 글에서는 기존 윈드실드 HUD와 AR-HUD의 결정적 차이점, 그래픽을 공중에 띄우는 핵심 광학 원리, 그리고 기술적 한계와 해결 과제까지 전문적인 시각에서 깊이 있게 살펴보겠습니다.
1. 기존 HUD vs AR-HUD: 결정적 차이는 무엇인가?
기존 자동차에 탑재되던 C-HUD(Combiner HUD)나 W-HUD(Windshield HUD)는 운전자의 눈앞에 ‘작은 사각형 창’을 띄워 속도나 단순 길 안내 화살표를 보여주는 방식이었습니다. 이는 차량 앞유리 일정한 위치에 고정된 데이터를 보여주기 때문에 실제 도로 풍경과 결합하지 못합니다.
반면 AR-HUD는 운전자가 바라보는 실제 외부 환경(도로, 차선, 앞차, 보행자) 위에 그래픽 정보를 3차원 공간감으로 직관적으로 겹쳐서 투사합니다.
- 기존 HUD: 2D 평면 이미지 표출. 운전자가 시선을 살짝 이동해 전방 정보와 디스플레이 정보를 번갈아 인식해야 함.
- AR-HUD: 3D 입체 투사. 차선 이탈 경고 시 실제 도로의 차선 위에 붉은 하이라이트 그래픽을 직접 덮어씌움.
| 구분 | 기존 W-HUD | 증강현실 AR-HUD |
| 투사 방식 | 앞유리 일정한 구역에 2D 데이터 고정 | 실제 도로 공간에 3D 그래픽 입체 결합 |
| 가상 이미지 거리(VID) | 약 2m ~ 2.5m 내외 | 7m ~ 10m 이상 (가변 가능) |
| 시야각 (FOV) | 약 $5^\circ \times 2^\circ$ 내외 | $10^\circ \times 4^\circ$ 이상 확장 |
| 운전자 체감 환경 | 유리에 뜬 안내창 확인 | 도로 위에 직접 그려진 유도선 탑승 |
2. 도로 위에 그래픽을 띄우는 핵심 광학 기술 원리
AR-HUD가 자연스러운 증강현실을 구현하려면 두 가지 광학적 핵심 지표인 가상 이미지 거리(VID)와 시야각(FOV)을 정밀하게 제어해야 합니다.
(1) 가상 이미지 거리 (VID: Virtual Image Distance)
사람의 눈은 전방 10m 도로를 주행할 때 10m 거리에 초점을 맞추고 있습니다. 이때 HUD의 정보가 2m 전방에 맺히면 초점을 재조정하는 데 시간이 걸려 눈의 피로도가 증가합니다. AR-HUD는 복잡한 거울과 광학계를 활용해 가상 이미지가 최소 7~10m 이상 떨어진 실제 도로 표면에 맺히도록 설계합니다.
(2) 시야각 (FOV: Field of View)
그래픽이 구현되는 화면의 크기를 결정합니다. FOV가 넓을수록 운전자 시야의 더 넓은 영역에 그래픽을 입힐 수 있습니다. 대형 광학 거울(Aspheric Mirror)을 이용해 광로를 늘리고 확대율을 높여 광범위한 도로 위 정보를 커버합니다.
(3) PGU(Picture Generation Unit) 및 빔 스플리터
- PGU: TFT-LCD, DLP(Digital Light Processing), 혹은 LCoS 레벨의 고해상도 그래픽 영상을 생성하는 광원 엔진입니다.
- 광학계(Mirrors): PGU에서 생성된 빛을 여러 단계의 오목·볼록 거울을 거치며 확대하고 비틀림 현상을 보정합니다.
- 윈드실드(Windshield): 특수 쐐기형(Wedge) PVB 필름이 적용된 앞유리를 통해 이중 잔상(Ghosting) 현상을 제거하고 최종적으로 운전자의 눈(Eyebox)에 전달합니다.
3. 센서 융합 기술: Eyebox Tracking과 ADAS의 결합
AR-HUD는 단순히 광학 거울만 좋다고 구현되지 않습니다. 차량 내부 및 외부 센서와의 실시간 데이터 융합이 필수적입니다.
- 운전자 시선 추적 (Eye-Tracking Camera): 운전자의 키, 앉은키, 고개 움직임에 따라 눈의 위치(Eyebox)가 바뀝니다. 내부 카메라가 눈동자를 실시간 추적하여 광학 그래픽의 투사 각도를 보정합니다.
- ADAS 센서 융합 (카메라, 라이다, 레이더): 전방 차량과의 거리, 차선 인식, 보행자 감지 데이터를 100ms 이내의 극소 레이턴시(지연 시간)로 처리하여 그래픽이 떨리거나 위치가 어긋나지 않도록 도로 표면에 고정시킵니다.
4. AR-HUD 기술의 한계점과 미래 전망
AR-HUD가 차세대 스마트카의 핵심 기술로 떠올랐지만, 상용화를 위해 극복해야 할 명확한 기술적 과제들이 존재합니다.
- 체적(Volume) 문제: 먼 거리에 큰 그래픽을 띄우려면 광학거리가 길어져야 하므로, HUD 모듈의 부피가 10~15L 이상으로 커집니다. 차량 운전석 대시보드 내부의 물리적 공간을 차지하는 문제가 가장 큽니다.
- 발열 및 광량 문제: 직사광선이 내리쬐는 낮에도 그래픽이 선명하려면 높은 촛광(Nits)의 광원이 필요하며, 이에 따른 발열 대책이 요구됩니다.
- 차세대 웨이브가이드(Waveguide) 기술: 기존의 거울 방식 대신 회절 광학 소자를 활용한 웨이브가이드 기술이 도입되면, HUD 모듈의 부피를 절반 이하로 줄이면서도 훨씬 넓은 FOV를 제공할 수 있어 광학 기술의 핵심 게임 체인저로 주목받고 있습니다.
결론: 완전 자율주행 시대로 가기 위한 필연적 디스플레이
AR-HUD는 단순한 편의 장치가 아닙니다. 운전자가 도로에서 시선을 떼지 않는 ‘Head-Up’ 상태를 완벽하게 유지시켜 주며, 향후 레벨 3 이상의 자율주행 단계에서 차량이 인지한 위험 요소를 운전자에게 직관적으로 알리는 HMI(Human-Machine Interface)의 중심축 역할을 하게 될 것입니다.
광학 기술의 축소화와 센서 융합 기술의 향상으로, 머지않아 모든 차종에서 도로 위를 누비는 화려하고 안전한 증강현실 그래픽을 만나볼 수 있을 것입니다.